Ein Sitzdrucksensor beschreibt, wie eine Komponente auf Last am Sitz reagiert, während ein Sitzbelegungssensor beschreibt, was das Gesamtsystem entscheiden muss: ob der Sitz leer, besetzt, im Übergangszustand oder im Fehlerzustand ist. Eine drucksensitive Komponente kann die Eingabe für ein Belegungssystem liefern, aber die Begriffe sind nicht automatisch austauschbar. Eine Kontaktmatte kann nur einen geöffneten/geschlossenen Zustand liefern. Ein FSR kann einen sich ändernden Widerstand liefern. Der Controller, die Sitzmechanik, Schwellenwerte, Timing und Diagnosen bestimmen das endgültige Belegungsergebnis.
Für ein OEM-Programm ist der praktische Ausgangspunkt die benötigte Ausgabe, nicht der Produktname. Ein kundenspezifischer Autositzdrucksensor kann anhand des Kissengehäusestapels, der Sensorzone, der Auslösebedingung, des Stromkreises, der Leitungsführung, des Steckverbinders und des Validierungsplans überprüft werden. Wenn die Spezifikation nur “Belegungssensor” angibt, sind diese gleichen Eingaben dennoch erforderlich, bevor die Sensortechnologie ausgewählt werden kann.
Aktualisiert: 15. Juli 2026
- Schnellvergleich: Sitzdrucksensor vs. Sitzbelegungssensor
- Ein Begriff beschreibt die Methode; der andere beschreibt die Funktion
- Welche Ausgänge kann ein Sitzdrucksensor liefern?
- Kontakt- oder Schaltausgang
- Analoger Widerstandsausgang
- Mehrzonen-Ausgang
- Konditionierter oder digitaler Ausgang
- Was muss ein Sitzbelegungsmelder ausgeben?
- Kraft, Druck, Masse, Gewicht und Belegung sind unterschiedliche Größen
- Welche Sensorarchitektur passt zum ingenieurtechnischen Ziel?
- Ziel 1: Einen stabilen besetzt/leer-Zustand erkennen
- Ziel 2: Eine einstellbare lastabhängige Schwelle festlegen
- Ziel 3: Lastposition oder -muster erkennen
- Ziel 4: Absolute oder strukturelle Last schätzen
- Ziel 5: Komplexe Insassen- oder Objektzustände klassifizieren
- Wie verändert die mechanische Integration das Ergebnis?
- Wie unterscheiden sich Elektronik und Kalibrierung?
- Kontaktart-Sensor
- Analoger Sensor
- Was bedeuten Genauigkeit und Auflösung für jeden Sensor?
- Entscheidungsmatrix für Anwendungen
- Häufige Spezifikationsfehler
- Kauf nach Suchbegriff
- Nach einem universellen Auslösegewicht fragen
- Behandlung einer Kontaktmatte als niedrigauflösenden analogen Sensor
- Einen FSR wie eine Wägezelle behandeln
- Nur den nackten Sensor kalibrieren
- Entlastung und Haltezeit ignorieren
- Die Zuständigkeit für die Fehlerbehandlung offenlassen
- Annahme, dass die Komponente die Fahrzeugkonformität besitzt
- OEM Eingabeliste
- Häufig gestellte Fragen
- Ist ein Sitzdrucksensor dasselbe wie ein Sitzbelegungssensor?
- Misst ein Sitzdrucksensor das genaue Gewicht des Insassen?
- Wann ist eine druckempfindliche Kontaktmatte die bessere Wahl?
- Wann ist ein FSR besser als eine Kontaktmatte?
- Kann ein Drucksensor jeden Insassen und jedes Objekt erkennen?
- Wie sollte ein RFQ das Produkt nennen?
- Wer ist für die endgültige Anwesenheitslogik verantwortlich?
- Wählen Sie die Sensorarchitektur, bevor Sie ein Angebot anfordern
- Quellen
Schnellvergleich: Sitzdrucksensor vs. Sitzbelegungssensor
| Technische Frage | Sitzdrucksensor | Sitzbelegungssensor | Warum die Unterscheidung wichtig ist |
|---|---|---|---|
| Was der Begriff beschreibt | Das Sensorelement oder Verfahren, das auf Kraft, Druck oder Lastübertragung reagiert | Die Systemfunktion, die entscheidet, ob ein Sitz eine Belegungsregel erfüllt | Verfahren und Funktion können zu unterschiedlichen Teilen der Signalübertragungskette gehören |
| Was ist das Hauptziel? | Ein wiederholbares Signal bei Rohkontakt oder Last erzeugen | Einen gültigen leeren, besetzten, Übergangs- oder Fehlerzustand erzeugen | Ein nutzbares Rohsignal ist noch keine Systementscheidung |
| Welche Ausgaben sind möglich? | Offener/geschlossener Kontakt, Widerstandsänderung, Spannung nach Konditionierung oder Signale mehrerer Zonen | Logikzustand, klassifizierter Zustand, Warnungseingang, digitale Nachricht oder Diagnosezustand | Der Belegungsoutput hängt sowohl von der Elektronik und Software als auch vom Sensor ab |
| Misst es den Druck in Pascal? | Nicht unbedingt; der kommerzielle Begriff kann sich eher auf eine druckempfindliche Matte als auf ein kalibriertes Druckmessgerät beziehen | Normalerweise nicht; Belegung ist ein kategorisches Systemergebnis | Die gemessene Größe und die Einheiten müssen ausdrücklich angegeben werden |
| Benötigt es einen Kontroller? | Ein Kontakt kann direkt ausgelesen werden, aber die meisten Anwendungen benötigen trotzdem Qualifikation und Diagnostik | Ja, außer die komplette Logik ist in ein bedingtes Modul eingebaut | Schwellenwerte, Entprellung, Fehlerüberprüfungen und Systemaktionen benötigen Eigentümerschaft |
| Kann es das exakte Gewicht des Insassen melden? | Nicht automatisch | Nicht automatisch | Absolute Lastmessung erfordert eine geeignete mechanische Architektur und Kalibrierung |
| Wo wird es installiert? | Üblicherweise in oder unter dem Polster, Schaumstoff, der Verkleidung oder einem anderen kontrollierten Lastpfad | Kann das Druckelement sowie die Elektronik an anderer Stelle im Sitz oder Fahrzeug umfassen | Die Installation verändert die Kraft, die den Sensor erreicht |
| Beste Passform | Projekte, die eine Rohkontakte-, relative Last- oder Zonenreaktion definieren | Projekte, die eine erforderliche Sitzzustandsentscheidung festlegen | Wählen Sie nach der erforderlichen Entscheidung und den Validierungsnachweisen |
Dasselbe physische Baugruppe kann in einem Angebot mit beiden Namen bezeichnet werden. Das ist nur dann akzeptabel, wenn die Zeichnung und die Schnittstellenspezifikation das Sensierungsprinzip, den Rohsignal-Ausgang und die Systemverantwortung klar machen.
Ein Begriff beschreibt die Methode; der andere beschreibt die Funktion
Die einfachste Möglichkeit, die Begriffe zu trennen, besteht darin, sie in den vollständigen Signalweg einzufügen:
Insassen- oder Objektbelastung
          |
          v
Sitzbezug, Schaumstoff und Stütze verteilen die Last
          |
          v
Druckempfindliches Element oder Lastsensor
          |
          v
Kontakt, Widerstand, Spannung, Zonenmuster oder digitaler Ausgang
          |
          v
Signalaufbereitung, Schwellenwerte, Timing und Fehlerprüfungen
          |
          v
Entscheidung leer / besetzt / Übergang / Fehler
          |
          v
Erinnerung, Komfort, Steuerung, Überwachung oder andere Systemaktion
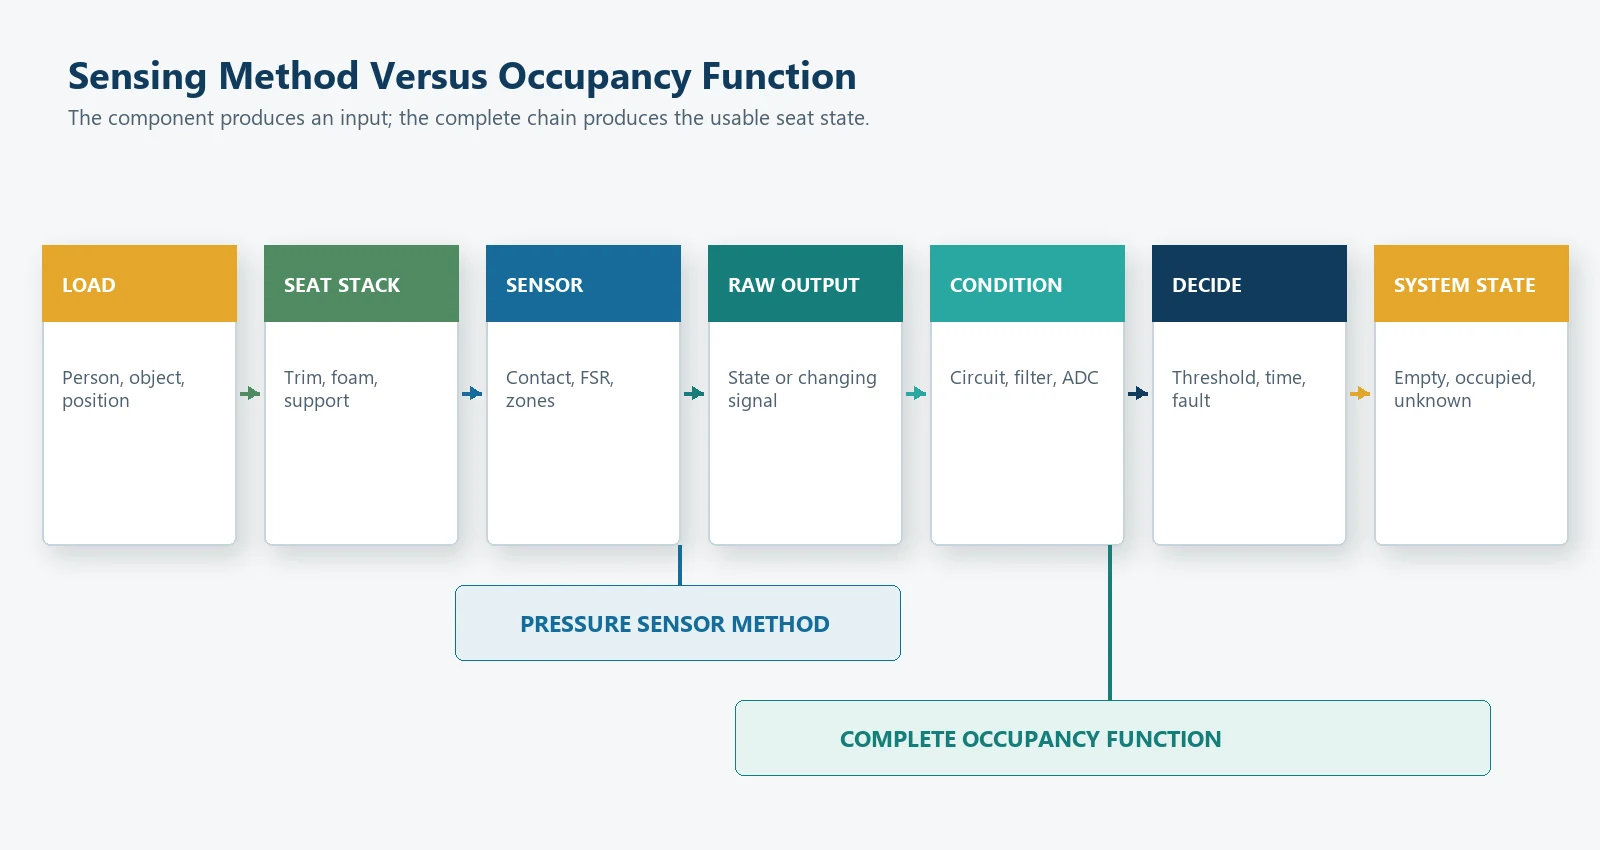
Sitzdrucksensor weist normalerweise auf den Sensor-Element-Teil dieser Kette hin. Sitzbelegungsmelder kann sich auf die Sensorkomponente beziehen, aber technisch gesehen bezieht es sich auf die Entscheidungsfunktion. Die Belegungsfunktion kann aus einer Druckmatte, FSR, einem strukturellen Lastsensor, einem kapazitiven Sensor, mehreren Eingängen oder einem aufbereiteten Modul aufgebaut werden.
Diese Unterscheidung verhindert zwei häufige Spezifikationsfehler. Erstens sollte ein Käufer keine analogen Druckdaten anfordern, wenn die Anwendung lediglich einen stabilen besetzt/leer-Schalter benötigt. Zweitens sollte ein Käufer nicht erwarten, dass eine einfache Kontaktmatte kalibrierte Last- oder Belegungsdaten liefert, die die Architektur nicht zur Messung vorgesehen war.
Welche Ausgänge kann ein Sitzdrucksensor liefern?
Die Wörter Drucksensor geben keine einzige elektrische Schnittstelle an. Bestätigen Sie den Ausgang, bevor Sie Lieferanten oder Muster vergleichen.
Kontakt- oder Schaltausgang
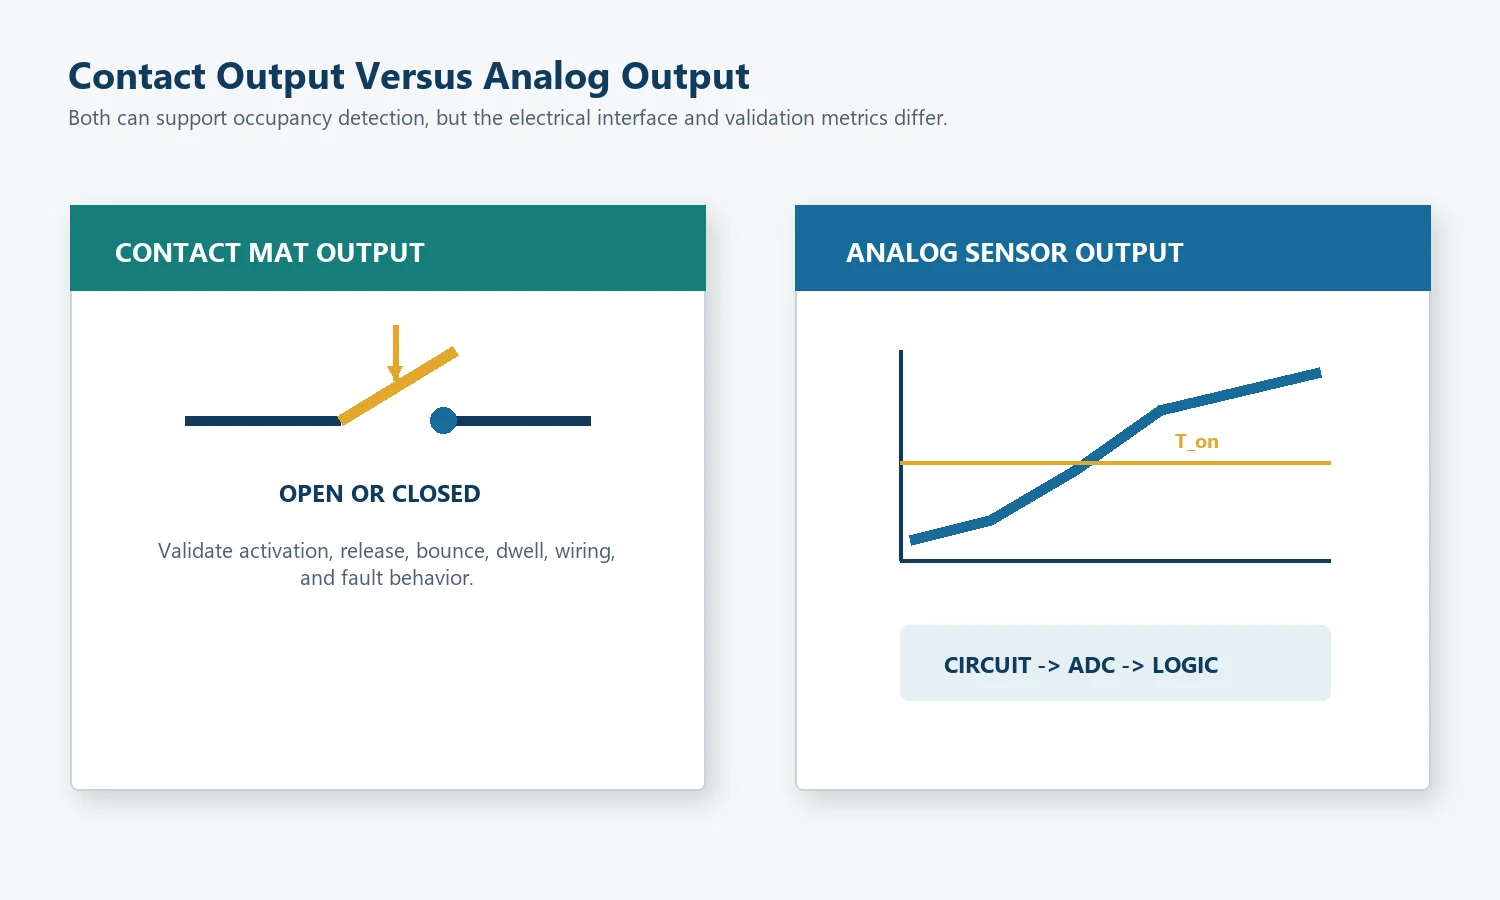
Eine kontaktartige Druckmatte enthält leitfähige Bereiche, die durch einen kontrollierten Spalt oder eine Abstandshalterstruktur getrennt sind. Angewandte Last schließt den Kontakt; Entfernen der Last ermöglicht ein erneutes Öffnen. Der nützliche Ausgang ist ein Zustand:
Offener Kontakt -> inaktiver Kandidat Geschlossener Kontakt -> aktiver Kandidat
Das Wort vorläufig ist wichtig. Der Controller könnte immer noch Entprellen, Offen-/Kurzschlussdiagnosen, Startbehandlung und Freigabelogik benötigen, bevor er den Sitz als besetzt erklärt.
Eine Kontaktmatte ist oft die einfachste Architektur, wenn die einzige erforderliche Information darin besteht, ob eine validierte Lastbedingung vorliegt. Sie muss keine analoge Messung simulieren, um nützlich zu sein.
Analoger Widerstandsausgang
Ein kraftmessender Widerstand verringert normalerweise seinen Widerstand, wenn die aufgebrachte Kraft zunimmt.[2] Die Elektronik kann den Sensor über einen Spannungsteiler, einen Leitfähigkeitskreis, einen Verstärker oder eine andere Schnittstelle auslesen.
Ein analoges Signal ermöglicht eine einstellbare Schwelle, einen relativen Lasttrend oder einen Vergleich zwischen Zonen. Es fügt auch Abhängigkeiten vom Ladebereich, von der Unterstützung, vom Stromkreis, vom Sampling, von der Kalibrierung, vom Drift und vom zulässigen Fehler hinzu. Interlink beschreibt FSRs als für die Kraftmessung geeignet und weist darauf hin, dass sie keine Lastzellen oder Dehnungsmessstreifen sind.[2] Diese Grenze ist direkt relevant für Sitzprojekte.
Mehrzonen-Ausgang
Ein flexibler Sensor kann mehrere Kontakt- oder Analogzonen enthalten. Der Controller kann auswerten:
- ob eine beliebige genehmigte Zone aktiv ist;
- eine erforderliche Kombination von Zonen;
- individuelle Zonen-Schwellen;
- eine Summe oder ein Vergleich von analogen Zonen;
- ein stabiles räumliches Muster; oder
- Zonenabweichung als Übergangs- oder Fehlerzustand.
Mehr Zonen liefern mehr Positionsinformationen, erfordern jedoch auch mehr Spuren, Steckverbinderpins, Eingangskanäle, Kalibrierungsdaten und Zustandskombinationen.
Konditionierter oder digitaler Ausgang
Ein Modul kann das Sensorelement, das analoge Front-End, die Umwandlung, die Diagnostik und die digitale Kommunikation enthalten. In diesem Fall müssen der Modulzulieferer und der Systembesitzer definieren, welche Funktionen im Modul enthalten sind und welche im Fahrzeug- oder Gerätecontroller verbleiben.
Das Wort digital beweist nicht, dass die zugrunde liegende Messung genauer ist. Es beschreibt nur, wie das konditionierte Ergebnis kommuniziert wird.
Was muss ein Sitzbelegungsmelder ausgeben?
Ein Belegungssystem benötigt normalerweise eine Entscheidung, die andere Funktionen verwenden können. Ein nützliches Zustandsmodell ist:
| Zustand | Bedeutung | Typische Systembehandlung |
|---|---|---|
| Leer | Gültige Eingabe liegt innerhalb der genehmigten Leer-Bedingung | Keine Aktion für besetzte Sitzplätze |
| Besetzt | Gültige Eingabe oder Zonenmuster erfüllt die genehmigte Besetzt-Bedingung | Aktivieren Sie die beabsichtigte Erinnerung, Komfort- oder Steuerlogik |
| Übergang | Eingabe ändert sich, ist instabil oder liegt zwischen Entscheidungsgrenzen | Vorherigen Zustand beibehalten oder auf Qualifikation warten |
| Fehler | Elektrische oder logische Plausibilitätsprüfung nicht bestanden | Projekt-Diagnose- und Sicherheitsstrategie befolgen |
| Unbekannt | Start oder unzureichende Daten verhindern eine gültige Entscheidung | Die Entscheidung verzögern, bis die Validierungsbedingungen erfüllt sind |
Für eine grundlegende Sicherheitsgurtwarnungseingabe benötigt das System möglicherweise nur stabile leere und besetzte Zustände sowie Fehlererkennung. Für eine Komfortfunktion können relative Last oder Zonenposition zusätzlichen Nutzen bringen. Für die Insassenklassifizierung oder absolute Lastmessung kann ein dünner Drucksensor unzureichend sein und eine andere Architektur erforderlich machen.
JASPER’s Sitzbelegungsmelder-Optionen decken mehrere auf den Sitz fokussierte Produktpfade ab. Die endgültige Ausgabe und Systemfunktion müssen jedoch weiterhin aus der OEM-Spezifikation bestätigt werden.
Kraft, Druck, Masse, Gewicht und Belegung sind unterschiedliche Größen
Diese Begriffe werden in RFQs oft vermischt. Sie sollten getrennt werden, bevor eine Zeichnung oder Abnahmeprüfung genehmigt wird.
| Begriff | Bedeutung der Ingenieurwissenschaft | Typische Einheit oder Form | Sitzprojekt Vorsicht |
|---|---|---|---|
| Kraft | Eine mechanische Wechselwirkung, die Bewegung ändern oder eine Struktur verformen kann | Newton, N | Der Sensor sieht nur die Kraft, die durch seinen lokalen Lastpfad übertragen wird |
| Druck | Auf eine Fläche verteilte Kraft | Pascal, Pa, gleich N/m² | Lokaler Druck ändert sich, wenn sich die Kontaktfläche oder die Schaumbelastung ändert |
| Masse | Menge der Materie | Kilogramm, kg | Ein Sitzsensor misst die Masse nicht direkt, es sei denn, das Systemmodell unterstützt diese Schlussfolgerung |
| Gewicht | Kraft, die durch die Gravitation auf Masse wirkt | Newton, N | Die gebräuchliche Sprache verwendet Kilogramm, aber die physikalische Größe ist Kraft |
| Relatives Lastsignal | Sensorausgang, der sich mit der Last ändert, aber möglicherweise keine absolute Messung ist | Widerstand, Spannung, ADC-Zähler, Leitfähigkeit oder normierter Wert | Kalibrierung ist spezifisch für Mechanik, Elektronik und Bedingungen |
| Belegungszustand | Eine Entscheidung, dass ein Sitz eine genehmigte leere oder besetzte Regel erfüllt | Zustand oder digitaler Code | Es ist ein Klassifizierungsergebnis, keine physische Einheit |
Das SI definiert Kraft in Newton und Druck in Pascal.[4] In der kommerziellen Sitzsensor-Sprache jedoch Sitzdrucksensor kann ein druckempfindliches Pad beschreiben, das ein Kontakt- oder Widerstandssignal erzeugt, anstatt einen kalibrierten Druckwert. Die Spezifikation sollte die tatsächliche Ausgabe und die Prüfmethoden angeben, anstatt sich auf den Produktnamen zu verlassen.
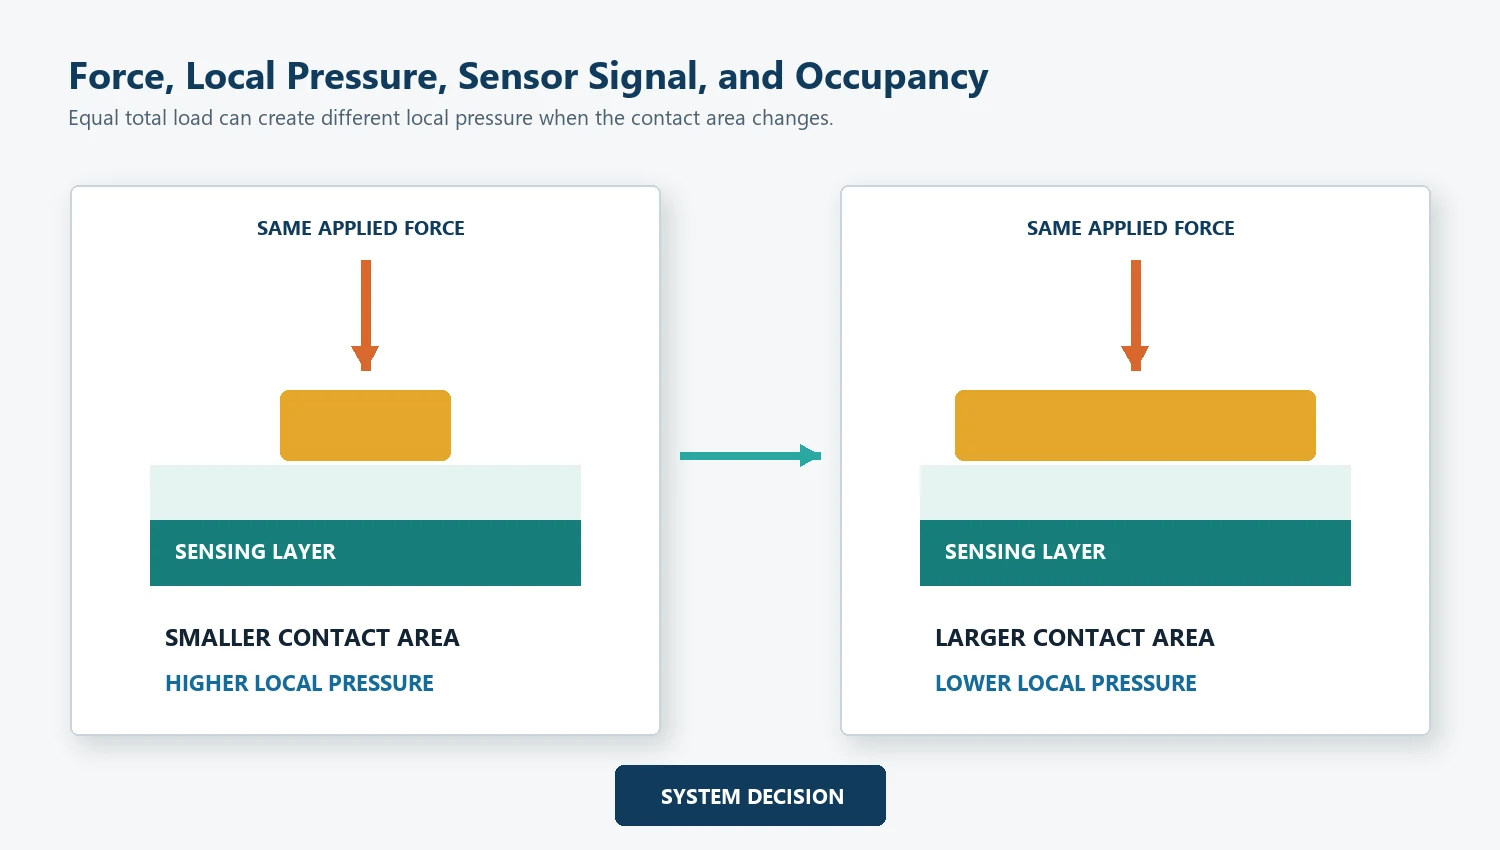
Welche Sensorarchitektur passt zum ingenieurtechnischen Ziel?
Beginnen Sie mit der Entscheidung, die das System treffen muss.
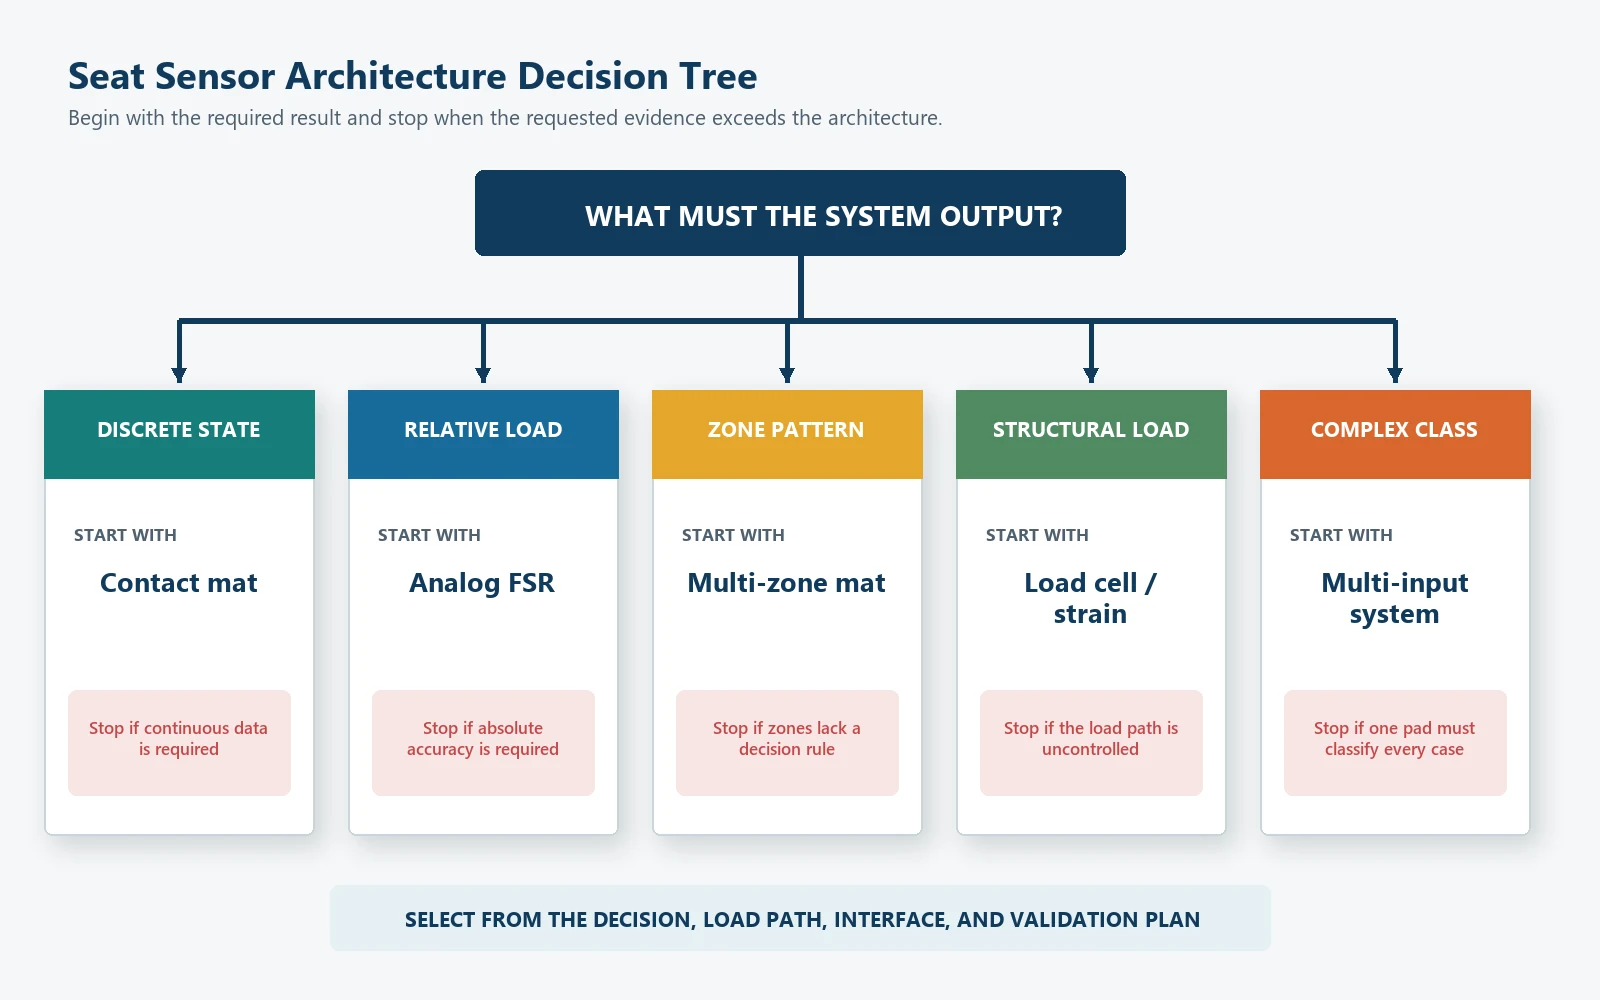
Ziel 1: Einen stabilen besetzt/leer-Zustand erkennen
Eine Kontaktmatte ist ein starker Ausgangspunkt, wenn:
- nur ein diskreter Zustand ist erforderlich;
- der Lastpfad des Sitzes kann den Kontakt wiederholt schließen und öffnen;
- die Installation kann den Vorspann kontrollieren;
- der Controller kann offene, geschlossene und Fehlerzustände überprüfen; und
- Keine kontinuierlichen Lastdaten sind erforderlich.
Das Hauptrisiko liegt in mechanischen Abweichungen. Schaumstoff, Besatz, Sensorposition, Stütze und Fertigungstoleranz können die Aktivierungs- und Freigabebedingungen verändern.
Ziel 2: Eine einstellbare lastabhängige Schwelle festlegen
Ein FSR oder ein anderes analoges druckempfindliches Element ist nützlich, wenn:
- der Regler ein Signal benötigt, das sich mit der Last ändert;
- Der Schwellenwert muss möglicherweise angepasst werden;
- relative Lastbänder oder Trends sind nützlich;
- mehrere analoge Zonen werden verglichen; oder
- das Projekt kann die gesamte mechanische und elektrische Kette kalibrieren.
Die Hauptrisiken sind Nichtlinearität, Abhängigkeit von der Belastungsfläche, Drift, Hysterese, Schaltungsschwankungen und Überschätzung der Messgenauigkeit. Tekscan beschreibt Dünnfilmsensoren zur Kraftmessung als Komponenten zur Erkennung und Messung von Kräften in eingebetteten Anwendungen, aber die Sensorauswahl und Kalibrierung hängen weiterhin von der tatsächlichen Integration ab.[3]
Ziel 3: Lastposition oder -muster erkennen
Eine Mehrzonen-Kontakt- oder Analoge-Matte ist geeignet, wenn das System räumliche Informationen benötigt. Beispiele umfassen das Überprüfen, ob die Last einen genehmigten Kissenbereich erreicht, den Vergleich von linken und rechten Bereichen oder das Erkennen eines stabilen Musters.
Fügen Sie keine Zonen ohne Entscheidungsregel hinzu. Jede Zone sollte einen Zweck, einen elektrischen Kanal, eine Fehlerstrategie und einen Validierungsfall haben.
Ziel 4: Absolute oder strukturelle Last schätzen
Wenn das Projekt eine nachvollziehbare Abschätzung der absoluten Last benötigt, geringe Unsicherheit über einen großen Bereich oder die Lastmessung unabhängig vom lokalen Kissenluftdruck, bewerten Sie einen strukturellen Lastpfad, einen dehnungsbasierten Sensor, eine Wägezelle oder eine andere Messarchitektur.
Eine gedruckte Druckmatte sollte nicht allein deshalb ausgewählt werden, weil sie dünn ist. Das Messziel kann eine andere Komponentenklasse erfordern.
Ziel 5: Komplexe Insassen- oder Objektzustände klassifizieren
Eine komplexe Klassifizierung kann mehrere Sensoren, strukturelle Lastdaten, Sitzposition, Gurtschnallenstatus, Zonenmuster oder andere Eingaben erfordern. Es kann nicht angenommen werden, dass ein einzelnes druckempfindliches Pad jede Person, jedes Objekt, jede Haltung und jeden Sitzzustand unterscheiden kann.
Die Automobilanwendung bestimmt die Systemgrenze. Das OEM- oder Tier-1-Team ist für die endgültige Klassifizierung, Diagnostik, Warnverhalten, Rückhaltesystem-Logik und fahrzeugweite Validierung verantwortlich.
Wie verändert die mechanische Integration das Ergebnis?
Das Sensorelement erhält die ursprüngliche Belastung des Sitzplatzes nicht direkt. Der Sitz verteilt sie:
Sitzbelastung oder Testbelastung
        |
        v
Polsterung und Bezugsspannung
        |
        v
Schaumstoffhärte, Kontur und Kompression
        |
        v
Schutz, Klebstoff und Sensorposition
        |
        v
Sensorebene
        |
        v
Sitzschale, Stütze oder Polstersstruktur
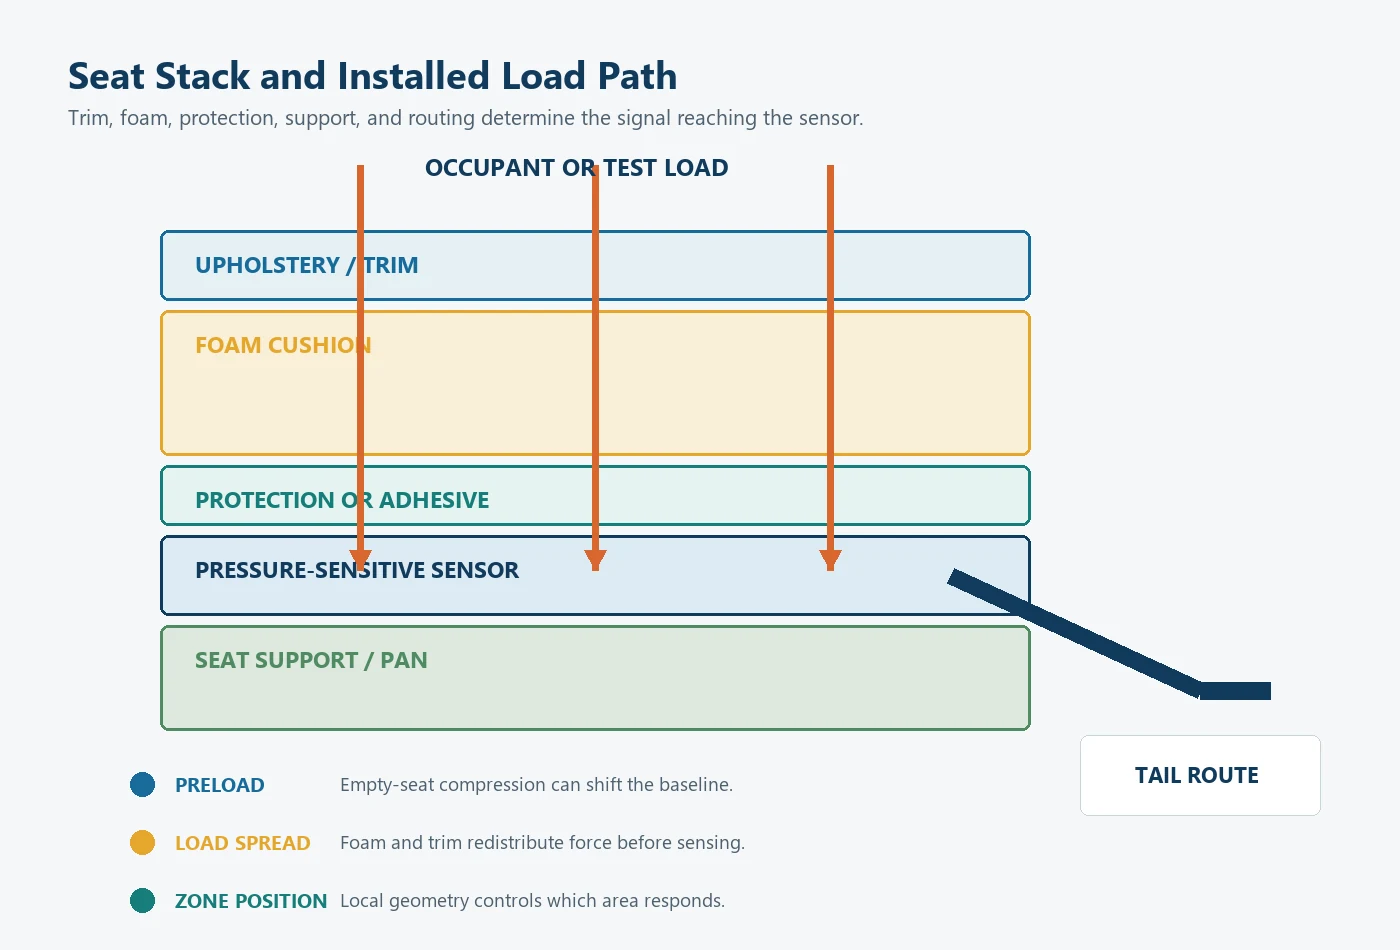
Der gleiche Sensor kann unterschiedliche Ausgaben erzeugen, wenn sich irgendein Teil dieses Stapels ändert. Wichtige Variablen sind:
- Polsterkontur und Schaumstoffzustand;
- Bezugsspannung;
- Sensortiefe und -ausrichtung;
- Größe und Position der Messzone;
- lokaler Kontaktbereich;
- Vorspannung im leeren Sitz;
- Klebstoff- oder Schutzschichtsteifigkeit;
- Unterstützungsöffnungen und Rippen;
- Leitungsführung und Steckerverformung;
- Temperatur, Feuchtigkeit, Verweildauer und Rückstellung;
- wiederholte Installation; und
- Sitz-zu-Sitz-Montagevariationen.
Aus diesem Grund ist ein Bench-Test der nackten Komponente nützlich für die Wareneingangsprüfung oder den elektrischen Vergleich, aber er beweist nicht die endgültige Sitzentscheidung. Die Prototypenvalidierung sollte den repräsentativen Sitzstapel und den realen Stromkreis verwenden.
Wie unterscheiden sich Elektronik und Kalibrierung?
Kontaktart-Sensor
Der Controller liest normalerweise die Durchgängigkeit oder ein logisches Niveau. Die wichtigen Werte sind nicht die analoge Auflösung, sondern:
- Aktivierungsbedingung;
- Freigabebedingung;
- Kontaktprellen;
- stabile Ein- und Ausschaltzeit;
- Verhalten bei offenem und geschlossenem Stromkreis;
- Leck- oder Kontaminationswirkungen;
- Startzustand; und
- Reaktion nach Verweildauer und wiederholter Belastung.
Analoger Sensor
Der Controller muss definieren:
- Erregungs- oder Messschaltung;
- ADC Bereich und Referenz;
- Abtastrate;
- Filterung;
- Signalanrichtung;
- Basislinie;
- Schwellenwert- oder Lastbereiche;
- Steigende und fallende Entscheidungspunkte;
- Fehlergrenzen; und
- Kalibrierungs- oder Änderungssteuerungsregeln.
Für ein Signal, das mit der Last zunimmt, kann eine generische Belegungsregel sein:
Leer -> Besetzt, wenn Signal >= T_on
Besetzt -> Leer, wenn Signal <= T_off

mit T_off < T_on
Getrennte Anstiegs- und Abfall-Schwellen erzeugen Hysterese und verringern wiederholtes Umschalten um eine Grenze. Komparatorschaltungen verwenden dasselbe Prinzip.[5] Entprellung ist anders: Sie erfordert, dass der Kandidatenzustand für eine definierte Zeit oder Anzahl von Abtastungen gültig bleibt.
Weder Hysterese noch Filterung können überlappende stationäre Daten korrigieren. Wenn erforderliche leere und besetzte Fälle denselben Signalbereich einnehmen, müssen die Sensorposition, Mechanik, Zonen, Schaltung oder Systemarchitektur geändert werden.
Was bedeuten Genauigkeit und Auflösung für jeden Sensor?
Die Frage, ob ein Sensor „genauer“ ist, ist unvollständig. Genauigkeit muss sich auf ein definiertes Ergebnis beziehen.
| Zu bewertendes Ergebnis | Relevante Kennzahl | Irreführender Ersatz |
|---|---|---|
| Kontaktmattenzustand | Wiederholbarkeit von Aktivierung/Freigabe und Rate des korrekten Zustands über genehmigte Fälle hinweg | ADC Auflösung |
| Analogen FSR-Signal | Wiederholbarkeit, Hysterese, Drift, Nichtlinearität, Kalibrierfehler und Signal-Rausch-Verhältnis unter den angegebenen Bedingungen | Ein Widerstandswert von einer Last |
| Mehrzonenmuster | Zonenabdeckung, Konsistenz von Zone zu Zone, Musterverwechslung und Kanalfelder | Nur Anzahl der Zonen |
| Belegungsentscheidung | Fälschlicherweise belegt, verpasste Belegung, Übergangszeit, Fehlererkennung und Verhalten über Sitzaufbauten hinweg | Genauigkeit des Sensors ohne Gehäuse |
| Absolute Lastschätzung | Kalibrierungsfehler, Unsicherheit, Wiederholbarkeit, Bias, Kriechen, Umweltempfindlichkeit und Lastwegkontrolle | Das Bauteil als Gewichtssensor bezeichnen |
Die NIST-Anleitung zum Messprozess unterscheidet zwischen Wiederholbarkeit, Reproduzierbarkeit oder langfristiger Variabilität, Kalibrierung, Bias, Messstudien und Unsicherheit.[6] Diese Struktur ist nützlicher als ein undefinierter Genauigkeitsprozentsatz.
Die Auflösung hängt auch vom Ausgang ab. Eine Kontaktsensor-Matte hat eine Zustandsauflösung: offen oder geschlossen, möglicherweise über mehrere Zonen. Ein analoger Sensor hat elektrische Auflösung, aber mehr ADC Zähler erzeugen keine zusätzlichen mechanischen Informationen, wenn Sitz und Sensorantwort instabil sind.
Entscheidungsmatrix für Anwendungen
| Anwendungsanforderung | Empfohlener Ausgangspunkt | Daten, die vor der Auswahl benötigt werden | Abbruchbedingung |
|---|---|---|---|
| Belegte/leere Eingabe für eine Sicherheitsgurtwarnung | Kontaktmatte oder validierter analoger Schwellenwert | Sitzstapel, erforderliche belegte Fälle, Freigabefälle, Stromkreis, Diagnose-Strategie | Erforderliche belegte und leere Fälle können nicht getrennt werden |
| Aktivieren einer Sitzkomfortfunktion | Kontakt- oder Analogsensor abhängig von der erforderlichen Steuerung | Aktivierungslogik, zulässige Verzögerung, Lastposition, Umgebung | Funktion erfordert genaue Lastdaten, die vom Sensor nicht verfügbar sind |
| Erkennen, wo die Last aufgebracht wird | Mehrzonen-Kontakt oder analoges Mattenfeld | Zweck der Zonen, Layout, Kanalanzahl, Musterregeln | Zonen haben keine definierte Systementscheidung |
| Relative Laständerung überwachen | Analoges FSR oder anderer lastbezogener Sensor | Lastbereich, Kontaktfläche, Mechanik, Schaltung, Kalibrierungsmethode | Der Käufer verlangt absolute Genauigkeit ohne geeigneten Referenzwert |
| Strukturbelastung schätzen | Kraftsensor, auf Dehnung basierend oder kontrollierte Strukturarchitektur | Lastpfad, Montage, Bereich, Unsicherheitsziel, Kalibrierung | Dünne Polstermatte ist vorgeschrieben trotz inkompatibler Messanforderungen |
| Komplexe Insassenklassifikation | Mehrfacheingangssystem | Erforderliche Klassen, Verwechslungsfälle, Diagnosen, gesetzliche und Systemanforderungen | Von einem Sensor wird erwartet, dass er jede Bedingung klassifiziert |
| OEM Sitzprototyp-Vergleich | Architektur an das Endergebnis angepasst | Repräsentative Steckplätze, Muster, Schaltung, Vorrichtung, Testmatrix | Nur eine Finger-Pressprüfung der nackten Bauteile ist verfügbar |
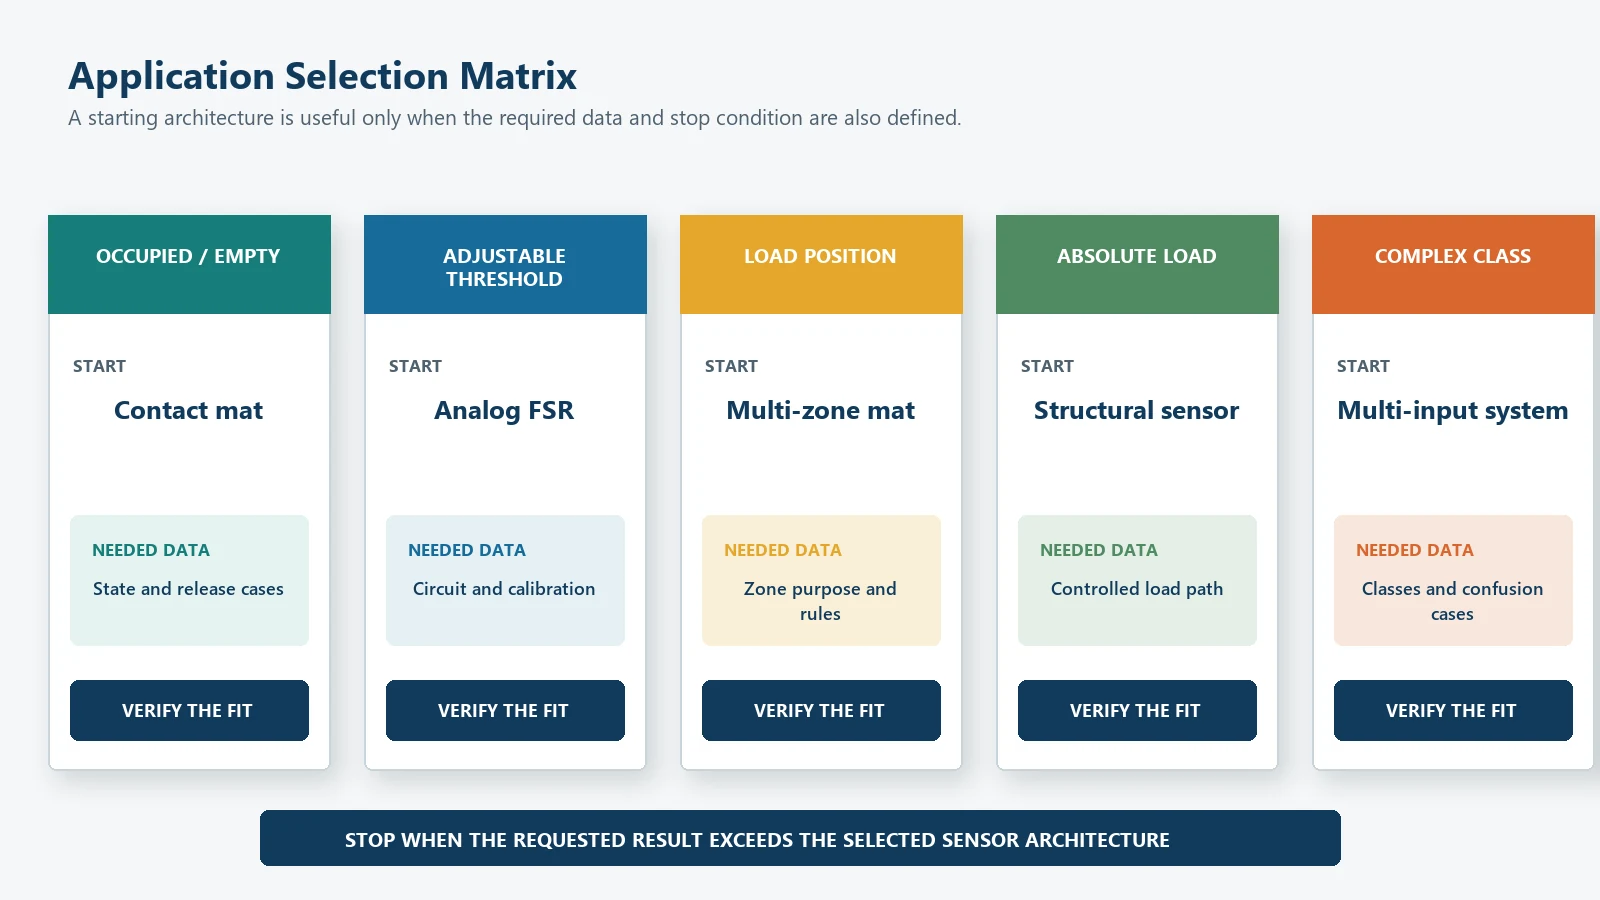
Diese Matrix ist ein Ausgangspunkt, keine Produktzertifizierung. Die genehmigte Architektur sollte den aufgezeichneten Prototypdaten folgen.
Häufige Spezifikationsfehler
Kauf nach Suchbegriff
Zwei Lieferanten können denselben Produktnamen für unterschiedliche Ausführungen verwenden. Fragen Sie nach dem Schaltkreis, dem Zustandsverhalten, dem Widerstandsverhalten, der Zonenzahl und der Testmethode.
Nach einem universellen Auslösegewicht fragen
Der Sensor reagiert auf einen lokalen Lastpfad, nicht auf die gesamte Masse des Insassen isoliert. Kontaktfläche, Haltung, Schaumstoff, Unterstützung und Sensorposition ändern das Eingangssignal.
Behandlung einer Kontaktmatte als niedrigauflösenden analogen Sensor
Ein Kontaktabschluss ist ein gültiger diskreter Ausgang. Er sollte als Schalter spezifiziert und validiert werden und nicht mit erfundener analoger Genauigkeit beschrieben werden.
Einen FSR wie eine Wägezelle behandeln
Ein FSR kann nützliche relative Kraftinformationen liefern, aber seine Mechanik und Kalibrierung unterscheiden sich von einer Dehnungsmessstreifen-Kraftmesszelle.[2] Wählen Sie die Technologie entsprechend dem benötigten Messergebnis.
Nur den nackten Sensor kalibrieren
Tests am nackten Sensor schließen keine Trim-Vorspannung, Schaumstoffverteilung, Unterstützung, Sitzmontagevariation oder den Produktionskabelweg ein.
Entlastung und Haltezeit ignorieren
Aktivierung ist nur die Hälfte des Verhaltens. Erfasse das Loslassen, die Erholung nach einer anhaltenden Last und die Zustandsstabilität während der Bewegung.
Die Zuständigkeit für die Fehlerbehandlung offenlassen
Offener Stromkreis, Kurzschluss, getrennter Stecker, blockierter Zustand, außerhalb des Bereichs liegender Analogwert und Zonenabweichung benötigen eine explizite Behandlung.
Annahme, dass die Komponente die Fahrzeugkonformität besitzt
Fahrzeugbezogene Anforderungen zum Insassenschutz und zur Erinnerung gehören zum gesamten System und Programm. Eine Sensorbaugruppe oder ein Komponententest allein begründet nicht die Fahrzeugkonformität.[7]
OEM Eingabeliste
Senden Sie die folgenden Informationen, bevor der Sensortyp festgelegt wird:
- Anwendung und Sitzposition.
- Erforderliche endgültige Entscheidung: Kontakt, besetzt/leer, relative Belastung, Belastungsschätzung, Zonen oder bedingte Nachricht.
- Definitionen für leer, besetzt, Übergang, unbekannt und Fehler.
- Sitzzeichnung, Kissenabschnitt, Verkleidung, Schaumstoff, Unterstützung und Sensorposition.
- Abmessungen der Sensorzone und Abdeckungsziel.
- Erforderliche Lastfälle, Kontaktflächen, Positionen, Verweildauer und Belastungsrichtung.
- Leitungspfad, Kabellänge, Stecker, Pinbelegung und Zugentlastung.
- Elektrische Schnittstelle, Versorgung, Pull-up oder Teiler, ADC, Schwellenwerte, Timing und Diagnostik.
- Umwelt-, Lebenszyklus-, Reinigungs- und mechanische Missbrauchsbedingungen.
- Prototypmuster, Sitzaufbauten, Wiederholungen und Akzeptanzregeln.
- Zeichenformat, Prototypenmenge, Jahresmenge und Dokumentationsbedarf.
- Funktionen, die JASPER, dem Tier-1-Lieferanten, OEM und dem endgültigen Controller gehören.
Die Test- und Qualitätskontrollfähigkeiten von JASPER können bestätigte Komponentenprüfungen unterstützen. Der Projektleiter muss den vollständigen Sitz- und Systemvalidierungsplan definieren.
Für eine ausführlichere Erklärung der Last-zu-Zustand-Kette siehe
wie Sitzbelegungssensoren funktionieren.
Häufig gestellte Fragen
Ist ein Sitzdrucksensor dasselbe wie ein Sitzbelegungssensor?
Nicht genau. Ein Sitzdrucksensor beschreibt eine Messmethode oder Komponente, die auf die Sitzbelastung reagiert. Ein Sitzbesetzungssensor beschreibt eine Komponente oder ein System, das verwendet wird, um zu entscheiden, ob der Sitz eine Besetzungsregel erfüllt. Ein Drucksensor kann die Eingabe für ein Belegungssystem sein.
Misst ein Sitzdrucksensor das genaue Gewicht des Insassen?
Nicht automatisch. Eine Kontaktmatte liefert einen Zustand, während ein FSR normalerweise ein relativ belastungsbezogenes Signal liefert. Eine genaue Messung der Belastung oder des Gewichts erfordert einen geeigneten mechanischen Lastweg, Kalibrierung, Unsicherheitsziel und Sensorarchitektur.
Wann ist eine druckempfindliche Kontaktmatte die bessere Wahl?
Verwenden Sie eine Kontaktmatte, wenn das Projekt einen stabilen besetzten/unbesetzten Schalter benötigt, die Sitzmechanik eine wiederholbare Aktivierung und Freigabe liefern kann und kontinuierliche Lastdaten nicht erforderlich sind.
Wann ist ein FSR besser als eine Kontaktmatte?
Ein FSR ist nützlich, wenn der Controller ein analoges Signal, einen einstellbaren Schwellenwert, einen relativen Lasttrend oder einen Vergleich zwischen Zonen benötigt. Es erfordert mehr Aufmerksamkeit für den Ladebereich, die Unterstützung, die Schaltung, die Kalibrierung, das Driften und die Hysterese.
Kann ein Drucksensor jeden Insassen und jedes Objekt erkennen?
Es kann kein universeller Drucksensor angenommen werden, der dies leisten kann. Die erforderlichen Insassen- und Objektbedingungen können sich in der Kraftverteilung oder im Signal überschneiden. Eine komplexe Klassifizierung kann unterschiedliche Mechaniken, mehrere Messzonen, strukturelle Lastmessungen oder zusätzliche Eingaben erfordern.
Wie sollte ein RFQ das Produkt nennen?
Verwenden Sie den Begriff, der dem gewünschten Ergebnis entspricht, und definieren Sie dann die Ausgabe. Geben Sie an, ob das Projekt eine Kontaktmatte, ein analoges Signal, ein Zonenmuster, einen besetzten/leeren Zustand, relative Lasten oder eine Schätzung der absoluten Last benötigt. Die Zeichnung und der Abnahmetest sind wichtiger als das Etikett.
Wer ist für die endgültige Anwesenheitslogik verantwortlich?
JASPER kann eine kundenspezifische Sensorkomponente liefern und die vereinbarten Anforderungen an Zeichnung, Anschluss, Muster und Komponententest unterstützen. Der OEM, Tier-1-Lieferant oder Systemverantwortliche ist für endgültige Schwellenwerte, Diagnosen, Warnverhalten, Klassifizierung, Rückhaltesystemlogik und Fahrzeugvalidierung verantwortlich, sofern ein separat verifizierter Umfang nichts anderes angibt.
Wählen Sie die Sensorarchitektur, bevor Sie ein Angebot anfordern
Senden Sie die Sitzzeichnung, den Installationsstapel, den erforderlichen Endzustand, die Rohdatenausgabepräferenz, Lastfälle, Sensoreingabebereiche, Schaltung, Anschluss, Umgebung, Prototypenmenge und Akzeptiermethode über das JASPER RFQ Formular. Die erste technische Entscheidung besteht darin, ob das Projekt einen Kontaktschalter, einen analogen kraftempfindlichen Eingang, ein Multizonenmuster, eine strukturelle Lastmessung oder eine andere Architektur benötigt.
Quellen
- JASPER Electronics, „Drucksensor für Autositze.“ https://www.jasperele.com/products/car-seat-occupancy-sensor/car-seat-pressure-sensor/
- Interlink Electronics, „FSR 400 Serie,“ Kraftsensor-Produkt und Integrationsinformationen. https://www.interlinkelectronics.com/fsr-400-series
- Tekscan, „Integrierte Kraftsensoren,“ Herstellerinformationen für Dünnfilm-Kraftsensoranwendungen. https://www.tekscan.com/products-solutions/embedded-force-sensors
- Bureau International des Poids et Mesures, Das Internationale Einheitensystem (SI Broschüre), 9. Ausgabe, Version 4.01, 2026. https://www.bipm.org/en/publications/si-brochure
- Texas Instruments, “Invertierender Komparator mit Hysterese-Schaltung,” SNOA997A. https://www.ti.com/lit/an/snoa997/snoa997.pdf
- NIST/SEMATECH, e-Handbuch der Statistischen Methoden, „Charakterisierung des Messprozesses.“ https://www.itl.nist.gov/div898/handbook/mpc/mpc.htm
- Elektronischer Kodex der Bundesvorschriften, 49 CFR 571.208, „Insassenschutz bei Unfällen“, aktuelle Online-Version. https://www.ecfr.gov/current/title-49/subtitle-B/chapter-V/part-571/subpart-B/section-571.208
Bereit, Ihr Projekt zu starten?
Tell us about your membrane switch, keypad, or graphic overlay requirements. Our engineering team will review your specifications and provide a detailed quote.