Un sensor de presión del asiento describe cómo responde un componente a la carga, mientras que un sensor de ocupación del asiento describe la decisión del sistema completo: asiento vacío, ocupado, en transición o en estado de fallo. Un componente sensible a la presión puede aportar la entrada a un sistema de ocupación, pero ambos términos no son intercambiables. Una esterilla por contacto puede proporcionar solo un estado abierto o cerrado; un FSR puede proporcionar una resistencia variable. El controlador, la mecánica del asiento, los umbrales, la temporización y los diagnósticos determinan el estado final de ocupación.
Para un programa OEM, el punto de partida práctico es el resultado requerido, no el nombre del producto. un sensor de presión de asiento de coche personalizado puede revisarse según el conjunto del cojín, la zona sensible, la condición de activación, el circuito, el recorrido del flex de salida, el conector y el plan de validación. Aunque la especificación solo diga “sensor de ocupación”, se necesitan esos mismos datos antes de seleccionar la arquitectura de detección.
Actualizado: 15 de julio de 2026
- Comparación rápida: sensor de presión del asiento frente a sensor de ocupación del asiento
- Un término describe el método; el otro describe la función
- ¿Qué resultados puede proporcionar un sensor de presión del asiento?
- Salida de contacto o interruptor
- Salida resistiva analógica
- Salida multizona
- Salida condicionada o digital
- ¿Qué necesita generar un sensor de ocupación de asiento?
- Fuerza, presión, masa, peso y ocupación son cantidades diferentes
- ¿Qué arquitectura de sensores se ajusta al objetivo de ingeniería?
- Objetivo 1: Detectar una condición estable ocupada/vacía
- Objetivo 2: establecer un umbral ajustable relacionado con la carga
- Objetivo 3: Detectar la posición o patrón de carga
- Objetivo 4: Estimar la carga absoluta o estructural
- Objetivo 5: Clasificar condiciones complejas de ocupantes u objetos.
- ¿Cómo cambia la integración mecánica el resultado?
- ¿En qué se diferencian la electrónica y la calibración?
- Sensor de tipo contacto
- sensor analógico
- ¿Qué significan la precisión y la resolución para cada sensor?
- Matriz de decisión de aplicación
- Errores comunes en las especificaciones
- Comprar por término de búsqueda
- Solicitar un peso de activación universal
- Tratar una esterilla por contacto como un sensor analógico de baja resolución
- Tratar un FSR como una celda de carga
- Calibrar solo el sensor desnudo
- Ignorando la liberación y la permanencia
- Dejar sin definir la responsabilidad de gestionar los fallos
- Suponer que el componente garantiza la conformidad del vehículo
- OEM Lista de verificación de entrada
- Preguntas frecuentes
- ¿Es lo mismo un sensor de presión de asiento que un sensor de ocupación de asiento?
- ¿Un sensor de presión del asiento mide el peso exacto del ocupante?
- ¿Cuándo es mejor una esterilla de presión por contacto?
- ¿Cuándo es mejor un FSR que una esterilla por contacto?
- ¿Puede un sensor de presión identificar a cada ocupante y objeto?
- ¿Cómo debería llamar un RFQ al producto?
- ¿A quién pertenece la lógica de ocupación final?
- Elija la arquitectura del sensor antes de solicitar una cotización
- Fuentes
Comparación rápida: sensor de presión del asiento frente a sensor de ocupación del asiento
| pregunta de ingenieria | Sensor de presión del asiento | Sensor de ocupación de asiento | Por qué es importante la distinción |
|---|---|---|---|
| ¿Qué describe el término? | El elemento o método sensor que responde a la fuerza, compresión o transferencia de carga. | La función del sistema que decide si un asiento cumple con una regla de ocupación. | El método y la función pueden pertenecer a diferentes partes de la cadena de señal. |
| ¿Cuál es el objetivo principal? | Produzca un contacto sin procesar repetible o una señal relacionada con la carga | Producir un estado válido vacío, ocupado, de transición o de falla | Una señal bruta utilizable aún no es una decisión del sistema |
| ¿Qué resultados son posibles? | Contacto abierto/cerrado, cambio de resistencia, voltaje después del acondicionamiento o señales de zona múltiple | Estado lógico, estado clasificado, entrada de advertencia, mensaje digital o estado de diagnóstico | La capacidad de ocupación depende de la electrónica y el software, así como del sensor. |
| ¿Mide la presión en pascales? | No necesariamente; El término comercial puede referirse a una almohadilla sensible a la presión en lugar de un instrumento de presión calibrado. | Generalmente no; la ocupación es un resultado categórico del sistema | La cantidad medida y las unidades deben indicarse explícitamente. |
| ¿Necesita un controlador? | Un contacto se puede leer directamente, pero la mayoría de las aplicaciones aún necesitan calificación y diagnóstico. | Sí, a menos que la lógica completa esté integrada en un módulo condicionado. | Los umbrales, el antirrebote, las comprobaciones de fallos y las acciones del sistema deben tener un responsable definido |
| ¿Puede informar el peso exacto de los ocupantes? | No automáticamente | No automáticamente | La medición de carga absoluta requiere una arquitectura mecánica y una calibración adecuadas. |
| ¿Dónde está instalado? | Normalmente dentro o debajo del cojín, la espuma, el tapizado u otra trayectoria de carga controlada | Puede incluir el elemento de presión más la electrónica en otra parte del asiento o del vehículo. | La instalación cambia la fuerza que llega al sensor. |
| Aplicación más adecuada | Proyectos que definen un contacto sin procesar, una carga relativa o una respuesta de zona | Proyectos que definen una decisión requerida sobre el estado sede | Elija según la decisión requerida y la evidencia de validación. |
Un mismo conjunto físico podrá denominarse con ambos nombres en una cotización. Esto es aceptable sólo cuando el dibujo y la especificación de la interfaz dejan claro el principio de detección, la salida bruta y la responsabilidad del sistema.
Un término describe el método; el otro describe la función
La forma más sencilla de separar los términos es colocarlos en la ruta completa de la señal:
Carga de ocupantes u objetos
          |
          v
El tapizado del asiento, la espuma y el soporte distribuyen la carga
          |
          v
Elemento sensible a la presión o sensor de carga
          |
          v
Contacto, resistencia, voltaje, patrón de zona o salida digital
          |
          v
Acondicionamiento de señales, umbrales, sincronización y verificaciones de fallas.
          |
          v
Vacío/ocupado/transicional/decisión de fallo
          |
          v
Recordatorio, comodidad, control, monitoreo u otra acción del sistema
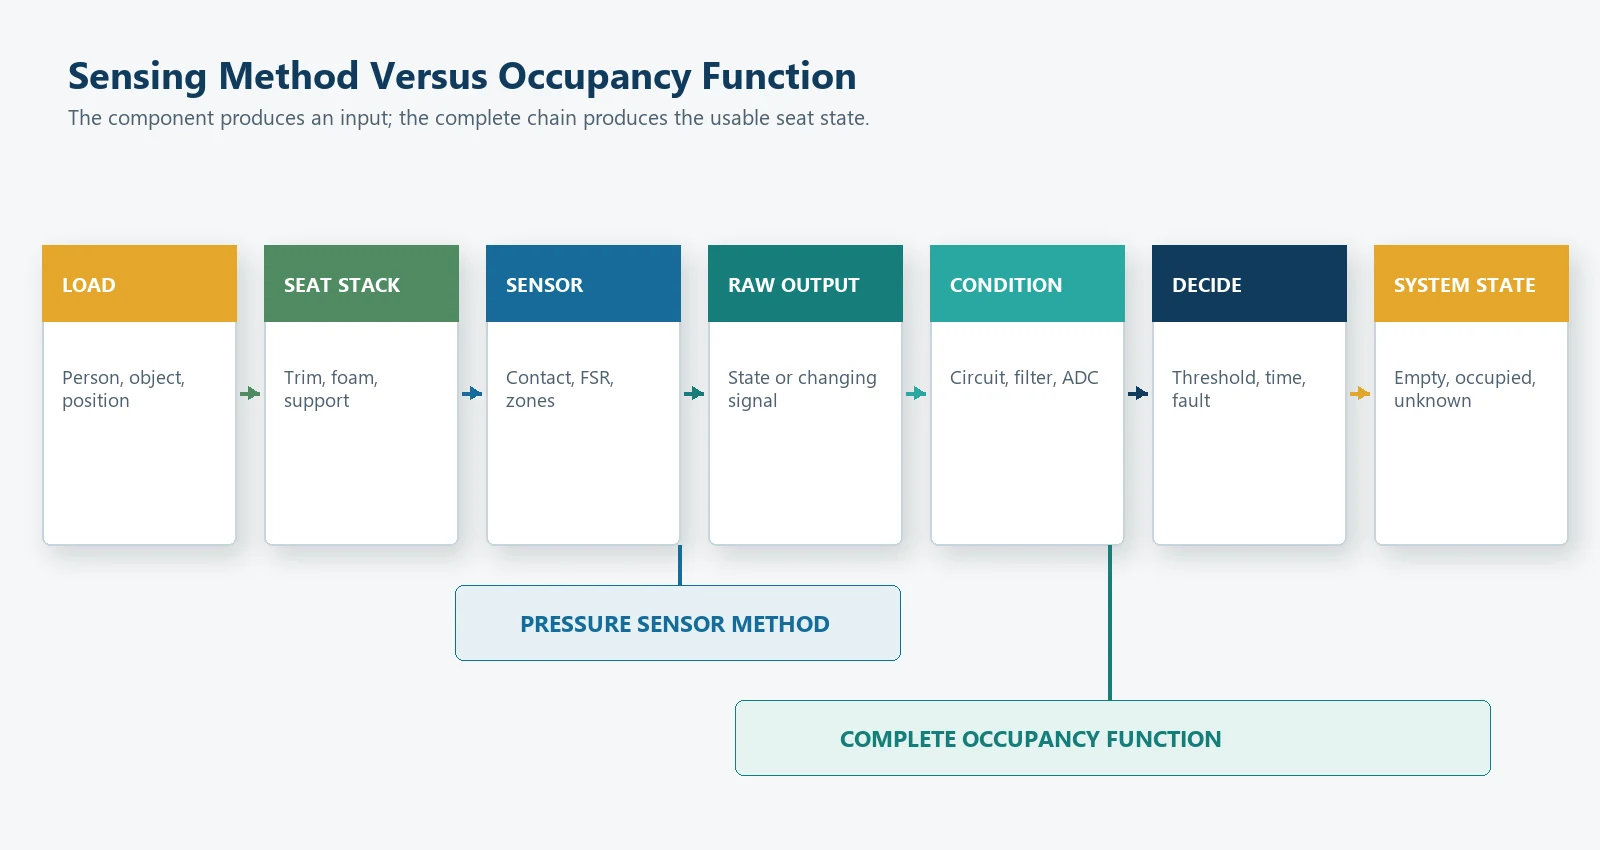
Sensor de presión del asiento normalmente apunta a la porción del elemento sensor de esta cadena. Sensor de ocupación de asiento Puede referirse al componente sensor, pero técnicamente designa la función de decisión. La función de ocupación puede basarse en una esterilla de presión, un FSR, un sensor de carga estructural, un sensor capacitivo, varias entradas o un módulo con acondicionamiento de señal.
Esta distinción evita dos errores habituales de especificación. Primero, no debe solicitarse una señal analógica de presión cuando la aplicación solo necesita una conmutación estable entre ocupado y vacío. Segundo, no debe esperarse que una simple esterilla por contacto proporcione datos calibrados de carga o de clasificación de ocupantes que su arquitectura no está diseñada para medir.
¿Qué resultados puede proporcionar un sensor de presión del asiento?
las palabras sensor de presión no identifique una interfaz eléctrica. Confirme el resultado antes de comparar proveedores o muestras.
Salida de contacto o interruptor
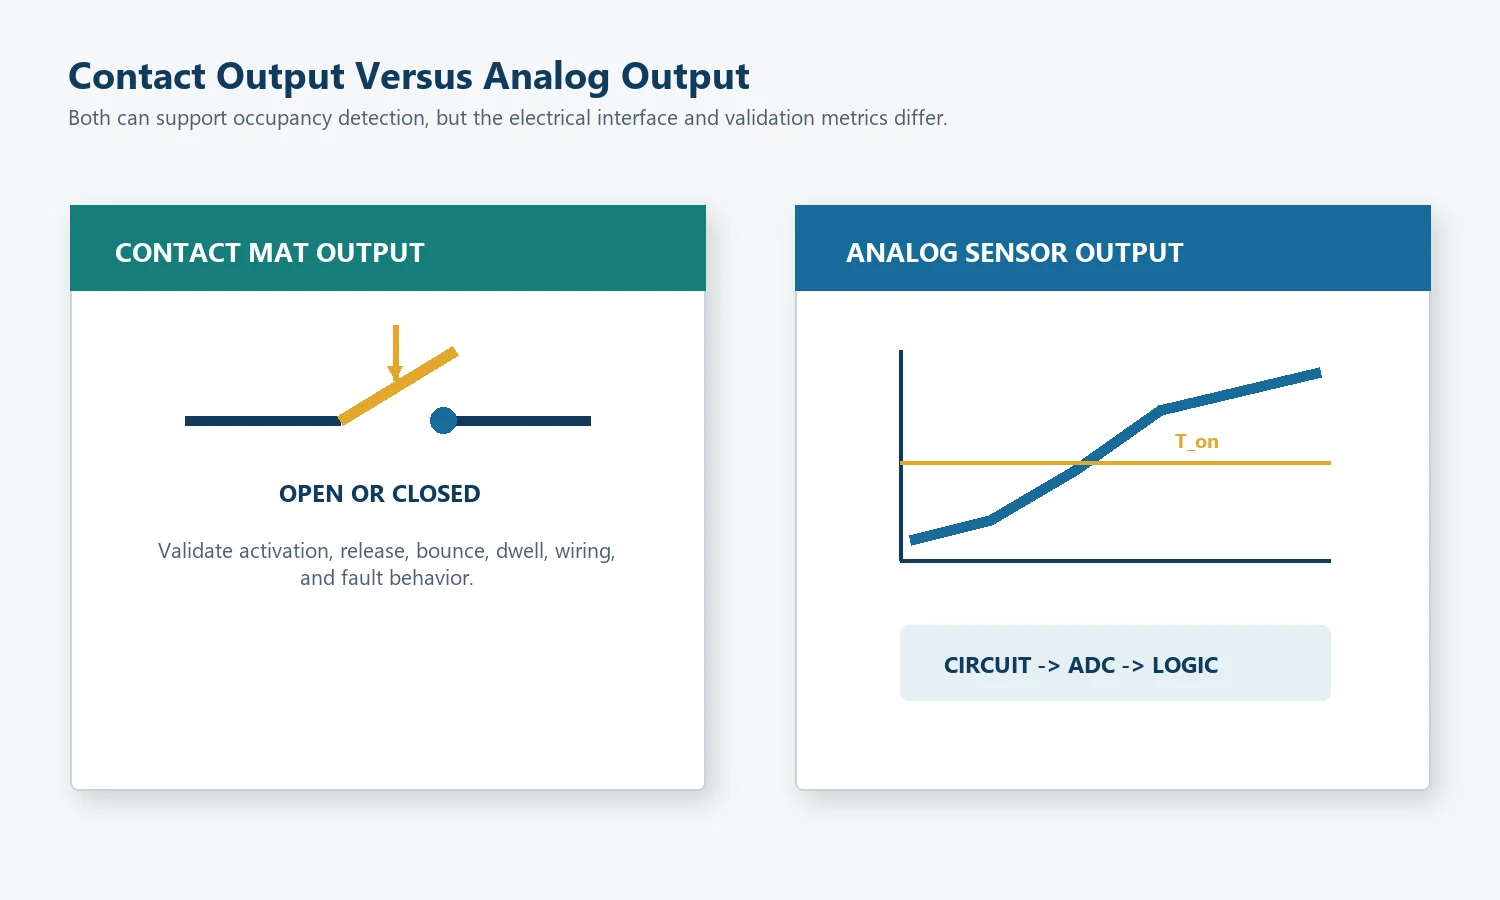
Una esterilla de presión por contacto contiene regiones conductoras separadas por una distancia controlada o una estructura espaciadora. La carga aplicada cierra el contacto; al retirarla, el contacto vuelve a abrirse. La salida útil es un estado:
Contacto abierto -> candidato inactivo
Contacto cerrado -> candidato activo
la palabra candidato es importante. Antes de declarar el asiento ocupado, el controlador puede necesitar además antirrebote, diagnóstico de circuito abierto o cortocircuito, gestión del arranque y lógica de desactivación.
Una esterilla por contacto suele ser la arquitectura más sencilla cuando la única información necesaria es si existe una condición de carga validada. No necesita simular una medida analógica para resultar útil.
Salida resistiva analógica
La resistencia de un sensor FSR suele disminuir al aumentar la fuerza aplicada.[2] La electrónica puede leer el sensor mediante un divisor de tensión, un circuito de conductancia, un amplificador u otra interfaz.
Una señal analógica permite un umbral ajustable, una tendencia de carga relativa o una comparación entre zonas. También agrega dependencia del área de carga, soporte, circuito, muestreo, calibración, deriva y error aceptable. Interlink describe los FSR como adecuados para la detección de fuerza y señala que no son células de carga ni galgas extensométricas.[2] Ese límite es directamente relevante para los proyectos de sedes.
Salida multizona
Un sensor flexible puede contener varias zonas de contacto o analógicas. El responsable del tratamiento podrá evaluar:
- cualquier zona aprobada activa;
- una combinación requerida de zonas;
- umbrales de zonas individuales;
- una suma o comparación de zonas analógicas;
- un patrón espacial estable; o
- desacuerdo de zona como condición de transición o de falla.
Más zonas aportan más información de posición, pero también requieren más pistas eléctricas, pines de conector, canales de entrada, datos de calibración y combinaciones de estados.
Salida condicionada o digital
Un módulo puede contener el elemento sensor, la interfaz analógica, la conversión, el diagnóstico y la comunicación digital. En ese caso, el proveedor del módulo y el propietario del sistema deben definir qué funciones están dentro del módulo y cuáles permanecen en el controlador del vehículo o equipo.
la palabra digital no prueba que la medición subyacente sea más precisa. Sólo describe cómo se comunica el resultado condicionado.
¿Qué necesita generar un sensor de ocupación de asiento?
Un sistema de ocupación normalmente necesita una decisión que otras funciones puedan utilizar. Un modelo de estado útil es:
| Estado | Significado | Tratamiento típico del sistema |
|---|---|---|
| vacio | La entrada válida está dentro de la condición vacía aprobada | Ninguna acción por asiento ocupado |
| Ocupado | La entrada válida o el patrón de zona cumplen con la condición de ocupación aprobada | Habilite la lógica de recordatorio, comodidad o control prevista |
| Transicional | La entrada es cambiante, inestable o está entre límites de decisión. | Mantener el estado anterior o esperar la calificación. |
| Fallo | Falló la verificación de plausibilidad eléctrica o lógica | Seguir la estrategia de diagnóstico y seguridad del proyecto. |
| Desconocido | La puesta en marcha o los datos insuficientes impiden una decisión válida | Retrasar la decisión hasta que se cumplan las condiciones de validación. |
Para una entrada básica de recordatorio del cinturón de seguridad, es posible que el sistema solo necesite estados vacíos y ocupados estables más detección de fallas. Para una característica de comodidad, la carga relativa o la posición de la zona pueden agregar valor. Para la clasificación de ocupantes o la medición de la carga absoluta, una almohadilla de presión delgada puede ser insuficiente y puede ser necesaria otra arquitectura.
Las opciones de sensores de ocupación de asiento de JASPER cubren varias rutas de productos centrados en los asientos. La salida final y la función del sistema aún deben confirmarse a partir de la especificación OEM.
Fuerza, presión, masa, peso y ocupación son cantidades diferentes
Estos términos suelen mezclarse en las solicitudes de cotización. Deben separarse antes de aprobar un dibujo o una prueba de aceptación.
| Término | Significado de ingeniería | Unidad o forma típica | Precaución sobre el proyecto de asiento |
|---|---|---|---|
| fuerza | Una interacción mecánica que puede cambiar el movimiento o deformar una estructura. | newton, norte | El sensor solo detecta la fuerza transmitida por su trayectoria de carga local. |
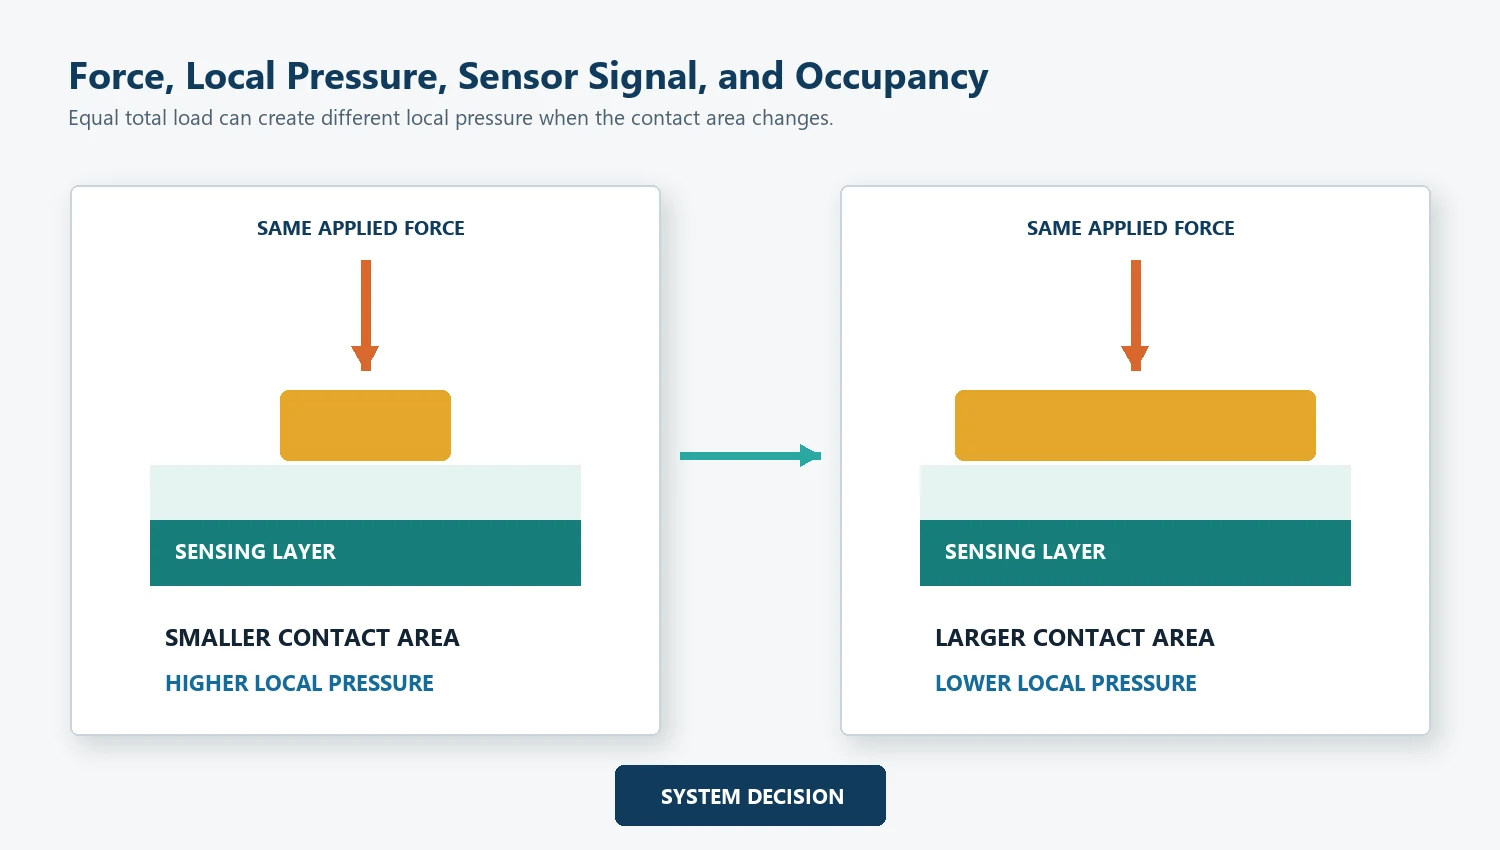
| Presión | Fuerza distribuida sobre un área | pascal, Pa, igual a N/m2 | La presión local cambia cuando cambia el área de contacto o la distribución de la espuma. |
| misa | cantidad de materia | kilogramo, kg | Un sensor de asiento no mide directamente la masa a menos que el modelo del sistema respalde esa inferencia. |
| Peso | Fuerza producida por la gravedad que actúa sobre la masa. | newton, norte | El lenguaje común usa kilogramos, pero la cantidad física es fuerza. |
| Señal de carga relativa | Salida del sensor que cambia con la carga pero puede no ser una medida absoluta | resistencia, voltaje, recuento ADC, conductancia o valor normalizado | La calibración es específica de la mecánica, la electrónica y las condiciones. |
| Estado de ocupación | Una decisión de que un asiento cumple con una regla aprobada de vacío u ocupado | estado o código digital | Es un resultado de clasificación, no una unidad física. |
El SI define la fuerza en newtons y la presión en pascales.[4] Sin embargo, en el lenguaje comercial de sensores de asientos, sensor de presión del asiento puede describir una almohadilla sensible a la presión que produce una señal de contacto o resistencia en lugar de un valor de presión calibrado. La especificación debe indicar la salida real y el método de aceptación en lugar de depender del nombre del producto.
¿Qué arquitectura de sensores se ajusta al objetivo de ingeniería?
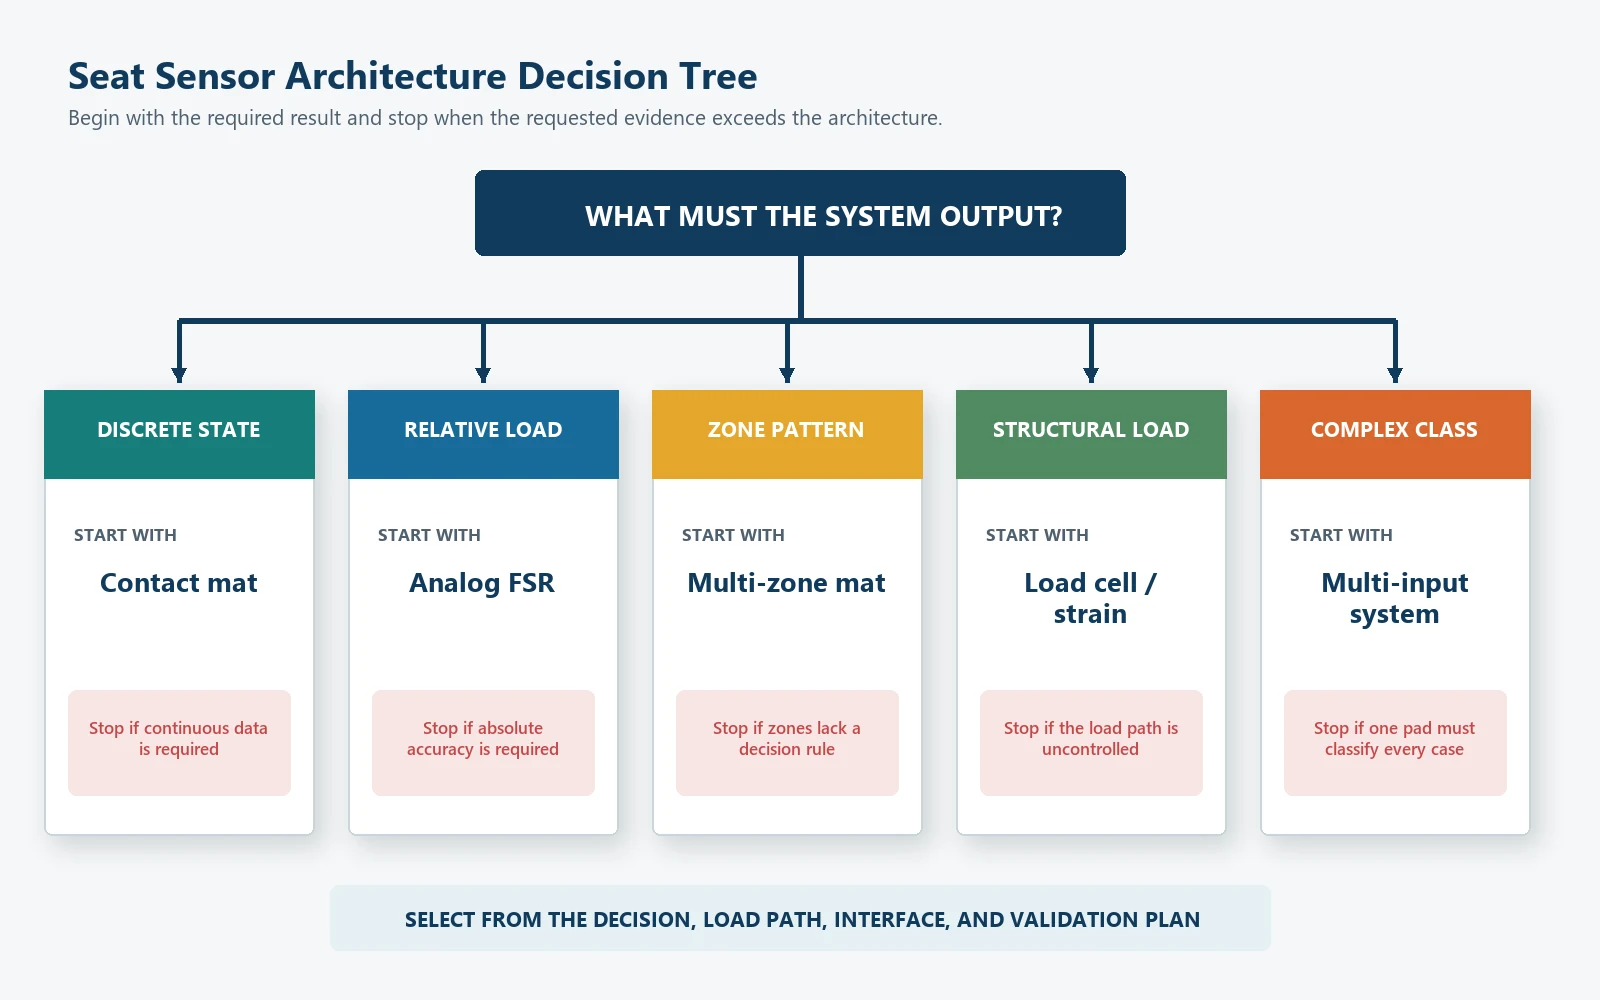
Comience con la decisión que debe tomar el sistema.
Objetivo 1: Detectar una condición estable ocupada/vacía
Una esterilla por contacto es un buen punto de partida cuando:
- sólo se necesita un estado discreto;
- la trayectoria de carga del asiento puede cerrarse y liberarse el contacto repetidamente;
- la instalación puede controlar la precarga;
- el controlador puede verificar las condiciones de apertura, cierre y falla; y
- no se requieren datos de carga continua.
El principal riesgo es la variación mecánica. La espuma, los adornos, la posición del sensor, el soporte y la tolerancia del ensamblaje pueden alterar las condiciones de activación y liberación.
Objetivo 2: establecer un umbral ajustable relacionado con la carga
Un FSR u otro elemento analógico sensible a la presión es útil cuando:
- el controlador necesita una señal que cambie con la carga;
- es posible que sea necesario ajustar el umbral;
- son útiles las bandas o tendencias de carga relativas;
- se compararán varias zonas analógicas; o
- El proyecto puede calibrar la cadena mecánica y eléctrica completa.
Los principales riesgos son la no linealidad, la dependencia del área de carga, la deriva, la histéresis, la variación del circuito y la exageración de la precisión de las mediciones. Tekscan describe los sensores de fuerza de película delgada como componentes para detectar y medir la fuerza en aplicaciones integradas, pero la selección y calibración del sensor aún dependen de la integración real.[3]
Objetivo 3: Detectar la posición o patrón de carga
Una esterilla multizona por contacto o analógica es adecuada cuando el sistema necesita información espacial. Por ejemplo, para comprobar si la carga alcanza una región aprobada del cojín, comparar las zonas izquierda y derecha o identificar un patrón estable.
No agregue zonas sin una regla de decisión. Cada zona debe tener un propósito, un canal eléctrico, una estrategia de falla y un caso de validación.
Objetivo 4: Estimar la carga absoluta o estructural
Si el proyecto necesita una estimación trazable de carga absoluta, baja incertidumbre en un rango amplio o una medida de carga independiente de la presión local del cojín, evalúe una trayectoria de carga estructural, un sensor con galgas extensométricas, una célula de carga u otra arquitectura de medida.
No debe seleccionarse una esterilla de presión impresa solo porque sea fina. El objetivo de medida puede exigir otra clase de componente.
Objetivo 5: Clasificar condiciones complejas de ocupantes u objetos.
La clasificación compleja puede requerir múltiples sensores, datos de carga estructural, posición del asiento, estado de la hebilla, patrones de zona u otras entradas. No se puede suponer que una sola almohadilla sensible a la presión distinga cada persona, objeto, postura y condición del asiento.
el aplicación automotriz determina el límite del sistema. El equipo OEM o Tier 1 es responsable de la clasificación final, el diagnóstico, el comportamiento de aviso, la lógica del sistema de retención y la validación a nivel de vehículo.
¿Cómo cambia la integración mecánica el resultado?
El elemento sensor no recibe directamente la carga original de los ocupantes. El asiento lo redistribuye:
Ocupante o carga de prueba
        |
        v
Tensión de tapizados y molduras.
        |
        v
Rigidez, contorno y compresión de la espuma.
        |
        v
Protección, adhesivo y posición del sensor.
        |
        v
Zona de detección
        |
        v
Estructura del asiento, soporte o cojín
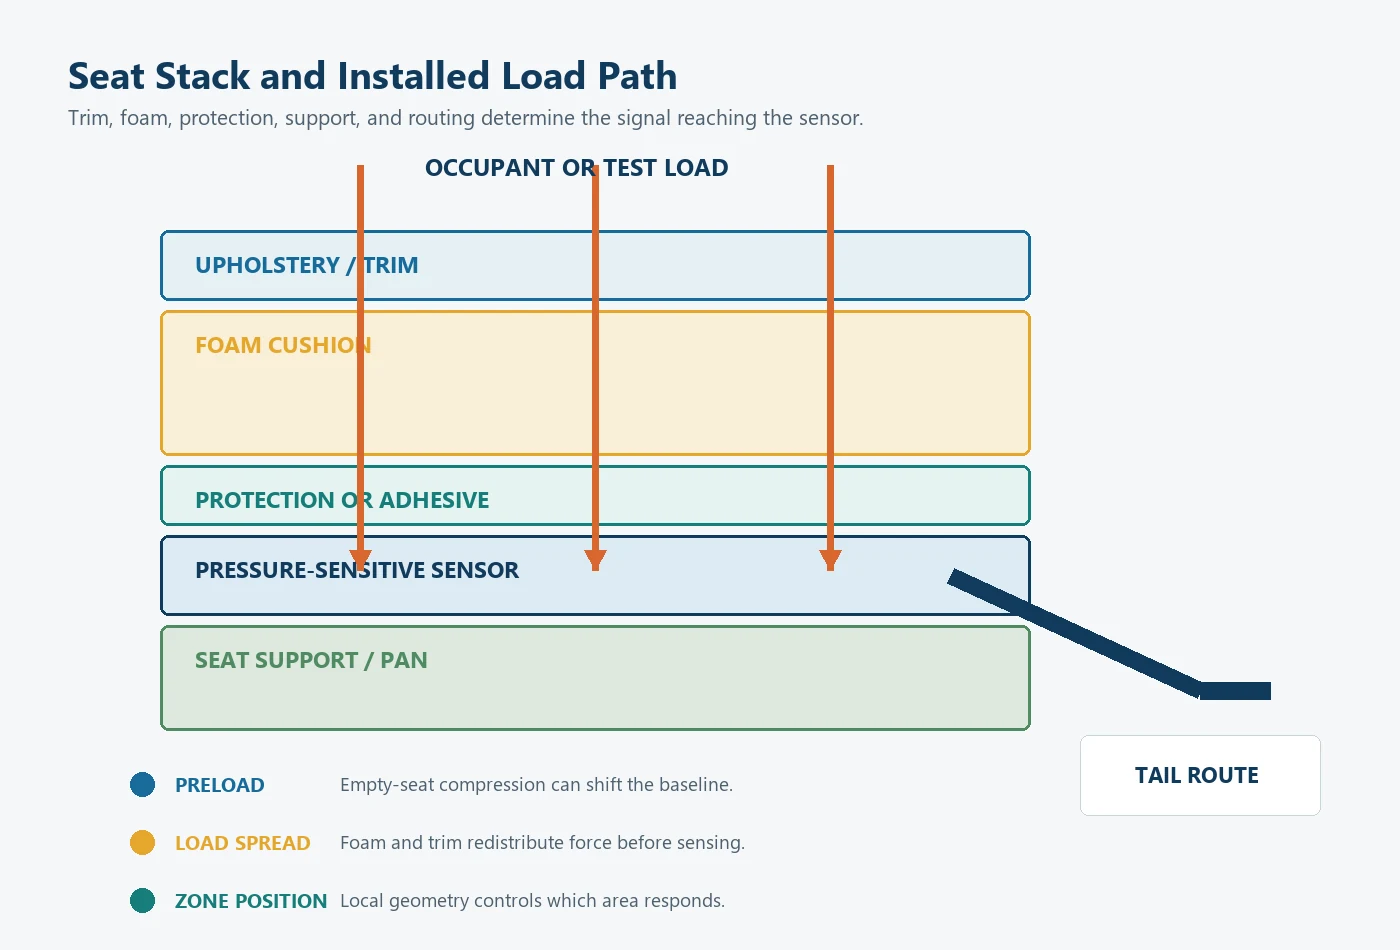
El mismo sensor puede producir una salida distinta cuando cambia cualquier parte de este conjunto. Entre las variables importantes se incluyen:
- contorno del cojín y estado de la espuma;
- tensión de tapicería;
- profundidad y orientación del sensor;
- tamaño y posición de la zona de detección;
- área de contacto local;
- precarga en el asiento vacío;
- rigidez del adhesivo o de la capa protectora;
- aberturas y nervaduras de soporte;
- recorrido del flex de salida y esfuerzo sobre el conector;
- temperatura, humedad, permanencia y recuperación;
- instalación repetida; y
- Variación del ensamblaje asiento a asiento.
Por ello, un ensayo de banco del componente sin instalar resulta útil para la inspección de entrada o la comparación eléctrica, pero no demuestra la decisión final del asiento. La validación del prototipo debe utilizar un conjunto de asiento representativo y el circuito real.
¿En qué se diferencian la electrónica y la calibración?
Sensor de tipo contacto
El controlador suele leer continuidad o un nivel lógico. Los valores importantes no son la resolución analógica sino:
- condición de activación;
- condición de liberación;
- rebote de contacto;
- tiempo estable de encendido y apagado;
- comportamiento en circuito abierto y en cortocircuito;
- efectos de fuga o contaminación;
- estado de inicio; y
- respuesta después de permanencia y carga repetida.
sensor analógico
El responsable del tratamiento debe definir:
- circuito de excitación o medición;
- ADC rango y referencia;
- frecuencia de muestreo;
- filtrado;
- dirección de la señal;
- línea de base;
- umbral o bandas de carga;
- puntos de decisión ascendentes y descendentes;
- límites de falla; y
- reglas de recalibración o control de cambios.
Para una señal que aumenta con la carga, una regla de ocupación genérica puede ser:
Vacío -> Ocupado cuando la señal >= T_on
Ocupado -> Vacío cuando señal <= T_off

con T_apagado < T_encendido
Separar los umbrales ascendente y descendente crea histéresis y reduce los cambios repetidos alrededor de un límite. Los circuitos comparadores utilizan el mismo principio.[5] El antirrebote es distinto: exige que el estado candidato siga siendo válido durante un tiempo definido o un número de muestras.
Ni la histéresis ni el filtrado pueden reparar la superposición de datos en estado estacionario. Si las cajas vacías y ocupadas requeridas ocupan el mismo rango de señal, la posición del sensor, la mecánica, las zonas, el circuito o la arquitectura del sistema deben cambiar.
¿Qué significan la precisión y la resolución para cada sensor?
Preguntar si un sensor es “más preciso” es incompleto. La precisión debe referirse a un resultado definido.
| Resultado evaluado | Métrica relevante | sustituto engañoso |
|---|---|---|
| Estado de la esterilla por contacto | Repetibilidad de activación/liberación y tasa de estado correcto en todos los casos aprobados | Resolución ADC |
| Señal analógica FSR | Repetibilidad, histéresis, deriva, no linealidad, error de calibración y relación señal-ruido en condiciones establecidas | Un valor de resistencia de una carga |
| Patrón multizona | Cobertura de zona, coherencia entre zonas, confusión de patrones y fallos de canal | Número de zonas solas |
| decisión de ocupación | Falsa ocupación, ocupación perdida, tiempo de transición, detección de fallas y comportamiento en todas las configuraciones de asientos | Precisión de banco con sensor desnudo |
| Estimación de carga absoluta | Error de calibración, incertidumbre, repetibilidad, polarización, fluencia, sensibilidad ambiental y control de la trayectoria de carga. | Llamar a la pieza sensor de peso |
La guía del proceso de medición del NIST separa la repetibilidad, la reproducibilidad o la variabilidad a largo plazo, la calibración, el sesgo, los estudios de calibre y la incertidumbre.[6] Esa estructura es más útil que un porcentaje de precisión indefinido.
La resolución también depende del tipo de salida. Una esterilla por contacto tiene resolución de estado: abierto o cerrado, quizá en varias zonas. Un sensor analógico tiene resolución eléctrica, pero un mayor número de cuentas del ADC no aporta más información mecánica si las respuestas del asiento y del sensor son inestables.
Matriz de decisión de aplicación
| Requisito de solicitud | Punto de partida recomendado | Datos necesarios antes de la selección. | Condición de parada |
|---|---|---|---|
| Entrada ocupada/vacía para un recordatorio del cinturón de seguridad | Esterilla por contacto o umbral analógico validado | Conjunto de asientos, casos ocupados requeridos, casos de liberación, circuito, estrategia de diagnóstico | Las cajas ocupadas y vacías requeridas no se pueden separar |
| Habilitar una función de comodidad del asiento | Sensor de contacto o analógico según el control requerido | Lógica de activación, retardo permitido, posición de carga, entorno | La función requiere datos de carga precisos que no están disponibles en el sensor |
| Detectar dónde se aplica la carga | Esterilla multizona por contacto o analógica | Propósito de la zona, diseño, recuento de canales, reglas de patrones | Las zonas no tienen una decisión de sistema definida |
| Monitorear el cambio de carga relativa | Analógico FSR u otro sensor relacionado con la carga | Rango de carga, área de contacto, mecánica, circuito, método de calibración. | El comprador exige precisión absoluta sin una referencia adecuada |
| Estimar la carga estructural | Arquitectura estructural controlada, basada en deformación o de celda de carga | Trayectoria de carga, montaje, rango, objetivo de incertidumbre y calibración | Se exige una esterilla fina para el cojín pese a unos requisitos de medida incompatibles |
| Clasificación de ocupantes compleja | Sistema de entradas múltiples | Clases requeridas, casos de confusión, diagnósticos, requisitos regulatorios y del sistema. | Se espera que un sensor clasifique cada condición. |
| OEM comparación de prototipos de asiento | Arquitectura adaptada al resultado final | Asientos representativos, muestras, circuito, dispositivo, matriz de prueba. | Solo está disponible la prueba de presión digital de componentes desnudos |
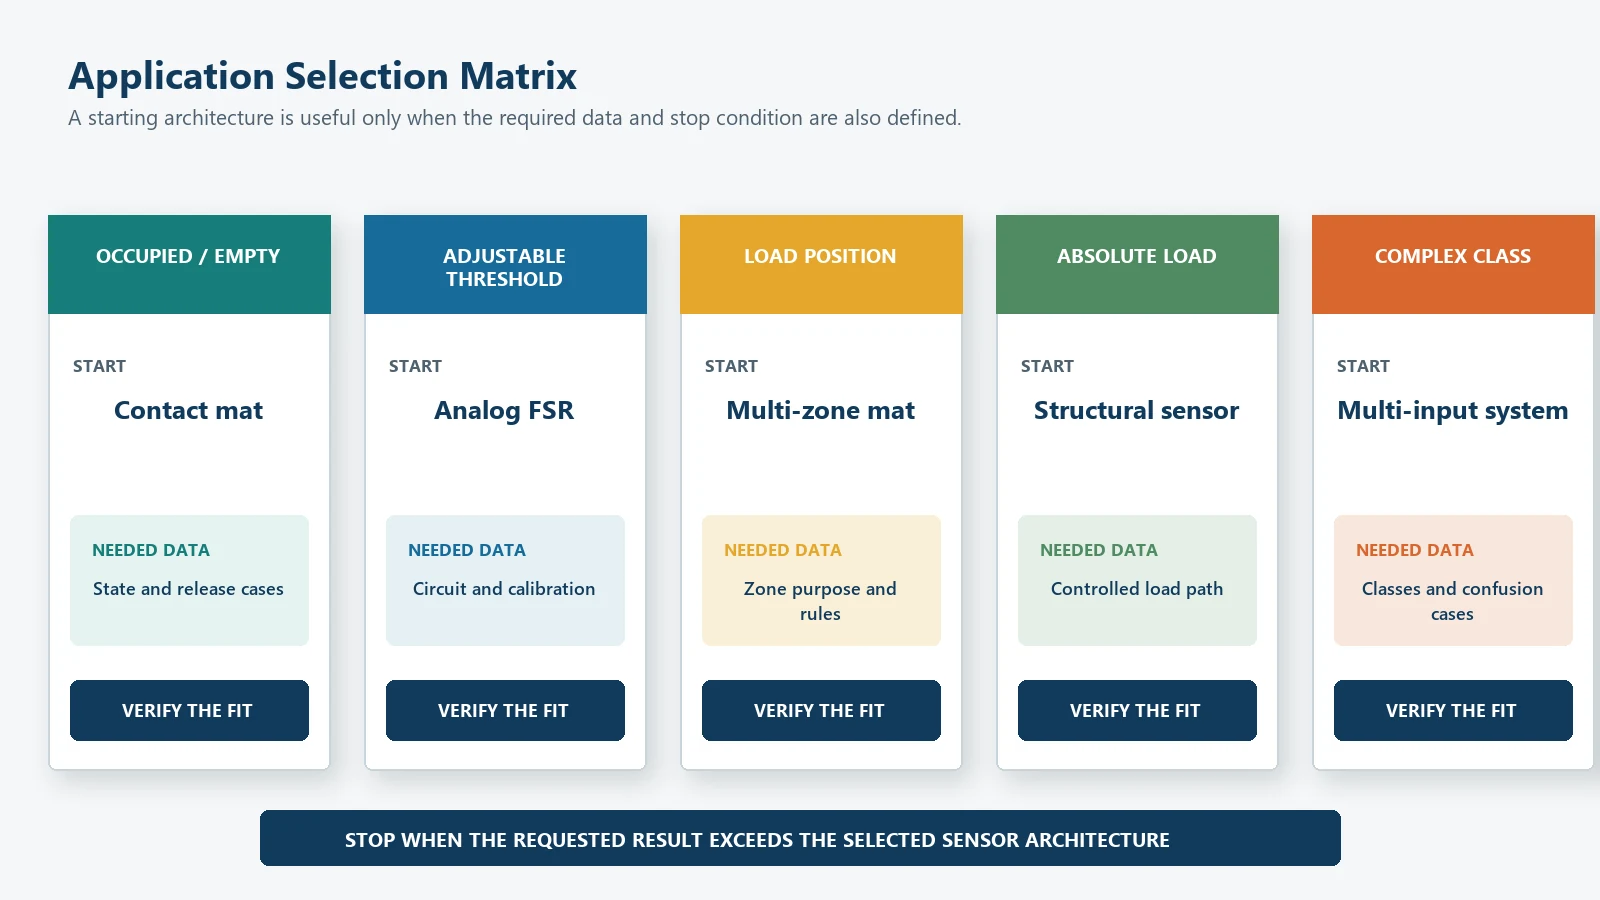
Esta matriz es un punto de partida, no una certificación de producto. La arquitectura aprobada debe seguir los datos del prototipo registrados.
Errores comunes en las especificaciones
Comprar por término de búsqueda
Dos proveedores pueden utilizar el mismo nombre de producto para diferentes productos. Pregunte por el circuito, el comportamiento del estado, el comportamiento de la resistencia, el recuento de zonas y el método de prueba.
Solicitar un peso de activación universal
El sensor responde a una trayectoria de carga local, no a la masa total del ocupante de forma aislada. El área de contacto, la postura, la espuma, el soporte y la posición del sensor cambian la entrada.
Tratar una esterilla por contacto como un sensor analógico de baja resolución
Un cierre de contacto es una salida discreta válida. Debe especificarse y validarse como un interruptor, no describirse con precisión analógica inventada.
Tratar un FSR como una celda de carga
Un FSR puede proporcionar información útil sobre la fuerza relativa, pero su mecánica y calibración difieren de las de una celda de carga con galga extensométrica.[2] Seleccione la tecnología según el resultado de medición requerido.
Calibrar solo el sensor desnudo
Los ensayos de sensores sin instalar no incluyen la precarga del tapizado, la distribución de la espuma, el soporte, la variación del montaje del asiento ni el recorrido del cable de producción.
Ignorando la liberación y la permanencia
La activación es sólo la mitad del comportamiento. Liberación récord, recuperación después de una carga sostenida y estabilidad del estado durante el movimiento.
Dejar sin definir la responsabilidad de gestionar los fallos
Los circuitos abiertos, cortocircuitos, conectores desconectados, estados atascados, valores analógicos fuera de rango y desacuerdos entre zonas necesitan un tratamiento explícito.
Suponer que el componente garantiza la conformidad del vehículo
Los requisitos de recordatorio y protección de los ocupantes a nivel del vehículo pertenecen al sistema y programa completo. Un componente de sensor o una prueba de componente no establece por sí solo el cumplimiento del vehículo.[7]
OEM Lista de verificación de entrada
Envíe la siguiente información antes de cerrar la selección del tipo de sensor:
- Aplicación y posición del asiento.
- Decisión final requerida: contacto, ocupado/vacío, carga relativa, estimación de carga, zonas o mensaje condicionado.
- Definiciones de vacío, ocupado, transicional, desconocido y de falla.
- Dibujo del asiento, sección del cojín, tapizado, espuma, soporte y ubicación del sensor.
- Dimensiones de la zona de detección y objetivo de cobertura.
- Casos de carga requeridos, áreas de contacto, posiciones, permanencia y dirección de carga.
- Recorrido del flex de salida, longitud del cable, conector, asignación de pines y alivio de tensión.
- Interfaz eléctrica, alimentación, resistencia pull-up o divisor, ADC, umbrales, temporización y diagnóstico.
- Condiciones ambientales, de ciclo de vida, de limpieza y de abuso mecánico.
- Muestras de prototipos, construcción de asientos, repeticiones y reglas de aceptación.
- Formato de dibujo, cantidad de prototipos, cantidad anual y necesidades de documentación.
- Funciones a cargo de JASPER, el proveedor Tier 1, el OEM y el responsable del controlador final.
Las capacidades de prueba y control de calidad de JASPER pueden admitir comprobaciones confirmadas de componentes. El propietario del proyecto debe definir el plan completo de validación del asiento y del sistema.
Para obtener una explicación más completa de la cadena de carga a estado, consulte
cómo funcionan los sensores de ocupación de asientos.
Preguntas frecuentes
¿Es lo mismo un sensor de presión de asiento que un sensor de ocupación de asiento?
No exactamente. Un sensor de presión del asiento describe un método o componente de detección que responde a la carga del asiento. Un sensor de ocupación de asiento describe un componente o sistema utilizado para decidir si el asiento cumple con una regla de ocupación. Un sensor de presión puede ser la entrada a un sistema de ocupación.
¿Un sensor de presión del asiento mide el peso exacto del ocupante?
No necesariamente. Una esterilla por contacto proporciona un estado, mientras que un FSR suele proporcionar una señal relativa asociada a la carga. La medida exacta de carga o peso requiere una trayectoria mecánica de carga, una calibración, un objetivo de incertidumbre y una arquitectura de sensor adecuados.
¿Cuándo es mejor una esterilla de presión por contacto?
Utilice una esterilla por contacto cuando el proyecto necesite una conmutación estable entre ocupado y vacío, la mecánica del asiento permita una activación y desactivación repetibles y no se requieran datos de carga continuos.
¿Cuándo es mejor un FSR que una esterilla por contacto?
Un FSR es útil cuando el controlador necesita una señal analógica, un umbral ajustable, una tendencia de carga relativa o una comparación entre zonas. Requiere más atención al área de carga, soporte, circuito, calibración, deriva e histéresis.
¿Puede un sensor de presión identificar a cada ocupante y objeto?
No se puede suponer que ningún sensor de presión universal haga esto. Las condiciones requeridas de ocupante y objeto pueden superponerse en la distribución de fuerza o señal. La clasificación compleja puede necesitar diferentes mecanismos, varias zonas de detección, medición de carga estructural o entradas adicionales.
¿Cómo debería llamar un RFQ al producto?
Utilice el término que coincida con el resultado requerido y luego defina la salida. Indique si el proyecto necesita una placa de contacto, señal analógica, patrón de zona, estado ocupado/vacío, carga relativa o estimación de carga absoluta. El dibujo y la prueba de aceptación importan más que la etiqueta.
¿A quién pertenece la lógica de ocupación final?
JASPER puede suministrar un componente sensor a medida y atender los requisitos acordados de planos, conectores, muestras y ensayos de componentes. El OEM, el proveedor Tier 1 o el propietario del sistema es responsable de los umbrales finales, los diagnósticos, el comportamiento de aviso, la clasificación, la lógica del sistema de retención y la validación a nivel de vehículo, salvo que un alcance verificado por separado indique lo contrario.
Elija la arquitectura del sensor antes de solicitar una cotización
Envíe el plano del asiento, el conjunto instalado, el estado final requerido, la salida bruta preferida, los casos de carga, las zonas sensibles, el circuito, el conector, el entorno, la cantidad de prototipos y el método de aceptación mediante el Formulario JASPER RFQ. La primera decisión de ingeniería es si el proyecto necesita un interruptor de contacto, una entrada analógica sensible a la fuerza, un patrón multizona, una medición de carga estructural u otra arquitectura.
Fuentes
- JASPER Electronics, “Sensor de presión para asiento de automóvil”. https://www.jasperele.com/products/car-seat-occupancy-sensor/car-seat-pression-sensor/
- Interlink Electronics, “FSR Serie 400”, información sobre integración y productos de resistencias de detección de fuerza. https://www.interlinkelectronics.com/fsr-400-series
- Tekscan, “Embedded Force Sensors”, información del fabricante para aplicaciones de detección de fuerza de película delgada. https://www.tekscan.com/products-solutions/embedded-force-sensors
- Oficina Internacional de Pesos y Medidas, El Sistema Internacional de Unidades (Folleto SI), 9.ª edición, versión 4.01, 2026. https://www.bipm.org/en/publications/si-brochure
- Texas Instruments, “Comparador inversor con circuito de histéresis”, SNOA997A. https://www.ti.com/lit/an/snoa997/snoa997.pdf
- NIST/SEMATECH, Manual electrónico de métodos estadísticos, “Caracterización del proceso de medición”. https://www.itl.nist.gov/div898/handbook/mpc/mpc.htm
- Código Electrónico de Regulaciones Federales, 49 CFR 571.208, “Protección contra accidentes de ocupantes”, versión actual en línea. https://www.ecfr.gov/current/title-49/subtitle-B/chapter-V/part-571/subpart-B/section-571.208
Listo para iniciar su proyecto?
Cuentenos sus requisitos para interruptores de membrana, teclados u overlays graficos. Nuestro equipo de ingenieria revisara sus especificaciones y preparara una cotizacion detallada.