
Recurso sobre detección de fuerza para OEM
FSR vs galga extensiométrica: elija la trayectoria de carga, no el nombre del sensor
Elija un resistor sensible a la fuerza cuando el producto necesite obtener una señal local relacionada con la fuerza en un espacio de poco espesor y el conjunto de capas en contacto pueda calibrarse junto con el sensor. Elija un transductor con galgas extensiométricas cuando la carga pueda transmitirse a través de un elemento elástico controlado y el proyecto necesite una trayectoria estructural de fuerza calibrada. La decisión correcta empieza por la mecánica, no por el nombre del sensor.
Elija un resistor sensible a la fuerza cuando el producto necesite obtener una señal local relacionada con la fuerza en un espacio de poco espesor y el conjunto de capas en contacto pueda calibrarse como parte de la medición. Elija un transductor con galgas extensiométricas cuando el producto pueda transmitir la carga a través de un elemento elástico controlado y necesite una relación calibrada entre la deformación estructural y la fuerza. Ninguna de las dos tecnologías mide la fuerza de forma independiente de la mecánica. El resultado del FSR depende de la zona de contacto, el soporte, el conjunto de películas y el historial de carga. El resultado de las galgas extensiométricas depende del elemento elástico, la instalación de las galgas, el puente, la temperatura, el montaje y la aplicación de la carga.
Para un proyecto OEM de asientos o de sensores flexibles, la página de JASPER sobre el sensor FSR de presión para asientos es la vía comercial cuando una construcción resistiva sensible a la fuerza puede adaptarse a la trayectoria de carga requerida. La oferta debe confirmar si el FSR es el principio de detección adecuado. JASPER no suministra ni presenta en esa página ningún producto de célula de carga con galgas extensiométricas, y esta comparación no convierte un FSR en una célula de carga de precisión.
Defina dónde debe deformarse el sistema antes de elegir el sensor
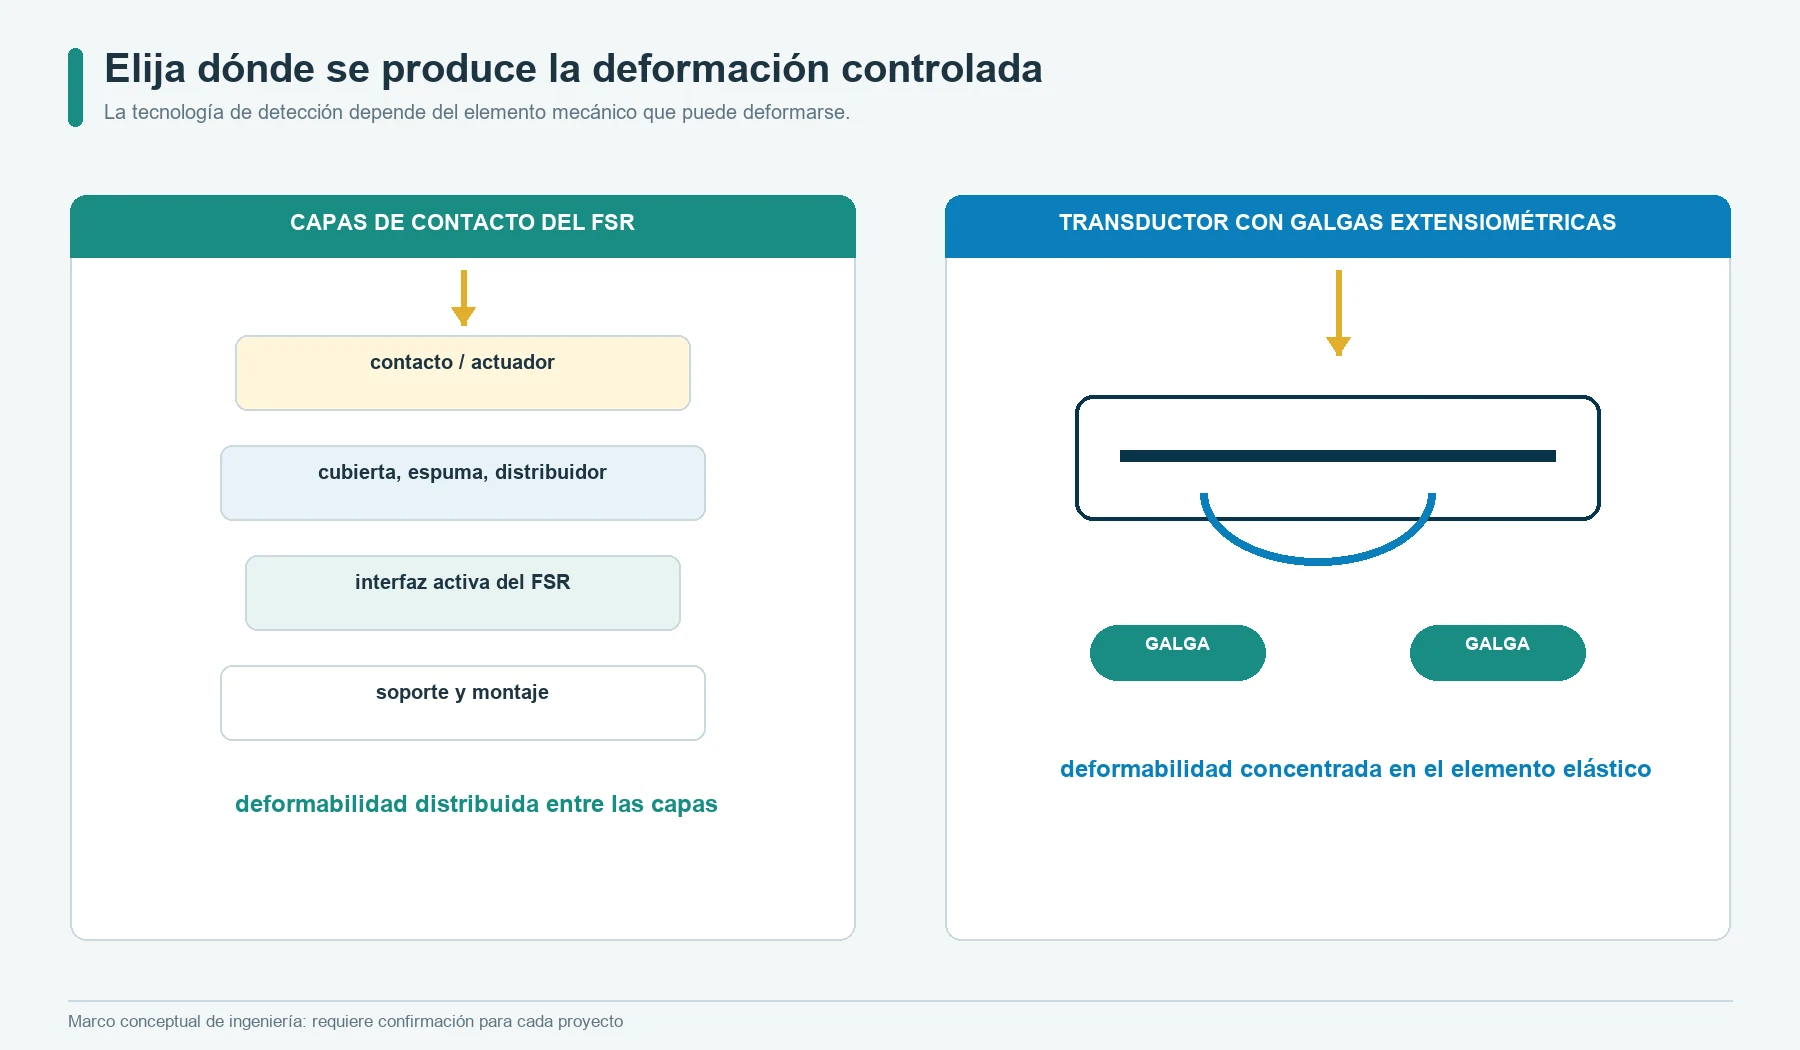
Todo sistema de medición de fuerza debe deformarse en algún punto. Esa deformación puede concentrarse en la interfaz de detección, distribuirse a través de una espuma o incorporarse por diseño a un elemento elástico metálico o polimérico. El lugar donde se permite esa deformación determina qué variables forman parte de la calibración.
En una solución FSR, el elemento sensible a la fuerza y el conjunto de capas en contacto con él intervienen deliberadamente en la respuesta. El distribuidor de carga, el actuador, la espuma, la película protectora, el adhesivo, la base de apoyo y la carcasa pueden modificar la fuerza transmitida al área activa.
En una solución con galgas extensiométricas, el diseño suele crear un cuerpo elástico con un comportamiento repetible. Las galgas adheridas detectan pequeñas deformaciones en puntos seleccionados de ese cuerpo. El punto de contacto, el montaje, la carga lateral, el modo de flexión, la geometría de las galgas, el cableado del puente y los topes mecánicos determinan si la carga prevista produce la deformación esperada.
Por tanto, la primera pregunta de diseño es:
¿Dónde se permite la deformación elástica y quién es responsable de su geometría, material, montaje y límites?
Si esa pregunta no tiene respuesta, una tabla comparativa de sensores no resolverá el riesgo de medición.
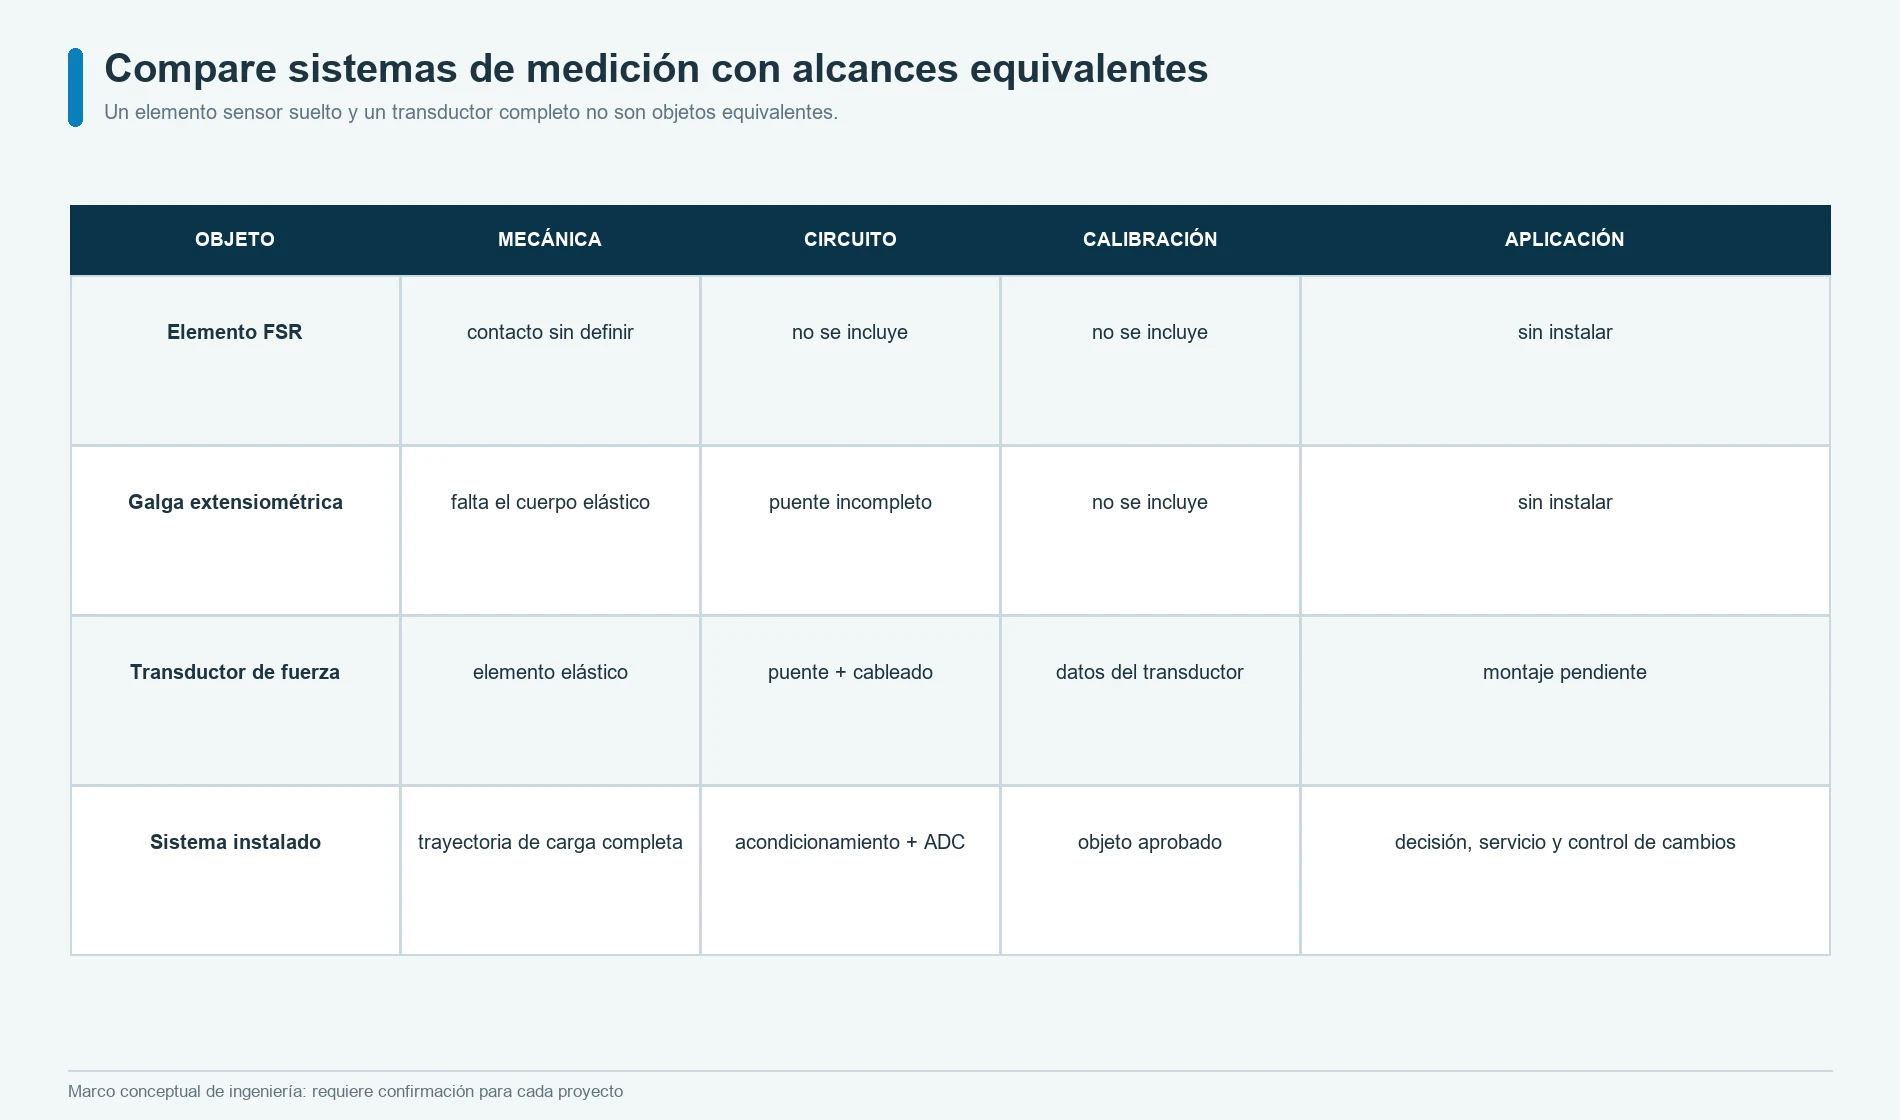
Compare un elemento sensor con un transductor completo
Resistor sensible a la fuerza, galga extensiométrica, transductor de fuerza y célula de carga describen distintos niveles de un sistema.
| Término | Qué es | Qué falta por definir |
|---|---|---|
| Resistor sensible a la fuerza | elemento sensor resistivo cuya resistencia normalmente disminuye al aumentar la fuerza aplicada | contacto controlado, soporte, circuito, calibración, protección y aceptación |
| Galga extensiométrica | elemento resistivo adherido o fijado de otro modo a una pieza, cuya resistencia cambia con la deformación | elemento elástico, ubicación de las galgas, puente, cableado, control de temperatura, montaje y calibración |
| Transductor de fuerza con galgas extensiométricas | cuerpo elástico de medición equipado con galgas extensiométricas y conexiones eléctricas | montaje en la aplicación, acondicionamiento de señal, aplicación de la calibración, control de sobrecargas y validación del sistema |
| Célula de carga | transductor de fuerza configurado para medir carga en una dirección mecánica y un rango definidos | aplicación correcta de la carga, estructura, cableado, instrumentación, instalación y trazabilidad |
Interlink identifica la familia FSR 400 como resistores sensibles a la fuerza cuya resistencia cambia con la fuerza aplicada.[1][2] HBK describe los transductores de fuerza con galgas extensiométricas como elementos elásticos provistos de galgas que convierten la deformación en una señal eléctrica.[6] Estas definiciones solo resultan útiles si el comprador compara sistemas de alcance equivalente.
No compare el precio o el espesor de un FSR suelto con el precio o la altura de una célula de carga terminada y lo considere una decisión tecnológica. Compare las cadenas de medición completas una vez instaladas.
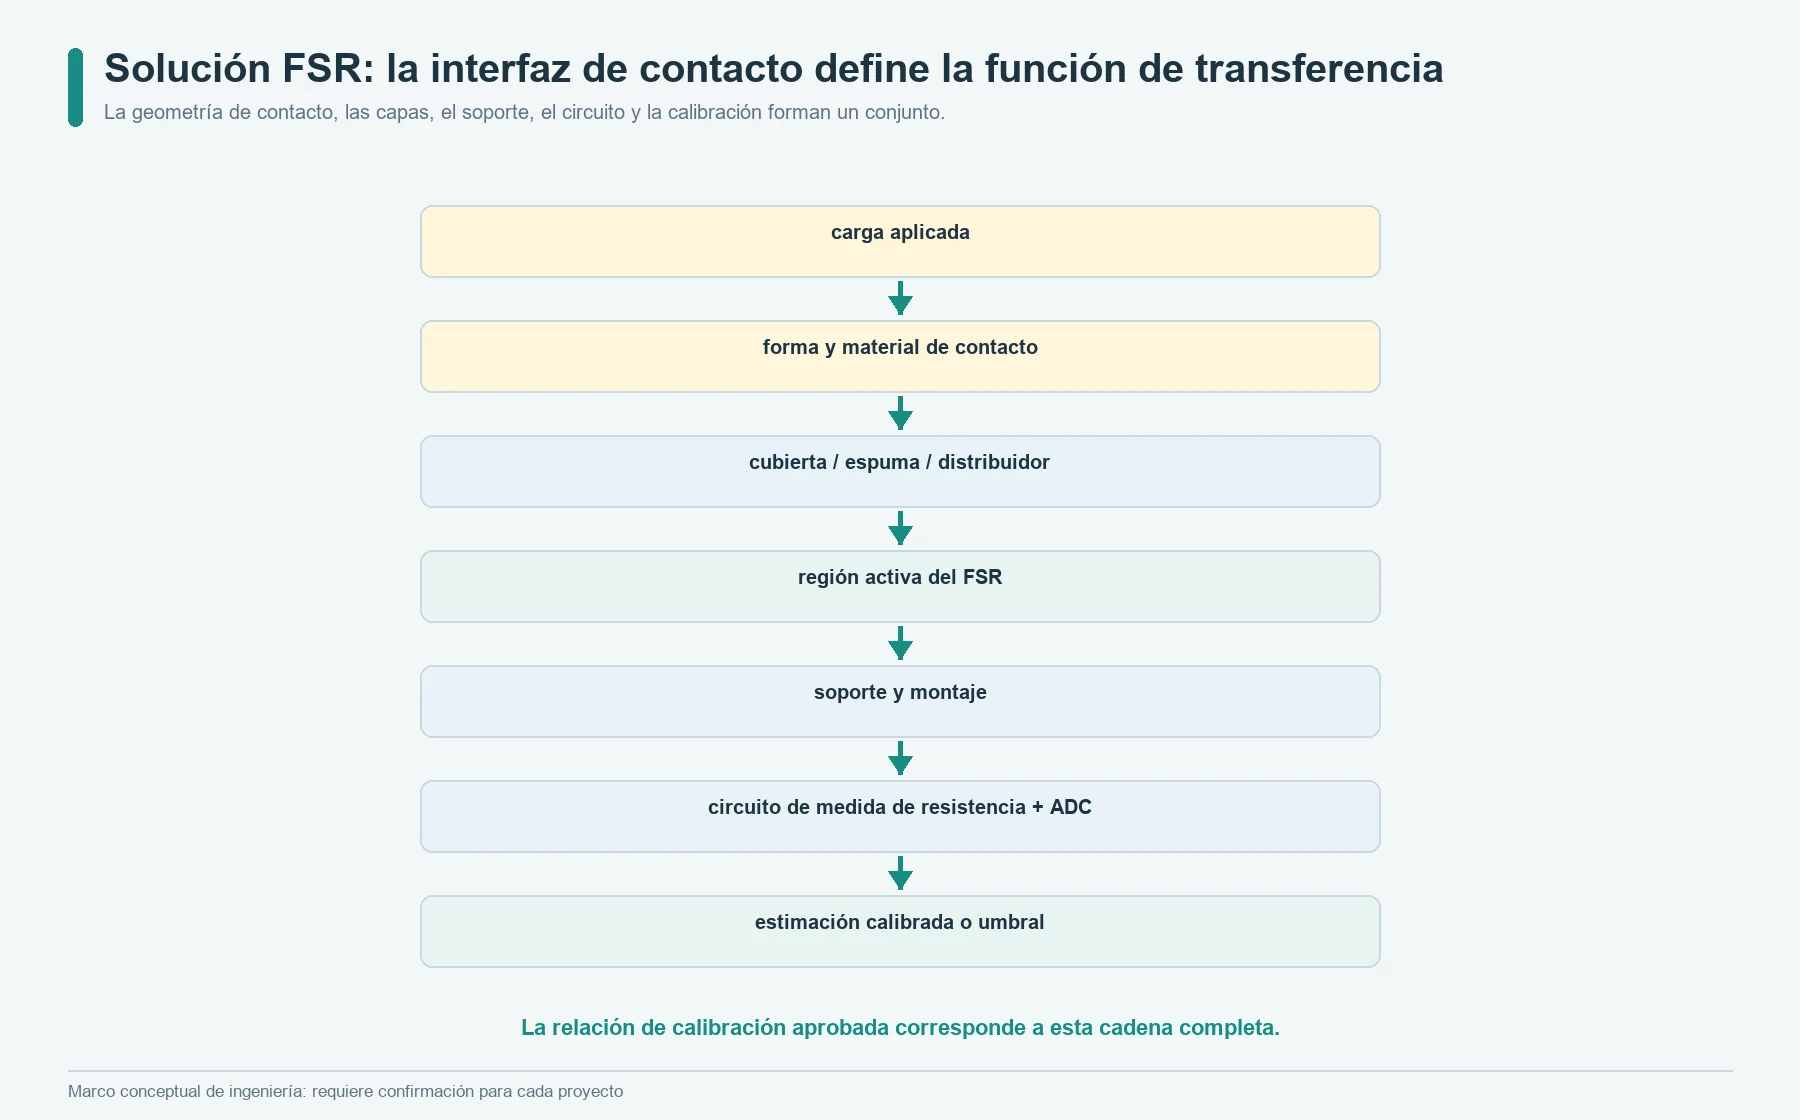
Un FSR mide a través de una interfaz de contacto
Un FSR no recibe una fuerza abstracta y pura. Recibe una distribución de carga normal sobre una superficie física. Las estructuras conductoras y resistivas responden a la forma en que esa carga llega a la región activa.
El objeto de medición es:
carga de origen
    |
forma y material de contacto
    |
distribuidor o concentrador de carga
    |
cubierta, espuma, película, adhesivo o capa protectora
    |
área activa del FSR y soporte
    |
resistencia o conductancia
    |
circuito de medición
    |
estimación calibrada, banda o umbral
La guía de integración de Interlink incluye la geometría del actuador, la distribución de fuerza, el soporte, los topes mecánicos y la calibración entre los aspectos del uso de un FSR.[2] Tekscan también indica que los sensores de fuerza de poco espesor necesitan una aplicación controlada de la carga y una calibración en la configuración prevista.[3][4]
Esta solución puede resultar útil cuando el producto dispone de poca profundidad, necesita una zona de detección flexible o utiliza un umbral de fuerza local. Es poco adecuada si el comprador espera que la película sensora sea inmune a variaciones no controladas del área de contacto, el comportamiento de la espuma, la precarga, la cizalladura o el movimiento de la carcasa.
El FSR no se limita a instalarse en el producto. Los elementos mecánicos próximos pasan a formar parte de su función de transferencia.
Una galga extensiométrica mide la deformación de un elemento elástico
La resistencia de una galga extensiométrica cambia al deformarse la superficie sobre la que está instalada. La deformación unitaria es la variación relativa de longitud:
deformación unitaria = variación de longitud / longitud original
El factor de galga relaciona la variación relativa de resistencia con la deformación unitaria:
factor de galga = (variación de resistencia / resistencia original) / deformación unitaria
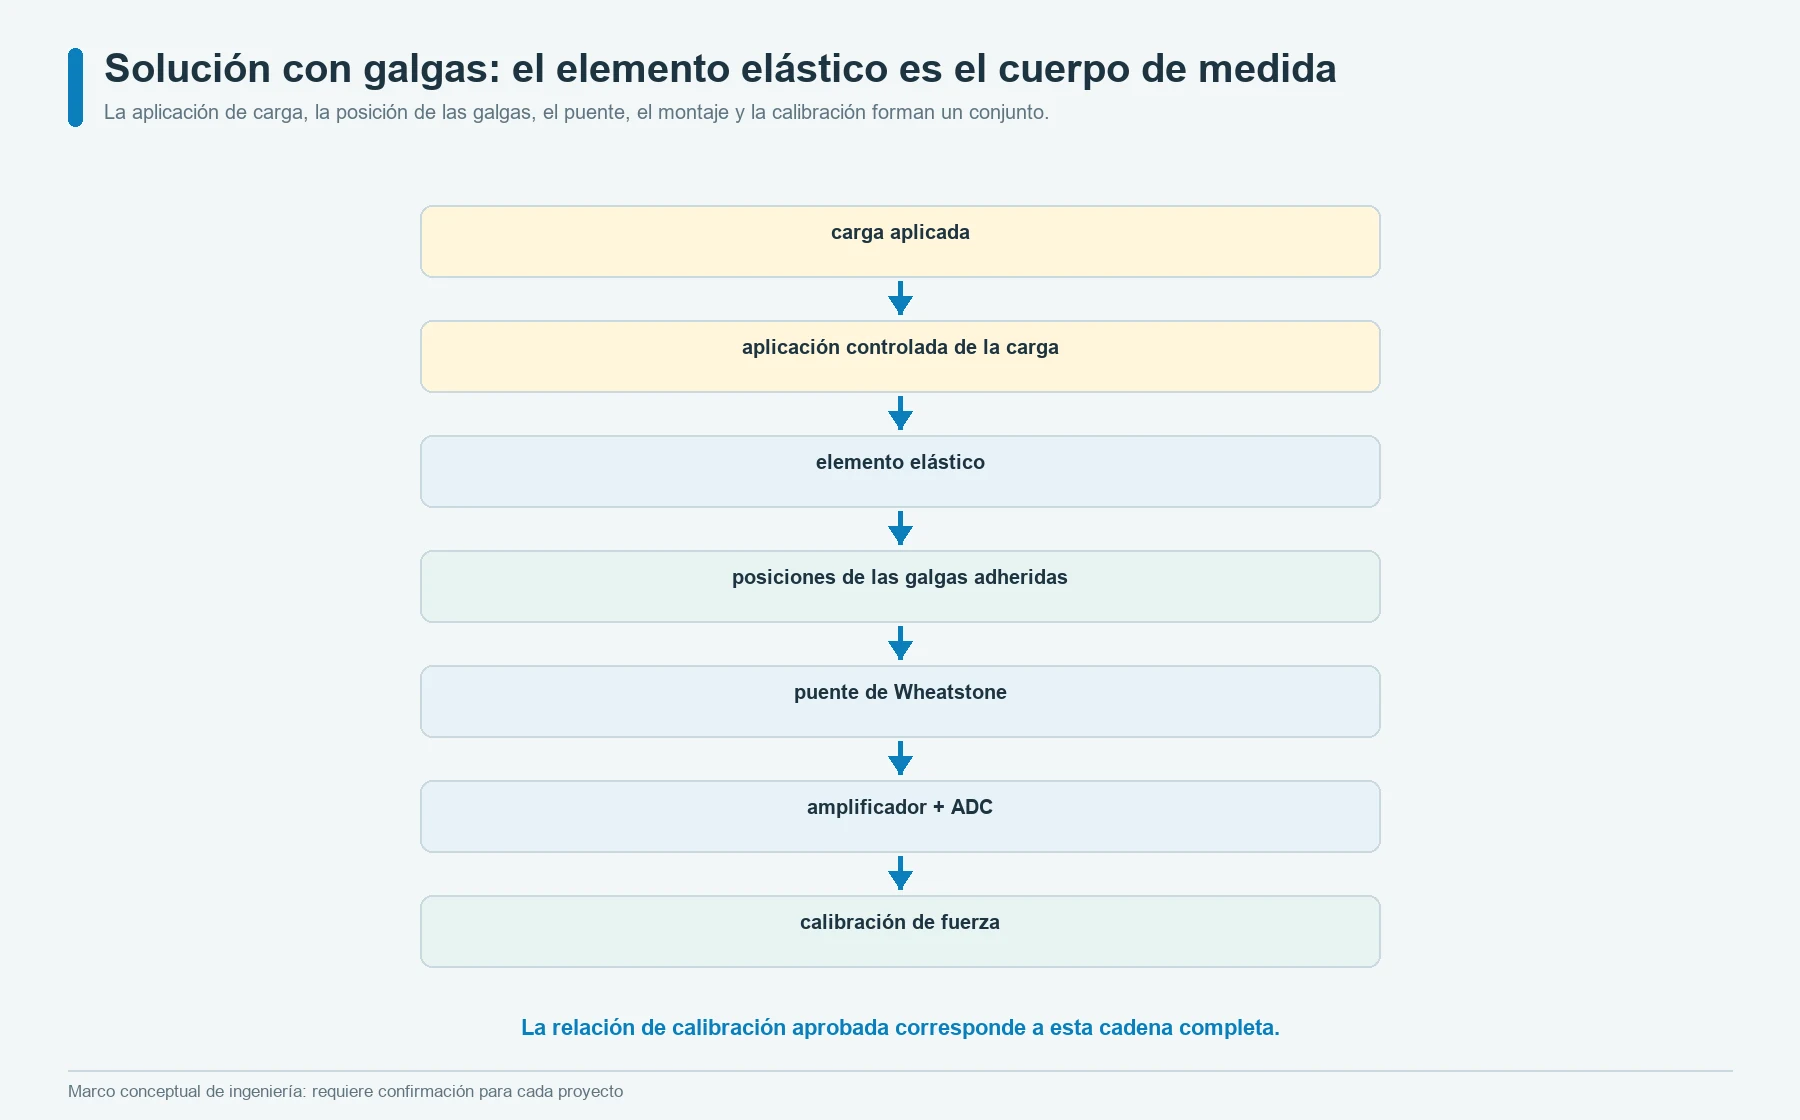
Estas relaciones no proporcionan por sí solas un valor de fuerza. La fuerza se deduce porque el diseñador del transductor conoce cómo se deforma el elemento elástico aprobado bajo el modo de carga previsto.
La documentación de HBK sobre transductores de fuerza describe el elemento elástico como el cuerpo que convierte la fuerza en deformación en las posiciones de las galgas.[6] Su explicación de las células de carga muestra el recorrido completo desde la carga aplicada hasta la deformación y la salida del puente.[7] La guía de sensores extensiométricos de Micro-Measurements destaca la geometría de la galga, el soporte, el adhesivo, la instalación, el material, la temperatura y la selección según la aplicación.[10]
El elemento elástico puede mejorar el control de la medición porque define dónde debe producirse la deformación. También añade responsabilidades. El estado del material, el mecanizado, el tratamiento térmico, la geometría, las tensiones residuales, la adhesión de las galgas, la protección contra la humedad, las fuerzas ejercidas por los cables, el montaje y el historial de sobrecargas pueden alterar el resultado.
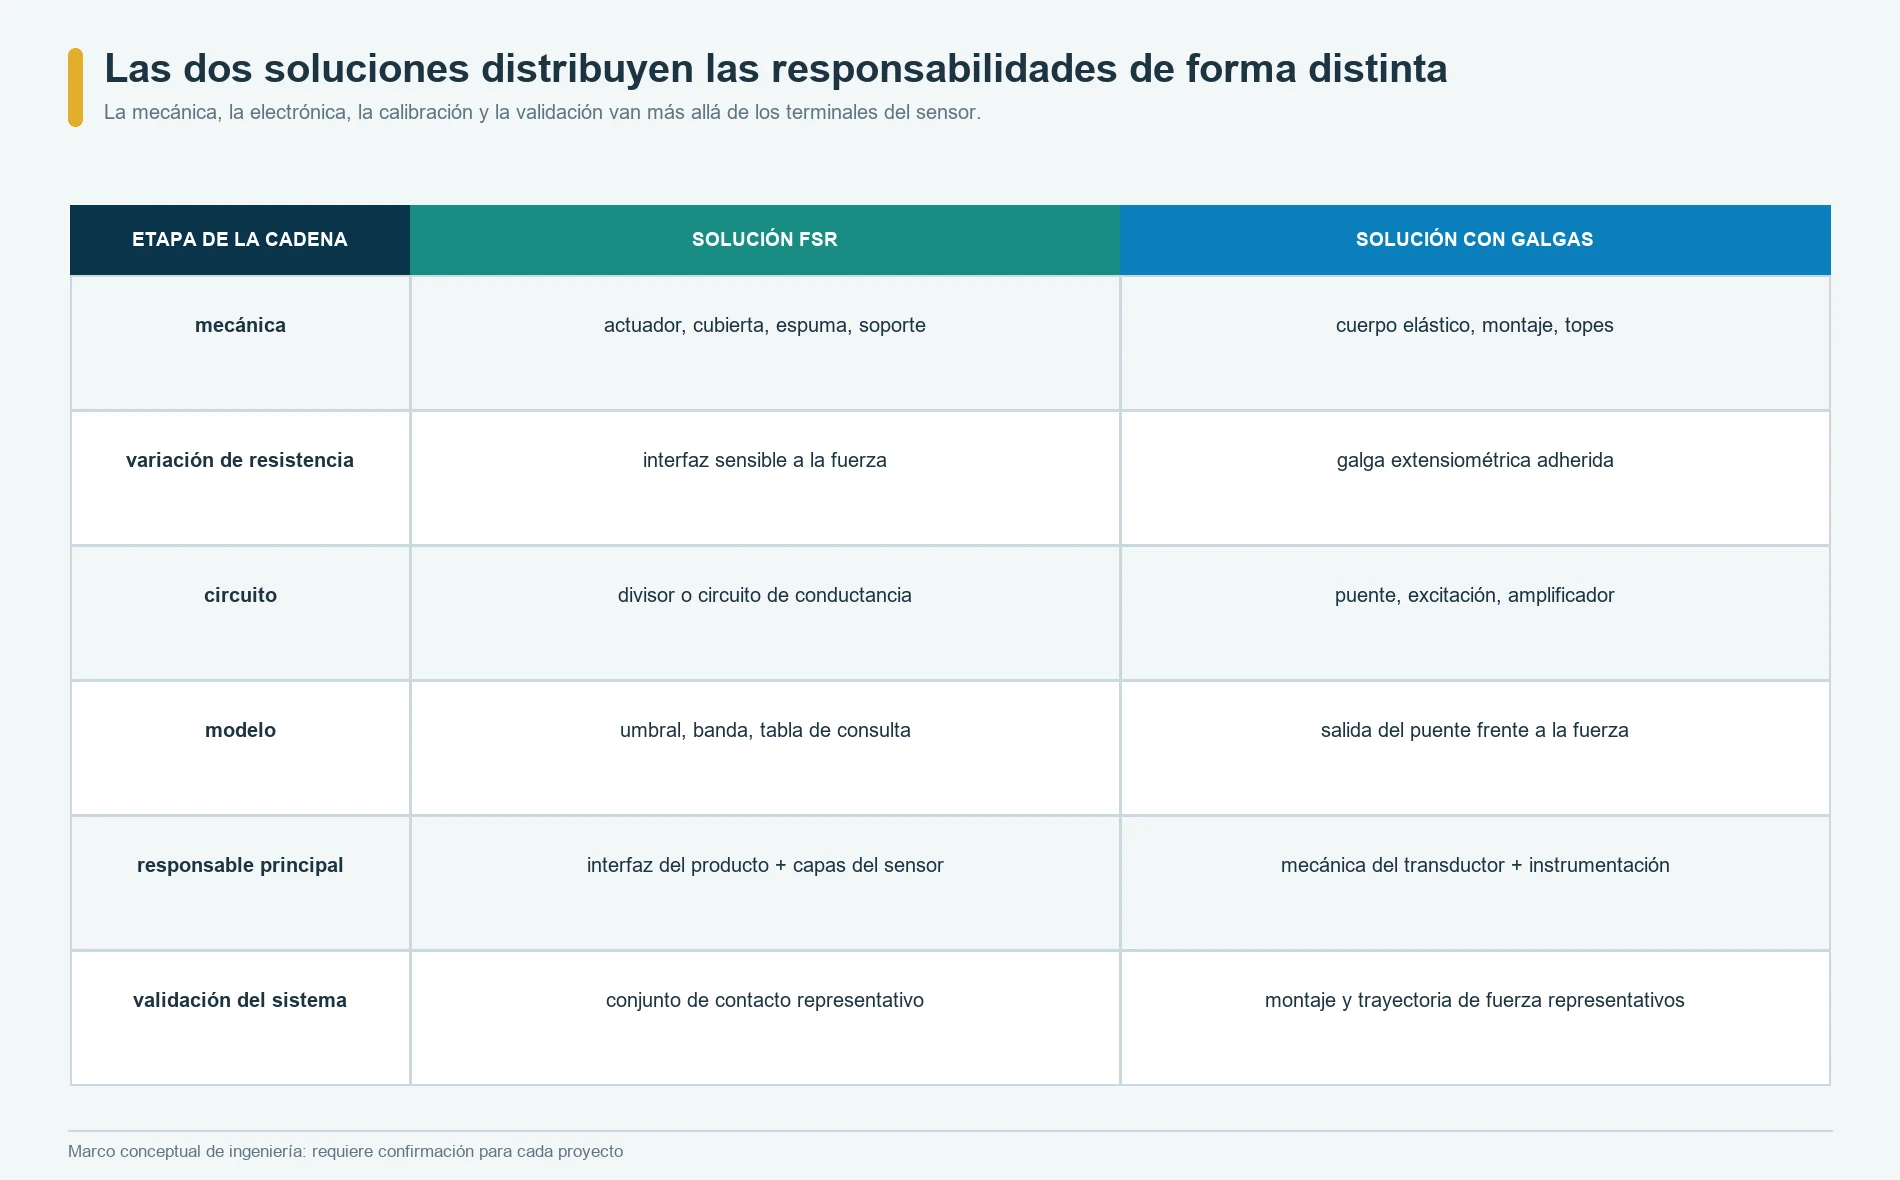
Las dos cadenas de señal distribuyen las responsabilidades de forma distinta
Las arquitecturas pueden compararse en paralelo:
| Etapa de la cadena | Solución FSR | Solución con galgas extensiométricas |
|---|---|---|
| carga de origen | dedo, ocupante, mordaza, objeto, actuador o contacto distribuido | carga aplicada que entra en una trayectoria de fuerza diseñada |
| convertidor mecánico | zona de contacto, distribuidor de carga, espuma, cubierta, soporte y conjunto de capas del sensor | elemento elástico, elemento flexible, viga, diafragma, columna u otro cuerpo elástico |
| variación de resistencia | material sensible a la fuerza y comportamiento del contacto interno | galga extensiométrica adherida a la superficie sometida a deformación |
| circuito | divisor, circuito de conductancia, amplificador, comparador o ADC | cuarto de puente, medio puente o puente completo, con excitación e instrumentación |
| modelo matemático | umbral, banda relativa, tabla de consulta o relación ajustada | calibración de la salida del puente en función de la fuerza, con compensación y correcciones |
| responsable principal | equipo responsable de la interfaz del producto y del conjunto de capas del sensor | equipo responsable de la mecánica del transductor, la instalación de las galgas y la instrumentación |
| verificación del sistema | contacto y montaje representativos | montaje y trayectoria de la fuerza aplicada representativos |
Ninguna de las dos columnas termina en los terminales del sensor. El equipo del FSR no puede ignorar la mecánica del contacto. El equipo de galgas extensiométricas no puede ignorar el elemento elástico ni el montaje.
La sección de productos de sensores de ocupación de asientos es útil cuando un proyecto de asientos todavía debe elegir entre alfombrillas de contacto, FSR, sensores flexibles multizona y otras soluciones de detección de ocupación. Una solución estructural con galgas extensiométricas corresponde a otro proveedor y a otro alcance de validación, salvo que el equipo de ingeniería de JASPER confirme expresamente lo contrario.
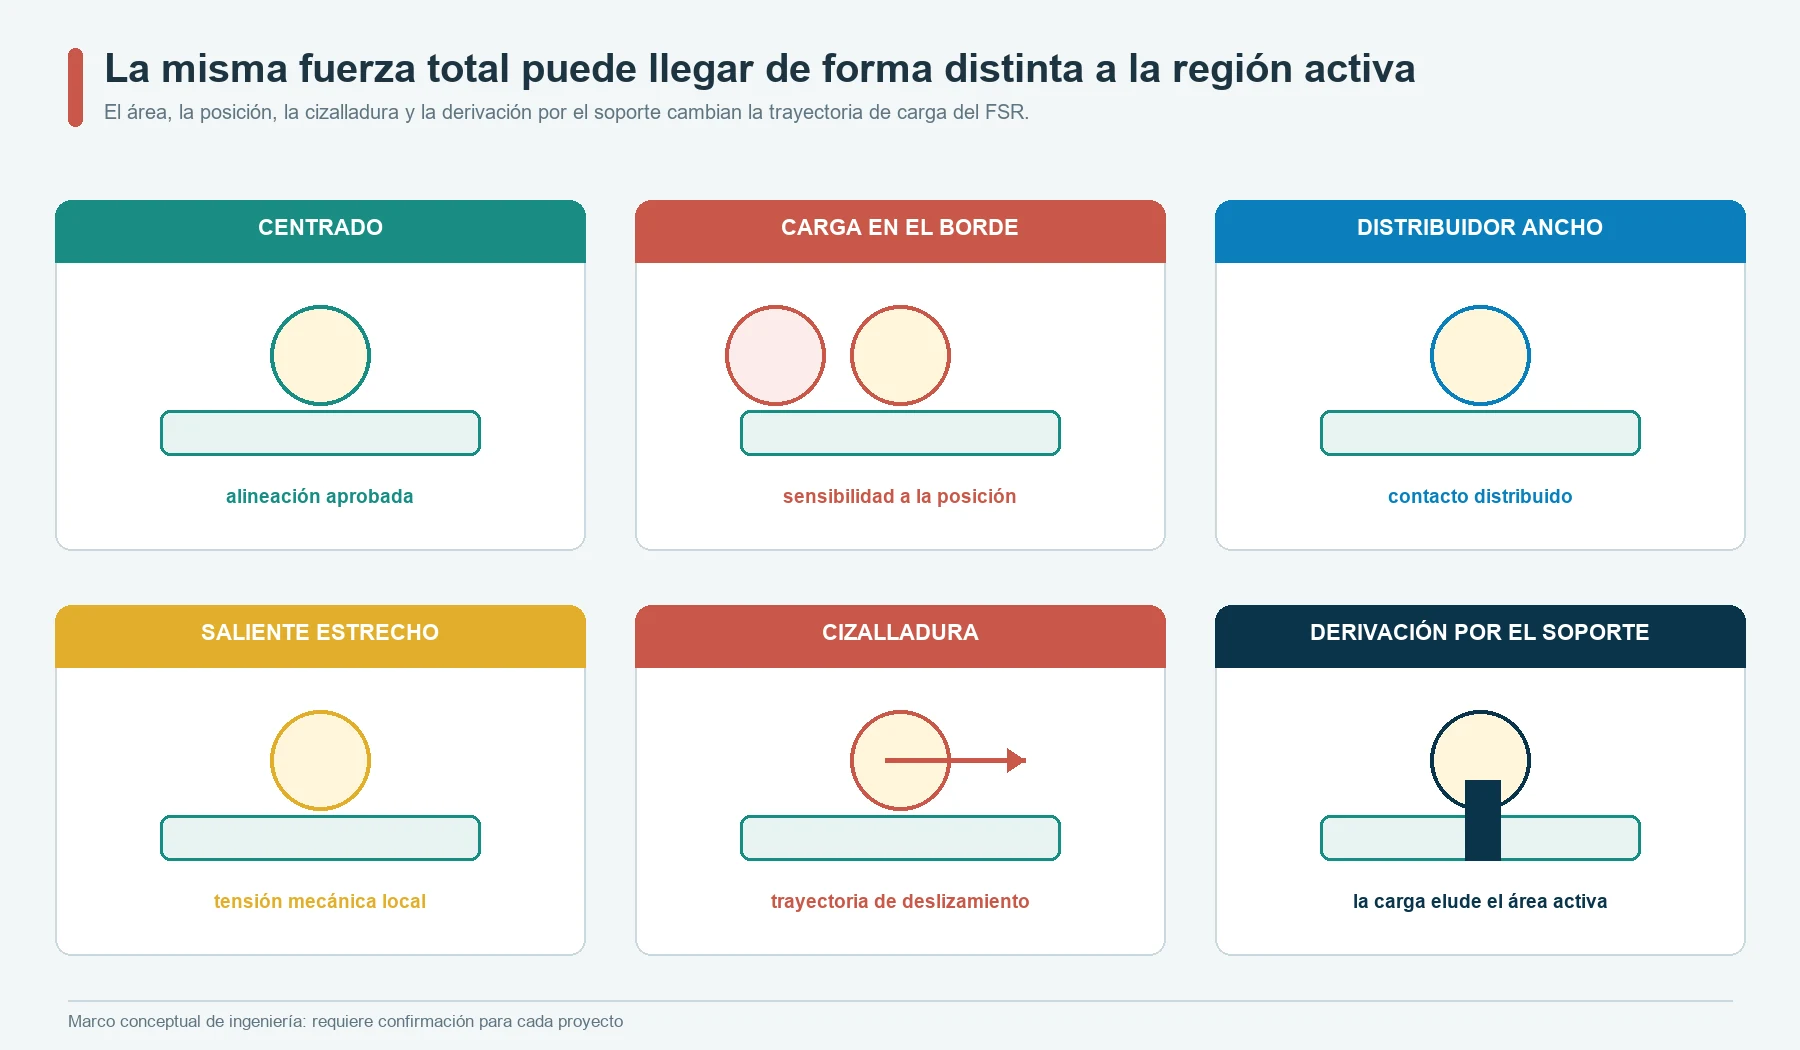
La geometría de contacto es la función de transferencia del FSR
Dos útiles de ensayo pueden aplicar la misma fuerza total y producir salidas distintas del FSR si utilizan áreas de contacto, durezas, alineaciones, curvaturas o apoyos diferentes.
Revise:
- el tamaño del actuador y la forma de sus bordes;
- la dureza del material y el acabado superficial;
- la cobertura del área activa;
- el centrado y la alineación angular;
- la rigidez y la planitud de la base de apoyo;
- las capas protectoras y adhesivas;
- la precarga y la compresión cuando la carga objetivo es cero;
- la cizalladura o el deslizamiento permitidos;
- el exceso de recorrido y el tope mecánico;
- el tiempo de permanencia bajo carga y la recuperación de la espuma o el elastómero;
- las tolerancias de producción y el desgaste.
La interfaz puede actuar como concentrador o distribuidor de carga, amortiguador, resorte o vía de derivación de la carga. Si un resalte rígido solo toca parte de la región activa, importan la tensión local y la posición. Si la espuma cubre una superficie amplia, importan la distribución de carga y la compresión dependiente del tiempo. Si una cubierta se apoya en el borde del sensor o en la carcasa próxima, parte de la carga puede eludir la región sensora.
El plano final debe identificar el elemento de contacto y las condiciones de apoyo. Aplicar fuerza al sensor no es suficiente.
El elemento elástico es la función de transferencia de las galgas extensiométricas
Una galga extensiométrica puede ser estable y, aun así, el transductor dar un resultado incorrecto porque el elemento elástico no está sometido al modo de carga previsto.
La documentación del elemento elástico debe identificar:
- el material y su estado;
- la geometría y las secciones críticas;
- la dirección nominal de la carga;
- las superficies de montaje y de restricción del movimiento;
- el punto de aplicación de la carga y los elementos de fijación;
- el modo de flexión, tracción, compresión, cizalladura o combinación de estos;
- las posiciones y orientaciones de las galgas;
- el campo de deformaciones previsto en cada galga;
- los topes mecánicos y la trayectoria de sobrecarga;
- el aislamiento de las fuerzas ejercidas por el cable y el conector;
- la protección ambiental;
- la inspección y la trazabilidad.
La carga lateral, el momento, la excentricidad, la planitud del montaje, el comportamiento de las fijaciones y la rigidez de la estructura externa al transductor pueden redistribuir la deformación. Por tanto, un transductor calibrado puede dar un resultado sesgado tras la instalación si el producto lo carga de forma distinta a la configuración de calibración.
El elemento elástico no es una envolvente alrededor de las galgas extensiométricas. Es el componente mecánico de medición.
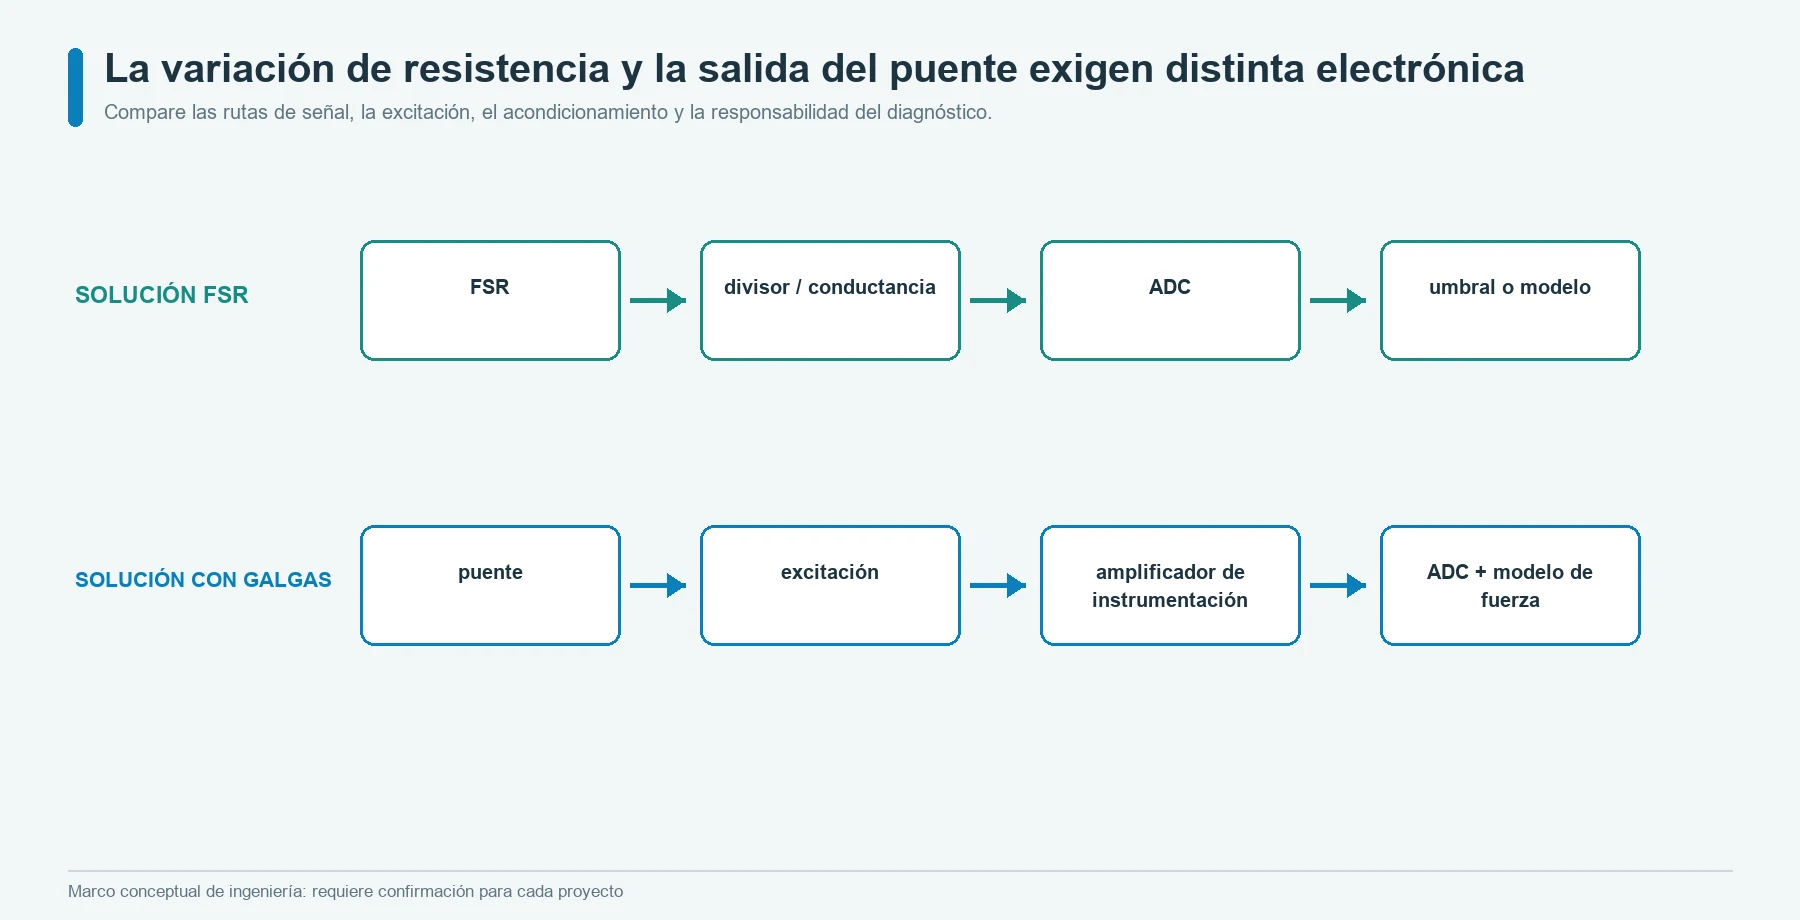
La variación de resistencia y la salida del puente requieren circuitos electrónicos distintos
La lectura de un FSR suele basarse en una resistencia o conductancia variable. El circuito seleccionado determina la sensibilidad, el sentido de variación, el intervalo útil, la corriente, el ruido, el aprovechamiento del ADC y la detección de fallos. El circuito debe elegirse para la región de fuerza que importa, no para toda la curva genérica de un catálogo.
Un transductor con galgas extensiométricas suele utilizar un puente de Wheatstone. HBK describe el puente como un circuito que convierte pequeñas variaciones de resistencia en una salida eléctrica diferencial.[8] La ubicación y el cableado de las galgas también pueden utilizarse para aumentar la respuesta deseada y reducir determinados efectos comunes.
Compare la electrónica como sistemas completos:
| Aspecto eléctrico | Solución FSR | Solución con galgas extensiométricas |
|---|---|---|
| excitación | alimentación y circuito de medición elegidos para el intervalo de resistencia | excitación estable del puente |
| señal sin acondicionar | resistencia, conductancia o tensión acondicionada | pequeña salida diferencial del puente, a menudo expresada con respecto a la excitación |
| amplificación | opcional, según el umbral y la configuración prevista del ADC | la ganancia de instrumentación normalmente forma parte de la cadena |
| desplazamiento de cero | la resistencia sin carga puede ser muy alta o depender del conjunto mecánico que transmite la carga | el cero del puente incluye los efectos de las galgas, la unión adhesiva, el cableado, la mecánica y la temperatura |
| diagnóstico | circuito abierto, cortocircuito, señal fuera de rango, bloqueada o transición incoherente | desequilibrio del puente, conductor abierto, cortocircuito, excitación, desplazamiento por sobrecarga o deriva |
| almacenamiento de la calibración | umbral, curva, tabla de consulta o coeficientes del conjunto | cero, intervalo de medida, corrección e identificación del transductor |
Más bits en el ADC no corrigen una mecánica inestable. Un amplificador de puente de bajo ruido no corrige una carga excéntrica. Una curva FSR sofisticada no corrige una geometría de contacto cambiante.
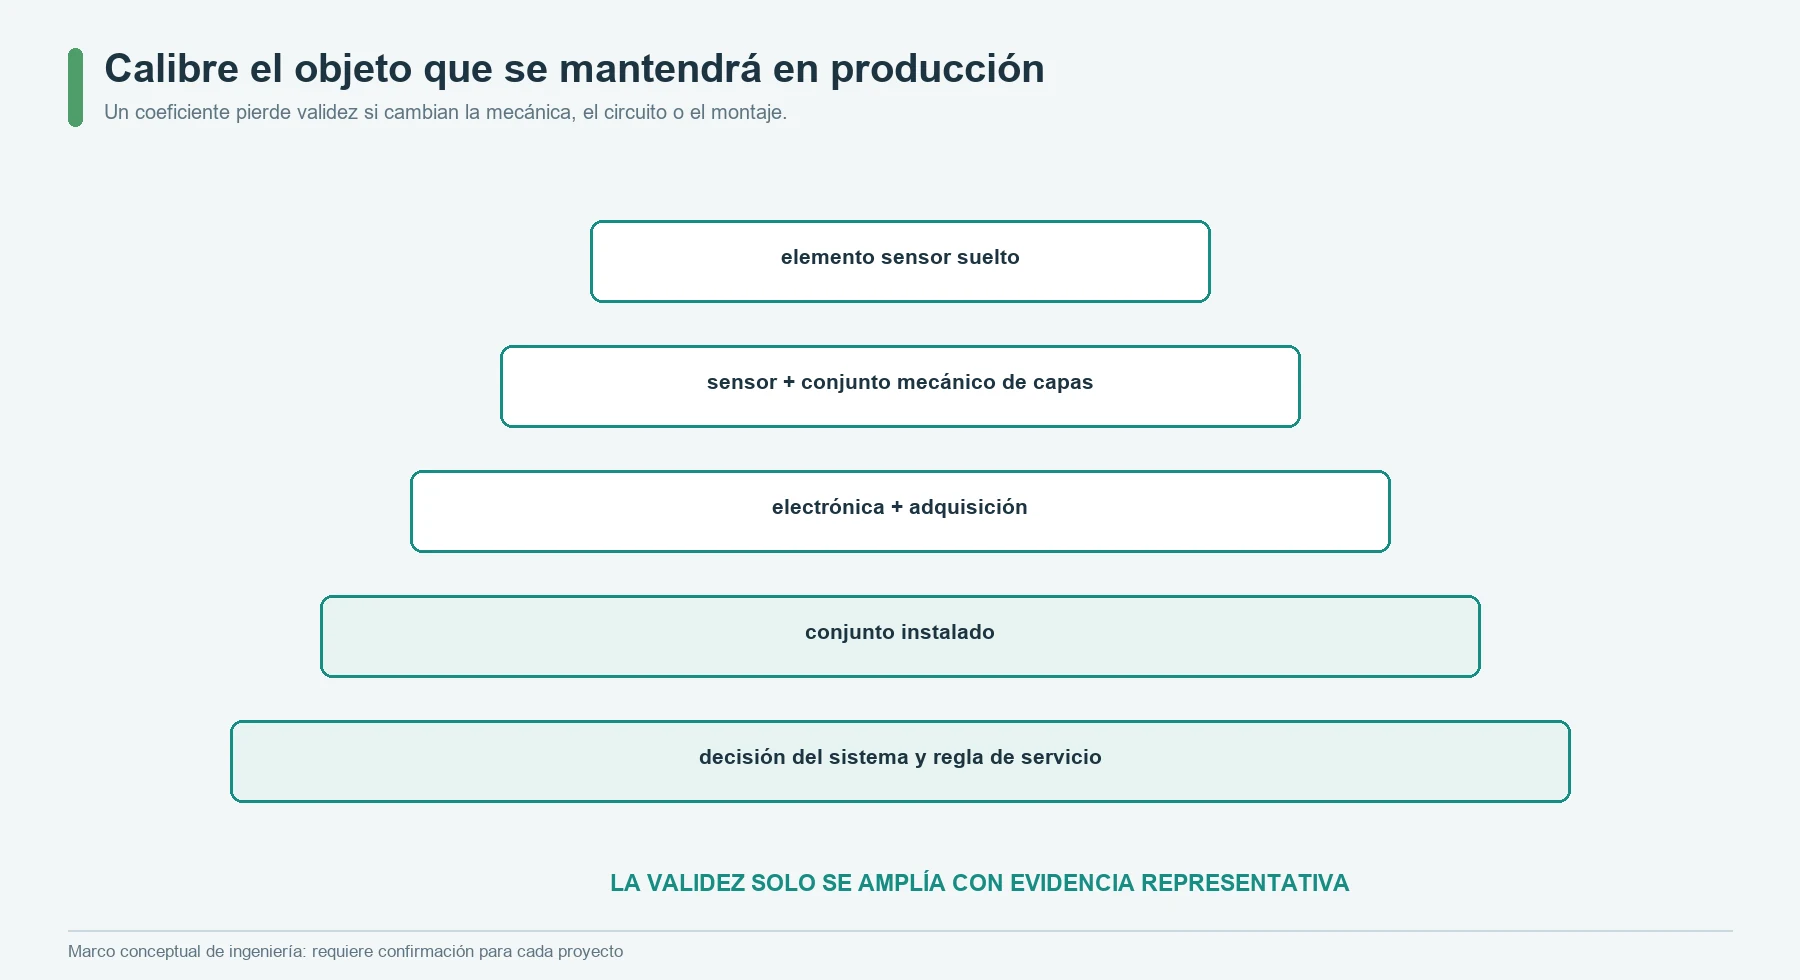
Calibre el conjunto que se utilizará en producción
La calibración convierte una entrada conocida en una relación entre entrada y salida. El objeto calibrado debe coincidir con el que se utilizará en producción y durante el servicio.
En un sistema FSR, determine si la calibración corresponde a:
- el elemento sensor suelto;
- el sensor junto con el actuador y el soporte aprobados;
- el subconjunto terminado;
- el asiento completo o el conjunto de capas del producto;
- cada unidad, una familia de muestras o un modelo común.
La curva de un sensor suelto puede ayudar a comparar unidades en la inspección de recepción, pero no permite aprobar un cojín de asiento, un conjunto de espumas, un adhesivo, una envolvente o un actuador del cliente que modifique la transmisión de la carga.
En una solución con galgas extensiométricas, determine si la calibración corresponde a:
- el elemento elástico con las galgas adheridas;
- el transductor de fuerza montado;
- el transductor junto con los elementos de montaje;
- la máquina completa o la estructura del asiento;
- cada número de serie o una familia controlada.
NIST describe la calibración de transductores de fuerza mediante comparación con fuerzas conocidas e indica que la calibración se aplica al transductor y a las condiciones definidos.[11] ASTM E74 e ISO 376 establecen procedimientos para calibrar instrumentos de medición de fuerza utilizados en máquinas de ensayo.[12][13] No convierten un producto ajeno a esas condiciones en una solución apta para la aplicación ni eliminan los efectos de la instalación.
El certificado de calibración, el modelo, los coeficientes, el útil, la orientación, el montaje, el cable, el instrumento y las condiciones ambientales deben referirse al mismo objeto de medición.
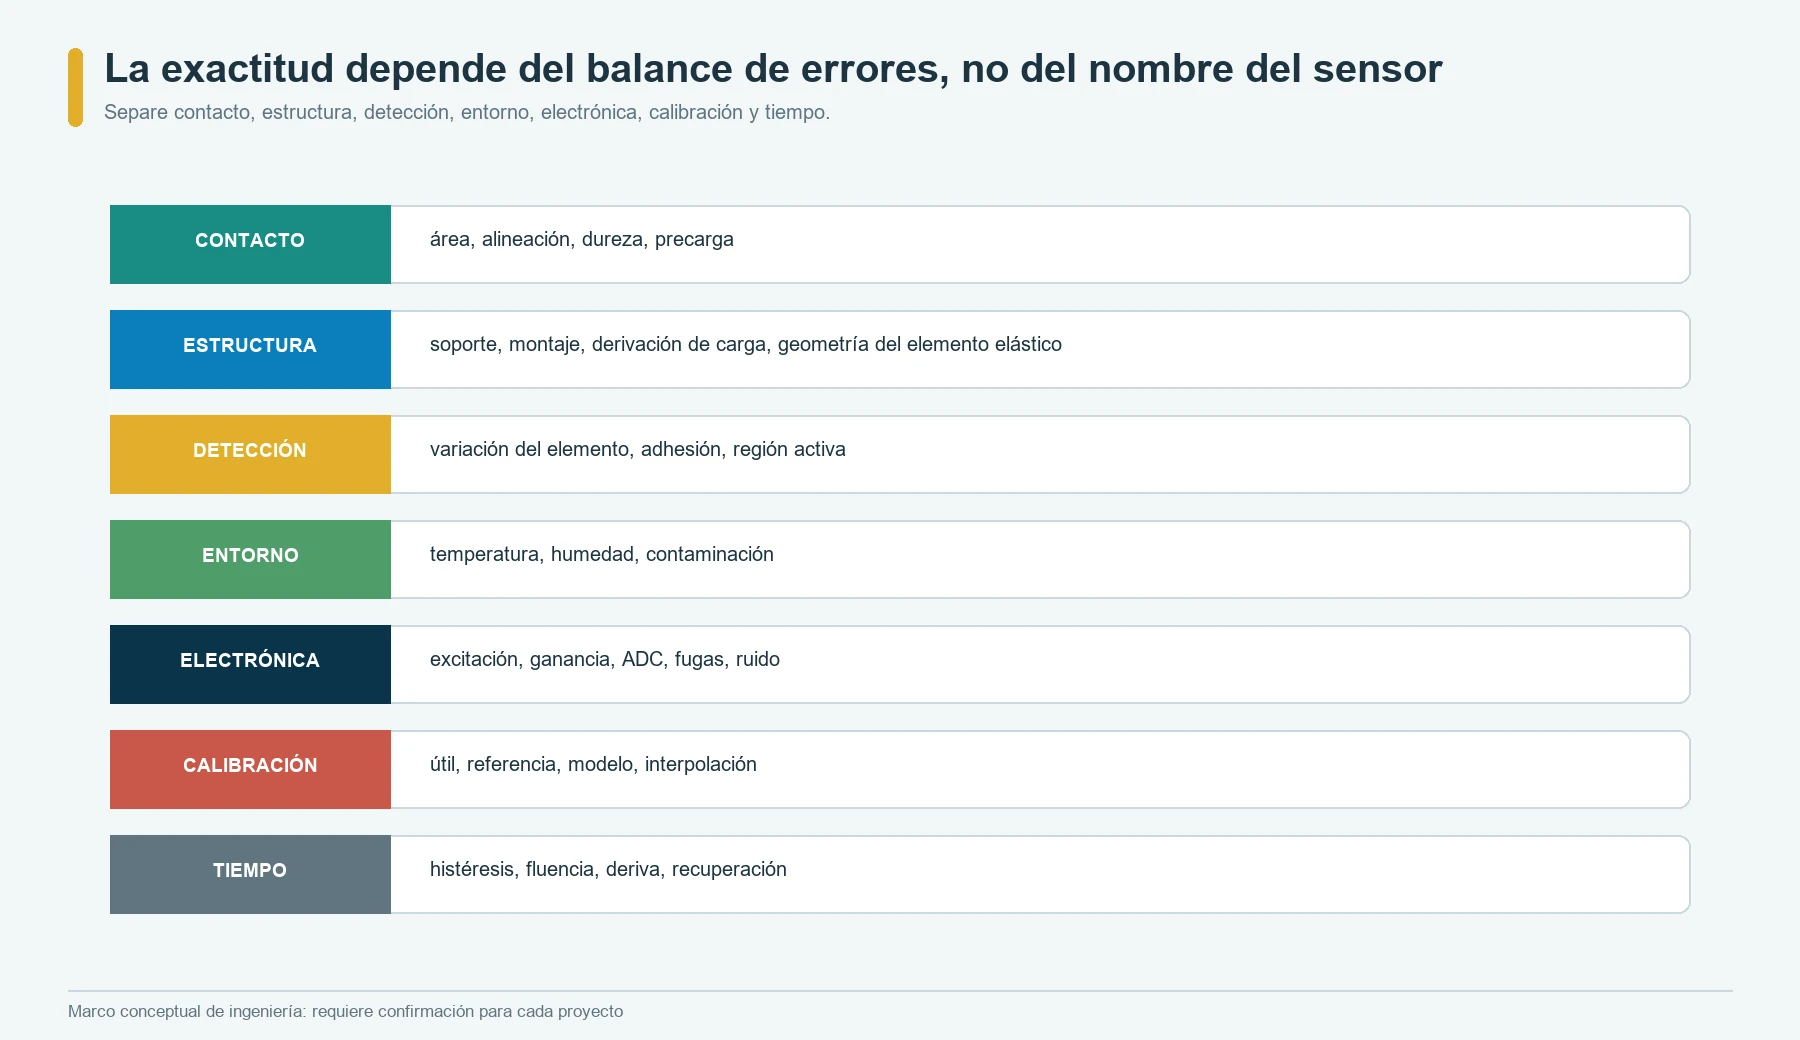
La exactitud depende del balance de errores, no de la etiqueta del sensor
Exactitud del FSR y exactitud de las galgas extensiométricas son expresiones incompletas. El resultado requerido puede ser una decisión por umbral, una banda de fuerza relativa, una fuerza calibrada, un patrón de proceso repetido o una indicación trazable de una máquina de ensayo. Cada resultado tiene un balance de errores distinto.
Elabore el balance por origen del error:
| Origen del error | Solución FSR | Solución con galgas extensiométricas |
|---|---|---|
| aplicación de la carga | posición de contacto, área, dureza, cizalladura, soporte | excentricidad, carga lateral, momento, montaje, alineación |
| respuesta mecánica | conjunto de películas, espuma, adhesivo, cubierta, base de apoyo | material del elemento elástico, geometría, tensiones residuales, fijaciones |
| elemento sensor | variación entre unidades, no linealidad, histéresis, fluencia | factor de galga, sensibilidad transversal, instalación, unión adhesiva |
| entorno | temperatura, humedad, acondicionamiento del material | temperatura, dilatación térmica, humedad, protección |
| electrónica | resistor, alimentación, ADC, filtrado, fugas | excitación, amplificador, puente, resistencia de los conductores, ruido |
| calibración | diferencias respecto al útil, número limitado de puntos, historial de carga | patrón de fuerza, montaje, orientación, interpolación, cero |
| tiempo | permanencia bajo carga, recuperación, desgaste, asentamiento del conjunto | fluencia, retorno a cero, fatiga, historial de sobrecargas |
Solo después de definir la salida requerida y las condiciones puede el equipo decidir qué contribuciones importan y cómo se combinan.
No publique un único porcentaje como si incluyera todas las filas. No califique una solución como más exacta sin identificar el objeto calibrado, el rango, las condiciones, el tiempo y la incertidumbre o el modelo de aceptación.
La linealidad y la resolución pueden inducir a error
La respuesta de un FSR suele ser no lineal. Una curva ajustada puede hacer que la relación mostrada parezca lineal en una región seleccionada, pero la corrección solo es válida para el sensor y la mecánica representados por los datos.
Un transductor con galgas extensiométricas puede diseñarse para ofrecer una relación más lineal entre fuerza y salida, pero el resultado sigue dependiendo de la geometría del cuerpo elástico, el modo de carga, la configuración del puente, el montaje, la temperatura y la calibración. Las variaciones de resistencia de las galgas son pequeñas; el diseño del puente y del amplificador determina si el sistema puede distinguirlas sin añadir ruido o deriva inaceptables.
Distinga entre:
- la no linealidad del sensor;
- el residuo del modelo ajustado;
- la repetibilidad;
- la resolución;
- el margen del umbral;
- la incertidumbre de calibración;
- el redondeo de la indicación;
- el comportamiento fuera de rango.
La resolución es la menor variación de salida que la electrónica puede distinguir en las condiciones indicadas. No equivale automáticamente a la menor variación de fuerza que la mecánica puede medir de forma fiable.
Para una decisión binaria de ocupación o pulsación, el margen de clasificación puede ser más valioso que un valor de fuerza con gran resolución. En un transductor de fuerza calibrado, la resolución sin estabilidad ni incertidumbre también es una especificación incompleta.
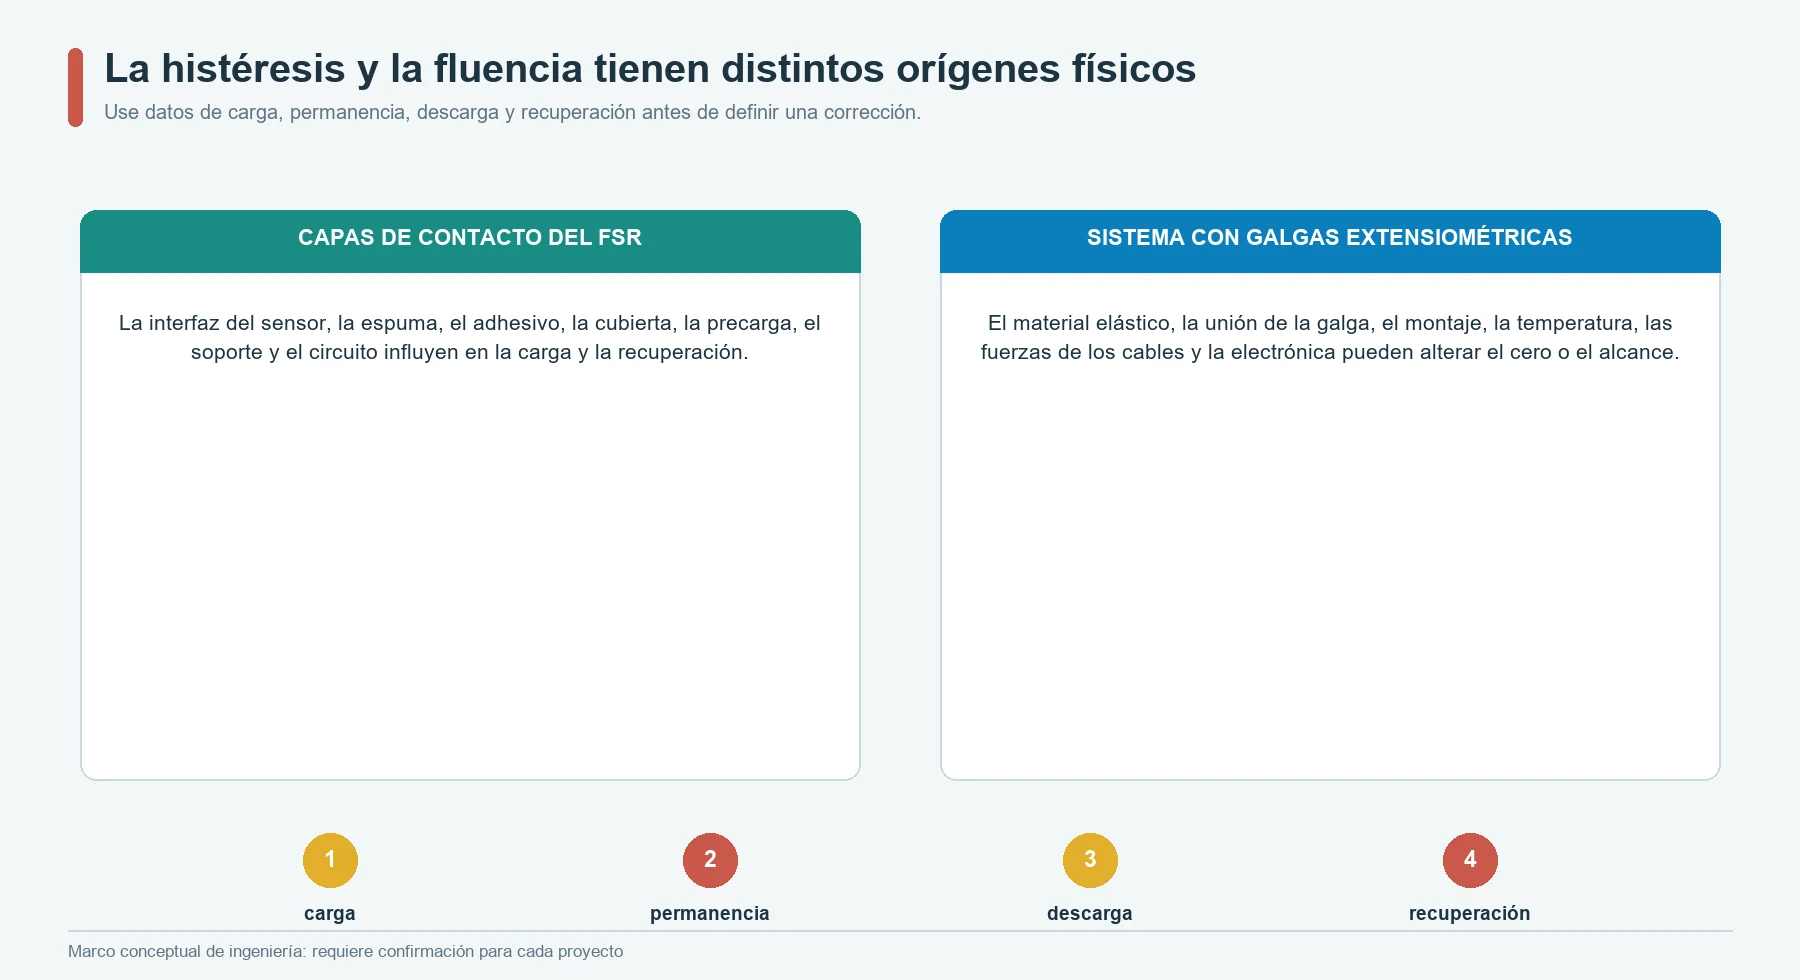
La histéresis y la fluencia tienen orígenes distintos
La histéresis de un FSR puede incluir el comportamiento del material sensible a la fuerza, las variaciones del contacto interno, la fricción del actuador, la espuma, el adhesivo, la deformación del soporte y el historial de carga. La fluencia puede manifestarse como una variación de salida mientras se mantiene aplicada una carga constante. La recuperación tras retirar la carga puede depender tanto del sensor como del conjunto viscoelástico que lo rodea.
Los transductores con galgas extensiométricas también pueden presentar histéresis, fluencia y efectos de retorno a cero. Estos pueden deberse al elemento elástico, el adhesivo, el soporte de las galgas, el sistema de protección, la fricción del montaje, las fijaciones, las fuerzas ejercidas por los cables, el historial del material y las sobrecargas.
Utilice un plan de observación común:
- alcance cada fuerza desde valores inferiores y superiores;
- registre la carga y la descarga;
- mantenga las cargas seleccionadas durante el tiempo de permanencia requerido;
- registre la salida durante ese tiempo;
- retire la carga y registre el retorno a cero;
- repita el proceso después del acondicionamiento pertinente;
- identifique qué componente ha cambiado antes de modificar la calibración.
Llamar deriva del sensor a toda variación de salida dependiente del tiempo oculta si la causa está en la espuma, la interfaz de contacto, una galga adherida, un amplificador, el elemento elástico o la estructura del producto.
La temperatura afecta a la mecánica, al sensor y a la electrónica
La temperatura puede modificar la rigidez y las dimensiones de los materiales, la resistencia, el comportamiento del adhesivo, la respuesta de la espuma, el cero del puente, el desplazamiento de cero del amplificador y las restricciones estructurales.
HBK explica que la compensación de temperatura de las galgas extensiométricas debe tener en cuenta tanto el comportamiento de las galgas como la dilatación térmica del material sobre el que se instalan.[9] Micro-Measurements también considera que la autocompensación térmica, el soporte, la aleación de la rejilla, el adhesivo y la instalación deben seleccionarse según la aplicación.[10]
En la solución FSR, ensaye los efectos de la temperatura sobre:
- el valor de referencia sin carga;
- los materiales de contacto y soporte;
- la resistencia en las condiciones de carga seleccionadas;
- la permanencia bajo carga y la recuperación;
- las referencias del circuito;
- el margen del umbral;
- la exposición térmica repetida, cuando corresponda.
En la solución con galgas extensiométricas, ensaye:
- el cero del puente;
- la sensibilidad o el intervalo de medida;
- el comportamiento del elemento elástico;
- las restricciones impuestas por el montaje;
- los efectos de los conductores y de la excitación;
- el método de compensación;
- el calentamiento inicial y la estabilización;
- el retorno tras un cambio de temperatura.
Una calibración a temperatura ambiente no describe ninguno de los dos sistemas en un entorno sin especificar.
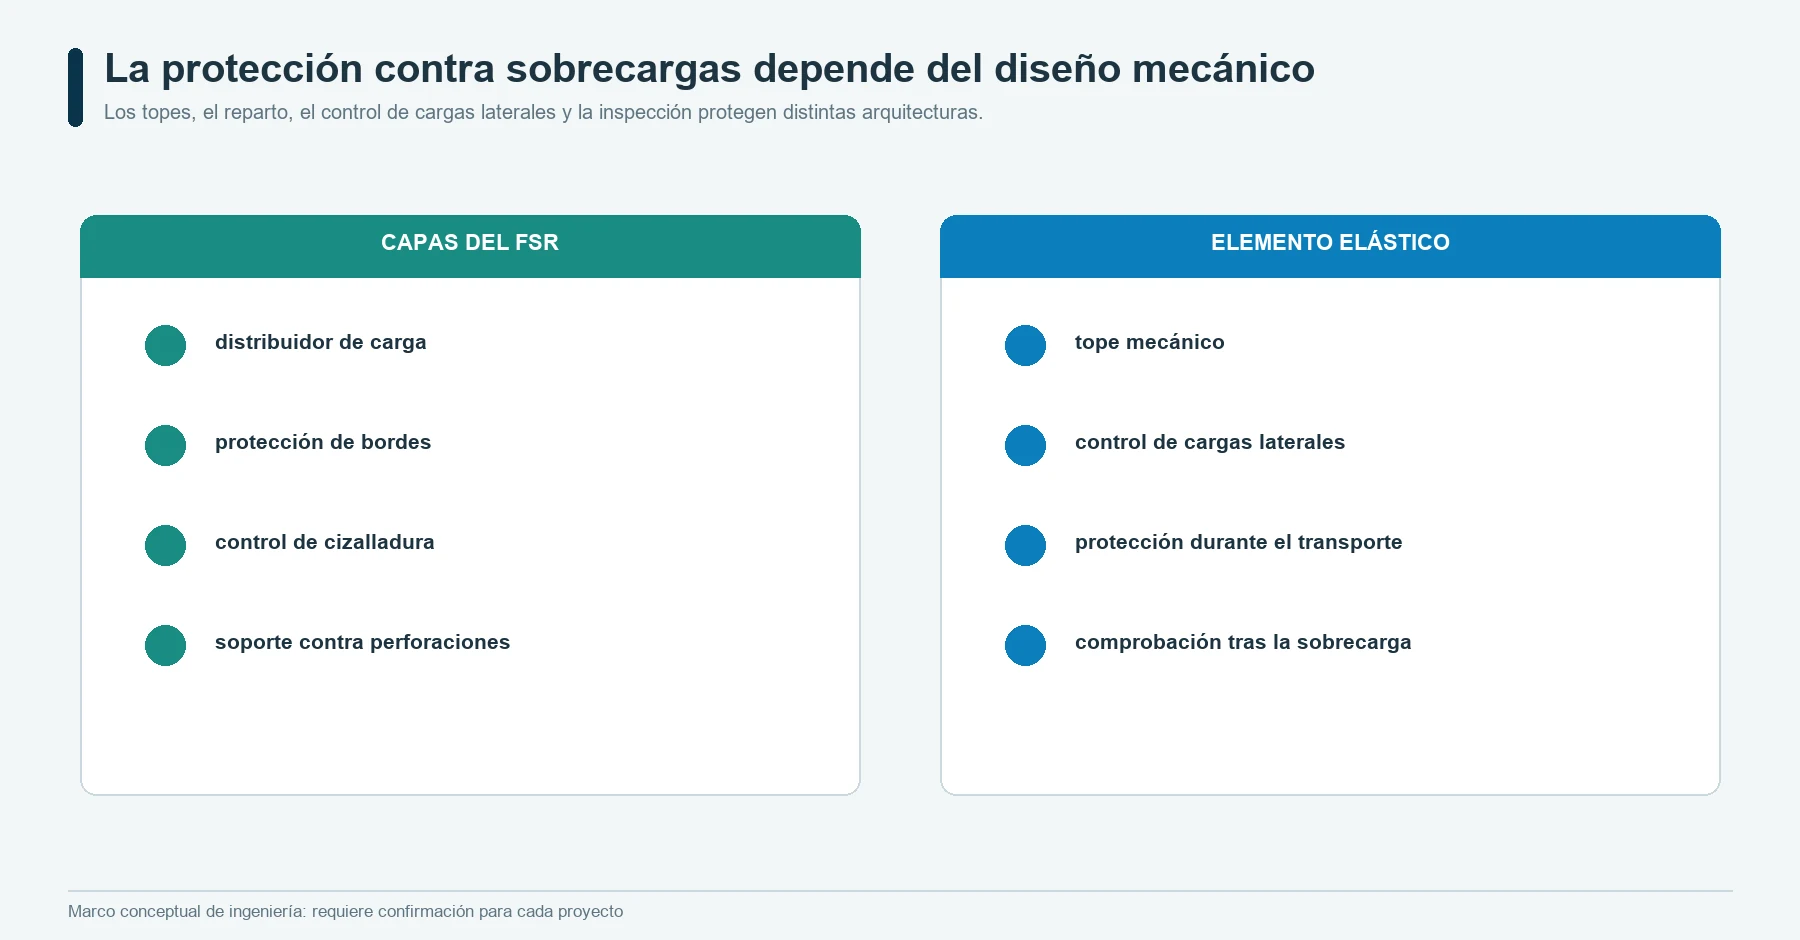
La protección contra sobrecargas es mecánica
El software puede detectar una salida fuera de rango una vez iniciada la sobrecarga. No puede impedir que un resalte afilado dañe un FSR ni evitar que un elemento elástico supere sus condiciones mecánicas aprobadas.
La solución FSR puede necesitar:
- topes rígidos;
- un recorrido controlado del actuador;
- un soporte que evite perforaciones o flexiones bruscas;
- protección de los bordes y del área activa;
- una geometría que distribuya la fuerza;
- control de la cizalladura;
- límites de manipulación y montaje.
La solución con galgas extensiométricas puede necesitar:
- topes de carga;
- control de la carga lateral y del momento;
- límites para las fijaciones y el montaje;
- bloqueos de transporte;
- protección contra impactos;
- aislamiento de las fuerzas ejercidas por los cables;
- inspección después de una sobrecarga.
Una sobrecarga puede dejar daños visibles, un desplazamiento de cero, una curva modificada, una histéresis alterada o ningún síntoma evidente. El procedimiento de servicio debe indicar cuándo se rechaza, se vuelve a comprobar o se recalibra la unidad.
El bajo espesor y el bajo coste requieren definir el sistema completo
Los FSR son atractivos cuando la detección debe integrarse en una región flexible de poco espesor. Esa ventaja puede desaparecer si el producto necesita un actuador complejo, un soporte de precisión, una envolvente de protección ambiental, calibración individual o sustituciones frecuentes.
Las galgas extensiométricas son pequeñas, pero un transductor de fuerza útil necesita un elemento elástico, una trayectoria de carga controlada, cableado del puente, protección, montaje, diseño contra sobrecargas e instrumentación. Comparar el espesor de la lámina de una galga con un conjunto FSR terminado carece de sentido.
Compare el alcance total del sistema instalado:
- sensor o galgas;
- convertidor mecánico diseñado;
- mecanizado, conformado, unión adhesiva y protección;
- actuador, soporte, fijaciones y topes;
- cable y conector;
- etapa de entrada analógica y ADC;
- equipos y tiempo de calibración;
- verificación de la producción;
- retrabajo y sustitución;
- recalibración en servicio;
- cualificación de cambios.
No existe una solución universalmente superior en coste, tamaño, plazo de entrega o rango. El sistema que sobre el papel necesita menos control mecánico puede exigir más calibración y resolución de problemas en producción.
Los patrones de fallo señalan a responsables distintos
Utilice el patrón observado para orientar la investigación:
| Resultado observado | Primeras comprobaciones del FSR | Primeras comprobaciones de las galgas extensiométricas |
|---|---|---|
| la salida cambia con la posición de la carga | zona de contacto, soporte, alineación del área activa, derivación de la carga | aplicación de la carga, excentricidad, momento, montaje |
| el cero cambia después del montaje | precarga, espuma, adhesivo, compresión de la cubierta | deformación inducida por el montaje, fijaciones, cable, equilibrio del puente |
| la salida varía bajo una carga constante | fluencia del FSR, espuma, adhesivo, circuito | elemento elástico, unión adhesiva, protección, montaje, electrónica |
| gran dispersión entre unidades | sensor, conjunto de capas, actuador, montaje, calibración | geometría del elemento elástico, instalación de las galgas, puente, calibración |
| la temperatura desplaza la salida | materiales del sensor y del conjunto de capas, circuito | compensación de las galgas, material del elemento elástico, montaje, electrónica |
| la respuesta cambia después de una sobrecarga | área activa, capas, tope, soporte | elemento elástico, topes, adhesión de las galgas, cero e intervalo de medida |
| el ruido aumenta en el producto | cable, fugas, alimentación, ADC, contacto móvil | apantallamiento, puesta a tierra, excitación, amplificador, cable |
| la calibración solo funciona en el útil | diferencias entre el útil y el contacto real | diferencias en el montaje o la trayectoria de carga |
Estos patrones no demuestran la causa raíz. Permiten asignar de forma metódica un responsable inicial y conservar las evidencias antes de que alguien modifique el software o recalibre el sistema ocultando un fallo mecánico.
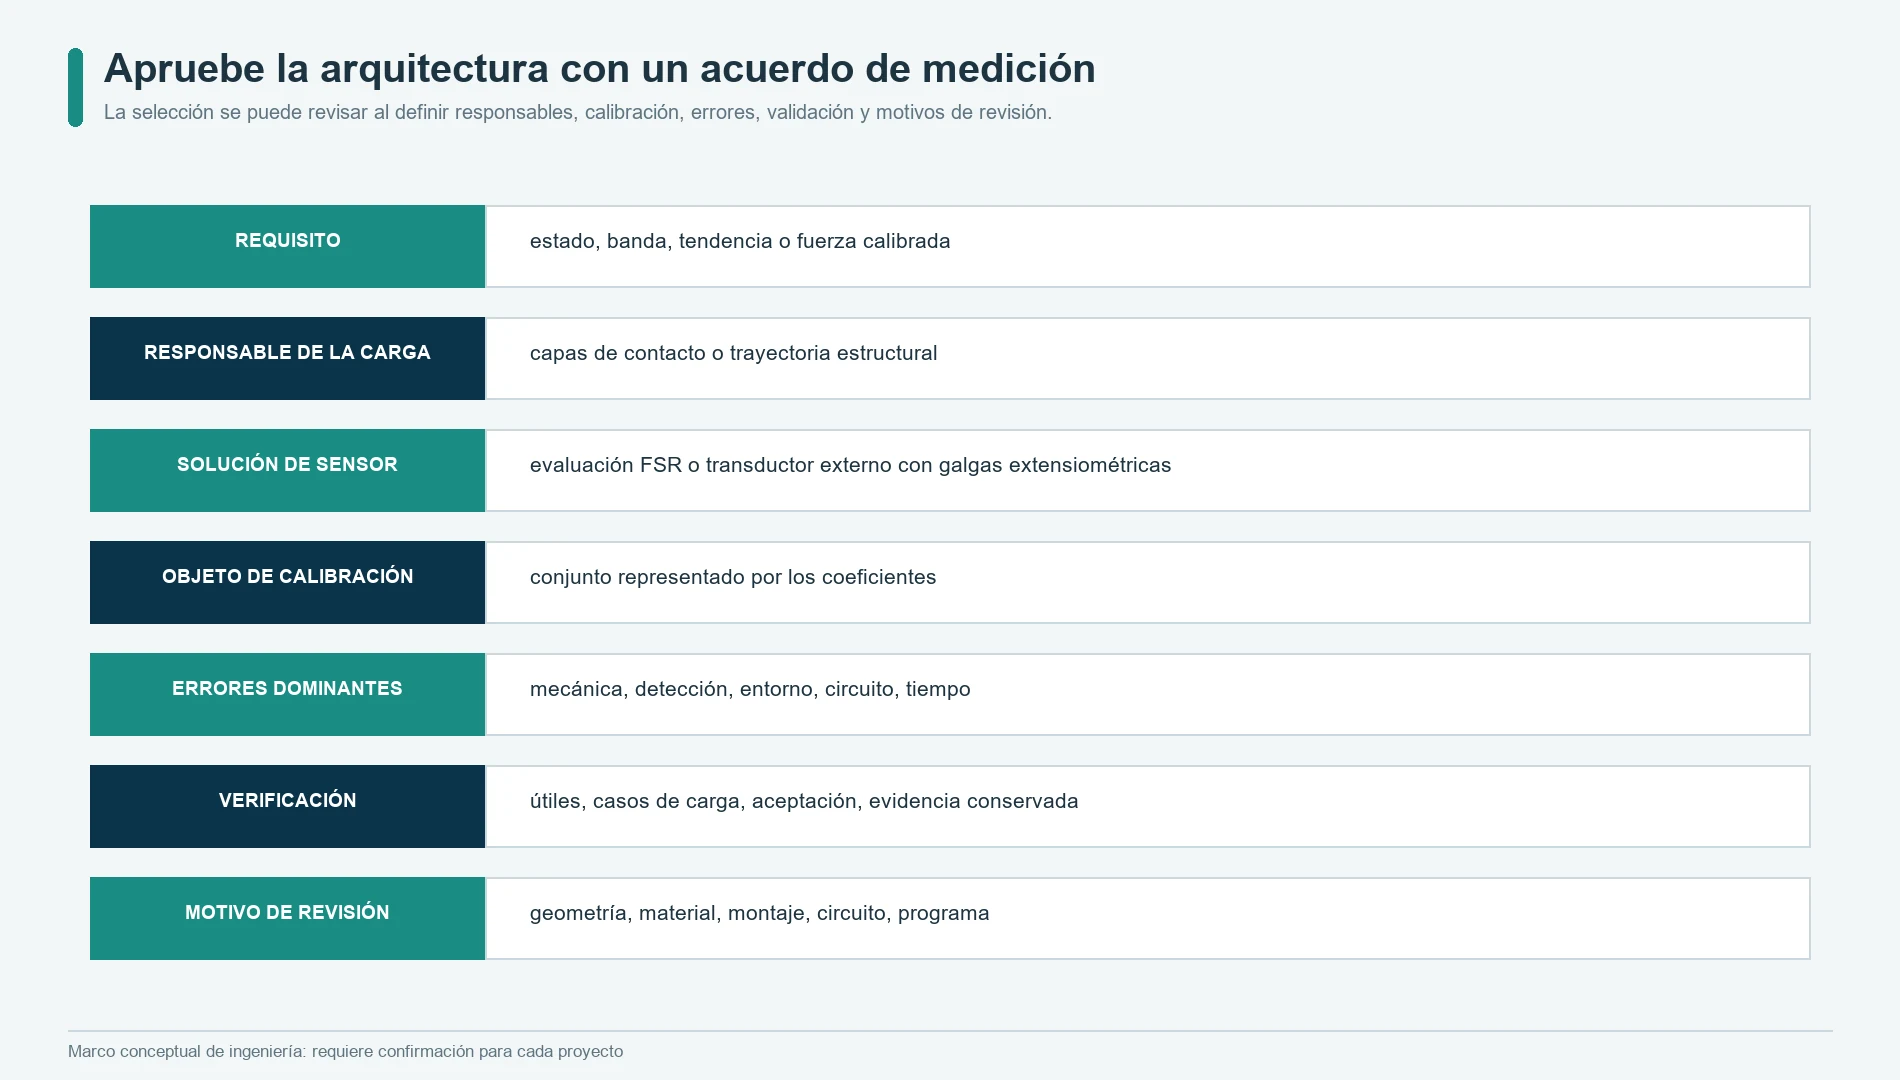
Utilice un acuerdo de medición para seleccionar la arquitectura
Formalice la decisión tecnológica con este registro:
Requisito | Responsable de la trayectoria de carga | Solución sensora | Objeto de calibración | Error dominante | Verificación | Causa de cambio
Ejemplos de preguntas para decidir:
- ¿La salida es un estado, una banda relativa, una tendencia de proceso o una fuerza calibrada?
- ¿La carga llega a través de un contacto local o de una trayectoria estructural controlada?
- ¿Puede el producto incorporar un elemento elástico específico?
- ¿Debe el sensor adaptarse a una superficie flexible o distribuida?
- ¿En qué componente se permite la fluencia o la deformación?
- ¿Quién es responsable del actuador, el soporte, el elemento elástico, el montaje, la electrónica y la calibración?
- ¿Se prevé la sustitución en servicio?
- ¿Una sustitución requiere recalibración?
- ¿Qué cambios pueden desplazar el cero, el intervalo de medida, el umbral o el margen de clasificación?
- ¿Qué evidencias se requieren después de una sobrecarga, una exposición térmica o un cambio de montaje?
En las aplicaciones de automoción, el resultado del sensor es solo una entrada del sistema completo del asiento o del vehículo. El OEM o el integrador del sistema sigue siendo responsable de la lógica de clasificación, el diagnóstico, el comportamiento de los avisos, el análisis de seguridad, el cumplimiento normativo y la validación a nivel del vehículo.
Cuando ninguna de las dos soluciones encaja
Elija otra arquitectura cuando:
- solo se necesite un estado abierto o cerrado y la información analógica de fuerza no aporte valor;
- la carga se distribuya sobre una superficie amplia y una alfombrilla multizona proporcione el patrón requerido de forma más directa;
- la estructura no permita un contacto FSR controlado ni una trayectoria de carga controlada para las galgas extensiométricas;
- la salida requerida sea la distribución de presión, en lugar de la fuerza total o local;
- la medición deba aislarse del conjunto mecánico actual;
- ninguna de las construcciones propuestas permita controlar el entorno, el plan de servicio o las sobrecargas;
- un transductor de fuerza comercial resuelva los requisitos de rango, montaje, calibración y documentación mejor que un diseño a medida.
La solución correcta puede ser una alfombrilla de contacto, un sensor capacitivo u óptico, una solución piezoeléctrica, un método hidráulico o neumático, una célula de carga comercial o un sistema combinado. Este artículo no valida esas alternativas; evita forzar la elección entre FSR y galgas extensiométricas cuando ninguna de las dos soluciones controla la trayectoria de carga.
Preguntas frecuentes
¿Un resistor sensible a la fuerza es lo mismo que una galga extensiométrica?
No. Un FSR es un elemento resistivo sensible a la fuerza cuyo resultado depende del conjunto de capas en contacto. Una galga extensiométrica detecta la deformación de un elemento elástico y normalmente se utiliza para medir fuerza como parte de un transductor completo basado en un puente.
¿Qué tecnología es más adecuada para una interfaz flexible de poco espesor?
Un FSR suele ser el punto de partida más adecuado cuando el sensor debe tener poco espesor y la mecánica del contacto puede controlarse. La elección sigue dependiendo de la salida requerida, el objeto de calibración, el entorno y la variación permitida.
¿JASPER suministra células de carga con galgas extensiométricas?
Este recurso de JASPER no presenta ningún producto de célula de carga con galgas extensiométricas. La opción comercial de JASPER que se aborda aquí es la evaluación de un sensor a medida de tipo FSR, sujeta a la confirmación del proyecto.
¿Puede calibrarse un FSR para estimar la fuerza?
Puede caracterizarse con el actuador, el soporte, el circuito, el montaje, el historial de carga y las condiciones aprobados. Esa relación no debe trasladarse a otro conjunto de capas en contacto sin validación.
¿Por qué la misma fuerza puede producir lecturas distintas en un FSR?
El área de contacto, la alineación, la dureza, la espuma, la precarga, el soporte, la cizalladura y la derivación de carga pueden modificar cómo llega la fuerza total a la región activa.
¿Cuándo es más adecuada la solución con un transductor de galgas extensiométricas?
Es un punto de partida más adecuado cuando el producto puede transmitir la carga a través de un elemento elástico diseñado y necesita una relación calibrada entre la deformación estructural y la fuerza, con montaje e instrumentación controlados.
¿Qué debe enviar un OEM para seleccionar la tecnología?
Envíe la trayectoria de carga, la geometría de contacto, el espacio mecánico disponible, la salida requerida, el rango de estados de funcionamiento, el alcance del circuito, el entorno, los casos de sobrecarga, el objeto de calibración, el plan de validación y las cantidades.
Fuentes
- Interlink Electronics,
FSR 400 Series, página oficial de producto del fabricante: https://www.interlinkelectronics.com/fsr-400 - Interlink Electronics,
Guía de integración de la serie FSR 400, PDF oficial del fabricante: https://www.interlinkelectronics.com/downloads/integration-guides/fsr-400-series-integration-guide.pdf - Tekscan,
Sensores de fuerza integrados, descripción oficial del fabricante sobre productos e integración: https://www.tekscan.com/products-solutions/embedded-force-sensors - Tekscan,
Célula de carga frente a sensor de fuerza, comparación técnica oficial del fabricante: https://www.tekscan.com/resources/whitepaper/load-cell-vs-force-sensor - Tekscan,
¿Cómo calibro mi sensor FlexiForce?, guía oficial de asistencia del fabricante: https://www.tekscan.com/support/faqs/how-do-i-calibrate-my-flexiforce-sensor - HBK,
Transductores de fuerza basados en galgas extensiométricas, artículo técnico oficial del fabricante: https://www.hbkworld.com/en/knowledge/resource-center/articles/force-transducers-based-on-strain-gauges - HBK,
¿Qué es una célula de carga y cómo funciona?, artículo técnico oficial del fabricante: https://www.hbkworld.com/en/knowledge/resource-center/articles/what-is-a-load-cell-and-how-does-a-load-cell-work - HBK,
El circuito de puente de Wheatstone, artículo oficial sobre tecnología de medición: https://www.hbkworld.com/en/knowledge/resource-center/articles/wheatstone-bridge-circuit - HBK,
Compensación de temperatura de las galgas extensiométricas, artículo técnico oficial del fabricante: https://www.hbkworld.com/en/knowledge/resource-center/articles/article-temperature-compensation-of-strain-gauges1 - Micro-Measurements,
Guía de referencia de sensores extensiométricos, guía oficial del fabricante sobre selección y aplicación: https://docs.micro-measurements.com/?id=8690 - Instituto Nacional de Estándares y Tecnología,
Calibración de transductores de fuerza: https://www.nist.gov/programs-projects/calibration-force-transducers - ASTM International, norma ASTM E74,
Prácticas normalizadas para la calibración y verificación de instrumentos de medición de fuerza: https://store.astm.org/e0074-18r26.html - Organización Internacional de Normalización, ISO 376,
Materiales metálicos - Calibración de instrumentos de medida de fuerza utilizados para la verificación de máquinas de ensayo uniaxiales: https://www.iso.org/standard/44661.html
Envíe la trayectoria de carga y el plan de evidencias
Utilice la página de contacto de JASPER para enviar:
- la aplicación y la decisión requerida;
- la carga de origen y su dirección;
- la descripción de la carga mínima, normal y máxima, la precarga, el tiempo de permanencia y la velocidad de aplicación;
- el plano del área de contacto o de la aplicación estructural de la carga;
- el espacio disponible y la flexibilidad mecánica permitida;
- los detalles del soporte, la espuma, el actuador, el elemento elástico, las fijaciones y la envolvente;
- la salida objetivo y el alcance de la electrónica;
- el objeto de calibración y la estrategia de sustitución;
- los requisitos de entorno, sobrecarga, ciclo de vida y fallos;
- las cantidades de prototipos y las cantidades anuales;
- las evidencias requeridas y las reglas de notificación de cambios.
Para documentar la validación, la página de calidad y ensayos de JASPER proporciona un marco para relacionar requisito, muestra, método, resultado, aceptación y registro. Una revisión del prototipo debe resolver la trayectoria de carga antes de fijar la geometría de producción o los coeficientes de calibración.
JASPER puede evaluar si una construcción FSR a medida satisface el requisito de detección flexible de poco espesor. Si la decisión requiere un transductor con galgas extensiométricas, el proyecto necesita un proveedor y un alcance de ingeniería que cubran el elemento elástico, la instalación de las galgas, el puente, la calibración y la trazabilidad de la fuerza.