
OEM向け力検出技術資料
FSRとひずみゲージの違い:センサー名より荷重経路で選ぶ
製品に薄型の局所的な力検出機能が必要で、接触部の積層構造をセンサーと一体で校正できる場合は、FSR(感圧抵抗体)が適しています。管理された弾性部材に荷重を通すことができ、校正済みの構造的な荷重経路が必要な場合は、ひずみゲージ式力変換器が適しています。適切な選定は、センサー名ではなく機械構造の検討から始まります。
製品に薄型の局所的な力検出機能が必要で、接触部の積層構造を測定系の一部として校正できる場合は、FSRが適しています。管理された弾性部材に荷重を通すことができ、構造の変形と力の間に校正済みの関係が必要な場合は、ひずみゲージ式力変換器が適しています。どちらの技術も、機械構造と切り離して力を測定することはできません。FSRの測定結果は、接触面、支持条件、フィルムの積層構造、荷重履歴に左右されます。ひずみゲージの測定結果は、起歪体、ゲージの取り付け、ブリッジ回路、温度、取り付け条件、荷重の加え方に左右されます。
OEM向けシートやフレキシブルセンサーの開発で、感圧抵抗式の構造が必要な荷重経路に適合しそうな場合は、JASPERのFSRシート圧力センサーページから製品の検討を進められます。見積もり時には、FSRが適切な検出原理であるかを確認する必要があります。同ページは、JASPERによるひずみゲージ式ロードセルの供給を案内したり、その製品を扱うと表明したりするものではありません。また、この比較によってFSRが精密ロードセルになるわけでもありません。
センサー選定の前に、どこを弾性変形させるか決める
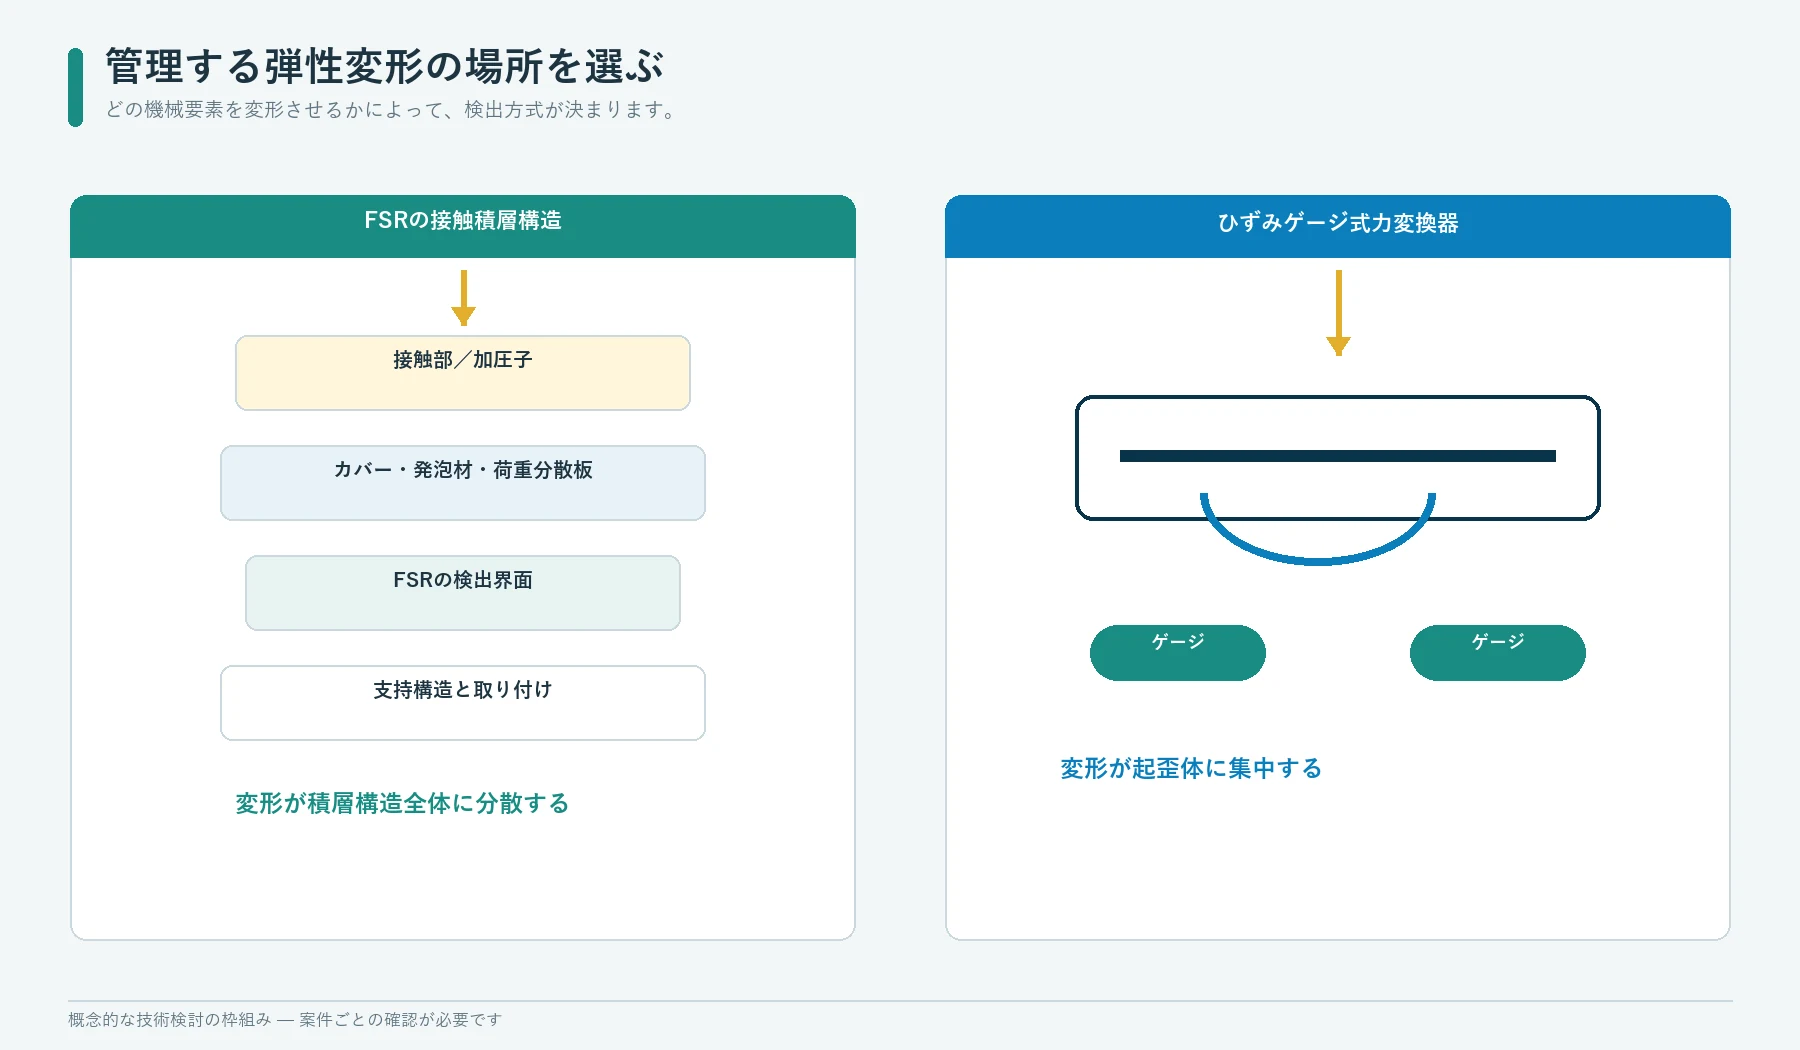
力を測定するシステムには、必ずどこかに変形が生じます。変形が検出部の接触面に集中する場合もあれば、発泡材全体に分散する場合や、金属または高分子材料の起歪体に意図的に生じさせる場合もあります。どこを弾性変形させるかによって、校正に含める変数が決まります。
FSR方式では、感圧素子とその直近の接触部の積層構造を、意図的に応答の一部として扱います。荷重分散部材、加圧子、発泡材、保護フィルム、接着剤、裏当て材、筐体は、いずれも検出領域に伝わる力を変化させる可能性があります。
ひずみゲージ方式では、通常、再現性のある弾性体を設計します。その所定の位置に接着したゲージが微小なひずみを検出します。想定した荷重で期待どおりのひずみが生じるかは、接触点、取り付け条件、横荷重、曲げモード、ゲージパターン、ブリッジ配線、機械式ストッパーによって決まります。
したがって、設計で最初に確認すべきことは次の点です。
承認された設計ではどこに弾性変形を生じさせ、その形状、材料、取り付け条件、限界を誰が管理するのか。
この問いに答えられなければ、センサー比較表だけで測定上のリスクを解消することはできません。
検出素子と完成した力変換器の違いを整理する
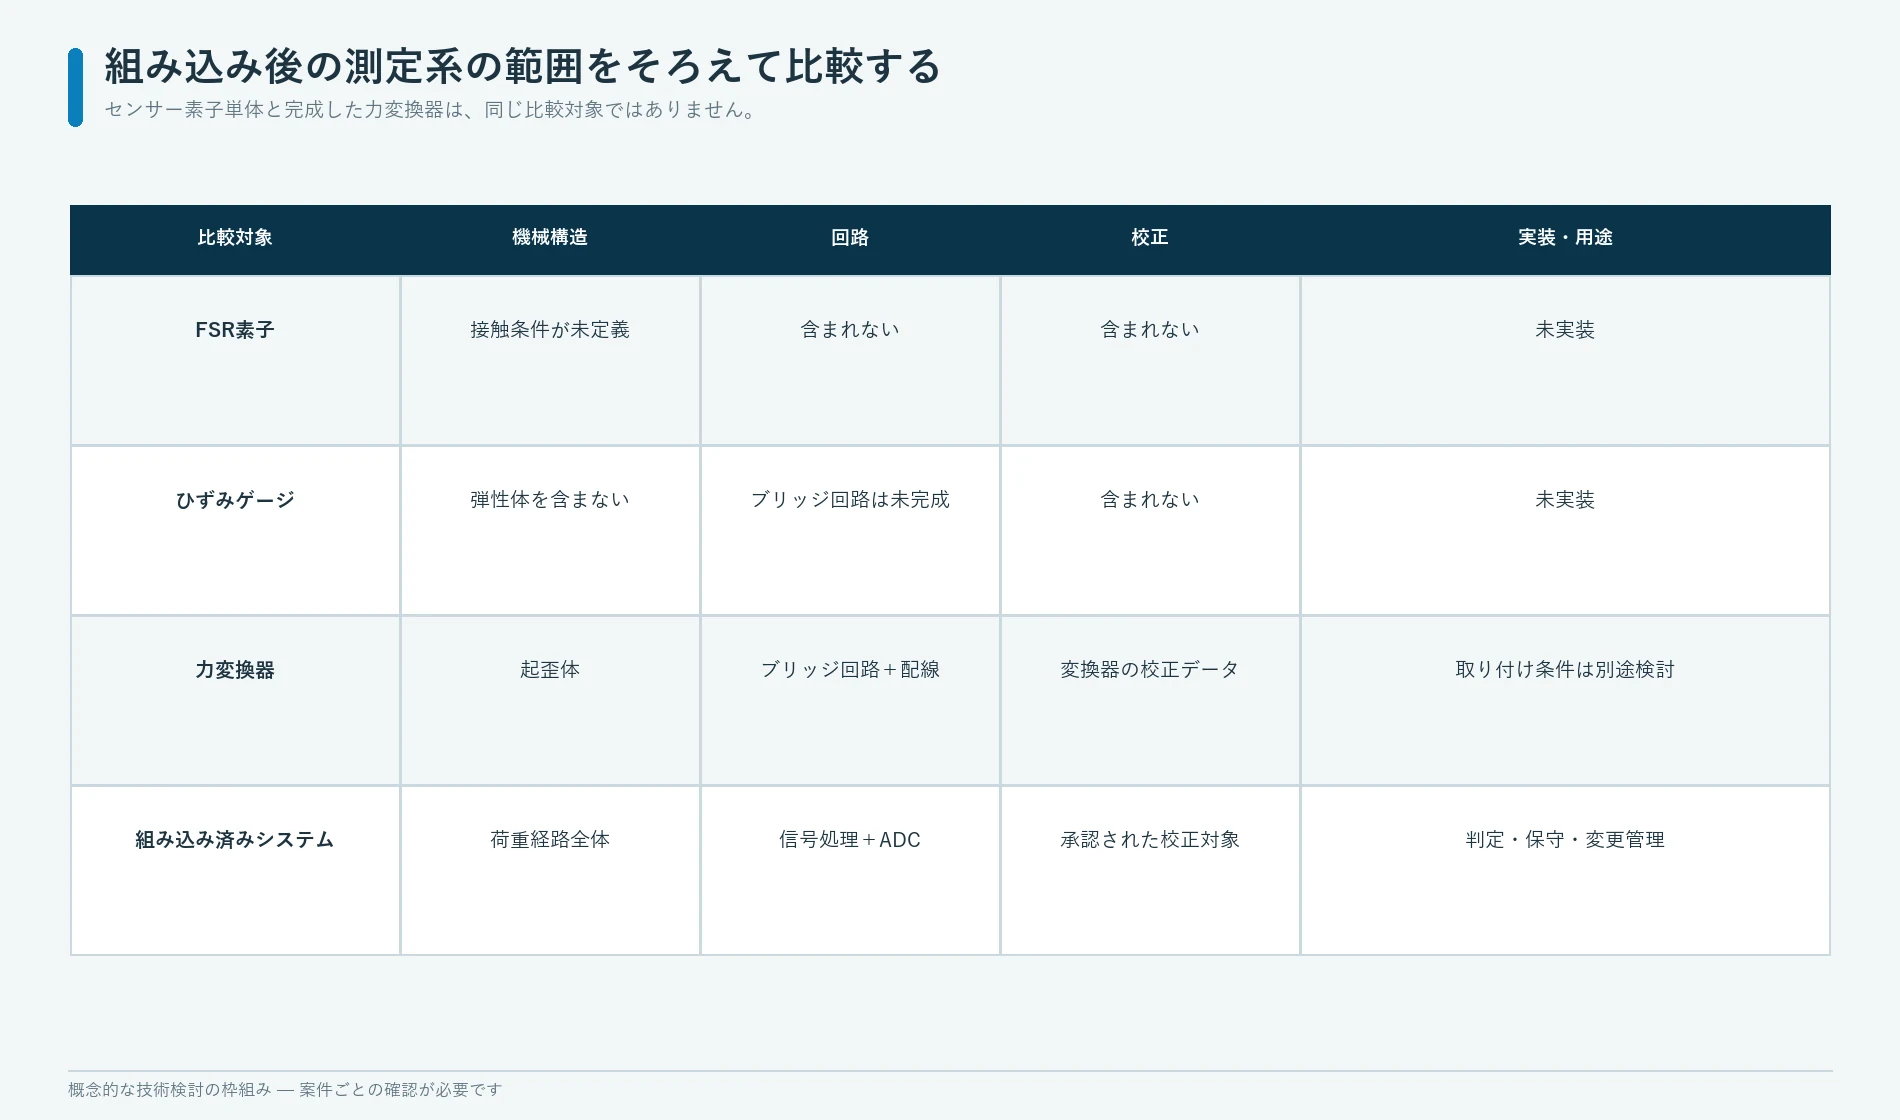
FSR(感圧抵抗体)、ひずみゲージ、力変換器、およびロードセルは、それぞれシステムの異なる構成段階を指します。
| 用語 | 定義 | さらに必要な要素 |
|---|---|---|
| FSR(感圧抵抗体) | 加わる力が増すと、通常は抵抗値が下がる抵抗式検出素子 | 管理された接触条件、支持構造、回路、校正、保護、合否判定 |
| ひずみゲージ | 部品に接着などの方法で取り付け、ひずみに応じて抵抗値が変化する抵抗素子 | 弾性部材、ゲージ配置、ブリッジ回路、配線、温度管理、取り付け、校正 |
| ひずみゲージ式力変換器 | ひずみゲージと電気接続を備えた弾性測定体 | 実用途への取り付け、信号調整、校正結果の適用、過負荷管理、システム検証 |
| ロードセル | 所定の機械的方向と範囲で荷重を測定するよう構成された力変換器 | 適切な荷重導入、構造、ケーブル配線、計測系、設置、トレーサビリティ |
Interlinkは、FSR 400シリーズを、加わる力に応じて抵抗値が変化する感圧抵抗体と説明しています。[1][2] HBKは、ひずみゲージ式力変換器を、変形を電気信号に変換するひずみゲージを備えた起歪体と説明しています。[6] こうした定義が役立つのは、調達側が同じシステム範囲を比較している場合に限られます。
FSR素子単体の価格や厚さを、完成したロードセルの価格や高さと比較して技術選定を済ませないでください。実際に組み込む測定系全体を比較する必要があります。
FSRは接触面を介して測定する
FSRが受けるのは、抽象的な力そのものではありません。実際の接触面に分布する垂直荷重です。導電部と抵抗部の構造は、その荷重が検出領域にどう伝わるかに応じて反応します。
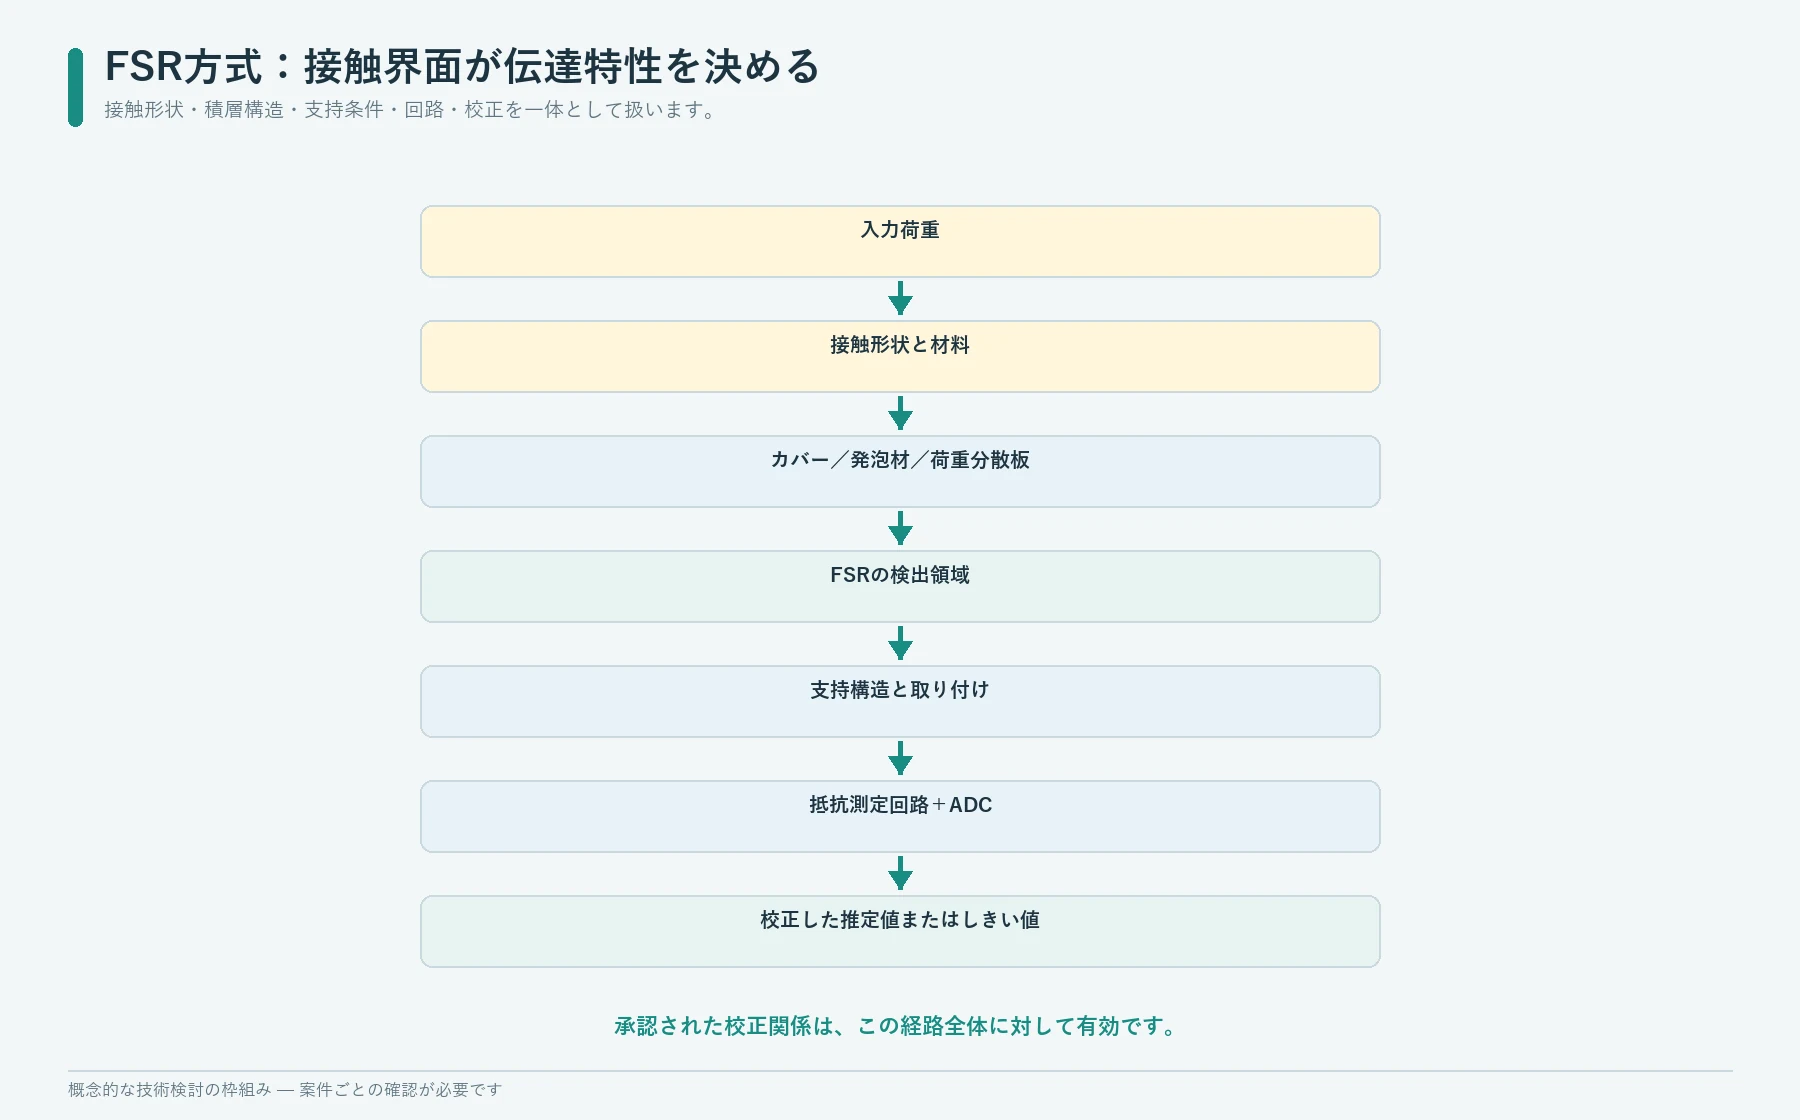
測定対象となる構成は次のとおりです。
入力荷重
    |
接触部の形状と材料
    |
荷重分散部材または荷重集中部材
    |
カバー、発泡材、フィルム、接着剤、保護層
    |
FSRの検出領域と支持構造
    |
抵抗またはコンダクタンス
    |
測定回路
    |
校正済みの推定値、範囲区分、しきい値
Interlinkの組み込みガイドでは、加圧子の形状、力の分布、支持条件、機械式ストッパー、校正をFSRの使用条件の一部として扱っています。[2] Tekscanも、薄型力センサーには、実際に使用する構成での管理された荷重条件と校正が必要としています。[3][4]
この方式は、製品の奥行きに余裕がない場合、柔軟な検出領域が必要な場合、局所的な力のしきい値を用いる場合に有用です。一方、接触面積、発泡材の挙動、予荷重、せん断、筐体の動きが管理されていない状況でも検出フィルムがそれらの影響を受けないことを期待する用途には適しません。
FSRは製品に取り付けるだけで完結しません。周囲の機械構造も伝達関数の一部になります。
ひずみゲージは弾性部材の変形を測定する
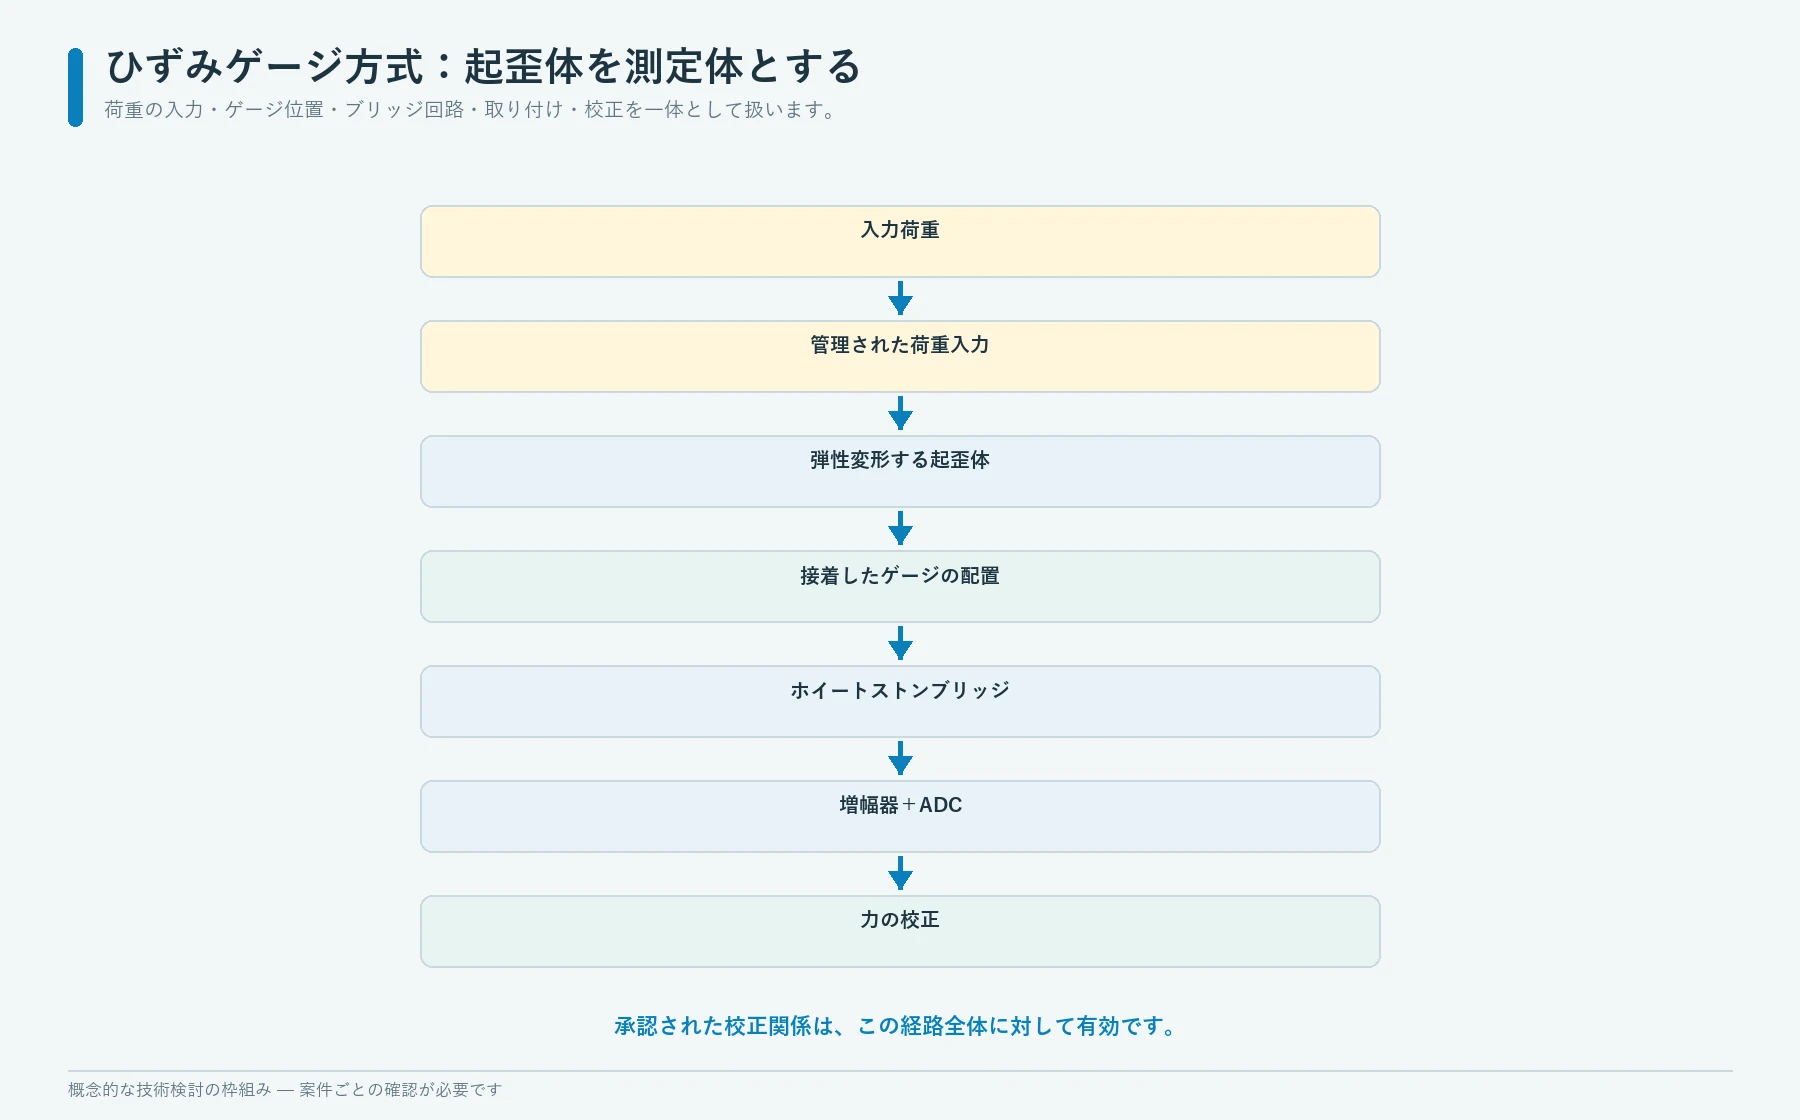
ひずみゲージは、取り付けられた表面にひずみが生じると抵抗値が変化します。ひずみは長さの相対変化で、次のように表されます。
ひずみ = 長さの変化量 / 元の長さ
ゲージ率は、抵抗の相対変化とひずみの関係を表します。
ゲージ率 = (抵抗の変化量 / 元の抵抗) / ひずみ
これらの関係式だけで力が求まるわけではありません。承認された弾性部材が、想定した荷重モードでどのように変形するかを力変換器の設計者が把握しているため、力を推定できます。
HBKの力変換器に関する資料では、起歪体を、力をゲージ位置のひずみに変換する部材と説明しています。[6] ロードセルの概要では、加えられた荷重から変形を経てブリッジ出力に至る全体の流れが示されています。[7] Micro-Measurementsのひずみゲージセンサーガイドは、センサーパターン、ベース材、接着剤、取り付け方法、材料、温度、用途に応じた選定を重視しています。[10]
弾性部材はひずみを生じさせる位置を規定するため、測定条件を管理しやすくします。同時に、管理すべき事項も増えます。材料の状態、機械加工、熱処理、形状、残留応力、ゲージの接着、防湿、ケーブルから伝わる力、取り付け条件、過負荷履歴は、いずれも測定結果を変える可能性があります。
二つの信号系では担当すべき範囲が異なる
両方式の構成を並べると、次のようになります。
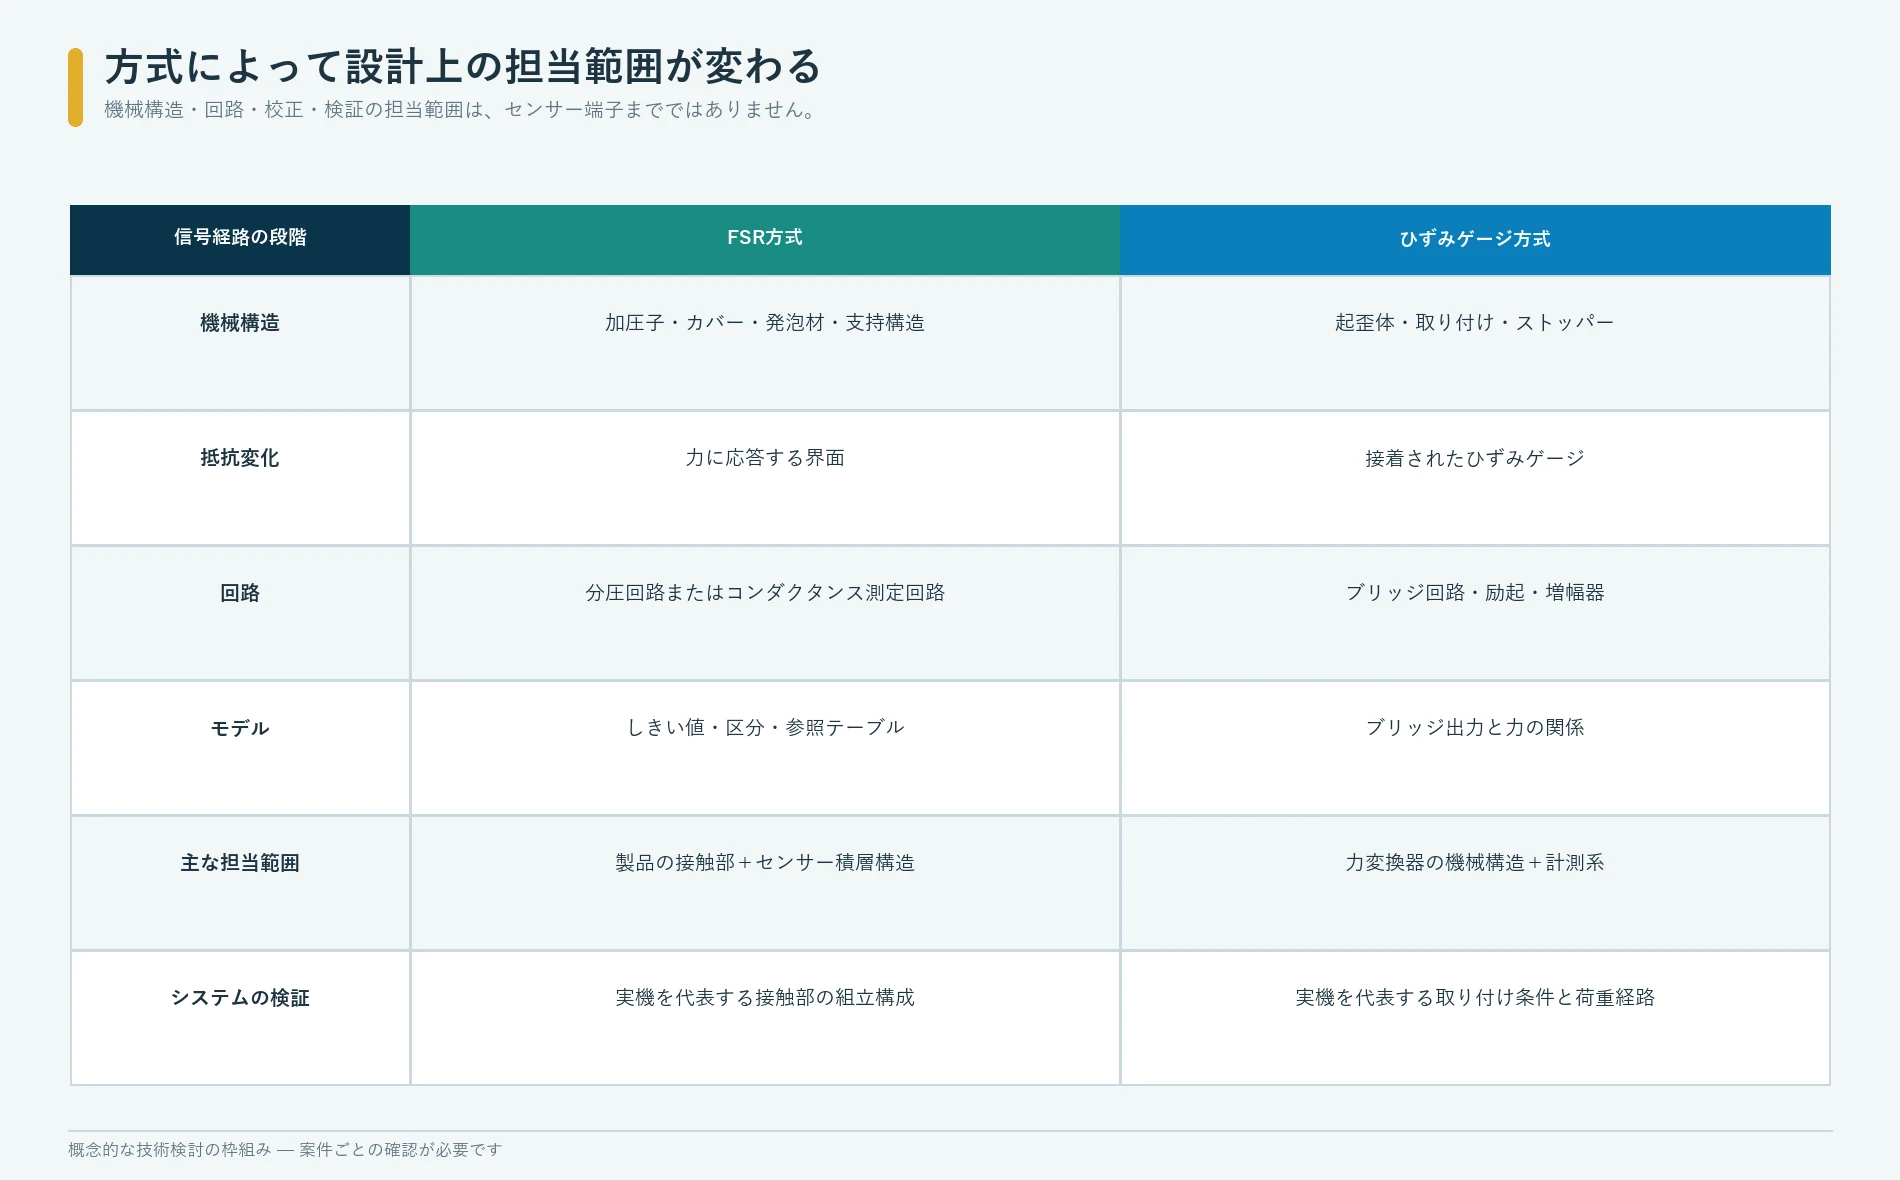
| 測定系の構成段階 | FSR方式 | ひずみゲージ方式 |
|---|---|---|
| 入力荷重 | 指、乗員、クランプ、物体、加圧子、分布した接触面から加わる荷重 | 設計された荷重経路に加わる荷重 |
| 機械的な変換部 | 接触面、荷重分散部材、発泡材、カバー、支持構造、センサーの積層構造 | 弾性部材、たわみ機構、はり、ダイアフラム、柱、その他のばね体 |
| 抵抗変化 | 感圧材料と内部の接触挙動 | ひずみを受けた表面に接着されたひずみゲージ |
| 回路 | 分圧回路、コンダクタンス測定回路、増幅器、コンパレーター、ADC | クォーター、ハーフ、フルブリッジと励起電源、計測系 |
| 数理モデル | しきい値、相対的な範囲区分、ルックアップテーブル、近似式 | 補償と補正を含む、ブリッジ出力と力の関係の校正 |
| 主な担当範囲 | 製品の接触部とセンサー積層構造の担当チーム | 力変換器の機械設計、ゲージ取り付け、計測系の担当チーム |
| システム検証 | 実使用を代表する接触条件と組立構成 | 実使用を代表する取り付け条件と荷重経路 |
どちらの測定系も、センサー端子で完結しません。FSRの担当者は接触部の力学を、ひずみゲージの担当者は起歪体と取り付け条件を考慮する必要があります。
この着座センサー製品一覧は、シート開発で接点式マット、FSR、多ゾーンのフレキシブルセンサー、その他の着座検知方式を選定する際に役立ちます。構造のひずみを測るひずみゲージ方式は、JASPERの技術部門が明確に確認した場合を除き、別の供給元と検証範囲で扱う必要があります。
接触形状がFSRの伝達関数を決める
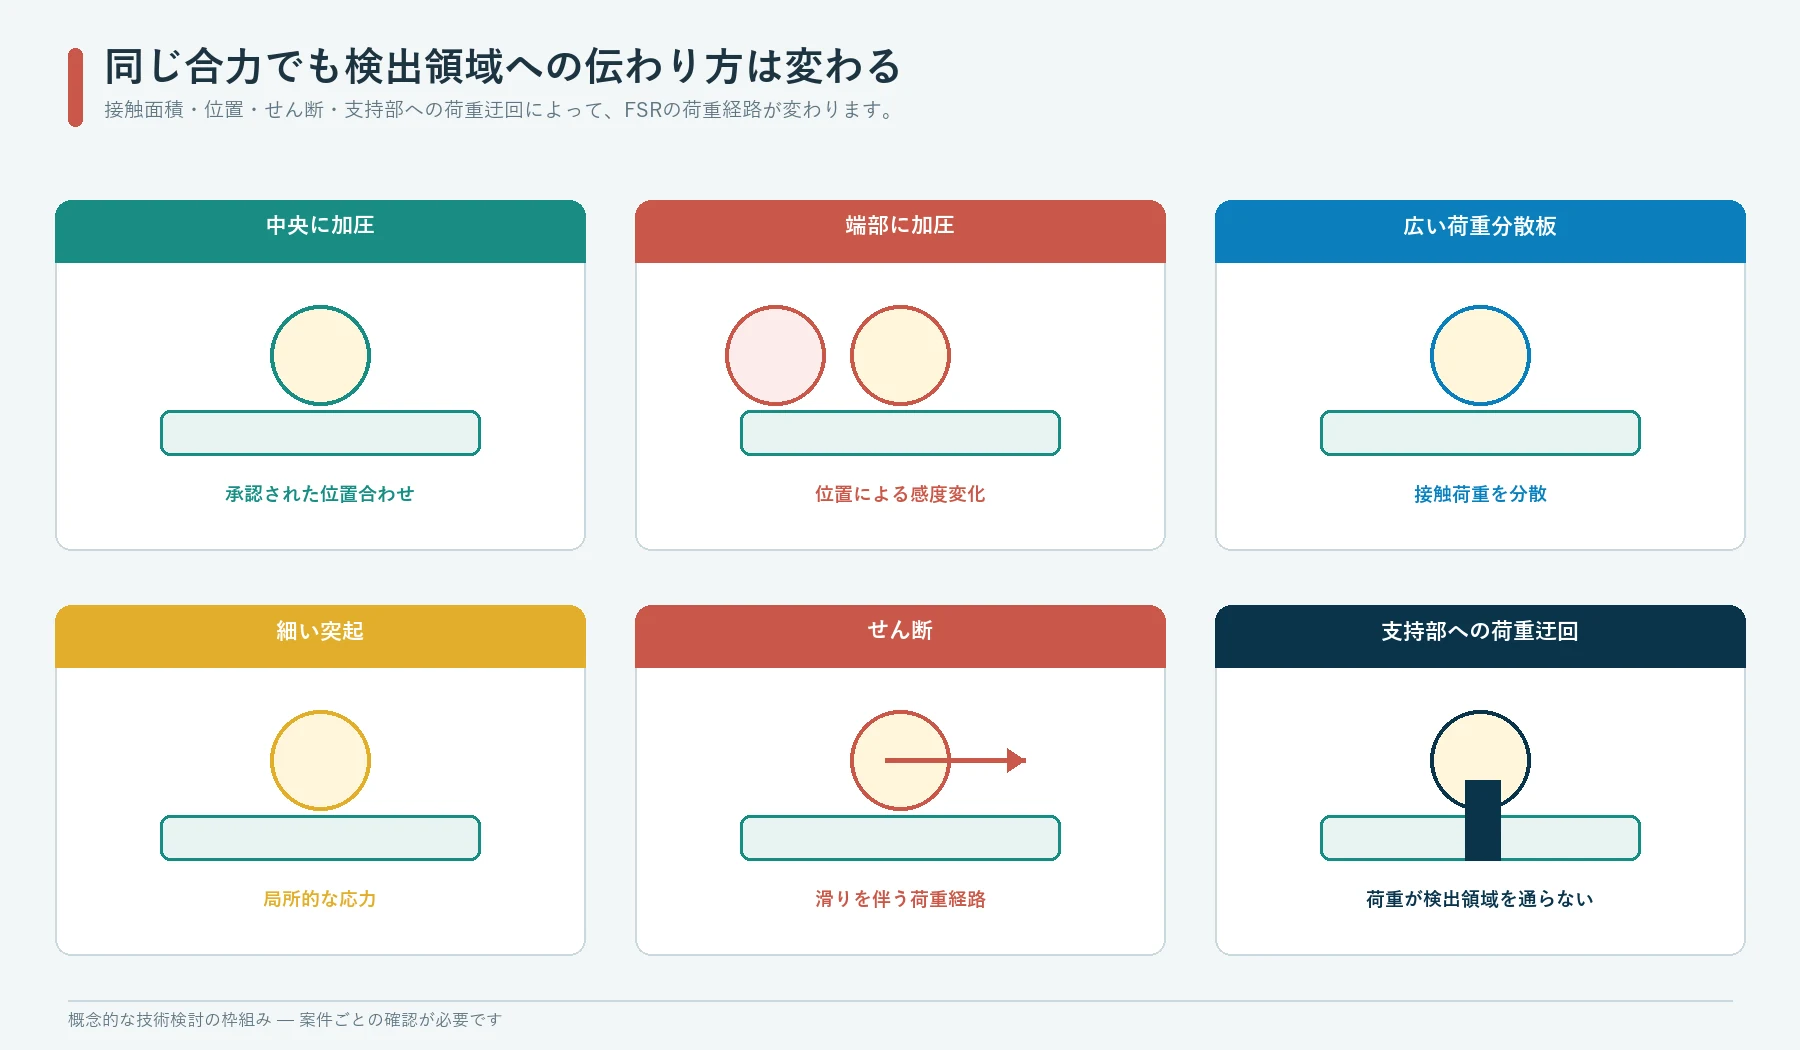
二つの試験治具で同じ合力を加えても、接触面積、硬さ、位置合わせ、曲率、支持条件が異なれば、FSRの出力は異なる場合があります。
次の点を確認してください。
- 加圧子の寸法と端部形状
- 材料の硬さと表面仕上げ
- 検出領域を覆う範囲
- 中心位置と角度の合わせ方
- 裏当て材の剛性と平面度
- 保護層と接着層
- 測定対象の荷重がゼロのときの予荷重と圧縮量
- 許容されるせん断や滑り
- 過大ストロークと機械式ストッパー
- 発泡材やエラストマーの荷重保持と回復
- 製造公差と摩耗
接触部は、荷重を集中させる部材、分散させる部材、クッション、ばね、または荷重の迂回経路として働きます。硬いボスが検出領域の一部だけに接触する場合は、局所応力と位置が重要です。発泡材が広い範囲を覆う場合は、荷重分布と時間に伴う圧縮変化が重要です。カバーがセンサーの縁や近くの筐体にも接触して荷重を受けると、一部の荷重が検出領域を迂回する可能性があります。
最終図面には接触対象と支持条件を明記する必要があります。「センサーに力を加える」だけでは不十分です。
起歪体がひずみゲージ方式の伝達関数を決める
ひずみゲージ自体が安定していても、起歪体に想定した荷重モードが生じていなければ、力変換器の測定結果は正しくなりません。
起歪体の記録には、次の事項を明記してください。
- 材料とその状態
- 形状と重要断面
- 公称荷重方向
- 取り付け面と拘束面
- 荷重導入点と取り付け部品
- 曲げ、引張、圧縮、せん断、または複合の荷重モード
- ゲージの位置と向き
- 各ゲージ位置で想定されるひずみ分布
- 機械式ストッパーと過負荷時の荷重経路
- ケーブルやコネクターから伝わる力の遮断
- 使用環境に対する保護
- 検査とトレーサビリティ
横荷重、モーメント、偏心、取り付け面の平面度、締結部品の挙動、力変換器の外側にある構造の剛性によって、ひずみ分布は変わります。そのため、校正済みの力変換器でも、製品内での荷重の加わり方が校正時と異なれば、取り付け後の測定結果に偏りが生じる可能性があります。
起歪体は、ひずみゲージを囲む外装ではありません。それ自体が機械的な測定部品です。
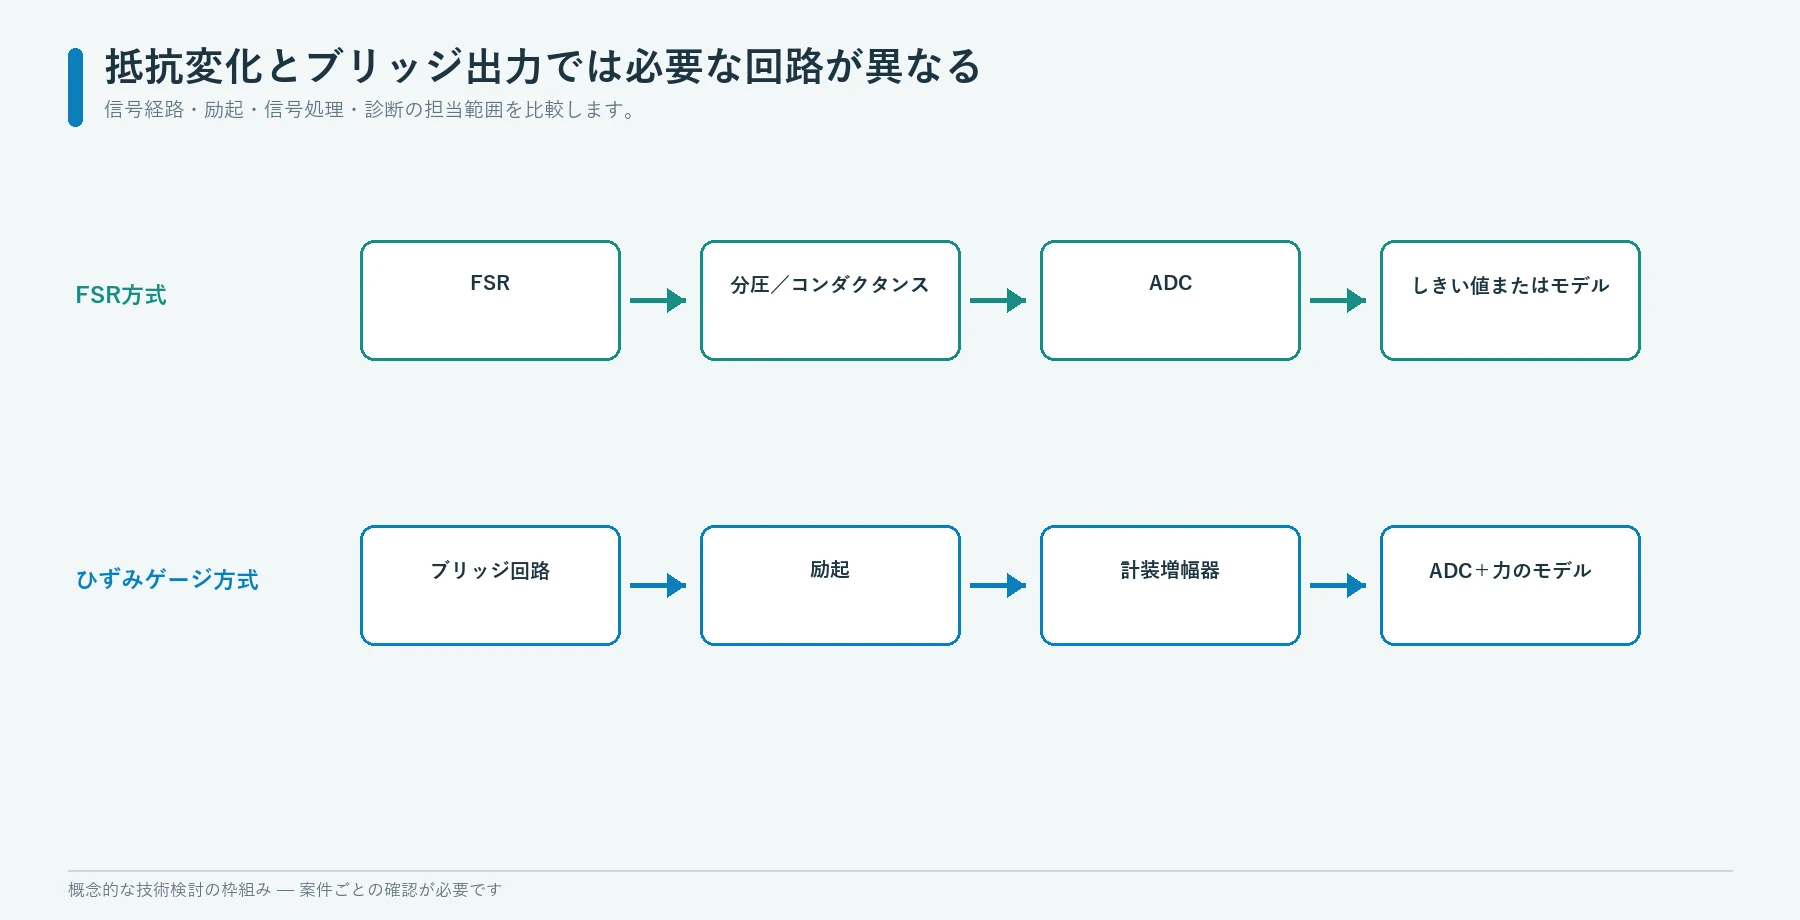
抵抗変化とブリッジ出力には異なる電子回路が必要
FSRは一般に、抵抗またはコンダクタンスの変化を読み取ります。選択した回路によって、感度、出力変化の方向、有効スパン、電流、ノイズ、ADC入力範囲の利用度、故障検出が決まります。回路は、カタログにある汎用特性曲線の全域ではなく、実際の測定で重要となる力の範囲に合わせて選ぶ必要があります。
ひずみゲージ式力変換器には、一般にホイートストンブリッジを用います。HBKは、ブリッジを微小な抵抗変化を差動電気出力に変換する回路と説明しています。[8] ゲージの配置と配線によって、目的の応答を増幅し、各ゲージに共通して作用する特定の影響を低減することもできます。
電子回路もシステム全体として比較してください。
| 電気系の確認項目 | FSR方式 | ひずみゲージ方式 |
|---|---|---|
| 励起電源 | 測定する抵抗範囲に合わせて選んだ電源と測定回路 | 安定したブリッジ励起電源 |
| 未処理の信号 | 抵抗、コンダクタンス、信号調整後の電圧 | 微小な差動ブリッジ出力。多くの場合、励起電圧に対する比で表す |
| 増幅 | しきい値とADCの設計に応じて要否を判断 | 通常は計測系での増幅が必要 |
| オフセット | 無負荷時の抵抗が非常に高い場合や、荷重を受ける積層構造に依存する場合がある | ブリッジのゼロ点には、ゲージ、接着部、配線、機械構造、温度の影響が含まれる |
| 診断 | 断線、短絡、範囲外、出力の固着、不合理な状態遷移 | ブリッジの不平衡、リード線の断線、短絡、励起電源、過負荷後の出力変化、ドリフト |
| 保存する校正情報 | しきい値、特性曲線、ルックアップテーブル、組立品の係数 | ゼロ点、スパン、補正値、力変換器の識別情報 |
ADCのビット数を増やしても、機械構造の不安定さは解消できません。低ノイズのブリッジ増幅器で偏心荷重を補正することもできません。精緻なFSR特性曲線を用いても、接触形状の変化は補正できません。
量産時にも使い続ける対象を校正する
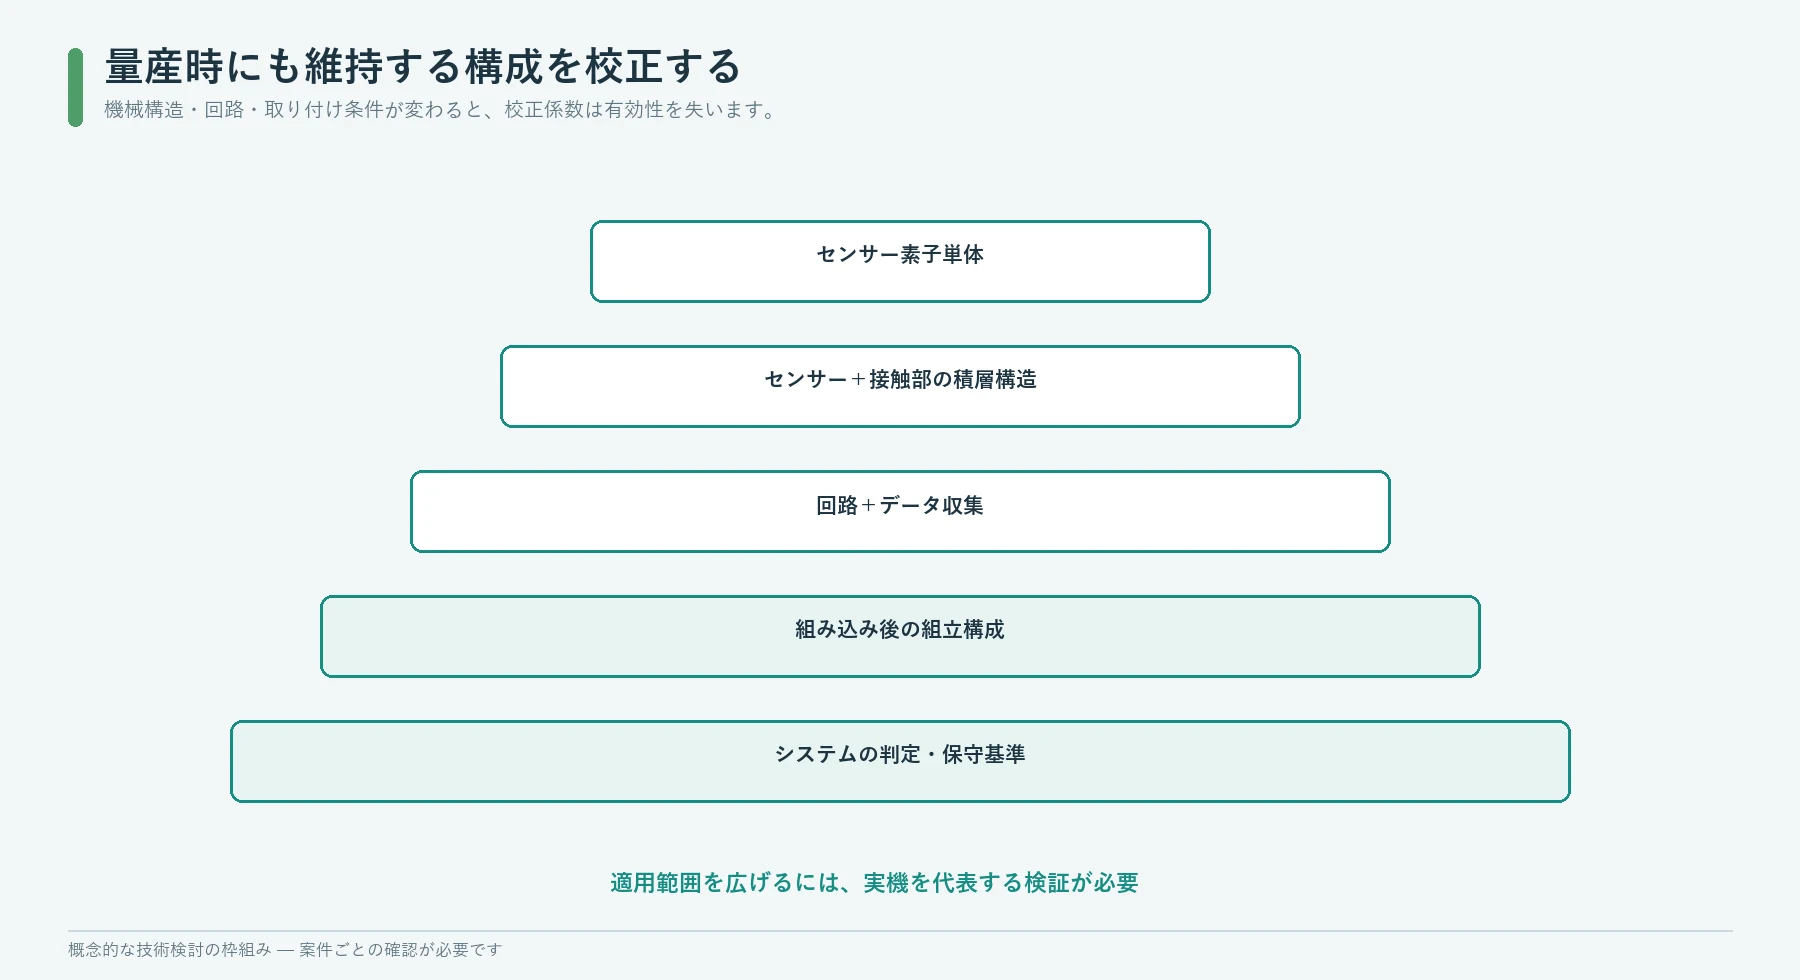
校正では、既知の入力を用いて入力と出力の関係を定めます。校正した対象は、量産や保守で使用する対象と一致していなければなりません。
FSRシステムでは、何を単位として校正するかを決めてください。
- 検出素子単体
- センサーと承認済みの加圧子・支持構造の組み合わせ
- 完成したサブアセンブリー
- シート全体または製品の積層構造全体
- 個々の製品、試料群、または共通モデル
センサー単体の特性曲線は受入時の比較には役立ちますが、荷重伝達を変えるシートクッション、発泡材の積層構造、接着剤、筐体、顧客側の加圧子の適否を、その曲線だけで承認することはできません。
ひずみゲージ方式でも、何を単位として校正するかを決めてください。
- ゲージを接着した起歪体
- 組み立て済みの力変換器
- 力変換器と取り付け部品の組み合わせ
- 機械全体またはシート構造全体
- 製造番号ごとの個体、または管理された製品群
NISTは、既知の力との比較による力変換器の校正を説明し、その校正は規定された力変換器と条件に適用されるとしています。[11] ASTM E74とISO 376は、試験機で使用する力測定器の校正方法を定めています。[12][13] これらの規格によって、無関係な製品が用途に適合するようになったり、取り付けの影響がなくなったりするわけではありません。
校正証明書、モデル、係数、治具、向き、取り付け、ケーブル、計測器、環境条件は、すべて同じ測定対象に対応している必要があります。
精度はセンサーの名称ではなく誤差配分で決まる
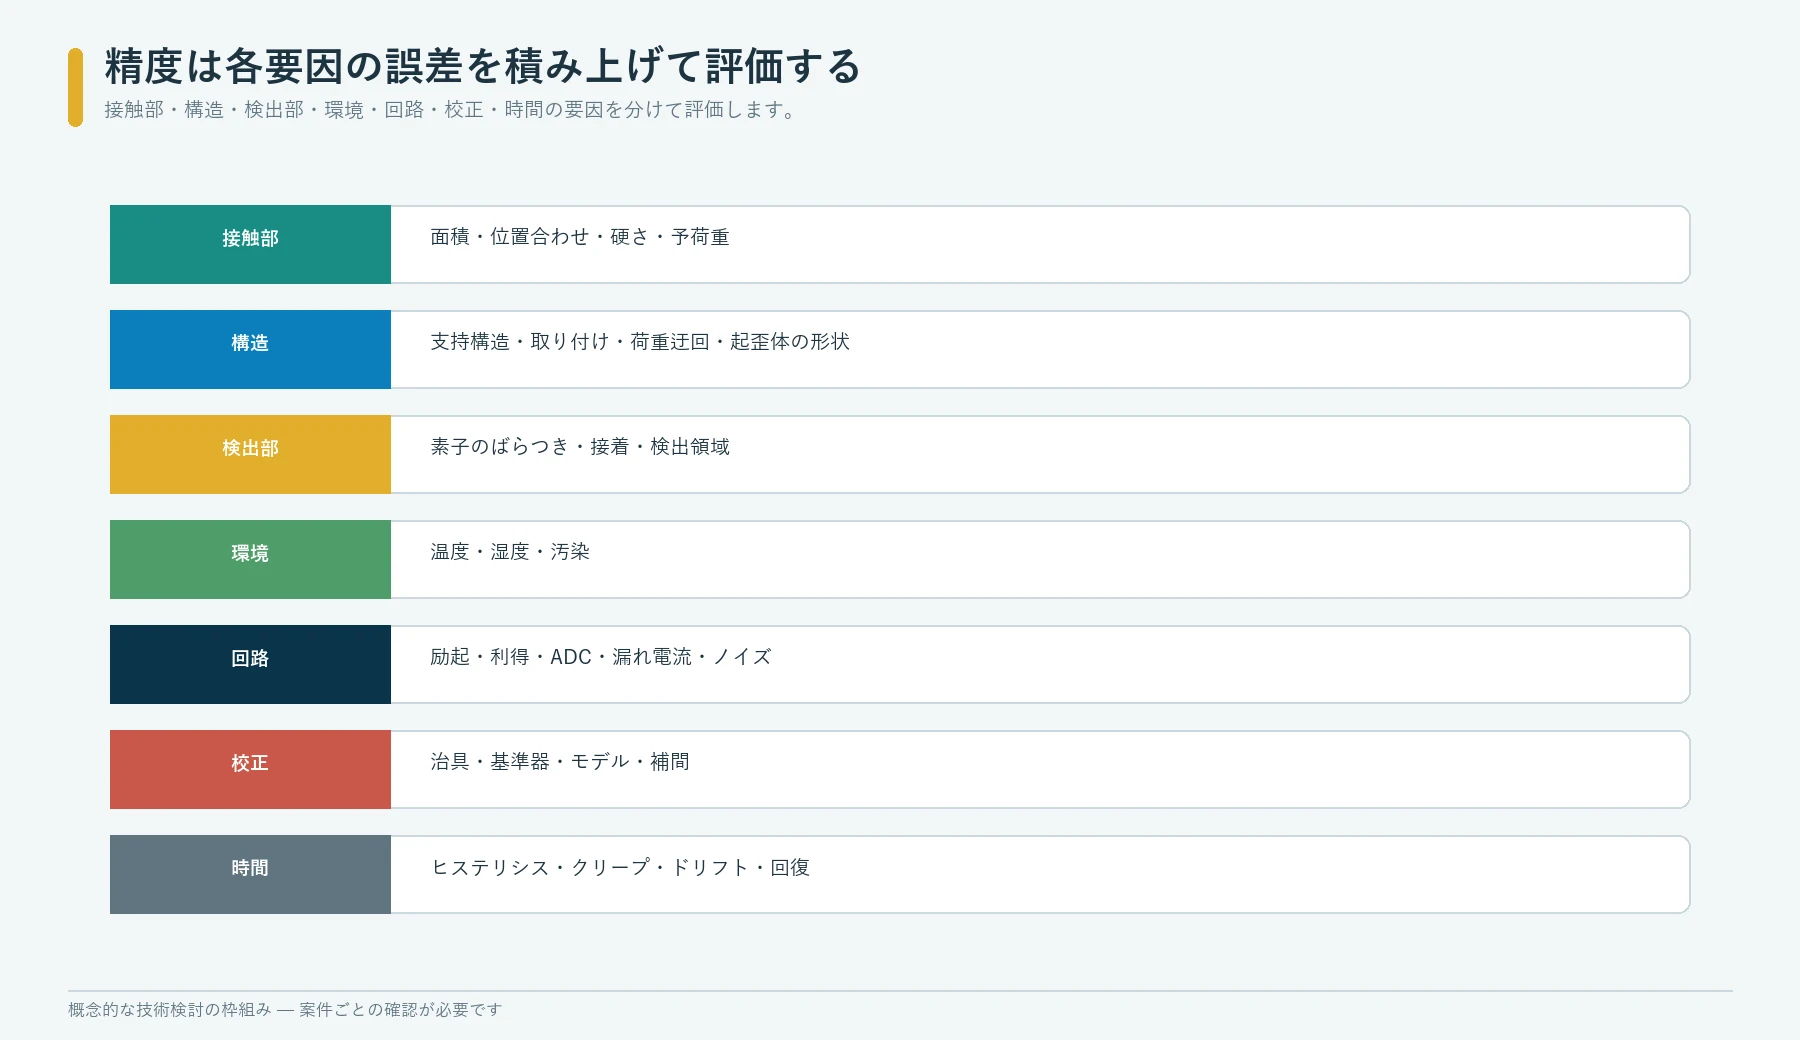
FSRの精度およびひずみゲージの精度という表現だけでは条件が不足しています。必要な結果は、しきい値判定、相対的な力の範囲区分、校正された力、繰り返される工程の特徴的な信号パターン、トレーサビリティのある試験機の指示値など、用途によって異なります。それぞれに必要な誤差配分も異なります。
要因別に誤差配分を整理してください。
| 誤差要因 | FSR方式 | ひずみゲージ方式 |
|---|---|---|
| 荷重導入 | 接触位置、面積、硬さ、せん断、支持 | 偏心、横荷重、モーメント、取り付け、位置合わせ |
| 機械的応答 | フィルムの積層構造、発泡材、接着剤、カバー、裏当て材 | 起歪体の材料、形状、残留応力、締結部品 |
| 検出素子 | 個体差、非直線性、ヒステリシス、クリープ | ゲージ率、横感度、取り付け、接着部 |
| 環境 | 温度、湿度、材料の状態調整 | 温度、熱膨張、水分、保護 |
| 電子回路 | 抵抗器、電源、ADC、フィルタリング、漏れ電流 | 励起電源、増幅器、ブリッジ回路、リード線抵抗、ノイズ |
| 校正 | 治具の不一致、校正点数の制約、荷重履歴 | 力標準、取り付け、向き、補間、ゼロ点 |
| 時間 | 荷重保持、回復、摩耗、組立部のなじみ | クリープ、ゼロ復帰、疲労、過負荷履歴 |
必要な出力と条件を定めて初めて、どの誤差要因を重視し、どのように合成するかを判断できます。
表のすべての項目を含むかのように、単一の割合だけを公表しないでください。ある方式がより高精度だと述べるには、校正対象、範囲、条件、時間、不確かさまたは合否判定モデルを明示する必要があります。
直線性と分解能は誤解を招きやすい
FSRの応答は一般に非線形です。近似曲線による補正で、選択した範囲の表示上の関係を直線的に見せることはできます。ただし、その補正が有効なのは、データが表すセンサーと機械構造に限られます。
ひずみゲージ式力変換器は、力と出力の関係がより直線的になるよう設計できます。ただし、その結果は弾性体の形状、荷重モード、ブリッジ構成、取り付け条件、温度、校正に依存します。ゲージの抵抗変化は微小なため、許容できないノイズやドリフトを加えずにその変化を識別できるかは、ブリッジと増幅器の設計によって決まります。
次の項目は区別して評価してください。
- センサーの非直線性
- 近似モデルの残差
- 繰返し性
- 分解能
- しきい値の余裕
- 校正の不確かさ
- 表示値の丸め
- 測定範囲外での挙動
分解能とは、規定された条件で電子回路が識別できる最小の出力変化です。それが、そのまま機械構造を含む測定系で確実に測れる最小の力の変化を意味するわけではありません。
着座や押下の有無を二値で判定する場合、細かく分解された力の値よりも、判定の余裕が重要なことがあります。校正済みの力変換器でも、安定性と不確かさを示さずに分解能だけを示すのでは不十分です。
ヒステリシスとクリープは発生箇所が異なる
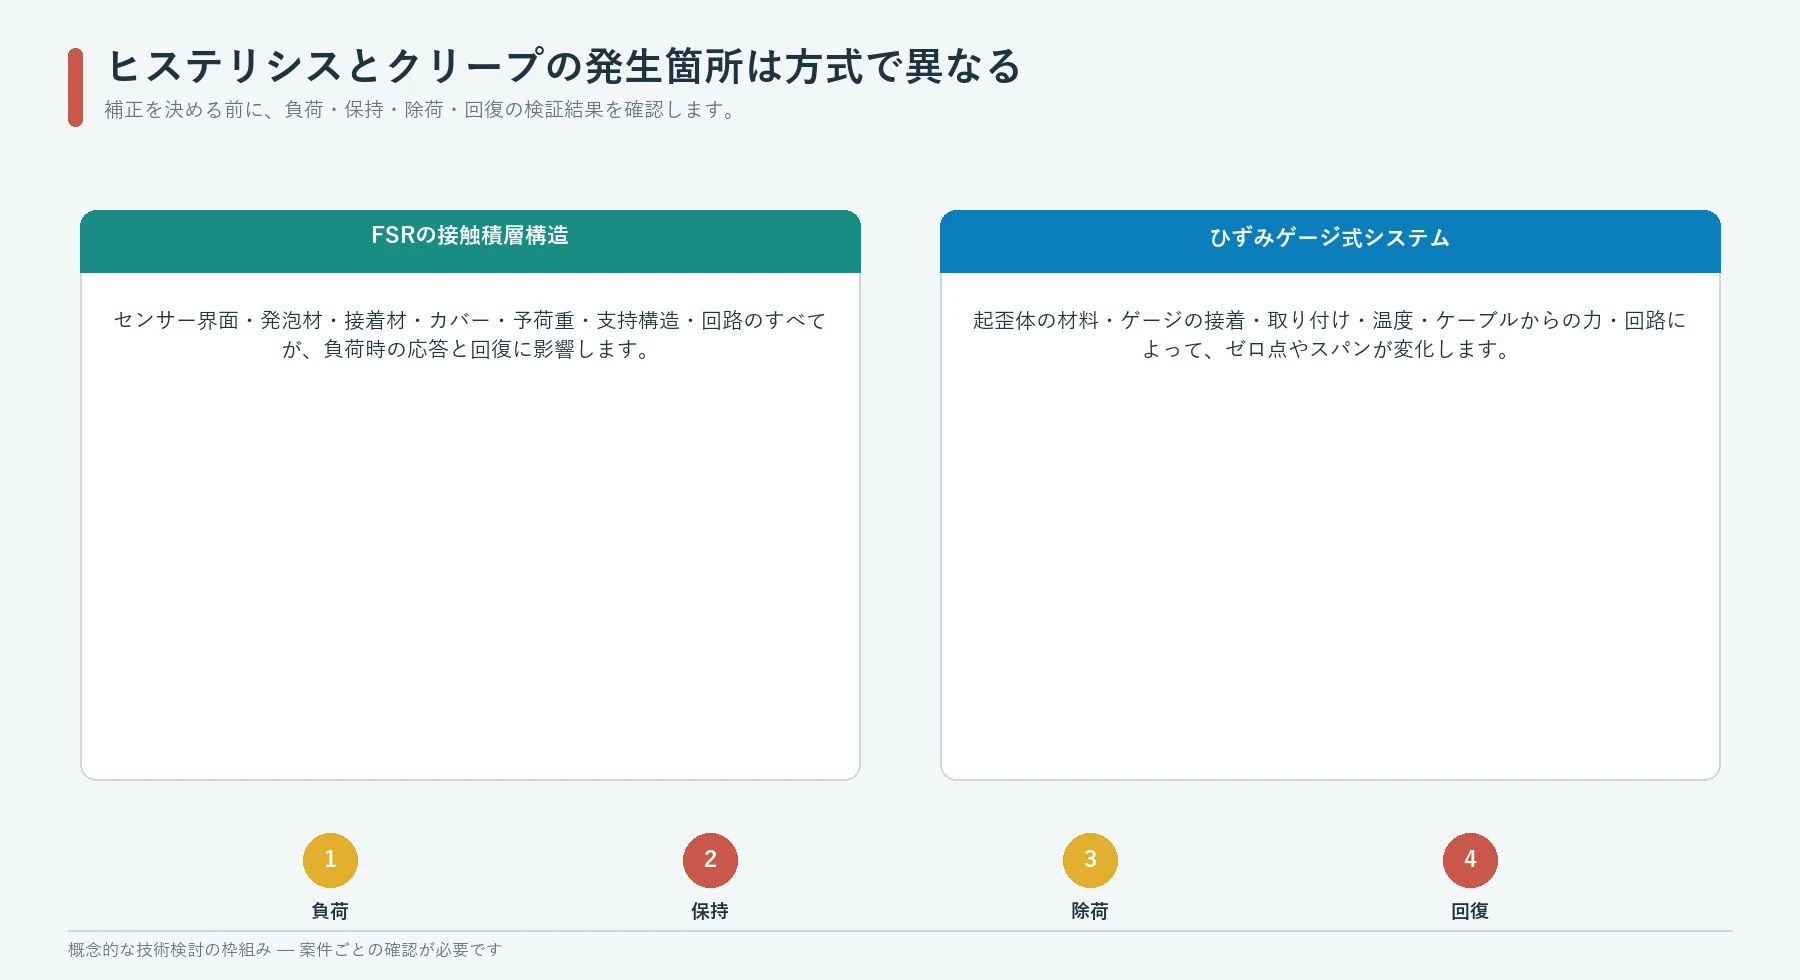
FSRのヒステリシスには、感圧材料の挙動、内部接触の変化、加圧子の摩擦、発泡材、接着剤、支持構造の変形、荷重履歴が関係する場合があります。クリープは、一定の荷重を加え続けている間の出力変化として現れます。除荷後の回復は、センサーと周囲の粘弾性を持つ積層構造の両方に依存する場合があります。
ひずみゲージ式力変換器にも、ヒステリシス、クリープ、ゼロ復帰の挙動が見られます。要因には、弾性部材、接着剤、ゲージのベース材、保護構造、取り付け部の摩擦、締結部品、ケーブルから伝わる力、材料の履歴、過負荷などがあります。
両方式に共通の観察計画を用いてください。
- 各測定荷重に対し、小さい荷重側と大きい荷重側の両方から近づける
- 負荷時と除荷時を記録する
- 選定した荷重を、必要な保持時間だけ加え続ける
- 保持中の出力を記録する
- 除荷し、ゼロ復帰を記録する
- 必要な状態調整を行った後に繰り返す
- 校正内容を変更する前に、どの部品が変化したかを特定する
時間に伴う出力変化をすべてセンサーのドリフトと呼ぶと、原因が発泡材、接触面、接着したゲージ、増幅器、起歪体、製品構造のどこにあるのかが見えなくなります。
温度は機械構造、センサー、電子回路のすべてに影響する
温度によって、材料の剛性、寸法、抵抗、接着剤の挙動、発泡材の応答、ブリッジのゼロ点、増幅器のオフセット、構造の拘束条件が変わる可能性があります。
HBKは、ひずみゲージの温度補償では、ゲージの挙動と、ゲージを取り付ける材料の熱膨張の両方を考慮する必要があると説明しています。[9] Micro-Measurementsも、自己温度補償、ベース材、ゲージグリッドの合金、接着剤、取り付け方法を用途ごとの選定事項として扱っています。[10]
FSR方式では、次の項目に対する温度の影響を試験してください。
- 無負荷時の基準値
- 接触部と支持部の材料
- 選定した荷重条件での抵抗値
- 荷重保持と回復
- 回路の基準値
- しきい値の余裕
- 必要に応じた、繰り返しの温度負荷
ひずみゲージ方式では、次の項目を試験してください。
- ブリッジのゼロ点
- 感度またはスパン
- 弾性部材の挙動
- 取り付けによる拘束
- リード線と励起電源の影響
- 補償方法
- 暖機と安定化
- 温度変化後の復帰
室温で一度校正しただけでは、どちらのシステムについても、条件が未定義の環境全体での特性を説明することはできません。
過負荷は機械構造で防ぐ
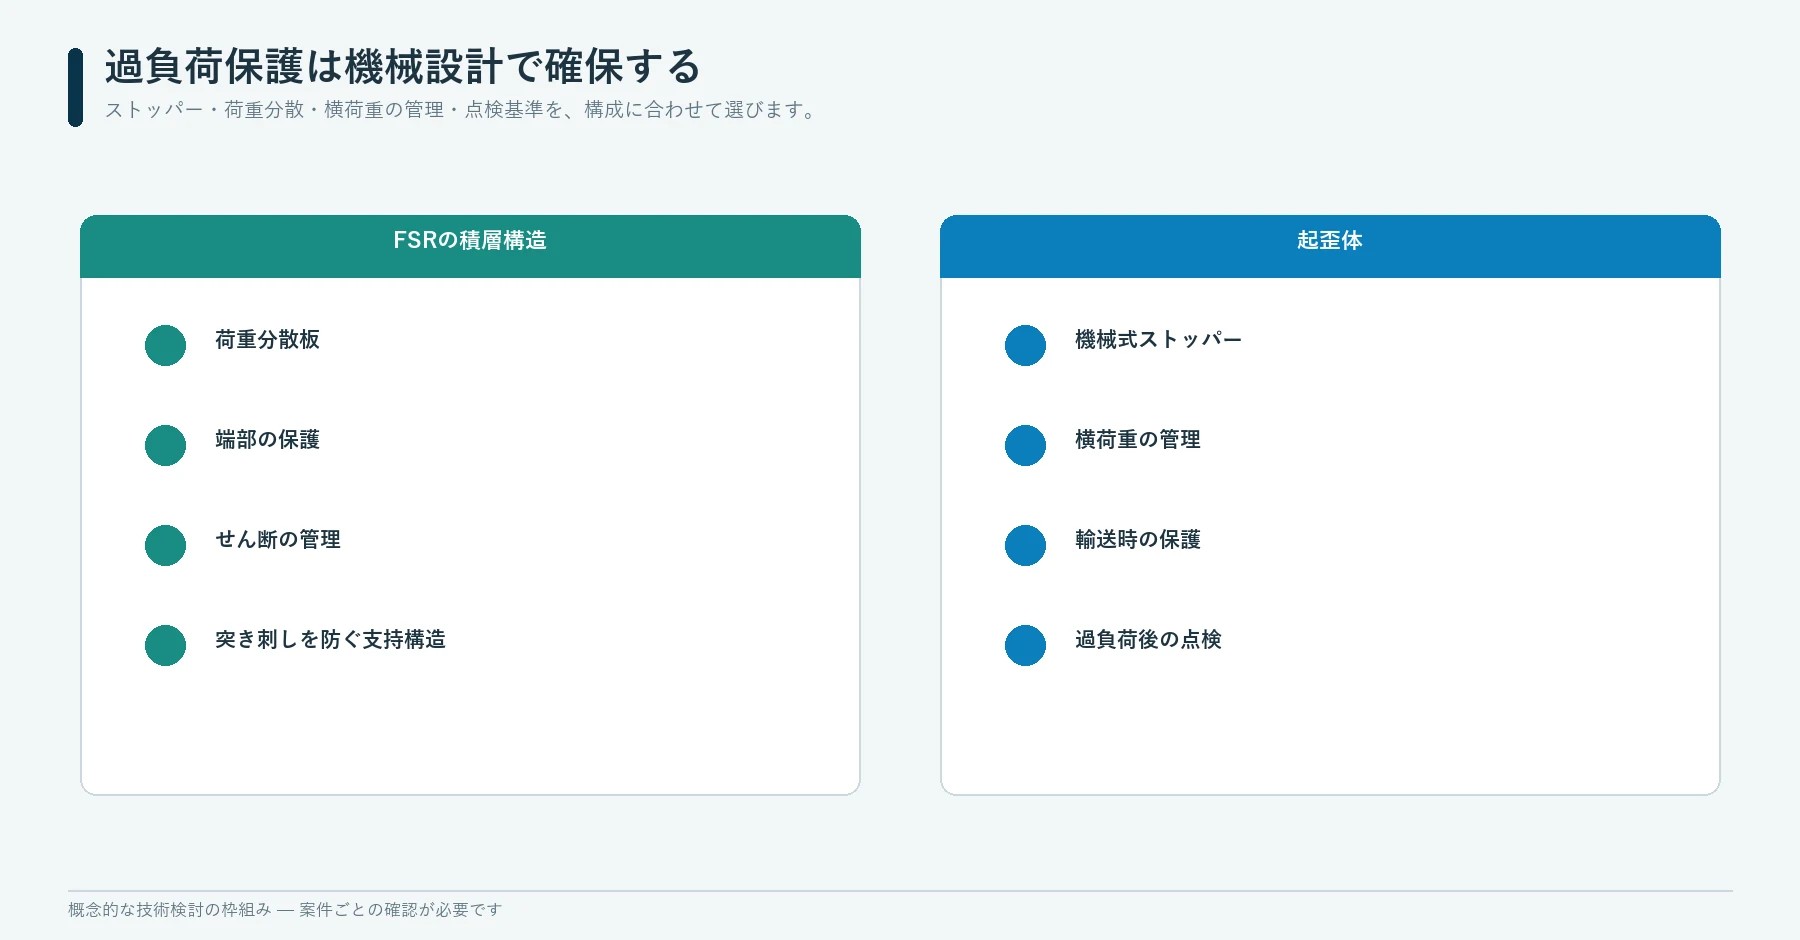
ソフトウェアは、過負荷が始まった後に範囲外の出力を検出できます。しかし、鋭いボスによるFSRの損傷を防いだり、起歪体が承認された機械的条件を超えるのを止めたりすることはできません。
FSR方式では、次の対策が必要になる場合があります。
- 剛性の高いストッパー
- 加圧子のストローク管理
- 突き刺しや急な折れ曲がりを防ぐ支持構造
- 端部と検出領域の保護
- 力を分散させる形状
- せん断の管理
- 取り扱いと組み立ての制限
ひずみゲージ方式では、次の対策が必要になる場合があります。
- 荷重ストッパー
- 横荷重とモーメントの管理
- 締結部品と取り付けの制限
- 輸送用ロック
- 衝撃からの保護
- ケーブルから伝わる力の遮断
- 過負荷後の点検
過負荷の後には、目に見える損傷、ゼロ点のずれ、特性曲線やヒステリシスの変化が残る場合もあれば、明らかな兆候がない場合もあります。保守規定には、使用不可と判断する条件、再点検する条件、再校正する条件を明記してください。
薄型化と低コスト化はシステム全体の範囲を決めて評価する
薄く柔軟な領域に検出機能を収める必要がある場合、FSRは有力な選択肢です。ただし、複雑な加圧子、精密な支持構造、環境から保護する筐体、個別校正、頻繁な交換が必要になると、その利点が失われる可能性があります。
ひずみゲージ自体は小型ですが、実用的な力変換器には、弾性部材、管理された荷重経路、ブリッジ配線、保護、取り付け、過負荷対策、計測系が必要です。ゲージ箔の厚さを、完成したFSR組立品と比較しても意味がありません。
実装する範囲全体を比較してください。
- センサーまたはゲージ
- 設計した機械的変換部
- 機械加工、成形、接着、保護
- 加圧子、支持構造、締結部品、ストッパー
- ケーブルとコネクター
- アナログフロントエンドとADC
- 校正設備と校正時間
- 量産時の検証
- 手直しと交換
- 使用現場での再校正
- 変更時の適格性確認
コスト、寸法、納期、測定範囲のいずれについても、常に優れる方式はありません。書面上は機械構造の管理が少なくて済むシステムでも、量産時には多くの校正や原因調査が必要になることがあります。
異常の現れ方によって調査の担当範囲が変わる
観察したパターンに基づいて、調査の方向を定めてください。
| 観察された結果 | FSRで最初に確認する箇所 | ひずみゲージ方式で最初に確認する箇所 |
|---|---|---|
| 荷重位置によって出力が変わる | 接触面、支持構造、検出領域の位置合わせ、荷重の迂回 | 荷重導入、偏心、モーメント、取り付け |
| 組み立て後にゼロ点が変わる | 予荷重、発泡材、接着剤、カバーの圧縮 | 取り付けによるひずみ、締結部品、ケーブル、ブリッジの平衡 |
| 一定荷重の保持中に出力が変わる | FSRのクリープ、発泡材、接着剤、回路 | 起歪体、接着部、保護構造、取り付け、電子回路 |
| 個体間のばらつきが大きい | センサー、積層構造、加圧子、組み立て、校正 | 起歪体の形状、ゲージの取り付け、ブリッジ回路、校正 |
| 温度によって出力が変わる | センサーと積層構造の材料、回路 | ゲージの補償、起歪体の材料、取り付け、電子回路 |
| 過負荷の後に応答が変わる | 検出領域、各層、ストッパー、支持構造 | 起歪体、ストッパー、ゲージの接着部、ゼロ点とスパン |
| 製品に組み込むとノイズが増える | ケーブル、漏れ電流、電源、ADC、動く接触部 | シールド、接地、励起電源、増幅器、ケーブル |
| 校正結果が治具内でしか有効にならない | 治具と実際の接触条件の不一致 | 取り付け条件と荷重経路の不一致 |
これらのパターンだけで根本原因を断定することはできません。最初に調査を担当すべき範囲を筋道立てて決め、機械的な不具合をソフトウェア変更や再校正で覆い隠してしまう前に、証拠を保全するための手掛かりです。
測定要件の合意に基づいてシステム構成を選ぶ
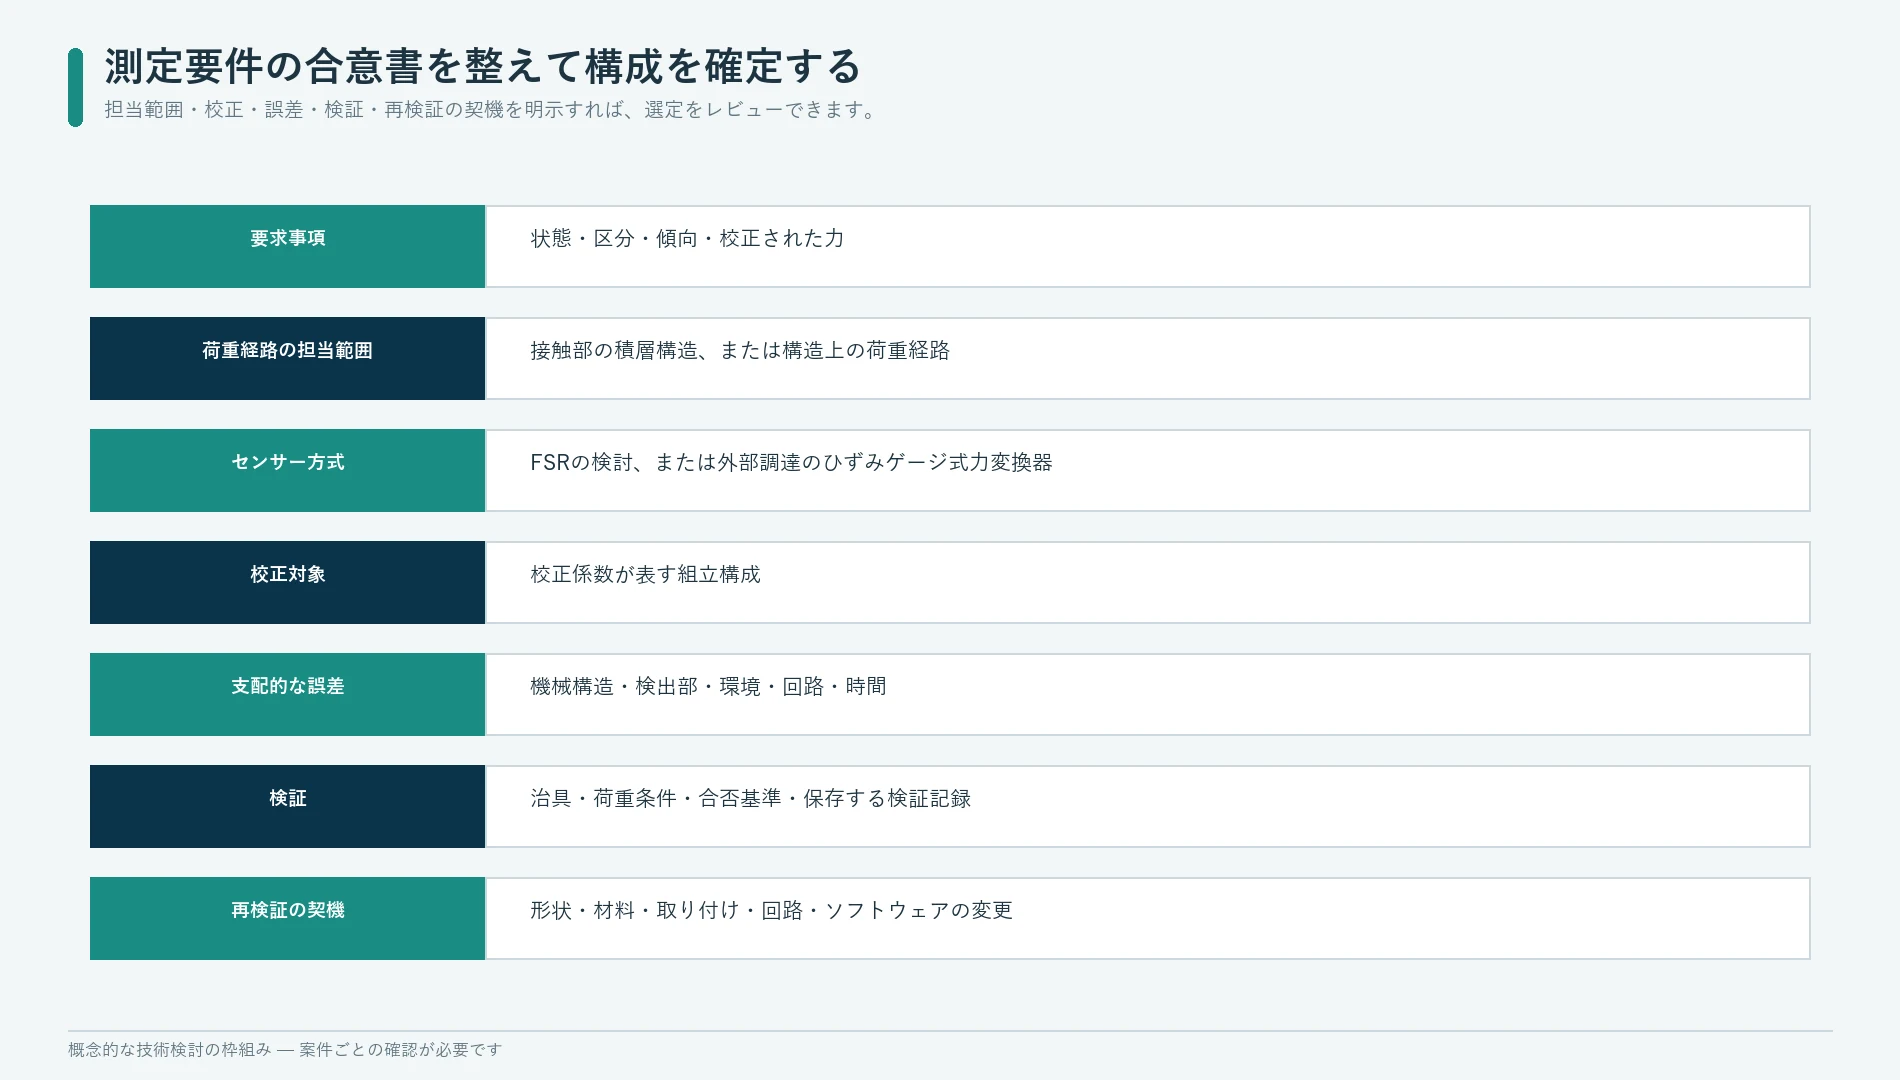
次の記録を添えて、技術選定を正式に確定してください。
要求事項 | 荷重経路の担当者 | センサー方式 | 校正対象 | 支配的な誤差 | 検証 | 変更の契機
選定時に確認する問いの例です。
- 出力は、状態、相対的な範囲区分、工程の傾向、校正された力のどれか。
- 荷重は局所的な接触部から伝わるのか、それとも管理された構造的な経路を通るのか。
- 製品に専用の弾性部材を組み込めるか。
- センサーは柔軟な面や分布した接触面に追従する必要があるか。
- どの部品にクリープや変形を許容するか。
- 加圧子、支持構造、起歪体、取り付け、電子回路、校正を誰が担当するか。
- 使用現場での交換を想定しているか。
- 交換後に再校正が必要か。
- どの変更によってゼロ点、スパン、しきい値、判定の余裕が変わり得るか。
- 過負荷、温度負荷、組立構成の変更後に、どのような証拠が必要か。
対象が自動車用途である場合、センサーの測定結果はシートまたは車両システム全体への入力の一つにすぎません。分類ロジック、診断、警告動作、安全解析、法規・規格への適合、車両レベルの検証は、引き続きOEMまたはシステムインテグレーターが責任を負います。
どちらの方式も適さない場合
次の場合は別のシステム構成を選んでください。
- 開閉状態だけが必要で、アナログの力情報に価値がない場合
- 荷重が広い範囲に分布し、多ゾーンマットの方が必要なパターンを直接捉えられる場合
- 構造上、FSRの接触条件もひずみゲージ方式の荷重経路も管理できない場合
- 必要な出力が、合力や局所的な力ではなく圧力分布である場合
- 現在の機械的な積層構造から測定を切り離す必要がある場合
- 提案されたどちらの構造でも、環境条件、保守計画、過負荷を管理できない場合
- 既製の力変換器の方が、カスタム設計よりも測定範囲、取り付け、校正、文書の要件を満たせる場合
適切な選択肢は、接点式マット、静電容量式センサー、光学式センサー、圧電方式、油圧・空気圧方式、既製のロードセル、またはそれらを組み合わせたシステムかもしれません。本記事は、これらの代替方式の適格性を確認するものではありません。FSRとひずみゲージのどちらでも荷重経路を管理できない用途で、無理にいずれかを選ぶことを避けるための比較です。
よくある質問
FSR(感圧抵抗体)とひずみゲージは同じものですか?
いいえ。FSRは、接触部の積層構造によって測定結果が変わる感圧抵抗素子です。ひずみゲージは弾性部材の変形を検出する素子で、通常はブリッジ回路を備えた完成した力変換器の一部として力の測定に用いられます。
薄く柔軟な接触部には、どちらの技術が適していますか?
センサーを薄く保つ必要があり、接触部の力学的条件を管理できる場合は、FSRを優先して検討することが多くなります。ただし、必要な出力、校正対象、環境、許容ばらつきによって選定は変わります。
JASPERはひずみゲージ式ロードセルを提供していますか?
このJASPER技術資料は、ひずみゲージ式ロードセル製品を扱うと表明するものではありません。ここで案内しているJASPERの製品検討は、カスタムFSR方式のセンサーを対象とし、案件ごとの確認が必要です。
FSRを校正して力を推定することはできますか?
承認された加圧子、支持構造、回路、組立構成、荷重履歴、条件のもとで特性を評価できます。その関係を、検証せずに別の接触積層構造へ転用してはいけません。
同じ力を加えてもFSRの測定値が変わるのはなぜですか?
接触面積、位置合わせ、硬さ、発泡材、予荷重、支持条件、せん断、荷重の迂回によって、合力が検出領域に伝わる仕方が変わるためです。
ひずみゲージ式力変換器の方が適しているのは、どのような場合ですか?
設計した弾性部材に荷重を通すことができ、取り付け条件と計測系を管理したうえで、構造の変形と力の校正済みの関係が必要な場合は、ひずみゲージ式力変換器が有力な出発点になります。
OEMが技術選定のために送るべき情報は何ですか?
荷重経路、接触形状、機械的な設置寸法範囲、必要な出力、動作状態の範囲、回路の担当範囲、環境条件、想定過負荷、校正対象、検証計画、数量をお送りください。
参考資料
- Interlink Electronics、
FSR 400 Series、メーカー公式製品ページ:https://www.interlinkelectronics.com/fsr-400 - Interlink Electronics、
FSR 400シリーズ組み込みガイド、メーカー公式PDF:https://www.interlinkelectronics.com/downloads/integration-guides/fsr-400-series-integration-guide.pdf - Tekscan、
組み込み用力センサー、メーカー公式の製品・組み込み概要:https://www.tekscan.com/products-solutions/embedded-force-sensors - Tekscan、
ロードセルと力センサーの比較、メーカー公式の技術比較:https://www.tekscan.com/resources/whitepaper/load-cell-vs-force-sensor - Tekscan、
FlexiForceセンサーの校正方法は?、メーカー公式サポートガイド:https://www.tekscan.com/support/faqs/how-do-i-calibrate-my-flexiforce-sensor - HBK,
ひずみゲージ式力変換器、メーカー公式技術記事:https://www.hbkworld.com/en/knowledge/resource-center/articles/force-transducers-based-on-strain-gauges - HBK,
ロードセルとは何か、どのように動作するのか、メーカー公式技術記事:https://www.hbkworld.com/en/knowledge/resource-center/articles/what-is-a-load-cell-and-how-does-a-load-cell-work - HBK,
ホイートストンブリッジ回路、公式の計測技術記事:https://www.hbkworld.com/en/knowledge/resource-center/articles/wheatstone-bridge-circuit - HBK,
ひずみゲージの温度補償、メーカー公式技術記事:https://www.hbkworld.com/en/knowledge/resource-center/articles/article-temperature-compensation-of-strain-gauges1 - Micro-Measurements、
ひずみゲージセンサーリファレンスガイド、メーカー公式の選定・用途ガイド:https://docs.micro-measurements.com/?id=8690 - 米国国立標準技術研究所、
力変換器の校正: https://www.nist.gov/programs-projects/calibration-force-transducers - ASTMインターナショナル、ASTM E74、
力測定器の校正および検証に関する標準実施規程: https://store.astm.org/e0074-18r26.html - 国際標準化機構、ISO 376、
金属材料 — 一軸試験機の検証に使用する力計の校正: https://www.iso.org/standard/44661.html
荷重経路と検証の証拠収集計画をお送りください
次の情報を、JASPERのお問い合わせページからお送りください。
- 用途と必要な判定内容
- 入力荷重とその方向
- 最小・通常・最大荷重、予荷重、保持時間、負荷速度の説明
- 接触面積、または構造への荷重導入を示す図面
- 設置可能な寸法範囲と許容コンプライアンス(変形のしやすさ)
- 支持構造、発泡材、加圧子、起歪体、締結部品、筐体の詳細
- 目標出力と電子回路の担当範囲
- 校正対象と交換方針
- 環境、過負荷、寿命、故障に関する要件
- 試作数量と年間数量
- 必要な証拠と変更通知の規則
検証記録については、JASPERの品質・試験ページで、要求事項、試料、方法、結果、合否判定、記録を結びつける枠組みを示しています。試作検討では、量産形状や校正係数を確定する前に、荷重経路を明確にする必要があります。
JASPERは、カスタムFSR構造が薄型で柔軟な検出機能の要件に適合するかを検討できます。ひずみゲージ式力変換器が必要と判断された場合は、起歪体、ゲージの取り付け、ブリッジ回路、校正、力のトレーサビリティを担当できる供給元と技術範囲が必要です。