シート圧力センサーは、シートでの荷重に対して部品がどのように応答するかを示すのに対し、シート占有センサーは、シートが空であるか、占有されているか、移行中か、故障状態にあるかをシステム全体が判断しなければならないことを示します。1つの圧力感知部品が占有システムへの入力を提供することはできますが、用語は自動的に互換性があるわけではありません。接点マットは、開/閉状態のみを提供する場合があります。FSR は変化する抵抗を提供する場合があります。最終的な占有結果は、コントローラー、シート機構、しきい値、タイミング、および診断により決まります。
OEM プログラムの場合、実用的な出発点は製品名ではなく、必要な出力です。Aカスタム車両用シート圧力センサークッションの積層、センシングゾーン、トリガー条件、回路、テールルート、コネクター、検証計画に照らしてレビューすることができます。仕様書に「占有センサー」としか書かれていない場合でも、センシングアーキテクチャを選定する前に同じ入力が必要です。
更新日:2026年7月15日
- 簡易比較:シート圧力センサーとシート占有センサー
- 一方の用語は方法を表し、もう一方は機能を表しています
- シート圧センサーはどのような出力を提供できますか?
- 接点またはスイッチ出力
- アナログ抵抗出力
- マルチゾーン出力
- 整形されたまたはデジタル出力
- シート占有センサーは何を出力する必要がありますか?
- 力、圧力、質量、重量、占有は異なる量です
- どのセンサーアーキテクチャが工学的目的に適しているか?
- 目的1:安定した占有/空き状態を検出する
- 目的 2: 調整可能な負荷関連しきい値を設定する
- 目的3:荷重位置またはパターンを検出する
- 目的4:絶対または構造荷重の推定
- 目的 5: 複雑な乗員や物体の条件を分類する
- 機械的統合は結果をどのように変化させますか?
- 電子機器とキャリブレーションはどのように異なるのですか?
- 接点式センサー
- アナログセンサー
- 各センサーにおける精度と分解能とは何か?
- アプリケーション決定マトリックス
- よくある仕様の間違い
- 検索語で購入する
- 汎用トリガー重量を尋ねる
- コンタクトマットを低解像度のアナログセンサーとして扱う
- FSR をロードセルとして扱う
- 裸のセンサーのみをキャリブレーションする
- 復帰と荷重保持を無視する
- 故障対応の責任分担を未定義のままにする
- コンポーネントが車両のコンプライアンスを担うと仮定する
- OEM 入力チェックリスト
- よくある質問
- シート圧力センサーはシート占有センサーと同じですか?
- シート圧力センサーは正確な乗員の体重を測定しますか?
- 接触型圧力マットがより適しているのはいつですか?
- FSR はいつコンタクトマットより優れていますか?
- 1つの圧力センサーで全ての乗員や物体を識別できますか?
- RFQはその製品を何と呼ぶべきですか?
- 最終的な占有ロジックの所有者は誰ですか?
- 見積もり依頼前にセンサーアーキテクチャを選択する
- 参考文献
簡易比較:シート圧力センサーとシート占有センサー
| 技術的な質問 | シート圧力センサー | シート占有センサー | なぜこの区別が重要か |
|---|---|---|---|
| この用語は何を指すか? | 力、圧縮、または荷重の移動に反応する感知素子または方法 | シートが占有ルールを満たしているかどうかを判断するシステム機能 | 方法と機能は信号チェーンの異なる部分に属することがある |
| 主な目的は何ですか? | 繰り返し可能な生の接点または荷重関連信号を生成する | 有効な空、占有、移行、または故障状態を生成する | 使用可能な生信号はまだシステムの判断ではない |
| 可能な出力は何ですか? | 開/閉接点、抵抗変化、調整後の電圧、または複数ゾーン信号 | 論理状態、分類状態、警告入力、デジタルメッセージ、または診断状態 | 占有出力は、センサーだけでなく電子機器やソフトウェアにも依存します |
| パスカルで圧力を測定しますか? | 必ずしもそうではありません。商業用の用語は、校正された圧力計ではなく圧力感知パッドを指す場合があります | 通常はありません。占有はカテゴリー方式の結果です | 測定される量と単位は明示的に示す必要があります |
| コントローラーは必要ですか? | 接点は直接読み取れますが、ほとんどの用途では依然として資格確認と診断が必要です | はい、完全なロジックが条件付きモジュールに組み込まれている場合を除きます | しきい値、デバウンス、故障チェック、システムアクションには所有権が必要です |
| 正確な乗員の体重を報告できますか? | 自動的にはできません | 自動的にはできません | 絶対的な荷重測定には適切な機械構造と校正が必要です |
| どこに取り付けられていますか? | 一般的にはクッション、フォーム、トリム、または他の制御された荷重経路の中または下にあります | 圧力要素に加え、座席または車両の他の場所に電子部品が含まれる場合があります | 取り付けにより、センサーに到達する力が変わります |
| 最適な適合 | 生の接触、相対荷重、またはゾーン応答を定義するプロジェクト | 所定のシート状態の決定を定義するプロジェクト | 必要な決定と検証証拠によって選択する |
同じ物理的アセンブリは、見積もりで両方の名称で呼ばれる場合があります。それは、図面とインターフェイス仕様書がセンシング原理、生の出力、およびシステムの責任を明確にしている場合にのみ許容されます。
一方の用語は方法を表し、もう一方は機能を表しています
用語を分ける最も簡単な方法は、それらを完全な信号経路に置くことです:
乗員または物体の荷重
          |
          v
シートトリム、フォーム、およびサポートが荷重を分散
          |
          v
圧力感知要素または荷重センサー
          |
          v
接点、抵抗、電圧、ゾーンパターン、またはデジタル出力
          |
          v
信号調整、閾値、タイミング、および故障チェック
          |
          v
空 / 占有 / 遷移 / 故障の判定
          |
          v
リマインダー、快適性、制御、監視、またはその他のシステム動作
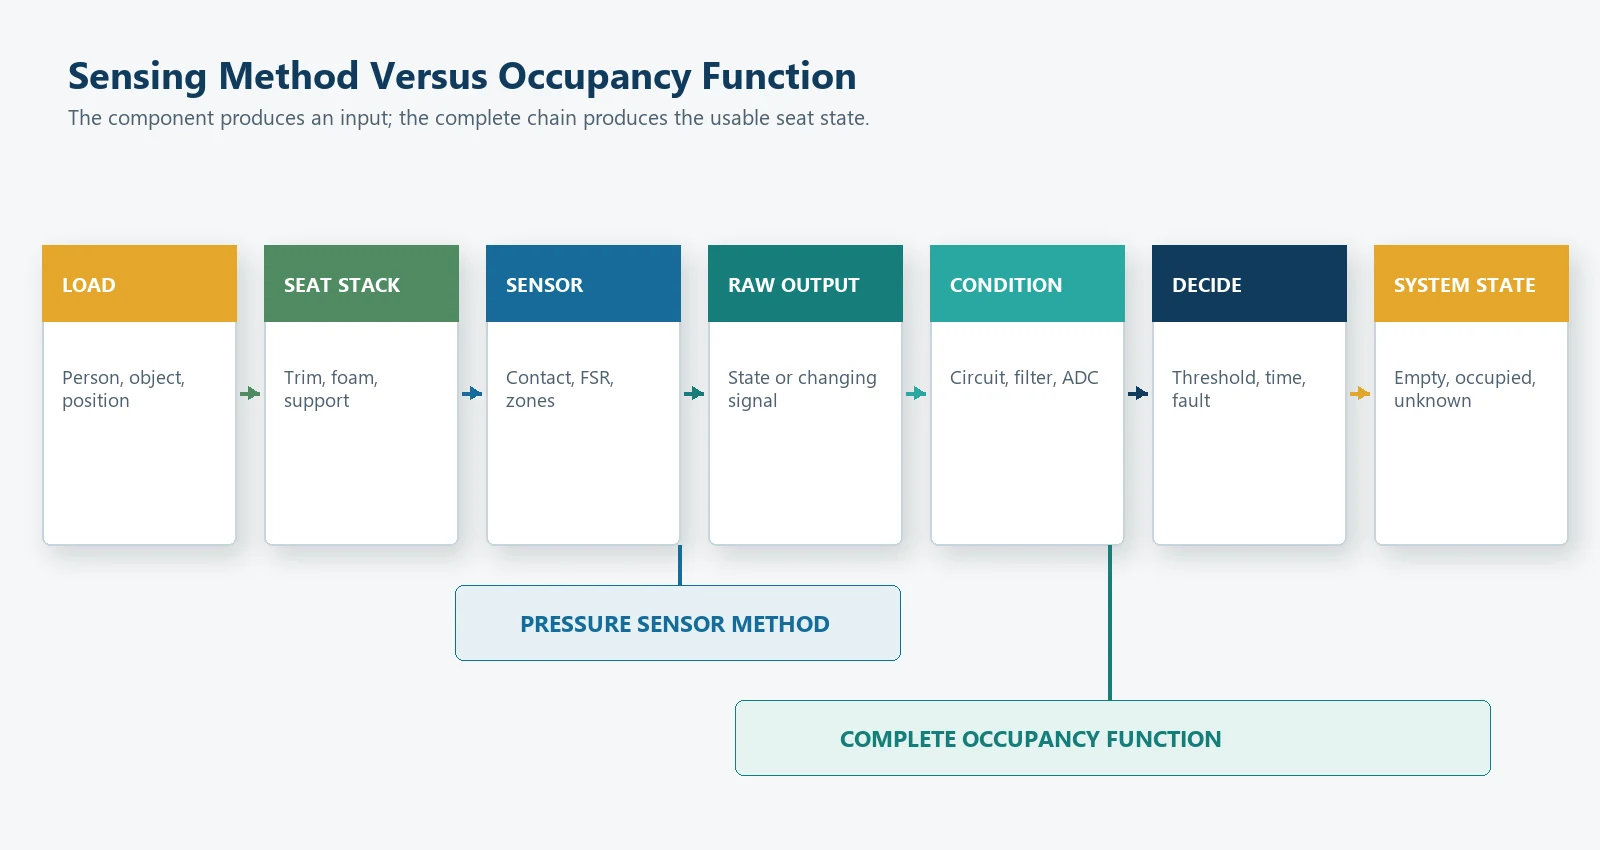
シート圧力センサー通常、このチェーンの感知素子部分を指します。シート占有センサーは、センサーコンポーネントを指すこともありますが、技術的には決定関数を指します。占有関数は、圧力マット、FSR、構造荷重センサー、静電容量センサー、複数の入力、または条件付モジュールから構築することができます。
この区別により、二つの一般的な仕様ミスを防ぐことができます。第一に、アプリケーションが安定した占有/空きスイッチのみを必要とする場合に、購入者がアナログ圧力データを要求すべきではありません。第二に、購入者が単純な接触マットに、設計されていないアーキテクチャでの校正済み負荷や乗員分類データの提供を期待すべきではありません。
シート圧センサーはどのような出力を提供できますか?
単語圧力センサー1つの電気インターフェースを特定しないでください。サプライヤーやサンプルを比較する前に出力を確認してください。
接点またはスイッチ出力
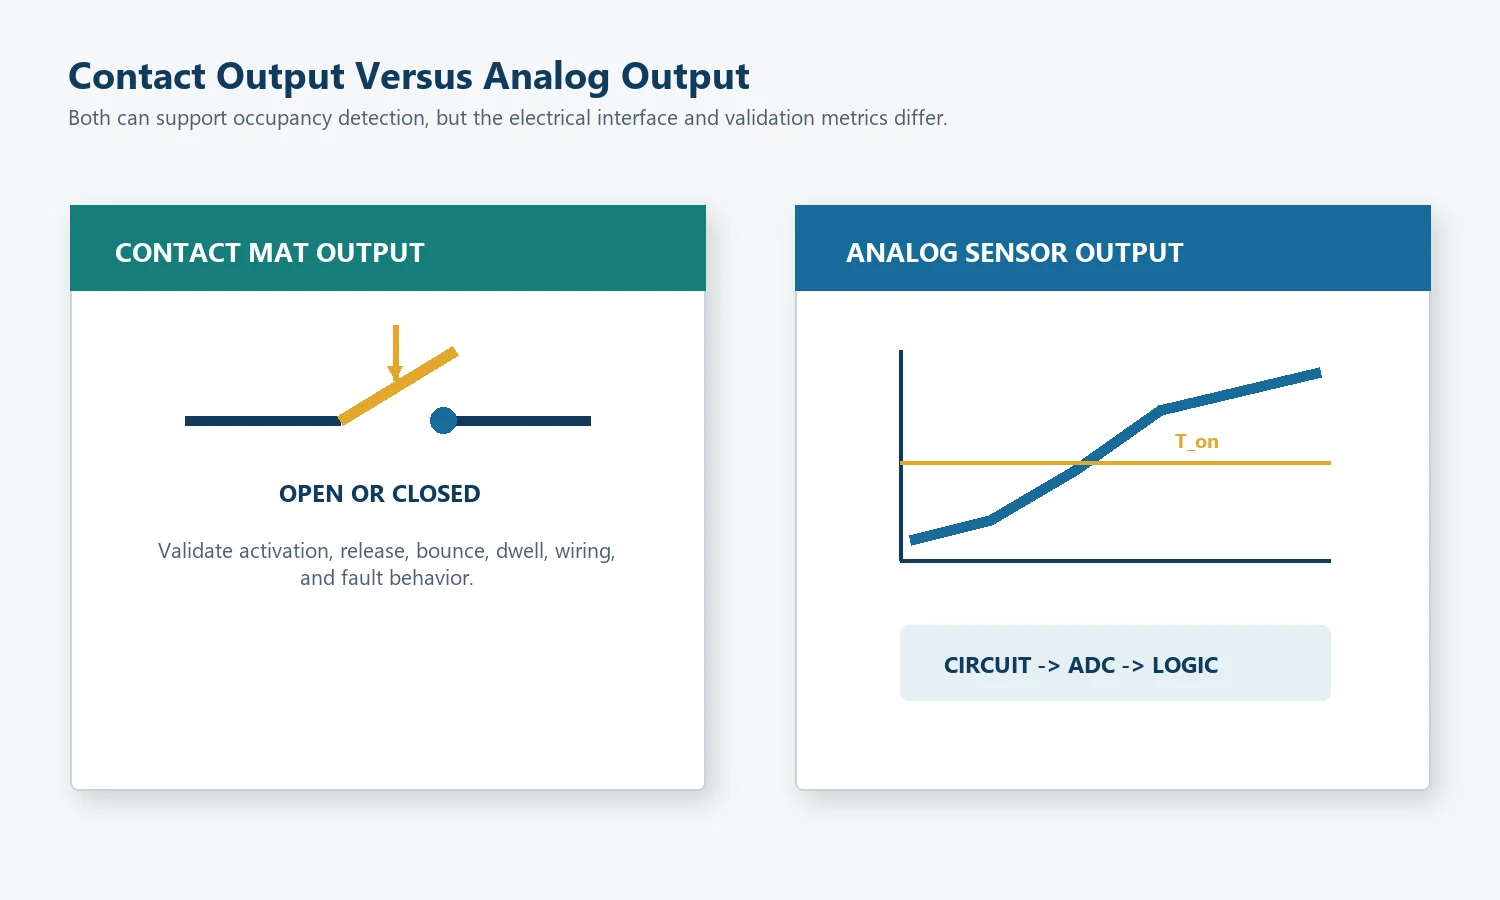
接点式の圧力マットは、制御されたギャップやスペーサー構造で区切られた導電領域を含みます。荷重を加えると接点が閉じ、荷重を取り除くと再び開きます。有用な出力は状態です:
開いた接触 -> 非アクティブ候補者
閉じた接触 -> アクティブ候補者
この言葉は候補重要です。コントローラーは、シートが占有されたと宣言する前に、デバウンス処理、オープン/ショート診断、起動時の処理、およびリリースロジックをまだ必要とする場合があります。
コンタクトマットは、必要な情報が検証済みの荷重条件が存在するかどうかだけである場合、最も合理的な構造であることが多いです。有用であるためにアナログ測定を模倣する必要はありません。
アナログ抵抗出力
力感知抵抗(フォースセンシングレジスタ)は通常、加わる力が大きくなると抵抗が減少します。[2] 電子機器は、電圧分割器、コンダクタンス回路、アンプその他のインターフェースを通じてセンサーを読み取ることができます。
アナログ信号では、調整可能なしきい値の設定、相対荷重の傾向把握、ゾーン間比較ができます。その一方で、荷重面積、支持構造、回路、サンプリング、校正、ドリフト、許容誤差の影響を受けます。InterlinkはFSRを荷重検出に適したセンサと説明する一方、ロードセルやひずみゲージではないと明記しています。[2] この区別はシート用途で特に重要です。
マルチゾーン出力
柔軟なセンサーは、いくつかの接触またはアナログゾーンを含むことができます。コントローラーは次のことを評価することがあります:
- いずれかの承認済みゾーンがアクティブであるか;
- 必要なゾーンの組み合わせ;
- 個別ゾーンしきい値;
- アナログゾーンの合計または比較;
- 安定した空間パターン; または
- ゾーン不一致を遷移状態または故障状態として扱う。
ゾーンが多いほど位置情報は多くなるが、それに伴いトレースやコネクタのピン、入力チャネル、キャリブレーションデータ、および状態の組み合わせも増える。
整形されたまたはデジタル出力
モジュールには、センサ要素、アナログフロントエンド、変換、診断、およびデジタル通信が含まれる場合がある。その場合、モジュール供給者とシステム所有者は、どの機能がモジュール内にあり、どの機能が車両または機器のコントローラに残るかを定義する必要がある。
この言葉はデジタル基礎となる測定がより正確であることを証明するものではありません。それは、条件付けされた結果がどのように伝達されるかを説明するだけです。
シート占有センサーは何を出力する必要がありますか?
占有システムは通常、他の機能が使用できる判断を必要とします。役立つ状態モデルは次のとおりです:
| 状態 | 意味 | 典型的なシステム処理 |
|---|---|---|
| 空 | 有効な入力は承認済みの空の条件内にあります | 占有席なしアクション |
| 占有中 | 有効な入力またはゾーンパターンが承認された占有条件を満たす | 意図したリマインダー、快適さ、または制御ロジックを有効にする |
| 遷移中 | 入力が変化している、安定していない、または判断境界の間にある | 前の状態を保持するか、資格確認を待つ |
| 故障 | 電気的または論理的な妥当性チェックに失敗した | プロジェクトの診断および安全戦略に従う |
| 不明 | 起動中またはデータ不足により有効な判断ができません | 検証条件が満たされるまで判断を延期してください |
基本的なシートベルトリマインダー入力の場合、システムは安定した空席および占有状態と故障検出のみで十分な場合があります。快適性機能の場合、相対荷重やゾーン位置が有用になることがあります。乗員分類または絶対荷重測定の場合、薄い圧力パッドでは不十分で、別のアーキテクチャが必要になる場合があります。
JASPERのシート占有センサーオプションいくつかのシート中心の製品ルートをカバーします。最終的な出力とシステム機能は、OEM仕様から確認する必要があります。
力、圧力、質量、重量、占有は異なる量です
これらの用語はRFQで混同されることがよくあります。図面や受け入れ試験が承認される前に分ける必要があります。
| 用語 | 工学の意味 | 典型的な単位または形態 | シートプロジェクト注意 |
|---|---|---|---|
| 力 | 運動を変えたり構造を変形させたりできる機械的相互作用 | ニュートン, N | センサーは局所的な荷重経路を通じて伝わる力のみを検知する |
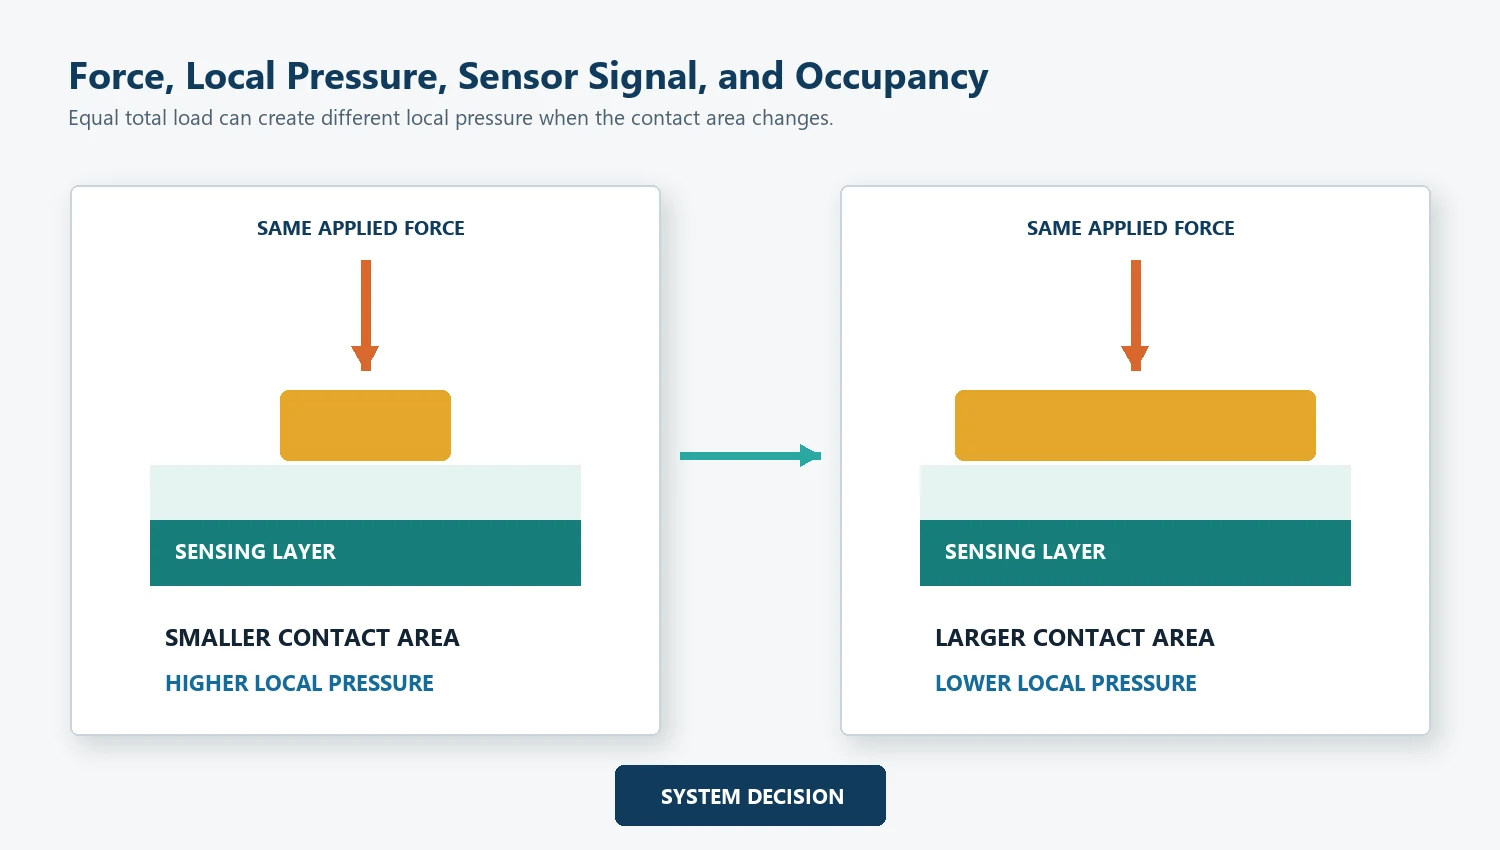
| 圧力 | 面積に分布する力 | パスカル, Pa, N/m2に等しい | 接触面やフォームの分布が変わると局所的な圧力が変化する |
| 質量 | 物質の量 | キログラム, kg | シートセンサーは、システムモデルがその推測をサポートしていない限り、質量を直接測定することはない |
| 重量 | 質量に作用する重力によって生じる力 | ニュートン, N | 一般的な言語ではキログラムを使用しますが、物理量は力です |
| 相対負荷信号 | 負荷に応じて変化するセンサー出力ですが、絶対値の測定とは限りません | 抵抗、電圧、ADC カウント、導電率、または正規化値 | キャリブレーションは機械、電子機器、および条件に特有です |
| 占有状態 | シートが承認された空席または占有ルールに適合するかどうかの決定 | 状態またはデジタルコード | これは物理的な単位ではなく、分類結果です |
SIは力をニュートンで、圧力をパスカルで定義しています。[4] しかし、商業用シートセンサーの言葉では、シート圧力センサーは、校正された圧力値ではなく、接触または抵抗信号を生成する圧力応答パッドを指す場合があります。仕様書には、製品名に頼るのではなく、実際の出力と受け入れ方法を明記する必要があります。
どのセンサーアーキテクチャが工学的目的に適しているか?
まず、システムが下すべき決定から始める。
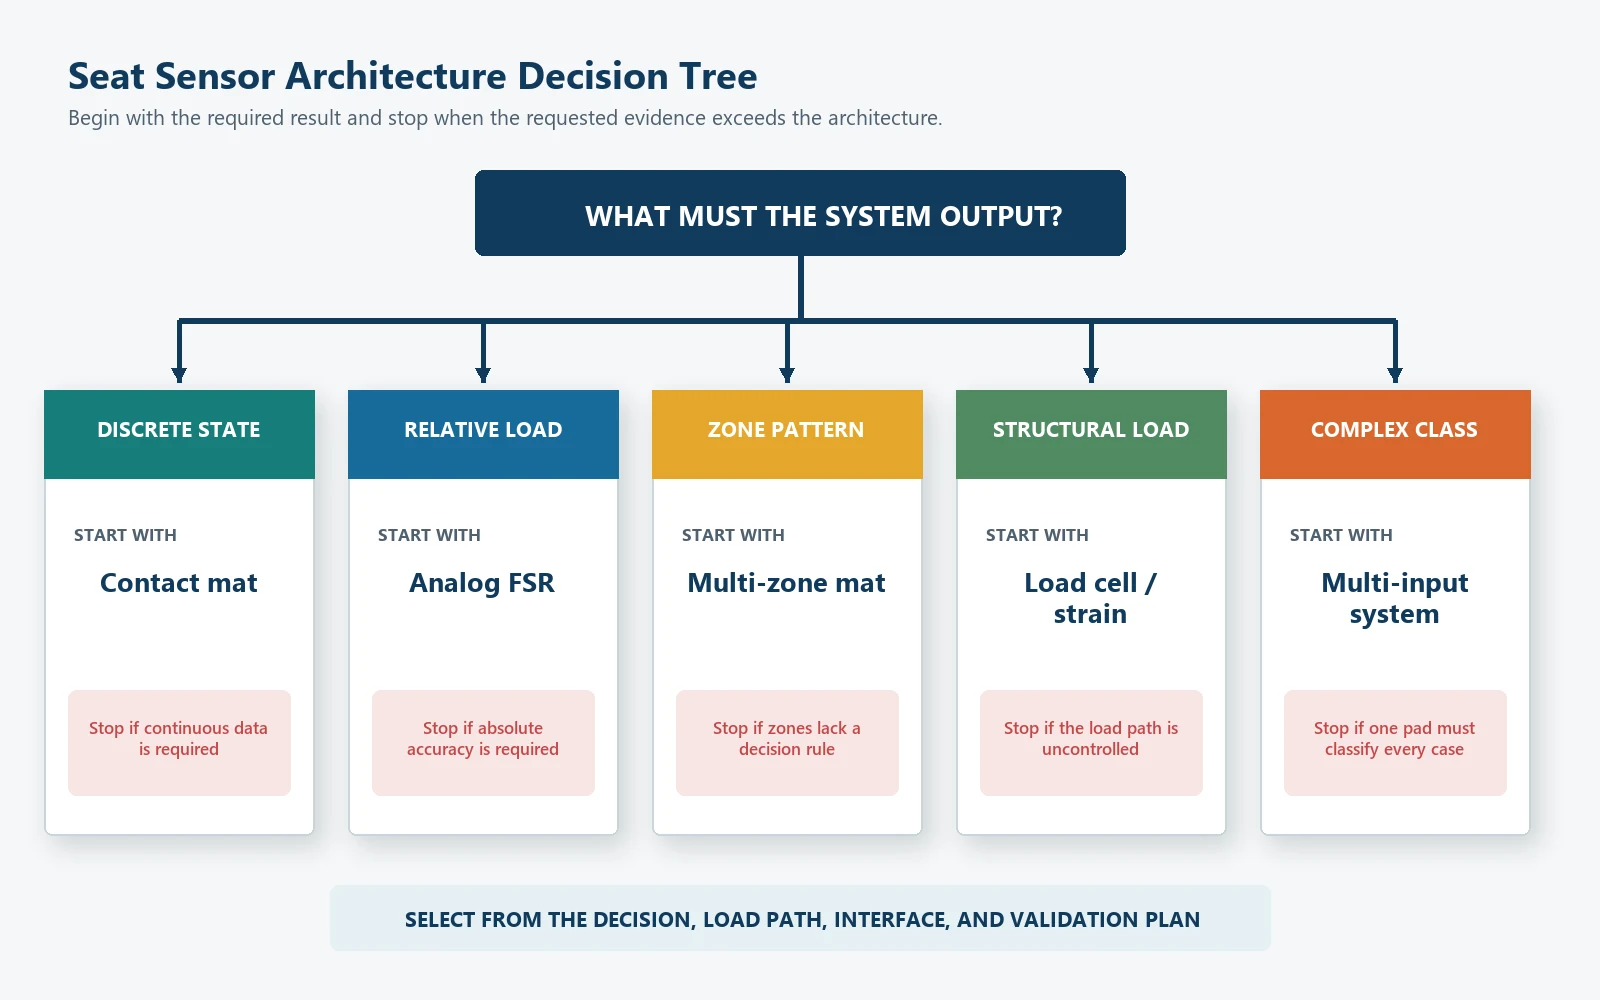
目的1:安定した占有/空き状態を検出する
次の場合には、接触型マットは優れた出発点となる:
- 離散状態だけが必要である;
- シートロードパスは接点を繰り返し閉じたり解放したりできる;
- 設置はプレロードを制御できる;
- コントローラーは開状態、閉状態、故障状態を確認できる;および
- 連続負荷データは不要です。
主なリスクは機械的な変動です。フォーム、トリム、センサーの位置、支持部、組立公差が作動および解放条件を変動させる可能性があります。
目的 2: 調整可能な負荷関連しきい値を設定する
FSR またはその他のアナログ圧力感知素子は、以下の場合に有用です:
- コントローラーが負荷に応じて変化する信号を必要とする場合;
- しきい値は調整が必要な場合があります;
- 相対負荷バンドまたは傾向が有用です;
- いくつかのアナログゾーンが比較されます; または
- プロジェクトが完全な機械的および電気的チェーンを校正することができます。
主なリスクは、非線形性、負荷領域依存、ドリフト、ヒステリシス、回路のばらつき、および測定精度の過大評価です。Tekscanは薄膜力センサーを組込み用途で力を検知および測定するためのコンポーネントとして説明していますが、センサーの選択と校正は依然として実際の統合に依存します。[3]
目的3:荷重位置またはパターンを検出する
システムが空間的情報を必要とする場合には、マルチゾーン接触またはアナログマットが適しています。例としては、荷重が承認されたクッション領域に達しているか確認すること、左右のゾーンを比較すること、または安定したパターンを特定することなどがあります。
意思決定ルールのないゾーンを追加しないでください。各ゾーンには目的、電気チャンネル、故障戦略、および検証ケースが必要です。
目的4:絶対または構造荷重の推定
プロジェクトで追跡可能な絶対荷重の推定、広範囲で低い不確かさ、または局所クッション圧力に依存しない荷重測定が必要な場合は、構造荷重経路、ひずみベースのセンサー、ロードセル、または他の測定アーキテクチャを評価してください。
印刷された圧力マットは、薄いという理由だけで選択すべきではありません。測定目的によっては、異なるコンポーネントクラスが必要な場合があります。
目的 5: 複雑な乗員や物体の条件を分類する
複雑な分類には、複数のセンサー、構造荷重データ、座席位置、バックルの状態、ゾーンパターン、またはその他の入力が必要な場合があります。単一の圧力感知パッドでは、すべての人、物体、姿勢、および座席の状態を区別できるとは限りません。
自動車向けの応用システム境界を決定します。OEM またはティア1チームが、最終分類、診断、警告動作、拘束ロジック、および車両レベルの検証を担当します。
機械的統合は結果をどのように変化させますか?
感知要素は元の乗員荷重を直接受けません。シートがそれを再分配します:
乗員またはテスト荷重
        |
        v
張り地とトリムの張力
        |
        v
フォームの硬さ、輪郭、圧縮
        |
        v
保護、接着剤、およびセンサーの位置
        |
        v
感知ゾーン
        |
        v
シートパン、サポート、またはクッション構造
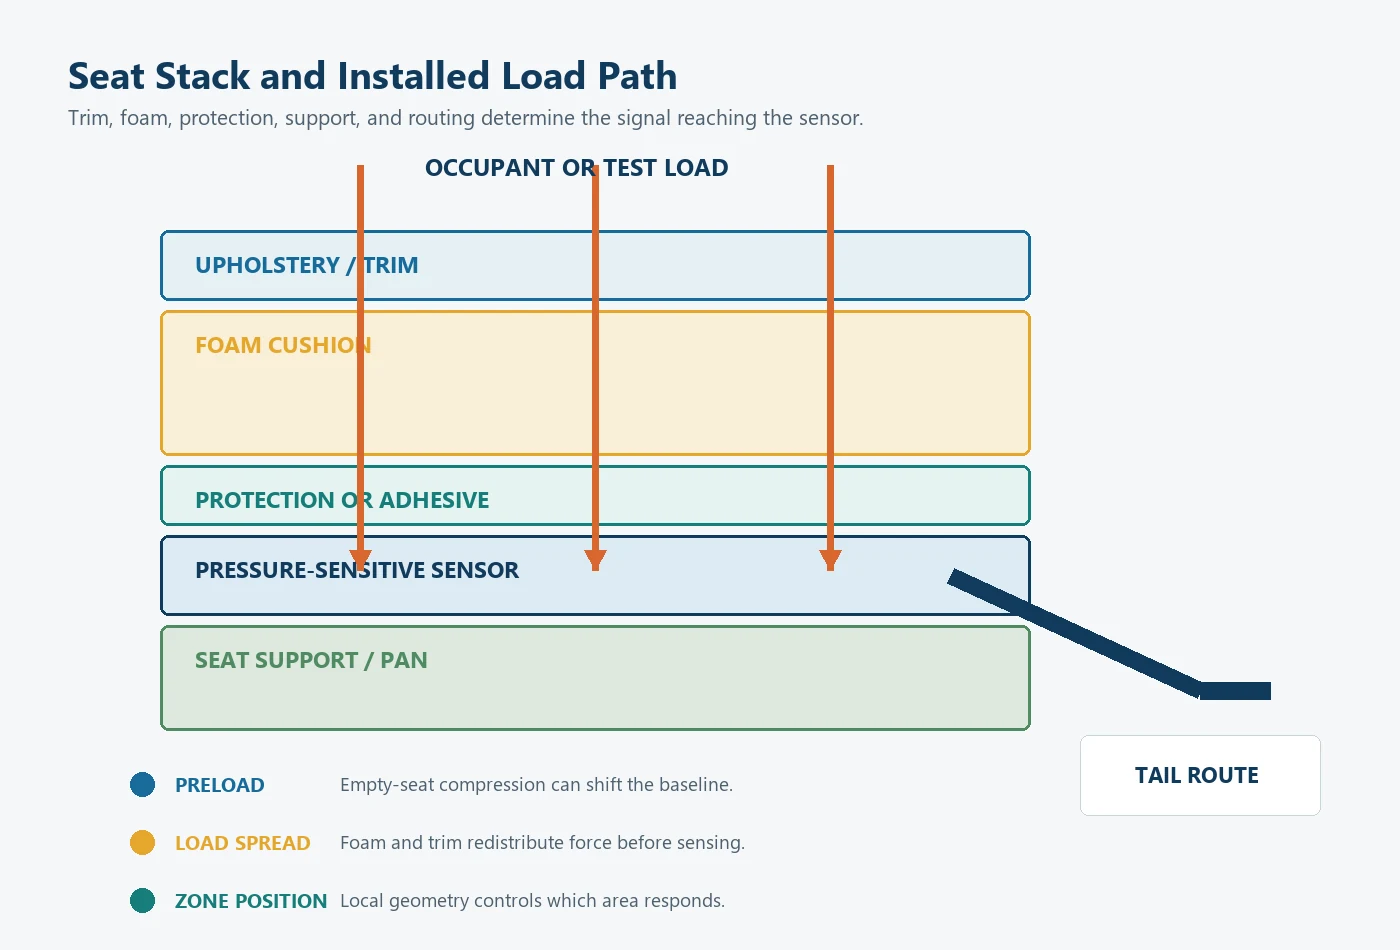
この積層構造のどの部分が変わっても、同じセンサーは異なる出力を生成することがあります。重要な変数には以下が含まれます:
- クッションの輪郭とフォームの状態;
- 張地のテンション;
- センサーの深さと向き;
- センシングゾーンのサイズと位置;
- 局所接触面;
- 空席時のプレロード;
- 接着剤または保護層の剛性;
- 支持開口部およびリブ;
- 配線ルーティングおよびコネクタへの負荷;
- 温度、湿度、滞留時間、および回復;
- 繰り返しの取り付け; および
- 座席間での組み立てのばらつき。
そのため、裸の部品のベンチテストは、入荷検査や電気的な比較には有用ですが、最終的な座席の決定を証明するものではありません。プロトタイプの検証には、代表的な座席スタックと実際の回路を使用する必要があります。
電子機器とキャリブレーションはどのように異なるのですか?
接点式センサー
コントローラーは通常、導通または論理レベルを読み取ります。重要な値はアナログ解像度ではなく、以下です:
- 作動条件;
- 解除条件;
- 接点バウンス;
- オン・オフの安定時間;
- 開放回路および短絡時の挙動;
- リークまたは汚染の影響;
- 起動状態; および
- 待機後および繰り返し負荷後の応答.
アナログセンサー
コントローラーは次を定義する必要があります:
- 励起または測定回路;
- ADC 範囲および基準;
- サンプリングレート;
- フィルタリング;
- 信号方向;
- ベースライン;
- 閾値または負荷帯;
- 立ち上がりおよび立ち下がりの判定点;
- 故障限界;および
- 再校正または変更管理規則。
負荷とともに信号が増加する場合、一般的な占有ルールは次のようにできます:
空 -> 占有 信号 >= T_on のとき
占有 -> 空 信号 <= T_off のとき

T_off < T_on
上昇および下降の閾値を分けることでヒステリシスが生じ、1つの境界付近での繰り返しスイッチングが減少します。比較器回路も同じ原理を使用します。[5] デバウンスは異なります:これは、候補状態が定義された時間またはサンプル数の間有効であり続けることを要求します。
ヒステリシスやフィルタリングでは、重なった定常状態データを修復することはできません。必要に応じて、空および占有ケースが同じ信号範囲を占める場合、センサーの位置、機構、ゾーン、回路、またはシステムアーキテクチャを変更する必要があります。
各センサーにおける精度と分解能とは何か?
あるセンサーが「より精度が高い」と問うことは不完全です。精度は定義された結果を指す必要があります。
| 評価される結果 | 関連する指標 | 誤解を招く代替品 |
|---|---|---|
| 接触マットの状態 | 承認されたケース全体での作動/解除の再現性と正しい状態の割合 | ADC 分解能 |
| アナログ FSR 信号 | 示された条件下での再現性、ヒステリシス、ドリフト、非直線性、キャリブレーション誤差、および信号対雑音比 | 1つの荷重からの1つの抵抗値 |
| マルチゾーンパターン | ゾーンカバレッジ、ゾーン間の一貫性、パターンの混乱、チャネルの欠陥 | ゾーン数のみ |
| 占有の判定 | 誤検知占有、見逃し占有、遷移時間、故障検出、および座席構成における挙動 | ベアセンサーベンチの精度 |
| 絶対荷重推定 | 校正誤差、不確かさ、再現性、バイアス、クリープ、環境感度および荷重経路の制御 | 部品を荷重センサーと呼ぶこと |
NISTの計測プロセスガイダンスでは、再現性、再現性(他条件下)、または長期的変動、校正、バイアス、ゲージ研究、および不確かさを区別しています。[6] この構造は、定義されていない精度パーセンテージよりも有用です。
分解能も出力に依存します。コンタクトマットは状態分解能を持っています:開または閉、場合によってはいくつかのゾーンにわたって。アナログセンサーには電気的分解能がありますが、座席とセンサーの応答が不安定であれば、より多くのADCカウントがあっても機械情報は増えません。
アプリケーション決定マトリックス
| アプリケーション要件 | 推奨開始点 | 選択前に必要なデータ | 停止条件 |
|---|---|---|---|
| シートベルトリマインダー用の占有/未使用入力 | 接触マットまたは検証済みアナログ閾値 | シートスタック、必要な占有ケース、解放ケース、回路、診断戦略 | 必要な占有ケースと未使用ケースを分けることはできません |
| シートコンフォート機能を有効にする | 必要な制御に応じた接触またはアナログセンサー | 作動ロジック、許容遅延、荷重位置、環境 | この機能には、センサーから得られない正確な荷重データが必要です |
| 荷重がどこにかかっているかを検出する | マルチゾーンコンタクトまたはアナログマット | ゾーンの目的、配置、チャンネル数、パターンルール | ゾーンにはシステム上の決定が定義されていない |
| 相対的な荷重変化を監視する | アナログFSRまたはその他の荷重関連センサー | 荷重範囲、接触面、力学、回路、校正方法 | 買い手は適切な基準なしで絶対的精度を要求する |
| 構造荷重を推定する | ロードセル、ひずみベース、または制御された構造アーキテクチャ | 荷重経路、取り付け、範囲、不確かさの目標、校正 | 測定ニーズと適合しないにもかかわらず薄いクッションマットが義務付けられている |
| 複雑な乗員分類 | マルチ入力システム | 必要なクラス、混同ケース、診断、規制およびシステム要件 | 各条件を分類することが期待されるセンサー |
| OEM シートプロトタイプの比較 | 最終出力に合わせたアーキテクチャ | 代表的な座席、サンプル、回路、治具、テストマトリックス | 裸部品の指圧テストのみ利用可能です |
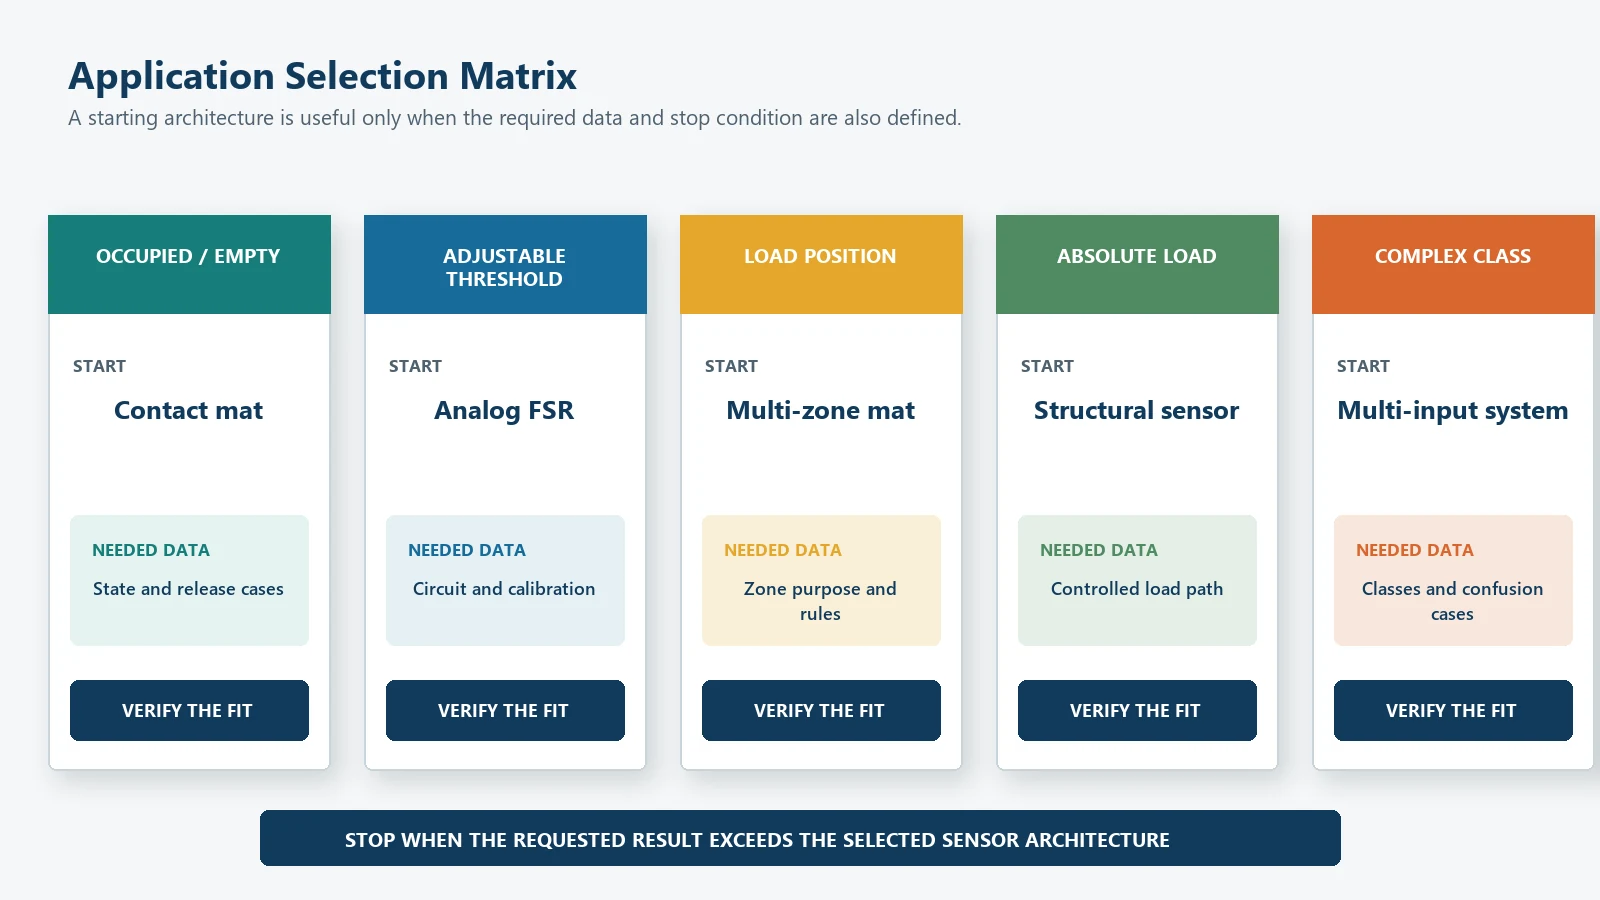
このマトリックスは出発点であり、製品認証ではありません。承認されたアーキテクチャは記録されたプロトタイプデータに従うべきです。
よくある仕様の間違い
検索語で購入する
2つのサプライヤーが異なる出力に対して同じ製品名を使用する場合があります。回路、状態動作、抵抗動作、ゾーン数、試験方法を確認してください。
汎用トリガー重量を尋ねる
センサーは、単独での乗員全体の質量ではなく、局所的な荷重経路に反応します。接触面積、姿勢、フォーム、サポート、センサーの位置が入力に影響を与えます。
コンタクトマットを低解像度のアナログセンサーとして扱う
コンタクトクロージャは有効な離散出力です。これはスイッチとして仕様化および検証されるべきであり、架空のアナログ精度で説明されるべきではありません。
FSR をロードセルとして扱う
FSR は有用な相対力情報を提供できますが、その機構および校正はひずみゲージ型ロードセルとは異なります。[2] 必要な測定結果に応じて技術を選択してください。
裸のセンサーのみをキャリブレーションする
裸のセンサーのテストには、トリムの事前荷重、フォームの分布、サポート、シートアセンブリの変動、または生産用ケーブル経路は含まれません。
復帰と荷重保持を無視する
活性化は動作の半分に過ぎません。記録されたリリース、持続負荷後の回復、および動作中の状態の安定性を確認してください。
故障対応の責任分担を未定義のままにする
開回路、短絡、切断されたコネクタ、スタック状態、範囲外のアナログ値、およびゾーン不一致は、明示的な処理が必要です。
コンポーネントが車両のコンプライアンスを担うと仮定する
車両レベルの乗員保護およびリマインダー要件は、完全なシステムおよびプログラムに属します。センサー部品や部品テストだけでは、車両の適合性を確立することはできません。[7]
OEM 入力チェックリスト
センサータイプを確定する前に、次の情報を送信してください:
- アプリケーションと座席位置。
- 必要な最終決定:接触、使用中/空席、相対荷重、荷重見積もり、ゾーン、または条件付きメッセージ。
- 空席、使用中、移行中、不明、故障の定義。
- 座席図、クッション部、トリム、フォーム、サポート、センサーの位置。
- センシングゾーンの寸法とカバレッジ目標。
- 必要な荷重ケース、接触面、位置、滞留時間、及び荷重方向。
- テールルート、ケーブル長、コネクタ、ピン配置、及び応力緩和。
- 電気インターフェース、電源、プルアップまたは分圧、ADC、しきい値、タイミング、及び診断。
- 環境条件、ライフサイクル、清掃、及び機械的損傷条件。
- 試作サンプル、シート組立、反復回数、及び受入れ規則。
- 図面形式、試作数量、年間数量、及び文書化の要件。
- Tier 1サプライヤーであるJASPER、OEM、および最終的なコントローラーが所有する機能。
JASPERのテストおよび品質管理能力は、確認済み部品のチェックをサポートできます。プロジェクトオーナーは、完全なシートおよびシステムの検証計画を定義する必要があります。
ロード・トゥ・ステート・チェーンについてのより詳しい説明は、シート占有センサーの動作方法をご覧ください.
よくある質問
シート圧力センサーはシート占有センサーと同じですか?
正確には違います。シート圧力センサーは、座席の荷重に反応するセンシング方法や部品を示します。シート占有センサーは、座席が占有ルールを満たしているかどうかを判断するために使用される部品やシステムを示します。圧力センサーは、占有システムへの入力となることがあります。
シート圧力センサーは正確な乗員の体重を測定しますか?
自動的にはできません。接触式マットは状態を提供しますが、FSRは通常、負荷に関連する相対的な信号を提供します。正確な負荷または重量の測定には、適切な機械的負荷経路、校正、不確かさ目標、およびセンサーアーキテクチャが必要です。
接触型圧力マットがより適しているのはいつですか?
プロジェクトで安定した占有/非占有スイッチが必要であり、シートの機構が繰り返し可能な作動とリリースを提供でき、連続的な負荷データが不要な場合は、コンタクトマットを使用してください。
FSR はいつコンタクトマットより優れていますか?
FSRは、コントローラーがアナログ信号、調整可能なしきい値、相対的な負荷傾向、またはゾーン間の比較を必要とする場合に有用です。これには、荷重領域、サポート、回路、校正、ドリフト、ヒステリシスにより注意を払う必要があります。
1つの圧力センサーで全ての乗員や物体を識別できますか?
そのようなことができる汎用の圧力センサーは存在しないと考えられます。必要な乗員および物体の条件は、力の分布や信号が重複する可能性があります。複雑な分類には、異なるメカニクス、複数の感知ゾーン、構造的な荷重測定、または追加の入力が必要な場合があります。
RFQはその製品を何と呼ぶべきですか?
必要な結果に合う用語を使用し、出力を定義してください。プロジェクトにコンタクトマット、アナログ信号、ゾーンパターン、占有/空状態、相対荷重、または絶対荷重の推定が必要かどうかを明記してください。ラベルよりも図面と受入試験の方が重要です。
最終的な占有ロジックの所有者は誰ですか?
JASPER はカスタムセンサーコンポーネントを提供でき、合意された図面、コネクタ、サンプル、およびコンポーネントテスト要件をサポートします。OEM、Tier 1 サプライヤー、またはシステムの所有者が、最終的な閾値、診断、警告動作、分類、抑制ロジック、および車両レベルの検証を所有します。ただし、別の検証済みスコープにより異なる場合を除きます。
見積もり依頼前にセンサーアーキテクチャを選択する
シート図面、設置スタック、必要な最終状態、未加工出力の希望、荷重ケース、検知ゾーン、回路、コネクタ、環境、試作数量、受入方法をJASPER RFQ 形式で送信してください。最初の技術的な決定は、プロジェクトが接点スイッチ、アナログ力検知入力、多ゾーンパターン、構造荷重測定、またはその他のアーキテクチャを必要とするかどうかです。
参考文献
- JASPER エレクトロニクス、「カーシート圧力センサー」。https://www.jasperele.com/products/car-seat-occupancy-sensor/car-seat-pressure-sensor/
- インターリンク・エレクトロニクス、「FSR 400シリーズ」、力センサ抵抗製品と統合情報。https://www.interlinkelectronics.com/fsr-400-series
- テクスキャン、「埋め込み式力センサー」、薄膜力センサ用途のメーカー情報。https://www.tekscan.com/products-solutions/embedded-force-sensors
- 国際度量衡局、国際単位系(SI ブローシャ)第9版、バージョン4.01、2026年。https://www.bipm.org/en/publications/si-brochure
- テキサス・インスツルメンツ、『ヒステリシス回路付き反転コンパレータ』、SNOA997A。https://www.ti.com/lit/an/snoa997/snoa997.pdf
- NIST/SEMATECH、統計手法の電子ハンドブック、「測定プロセスの特性化」。https://www.itl.nist.gov/div898/handbook/mpc/mpc.htm
- 電子連邦規則集、49 CFR 571.208、「乗員クラッシュ保護」、現行オンライン版。https://www.ecfr.gov/current/title-49/subtitle-B/chapter-V/part-571/subpart-B/section-571.208
Ready to Start Your Project?
Tell us about your membrane switch, keypad, or graphic overlay requirements. Our engineering team will review your specifications and provide a detailed quote.