
OEMチームのためのFSRセンシング基礎
FSRセンサ(感圧抵抗センサ)とは?どのように機能する?
FSRセンサ(感圧抵抗センサ)は、加わる力が増えると通常は電気抵抗が低下する、薄型・受動式の2端子抵抗センサです。小型機器でタッチ、存在、相対荷重、しきい値を判定できますが、最終的な測定値は機械的な積層構成、回路、荷重保持時間、校正方法にも左右されます。
FSRの選定判断
FSR の概要
| 質問 | 要点 |
|---|---|
| 荷重を加えると何が変化する? | 通常、荷重が増えると2端子間の抵抗は低下します。 |
| FSRは電圧を生成する? | いいえ、受動抵抗素子なので外部測定回路が必要です。 |
| 応答は線形か? | 通常、使用可能な全範囲で線形にはなりません。実装状態のシステムで特性評価と校正が必要です。 |
| 力と圧力のどちらを測定する? | 感圧素子は受圧部へ伝わる荷重に応答します。接触面積と荷重分布が結果へ影響するため、圧力と力を同じ測定量として扱ってはいけません。 |
| 精密計量には適していますか? | そのままでは適しません。トレーサブルな精度と長期的な絶対測定が主な要件なら、通常はひずみゲージ式ロードセルから検討する方が適切です。 |
| FSRが適する用途は? | 薄型の荷重検出、相対荷重の変化、着座・存在検知、ユーザー入力、しきい値判定、カスタム受圧部。 |
FSRセンサはどのように機能する?
FSRには、2本の導体へ接続された感圧抵抗領域があります。一般的なポリマー厚膜構造では、機械的な荷重によって感圧材料内部の導電経路と層間界面が変化します。受圧部へ伝わる垂直荷重が増えるほど抵抗が低下し、その変化を電気的に測定できます。[1][4]
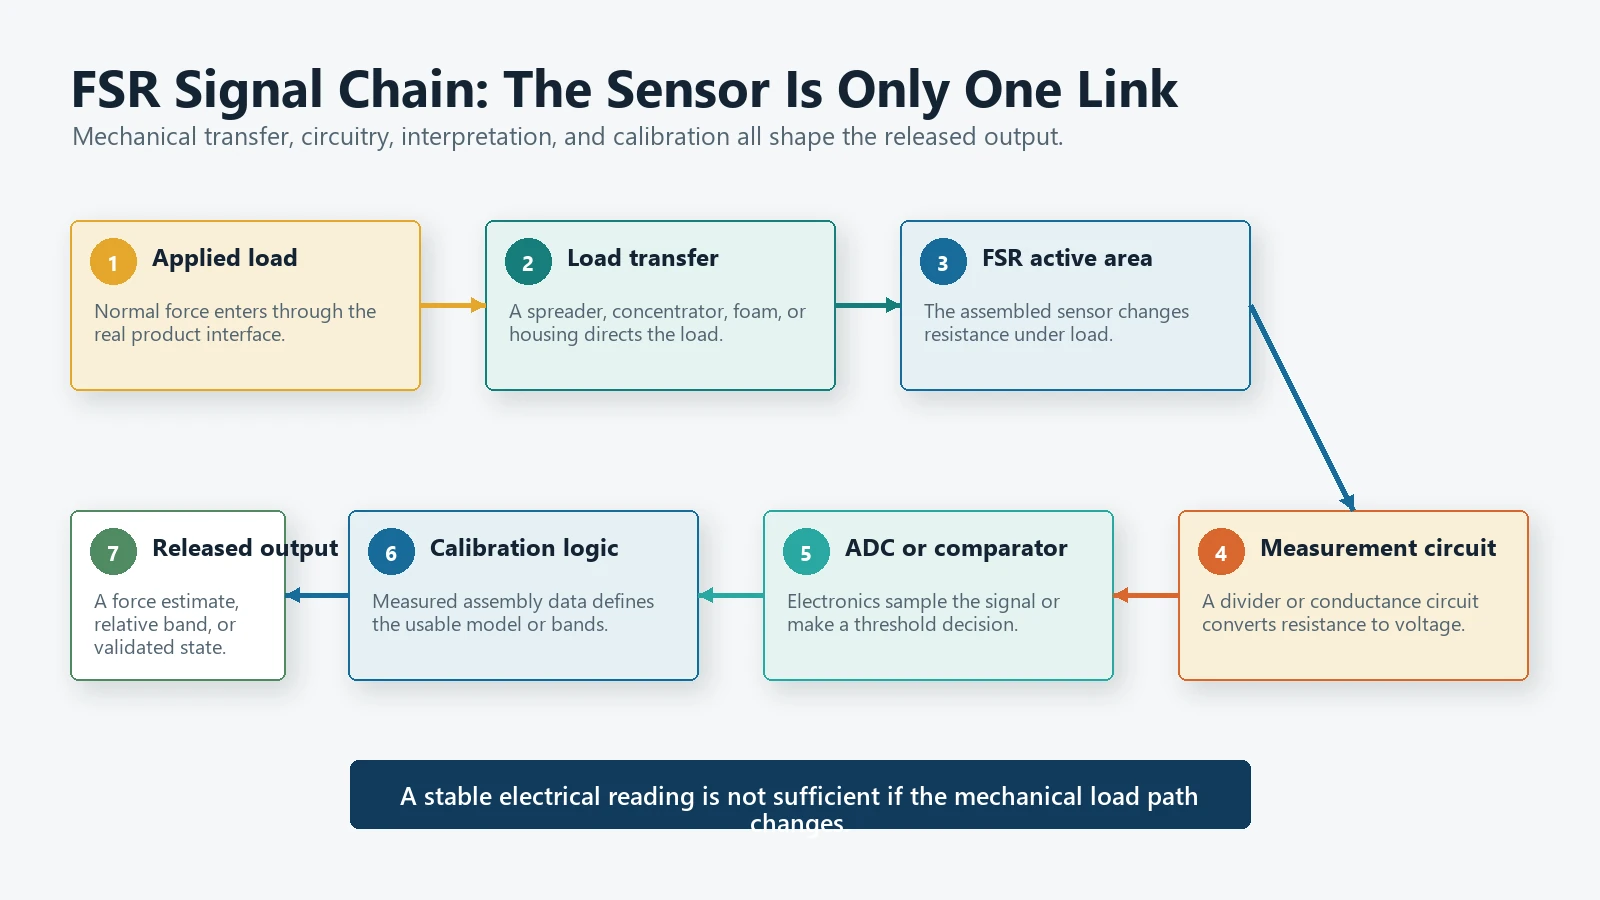
層構造、インク配合、スペーサ設計、電極パターン、保護フィルムはセンサ設計によって異なります。これらは重要ですが、FSRを組み込む際は、まず次の簡略化したシステムモデルで整理できます。
加えられる垂直荷重
        |
        v
荷重分散材または荷重集中部
        |
        v
FSRの有効受圧部
        |
        v
抵抗変化
        |
        v
分圧回路またはコンダクタンス測定回路
        |
        v
ADC、コンパレータ、またはコントローラ入力
        |
        v
校正済みの荷重推定値またはしきい値判定
この信号経路を見ると、感圧フィルムだけで性能が決まらない理由が分かります。状態が変化するフォーム、湾曲した筐体、小さな可動接点、せん断を生じる表面を介して荷重が受圧部へ伝わる場合、電気的な測定値が安定していても判断を誤る可能性があります。
荷重を取り除くとどうなる?
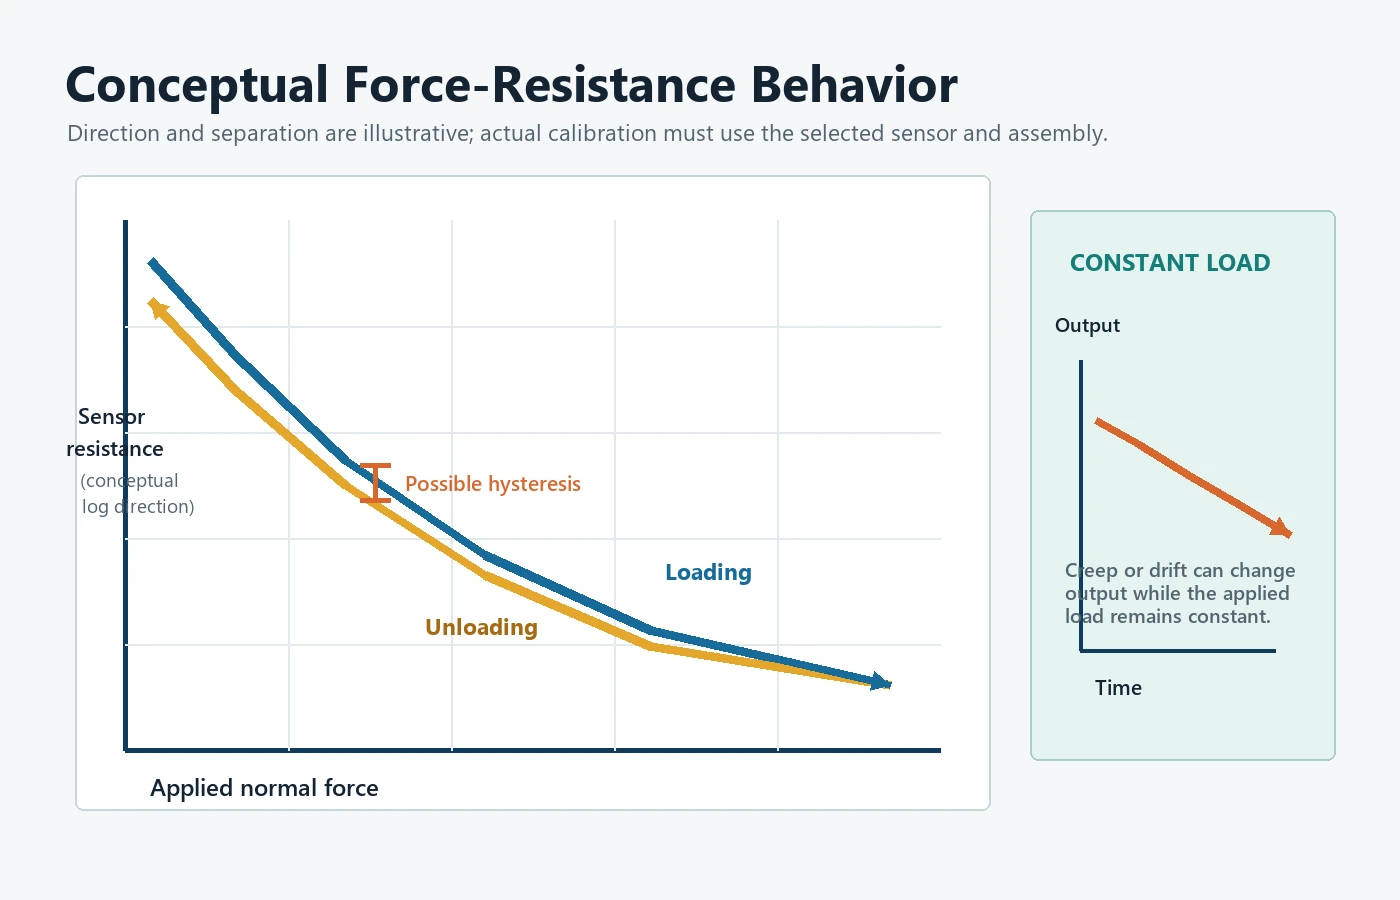
荷重を取り除くと、抵抗は無荷重状態へ向かって上昇します。除荷時の経路は荷重増加時の経路と正確には一致せず、この差をヒステリシスと呼びます。一定の荷重を加えている間にも測定値が変化することがあり、一般にクリープまたはドリフトと呼ばれる時間依存挙動です。[4][5]
しきい値検出では、機械的な管理、信号フィルタ、作動・復帰しきい値の分離、検証によって、これらの影響へ対処できる場合があります。絶対荷重を測定する場合は、誤差予算へ含める必要があります。
電気信号は何を示す?
FSR単体では校正済みの荷重値は得られません。最も単純な読出し回路には分圧回路がよく使われます。次の例では、FSRを電源側へ、固定基準抵抗を出力ノードとグランドの間へ接続します。
Vcc ---- FSR ----+---- Vout
                 |
              Rref
                 |
                GND
この接続では次の関係になります。
Vout = Vcc x Rref / (RFSR + Rref)
荷重が増えると、RFSRは通常低下するため、Voutは上昇します。抵抗の配置を逆にすると出力変化の向きも逆になります。単純な分圧回路の代わりに、オペアンプ回路でコンダクタンスを測定する方法もあります。
基準抵抗、電源電圧、ADC範囲、サンプリングレート、フィルタ、許容センサ電流を一つの測定システムとして選定します。ベンチ上で動作する回路でも、実製品で異なる荷重範囲が加わると必要な分解能を失う場合があります。電気的な上限値は、必ず選定したセンサのデータシートに従ってください。
単一の変換式で十分なことがほとんどない理由
荷重と抵抗の関係は一般に非線形で、機械的インターフェースや荷重履歴によっても変化します。対数、区分、多項式、ルックアップテーブルなどのモデルを個別用途へ適合できますが、他のセンサの一般曲線を流用せず、対象アセンブリの実測データからモデルを作成してください。
要件が着座または押下の検出だけなら、すべてのサンプルを荷重値へ換算するより、校正済みのしきい値帯を使う方が堅牢な場合があります。
力と圧力は同じ測定量ではない
力の単位はニュートンです。圧力は力を面積で割った量で、単位はパスカルです。圧力が均一なら、次の関係になります。
力 = 圧力 x 面積
実製品で完全に均一な圧力が加わることはほとんどありません。小さなボス、湾曲したシートフォーム、フィンガー、ばね、成形突起によって荷重が集中する場合があります。二つのアセンブリへ同じ総荷重を加えても、接触形状と荷重経路が異なればFSRの測定値も変わります。
この違いは着座検知で特に重要です。フォーム厚、表皮の張力、クッション形状、乗員姿勢、予圧、センサ位置によって、受圧部へ伝わる荷重が変化します。センサは平板二枚の間だけでなく、実際のシート積層構成で評価する必要があります。
FSRの主な長所と限界は?
強み
- 薄型で柔軟:FSRは、従来のロードセル構造を収めにくい場所にも組み込めます。[2]
- 簡単な抵抗読出し回路:基本的なしきい値検出には、分圧回路とコンパレータ、またはADC入力を使用できます。
- 受圧部の形状をカスタマイズ可能:印刷センサは、製品内の実装スペース、テールの引き回し、検出領域に合わせて設計できます。
- 相対変化の検出に有効:特性評価後は、無荷重、軽荷重、より大きな荷重の各状態を出力から区別できます。
- しきい値判定に適する:存在、タッチ、把持、着座の判定では、実験室レベルの荷重精度より、信頼できる状態変化が重視される場合が多くあります。
制限事項
- 非線形性:通常、抵抗と荷重は全範囲で直線関係にはなりません。
- ヒステリシス:荷重増加時と除荷時では、同じ公称荷重でも出力が異なる場合があります。
- クリープとドリフト:一定荷重を加えたままでも出力が変化する場合があり、除荷後の回復は時間と荷重履歴に左右されます。[5]
- 機械条件への感度:荷重位置、接触面積、支持剛性、せん断、界面材料によって測定値が変化する場合があります。
- 個体間ばらつき:一般曲線を、すべての部品またはアセンブリに保証された校正曲線として扱ってはいけません。
- システム全体を管理しない場合の絶対精度には限界がある:FSRは有用な荷重関連測定に使えますが、出力が荷重に応じて変化するという理由だけで精密はかりとして指定してはいけません。
これらはFSR方式を避ける理由ではありません。センサに求める判定を明確にし、最終構成でその判定を検証すべき理由です。
FSRを機構へ組み込む方法は?
複雑な変換式を選ぶより、機械的な組込み条件の方が再現性へ大きく影響する場合がよくあります。
1. センサを安定した面で支持する
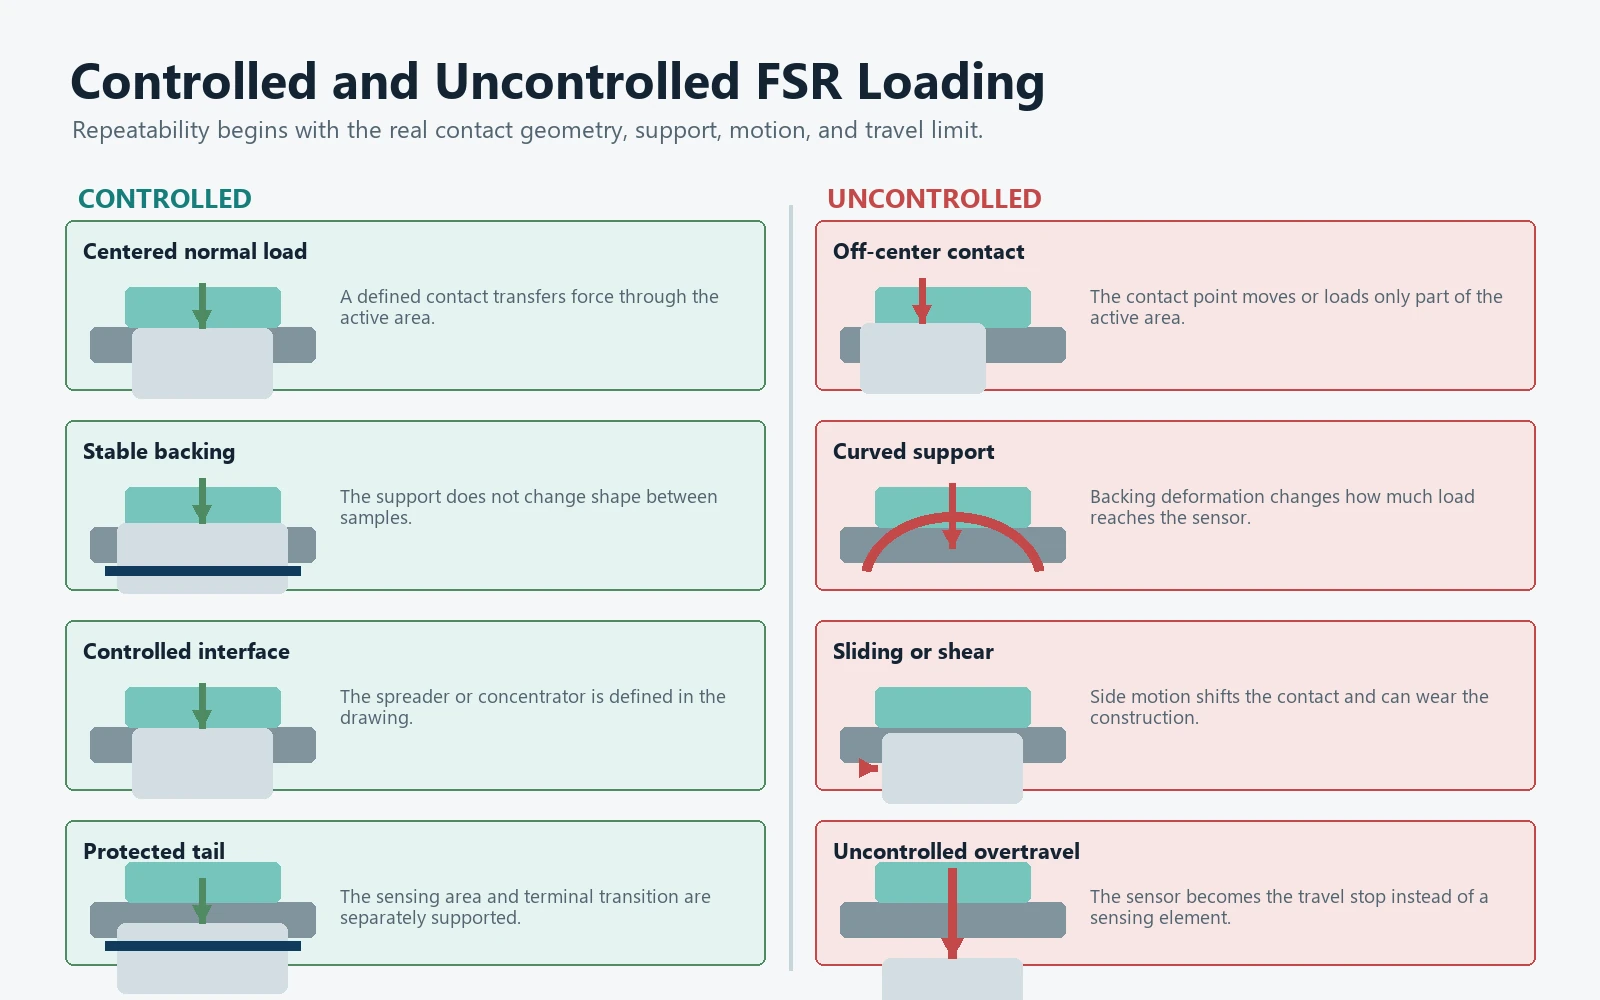
背面の支持面は平坦で、想定荷重に耐えられる十分な剛性が必要です。支持体のたわみ方が試験ごとに変わると、荷重の一部が受圧部へ一定に伝わらず、構造変形へ逃げてしまいます。
2. 受圧部へ垂直荷重を加える
FSRは通常、受圧部へ圧縮荷重を受けるように設計されます。接触部の滑りや横荷重は、せん断、フィルム摩耗、接触点の移動を生じさせます。荷重が一定の方向からセンサへ入るよう可動部を案内してください。
3. 接触面積を制御する
接触面がセンサの受圧部より大きい場合、荷重集中部を設けると所定領域へ荷重を伝えやすくなります。受圧部の中央へ再現性よく配置し、センサメーカーの組込み指針に適合させる必要があります。[3]
荷重集中部が小さすぎると局所応力が高まり、大きすぎると非感圧部や周囲構造へ荷重が逃げます。実際のセンサ、荷重範囲、筐体に基づいて適切な形状を決めてください。
4. オーバートラベルと過負荷の防止
必要な荷重を検出した後も機構が動き続ける場合は、メカニカルストッパなどの過負荷防止機構を設けます。センサだけでストロークを制限してはいけません。
5. 積層構成の再現性を保つ
粘着材、フォーム、エラストマー、保護フィルム、空隙、筐体公差はすべて荷重伝達に影響します。これらを図面と試作仕様で定義してください。校正後にフォームのグレードや粘着層厚を変更すると、FSR自体が同じでも結果が変わる場合があります。
6. テールと端子を保護する
受圧部とテールは役割が異なります。鋭い折曲げ、管理されていない引張り、端部との摩擦、印刷配線の移行部を引っ張るコネクタ荷重を避けてください。曲げ半径、ストレインリリーフ、コネクタ方向、組立時の取扱いを定義します。
機械組込みチェックリスト
- [ ] 受圧部が想定する荷重経路と位置合わせされている。
- [ ] 背面支持面が全使用荷重範囲で安定している。
- [ ] 接触部の形状と材料が組立図で定義されている。
- [ ] 垂直荷重が滑りや横荷重から分離されている。
- [ ] 予圧を測定し、校正へ含めている。
- [ ] オーバートラベルまたは過負荷を機械的に制限している。
- [ ] フォーム、粘着材、カバー、筐体の公差を含めている。
- [ ] テールの曲げ、ストレインリリーフ、コネクタの引き回しを管理している。
- [ ] 試験治具が量産時の荷重経路を再現している。
- [ ] センサを代表的な積層構成へ組み込んだ後に校正している。
FSRを校正・検証する方法は?
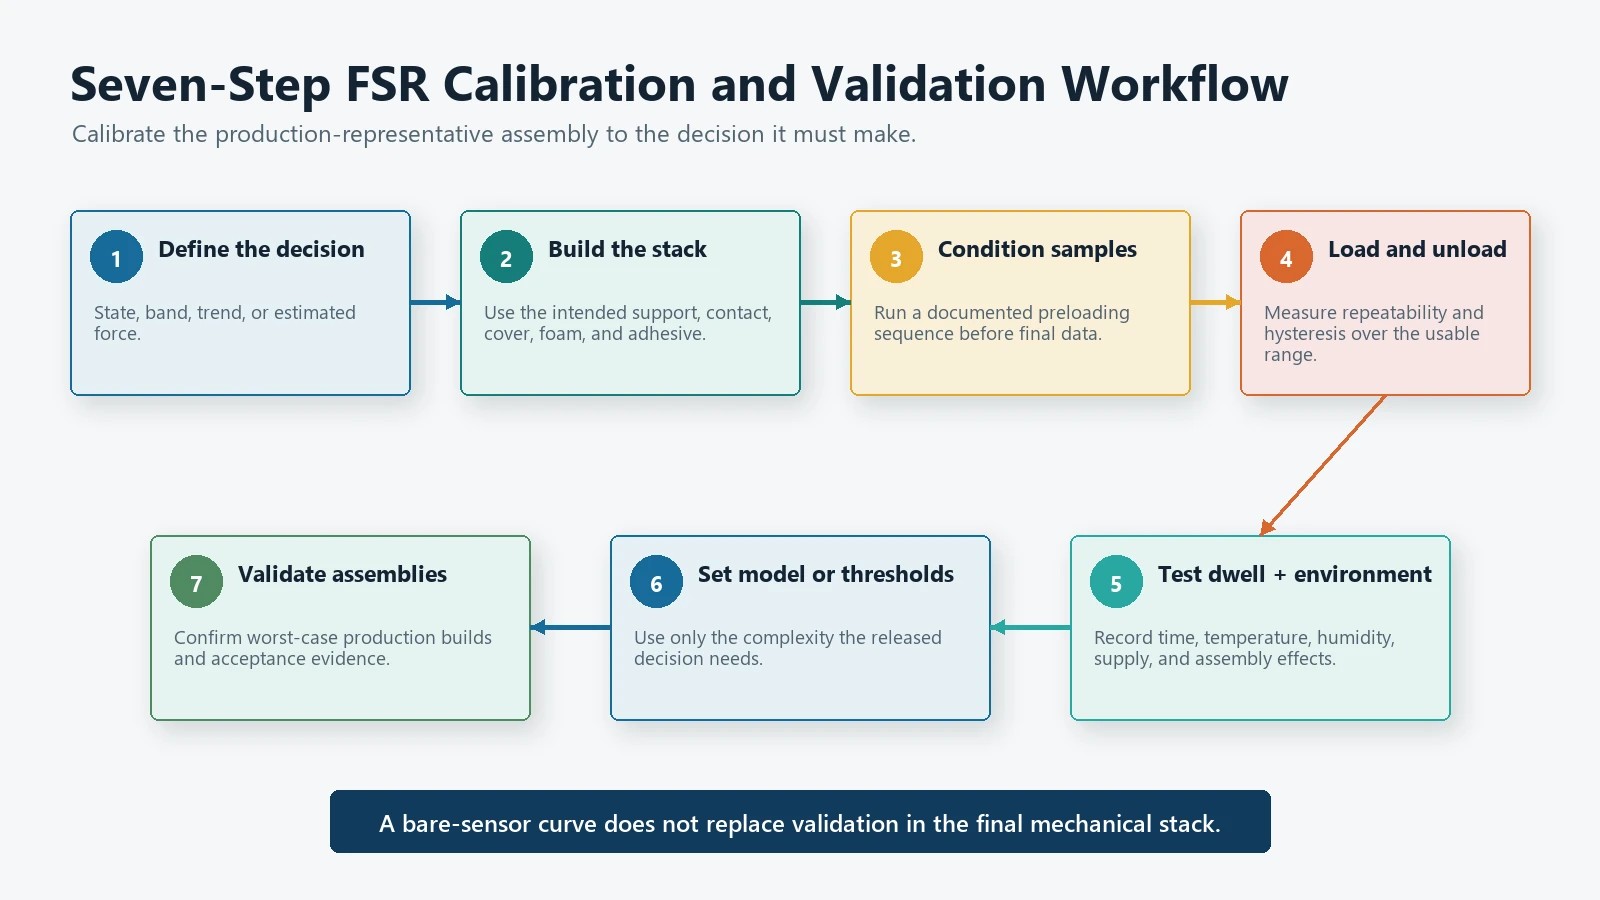
校正では、製品が下す判断を測定可能な言葉で定義する必要があります。「センサを高精度にする」だけでは試験可能な要件になりません。「合意した荷重条件を超える着座乗員を検出し、通常動作中に誤遷移しない」なら、より試験可能な定義になります。
ステップ1:測定量と判定内容を定義する
出力で表す対象を次から選びます。
- 二値状態、
- 相対荷重帯、
- 傾向または変化、
- 多点圧力分布、または
- 推定荷重値。
製品が信頼できる一回の状態遷移だけを必要とするなら、必要以上に高分解能のデータを収集しないでください。
ステップ2:代表的な機械積層構成を作る
想定した支持体、接触部、粘着材、カバー、フォーム、筐体を使用してください。予圧と組立公差も記録します。センサ単体の校正は受入比較には役立ちますが、システム校正の代わりにはなりません。
ステップ3:試料をコンディショニングする
最終データを収集する前に、文書化した荷重シーケンスを加えます。コンディショニングにより、初期数回の荷重サイクルを安定した量産時挙動と誤認するリスクを減らせます。選定したセンサと用途に適した手順を使用してください。
ステップ4:荷重増加時と除荷時を測定する
実使用範囲内の複数点を、荷重増加・減少の両方向で測定します。シーケンスを繰り返して再現性とヒステリシスを定量化し、製品が荷重を保持する場合は保持時間も含めます。
ステップ5:時間依存挙動を試験する
実使用で想定する最長時間まで代表荷重を保持し、出力変化を記録します。その後に除荷し、回復挙動も記録します。座席、クランプ、治具へ数分から数時間にわたり荷重が続く場合には不可欠な試験です。
ステップ6:環境条件と組立ばらつきを含める
センサまたは荷重経路を変化させる可能性がある条件を評価します。用途に応じて、温度、湿度、フォーム状態、取付公差、電源変動、コネクタ抵抗、部品間ばらつきなどを含めます。
JASPERの品質試験ページでは検証全体の役割を説明していますが、最終試験マトリクスは顧客図面、リスク分析、受入基準に合わせる必要があります。
ステップ7:モデルまたはしきい値ロジックを選ぶ
用途に必要な範囲だけモデルを複雑にします。着座判定では、作動と復帰に別々のしきい値を設けることで、一つの境界付近でのチャタリングを防げます。荷重推定では、近似モデル、有効範囲、残差、サンプリング方法、範囲外入力時の動作を文書化します。
ステップ8:最終製品で検証する
最悪条件の公差を含む量産相当アセンブリで、判定試験を繰り返します。自動車シート用途では、センサ出力はシステム全体に対する入力の一つにすぎません。車両またはシートシステムのインテグレーターが、最終制御ロジック、システム安全解析、法規・規格への適合、車両レベルの検証に責任を負います。
FSR、接点式メンブレンセンサ、ひずみゲージ式ロードセルの比較
| 選択基準 | FSRセンサ(感圧抵抗センサ) | 接点式メンブレンセンサ | ひずみゲージ式ロードセル |
|---|---|---|---|
| 基本的な出力 | 負荷に応じた可変抵抗値 | 開/閉または個別のスイッチ状態 | 構造歪みに関連する小さなブリッジ電圧 |
| 最適な開始用途 | 薄い相対力または閾値の検出 | 占有/非占有、または押されているか/押されていないかの明確な決定 | より正確で安定した力または重量の測定 |
| メカニカルパッケージ | 非常に薄いセンサーですが、荷重伝達機能は依然として重要です | 制御された作動領域を備えた薄型積層スイッチ | 設計された耐荷重構造が必要 |
| エレクトロニクス | 分周器、コンダクタンス回路、ADC、またはコンパレータ | デジタル入力または導通回路 | 計装アンプと校正済み測定系 |
| 直線性 | 一般に非線形 | アナログ荷重曲線の取得を目的としない | 一般に線形の校正測定へ適する |
| ヒステリシスとクリープ | 特性評価が必要 | スイッチのヒステリシスは機械構造に依存します | 影響しますが、適切に設計されたロードセルの方が一般に管理しやすい |
| 校正の必要性 | システム校正を強く推奨 | しきい値の検証が必要です | 力または重量の精度を得るには校正が必要です |
| 着座検知への適合性 | 荷重に応じた出力が有用な場合に適する | 二値の着座判定なら、多くの場合はより簡単な選択肢 | 構造荷重の測定を前提にシートシステムを設計する場合に有効 |
| 不向きな条件 | 管理されたシステムなしでのトレーサブルな高精度計量 | 連続的な荷重情報が必要な用途 | 剛性のある荷重経路を確保できない超薄型フレキシブル領域 |
すべての条件で優れる方式はありません。安定した開/閉状態だけが必要なら、カスタム圧力センサーマットを選ぶことで不要なアナログ校正を省けます。柔軟な検出領域が複数必要なら、カスタムマルチゾーン圧力検知レイアウトの方が単一の円形FSRより適する場合があります。
FSRはどのようなOEM製品に使われる?
薄型の感圧素子が必要で、機構側で荷重経路を管理できる製品では、FSRが候補になります。代表的な設計目的は次のとおりです。
- 物体または乗員の存在検知、
- 押下、把持、挟持状態の検知、
- 領域間の相対荷重比較、
- 部品が所定の荷重位置へ到達したことの確認、
- 小型ユーザーインターフェースへ荷重しきい値を追加する用途、
- 最終アセンブリに合わせて校正した出力変化の監視。
座席用途では、まず着座センサ製品ハブから検討し、すべての設計でFSRを前提にしないでください。適切な構成は、必要な出力、検出領域数、クッション積層、ハーネス、コネクタ、システム検証計画によって異なります。
商取引用はかり、トレーサブルな研究用荷重標準、再校正なしの長期絶対測定が必要なら、FSRは適切な出発点ではありません。単純な接点の開閉だけで製品要件を満たせる場合にも不要です。
カスタムFSRの要件レビューに必要な情報は?
有効なRFQには、センサ径だけでなくセンシング要件全体を記載します。
準備できる範囲で次の情報をご提示ください。
- 用途と判定内容:システムが検出または推定すべき対象は?
- 図面または実装可能範囲:センサ外形、受圧部、禁止領域、穴、テール方向、取付スペース。
- 荷重条件:想定する最小・通常・最大荷重、予圧、接触面積、荷重保持時間、荷重速度。
- 機械積層構成:支持材、アクチュエータまたは荷重分散材、フォーム、カバー、粘着材、筐体、許容ストローク。
- 電気的目標:分圧回路またはアンプ構成、電源・ADC範囲、目標しきい値または出力帯域、コネクタのピン配置。
- 使用環境:温度、湿度、洗浄剤、液体、振動、および予想される保管条件。
- 耐久寿命と検証:サイクル数、保持時間、再現性目標、合否基準、必要な試験報告書。
- 製造条件:試作数量、年間生産量、ケーブルまたはテール要件、コネクタ、組立要件、日程。
負荷経路がまだ不確実な場合は、プロトタイプのレビュー量産金型やファームウェアのしきい値を凍結する前に、機械的インターフェースを確定する必要があります。
よくある質問
FSRは圧力センサと同じ?
正確には同じではありません。FSRは受圧部へ伝わる荷重に応答します。一方、圧力は単位面積当たりの力です。接触面積と荷重分布が測定値へ影響するため、機械的インターフェースと校正をその測定条件に合わせて定義しない限り、FSRを校正済み圧力センサとして扱うべきではありません。
FSRで重量を測定できる?
管理された治具では加えた重量に対応する出力を得られますが、それだけで精密はかりになるわけではありません。絶対精度、長期安定性、トレーサブルな校正が主な要件なら、FSR方式とひずみゲージ式ロードセルを比較してください。
荷重が一定なのに測定値が変化するのはなぜ?
時間依存の出力変化は、FSR材料、粘弾性の界面材料、シートフォーム、粘着材、筐体変形、温度、測定回路に起因します。しきい値を設定する前に、想定保持時間でアセンブリ全体を試験してください。
FSRが大きいほど大きな荷重を測定できる?
自動的に測定範囲が広がるわけではありません。受圧部の大きさ、電極設計、接触形状、荷重分布、センサ構造がすべて影響します。製品要件に基づいて形状を選び、実際の荷重インターフェースで検証してください。
すべてのアセンブリに同じ校正曲線を使える?
試験でばらつきが許容範囲内と証明できる場合に限ります。量産計画では、センサばらつき、組立公差、予圧、インターフェース材料、電子回路、環境を考慮します。製品群で共通の校正値やしきい値範囲を使える場合もあれば、個別校正が必要な場合もあります。
OEMが接点式メンブレンセンサを選ぶべき場合は?
システムが信頼できる開/閉状態だけを必要とし、連続的な荷重情報に価値がない場合は、接点式を選びます。回路、校正、受入試験を簡素化できます。
カスタムFSRセンサの要件を確認する
図面、受圧部、荷重経路、想定荷重範囲、出力判定、コネクタ、使用環境、試作数量、検証目標をJASPER見積依頼フォームからご提示ください。技術レビューでは、FSR、接点式メンブレンセンサ、多点圧力マット、その他のセンシング構造のどれが適切かを最初に確認します。
情報源
- Interlink Electronics、『FSR 400 Series』製品データおよび組込み資料。
- Tekscan、『Embedded Force Sensors』、FlexiForce製品・組込み概要。
- Tekscan、FlexiForce統合ガイド(機械荷重、荷重集中部、支持面、対象アセンブリの校正を含む)。関連資料は同社のEmbedded Force Sensorsページから参照できます。
- L. Paredes-Madrid、C. Palacio、A. Matute、C. Parra Vargas、『Underlying Physics of Conductive Polymer Composites and Force Sensing Resistors (FSRs) under Static Loading Conditions』Sensors, 2017.
- L. Paredes-Madrid、A. Matute、J. Bareno、C. Parra Vargas、E. Gutierrez Velasquez、『Underlying Physics of Conductive Polymer Composites and Force Sensing Resistors (FSRs): A Study on Creep Response and Dynamic Loading』Materials, 2017.