
Force-Sensing-Grundlagen für OEM-Teams
Was ist ein Kraftmesswiderstand und wie funktioniert er?
Ein Kraftmesswiderstand, üblicherweise abgekürzt als FSR, ist ein dünner, passiver Widerstandssensor mit zwei Anschlüssen, dessen elektrischer Widerstand normalerweise mit zunehmender ausgeübter Kraft abnimmt. Es unterstützt kompakte Berührungs-, Präsenz-, Relativkraft- und Schwellenwertentscheidungen, aber der endgültige Messwert hängt immer noch vom mechanischen Stapel, der Schaltung, der Zeit unter Last und der Kalibrierung ab.
FSR Entscheidungsstapel
FSR auf einen Blick
| Frage | Kurze Antwort |
|---|---|
| Was ändert sich unter Last? | Der Widerstand zwischen den beiden Anschlüssen nimmt normalerweise mit zunehmender Kraft ab. |
| Erzeugt ein FSR eine Spannung? | Nein. Es handelt sich um ein passives Widerstandselement und benötigt einen externen Messkreis. |
| Ist die Reaktion linear? | Normalerweise nicht über den gesamten nutzbaren Bereich. Das zusammengebaute System sollte charakterisiert und kalibriert werden. |
| Misst es Kraft oder Druck? | Das Sensorelement reagiert auf die in seinen aktiven Bereich übertragene Last. Kontaktfläche und Lastverteilung beeinflussen das Ergebnis, daher dürfen Druck und Kraft nicht als austauschbar betrachtet werden. |
| Ist es zum genauen Wiegen geeignet? | Nicht standardmäßig. Eine Wägezelle mit Dehnungsmessstreifen ist in der Regel ein besserer Ausgangspunkt, wenn nachverfolgbare Genauigkeit und langfristige Absolutmessung im Vordergrund stehen. |
| Wo passt ein FSR gut? | Erkennung dünner Kräfte, Änderung relativer Kräfte, Belegungs- oder Anwesenheitserkennung, Benutzereingaben, Schwellenwertentscheidungen und benutzerdefinierte Erfassungszonen. |
Wie funktioniert ein Kraftmesswiderstand?
Ein FSR enthält einen kraftempfindlichen Widerstandsbereich, der mit zwei Leitern verbunden ist. Bei gängigen Polymer-Dickschichtkonstruktionen verändert mechanische Belastung die Leiterbahnen innerhalb des aktiven Materials und der Grenzfläche zwischen den Schichten. Das messbare Ergebnis ist ein geringerer Widerstand, da mehr Normalkraft in den aktiven Bereich übertragen wird.[1][4]
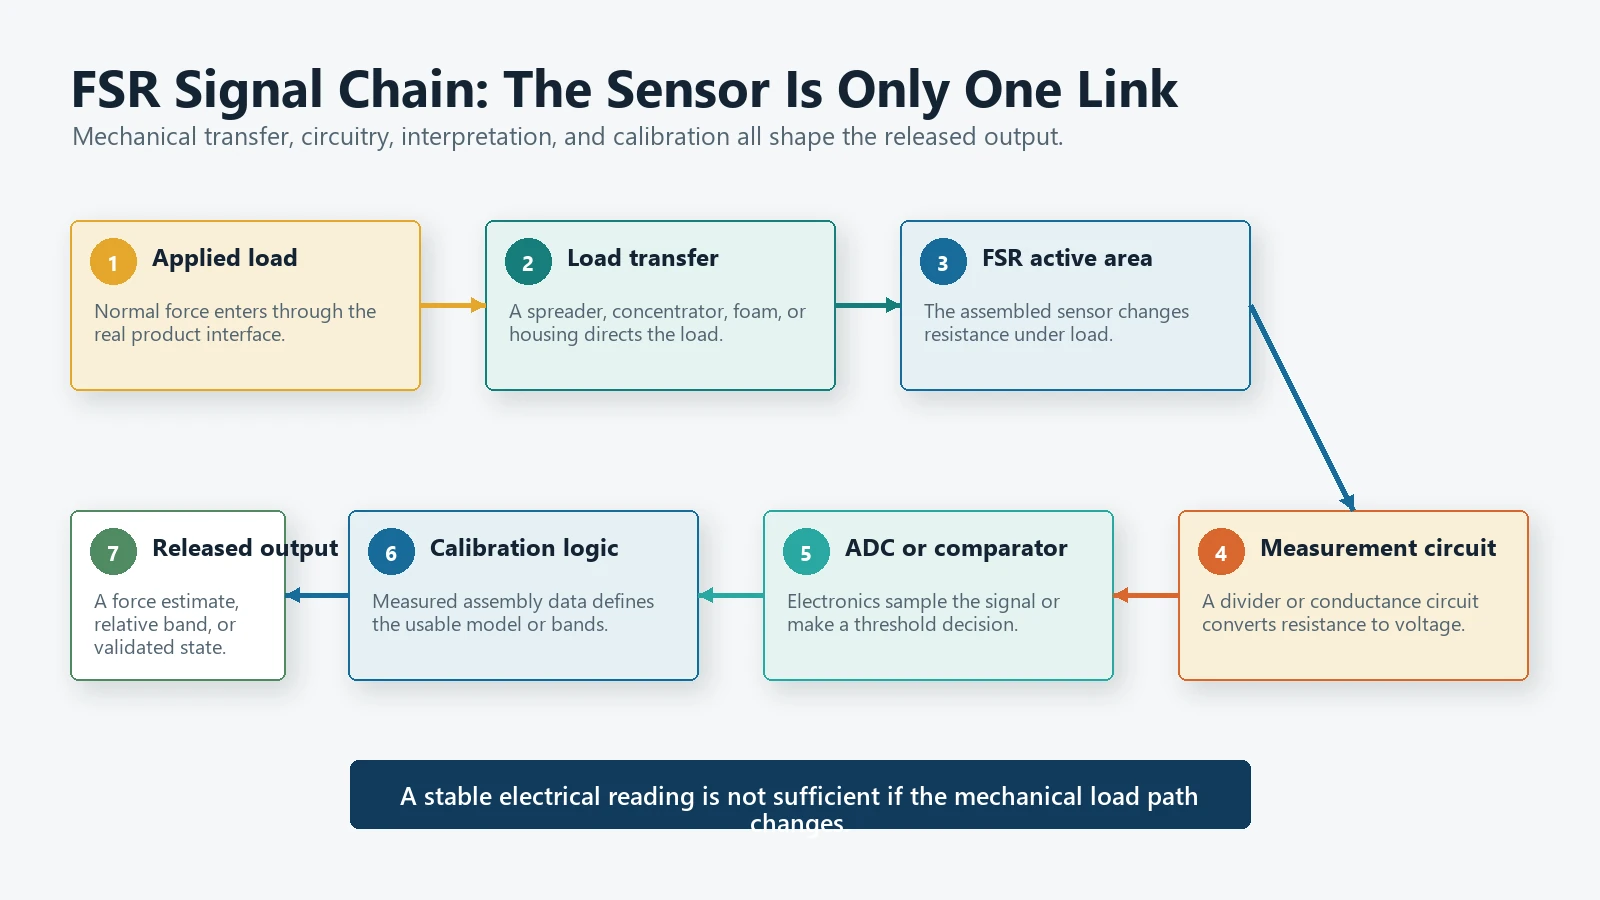
Der genaue Schichtaufbau, die Tintenformulierung, das Abstandshalterdesign, das Elektrodenmuster und die Schutzfilme variieren je nach Sensordesign. Diese Details sind wichtig, aber ein Ingenieur, der ein FSR integriert, kann mit einem einfacheren Systemmodell beginnen:
Angewandte Normalkraft
        |
        v
Lastverteiler oder Konzentrator
        |
        v
FSR aktiver Erfassungsbereich
        |
        v
Widerstandsänderung
        |
        v
Spannungsteiler oder Leitfähigkeitsschaltung
        |
        v
ADC, Komparator oder Controller-Eingang
        |
        v
Kalibrierte Kraftschätzung oder Schwellenwertentscheidung
Diese Signalkette erklärt, warum die Sensorfolie allein nicht die Leistung bestimmt. Ein stabiler elektrischer Messwert kann immer noch irreführend sein, wenn die Kraft den aktiven Bereich durch wechselnden Schaum, ein gekrümmtes Gehäuse, einen kleinen beweglichen Kontakt oder eine Oberfläche erreicht, die Scherkräfte einleitet.
Was passiert, wenn die Kraft wegfällt?
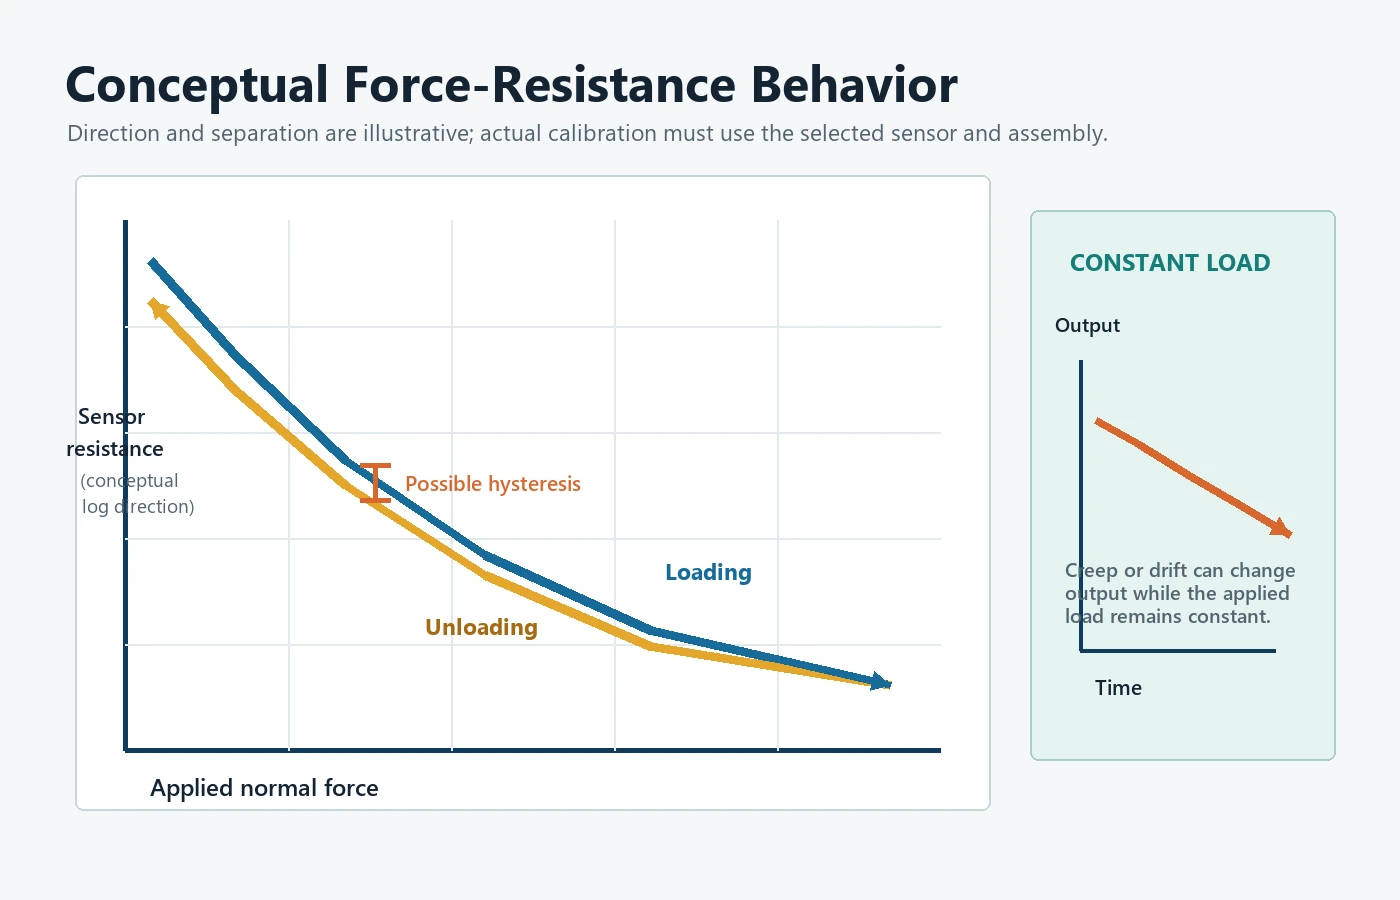
Bei Entlastung steigt der Widerstand zum unbelasteten Zustand hin an. Der Rückweg entspricht möglicherweise nicht genau dem Ladeweg. Dieser Unterschied wird Hysterese genannt. Ein Messwert kann sich auch ändern, während eine konstante Last angelegt bleibt, ein zeitabhängiges Verhalten, das üblicherweise als Kriechen oder Drift bezeichnet wird.[4][5]
Bei der Schwellenwerterkennung können diese Effekte oft durch mechanische Steuerung, Signalfilterung, separate Ein-/Aus-Schwellenwerte und Validierung gehandhabt werden. Bei absoluter Kraftmessung müssen sie im Fehlerbudget berücksichtigt werden.
Was bedeutet das elektrische Signal?
Ein FSR liefert selbst keinen kalibrierten Kraftwert. Die einfachste Schnittstelle ist oft ein Spannungsteiler. Im folgenden Beispiel wird FSR an die Versorgung angeschlossen und ein fester Referenzwiderstand verbindet den Ausgangsknoten mit Masse:
Vcc ---- FSR ----+---- Vout
                 |
              Rref
                 |
                GND
Für diese spezielle Vereinbarung:
Vout = Vcc x Rref / (RFSR + Rref)
Wenn die Kraft zunimmt, RFSR nimmt normalerweise ab, also Vout steigt. Durch Umkehren der Widerstandspositionen wird die Ausgangsrichtung umgekehrt. Ein Entwickler kann auch eine Operationsverstärkerschaltung zur Messung der Leitfähigkeit verwenden, anstatt sich auf einen einfachen Teiler zu verlassen.
Der Referenzwiderstand, die Versorgungsspannung, der ADC-Bereich, die Abtastrate, die Filterung und der zulässige Sensorstrom sollten als ein Messsystem ausgewählt werden. Eine Schaltung, die auf einer Werkbank funktioniert, kann ihre brauchbare Auflösung verlieren, wenn das reale Produkt eine Kraft über einen anderen Bereich ausübt. Elektrische Grenzwerte sollten immer dem Datenblatt des ausgewählten Sensors entsprechen.
Warum eine einzige Umrechnungsformel selten ausreicht
Der Zusammenhang zwischen Kraft und Widerstand ist im Allgemeinen nichtlinear. Es kann auch je nach mechanischer Schnittstelle und Ladeverlauf variieren. Ein logarithmisches, stückweises, polynomisches oder Lookup-Table-Modell kann für eine Anwendung geeignet sein, aber das Modell sollte aus gemessenen Daten in der vorgesehenen Baugruppe stammen und nicht aus einer generischen Kurve, die von einem anderen Sensor kopiert wurde.
Wenn die Anforderung nur „Besetzt erkennen“ oder „Drücken erkennen“ lautet, ist ein kalibriertes Schwellenwertband möglicherweise robuster als die Umwandlung jeder Probe in einen angezeigten Kraftwert.
Kraft und Druck sind nicht die gleichen Eingaben
Kraft wird in Newton gemessen. Der Druck ist die Kraft dividiert durch die Fläche und wird in Pascal gemessen. Bei gleichmäßigem Druck gilt folgende Beziehung:
Kraft = Druck x Fläche
Echte Produkte üben selten einen vollkommen gleichmäßigen Druck aus. Ein kleiner Vorsprung, ein gebogener Sitzschaum, ein Finger, eine Feder oder ein geformtes Element können die Last konzentrieren. Zwei Baugruppen können die gleiche Gesamtkraft ausüben, aber unterschiedliche FSR-Messwerte erzeugen, da die Kontaktform und der Lastpfad unterschiedlich sind.
Diese Unterscheidung ist besonders wichtig bei der Sitzerkennung. Schaumdicke, Bezugsspannung, Polsterkontur, Sitzhaltung, Vorspannung und Sensorposition können die auf den aktiven Bereich ausgeübte Kraft verändern. Der Sensor sollte daher im realen Sitzstapel ausgewertet werden, nicht nur zwischen zwei flachen Laborplatten.
Was sind die Hauptstärken und -beschränkungen eines FSR?
Stärken
- Dünner und flexibler Formfaktor: Ein FSR kann dort eingesetzt werden, wo eine herkömmliche Wägezellenstruktur schwierig unterzubringen wäre.[2]
- Einfache widerstandsbasierte Schnittstelle: Einfache Schwellenwertsysteme können einen Teiler und Komparator oder einen ADC-Eingang verwenden.
- Benutzerdefinierte aktive Bereiche und Formen: Ein gedruckter Sensor kann entsprechend dem verfügbaren Platz, der Endroute und der Erkennungszone eines Produkts entworfen werden.
- Nützliche relative Antwort: Die Ausgabe kann nach der Charakterisierung zwischen unbelasteten, leicht belasteten und stärker belasteten Zuständen unterscheiden.
- Geeignet für Schwellenwertentscheidungen: Anwesenheits-, Berührungs-, Druck- und Belegungslogik erfordert oft eine zuverlässige Zustandsänderung mehr als eine Kraftgenauigkeit auf Laborniveau.
Einschränkungen
- Nichtlinearität: Der Widerstand ändert sich normalerweise nicht in einem linearen Verhältnis zur Kraft über den gesamten Bereich.
- Hysterese: Beim Be- und Entladen kann es bei gleicher Nennkraft zu unterschiedlichen Leistungen kommen.
- Kriechen und Driften: Die Leistung kann sich ändern, während eine konstante Last anliegt, und die Wiederherstellung kann von der Zeit und dem Lastverlauf abhängen.[5]
- Mechanische Empfindlichkeit: Lastposition, Kontaktfläche, Stützsteifigkeit, Scherung und das Schnittstellenmaterial können den Messwert verändern.
- Variation von Einheit zu Einheit: Eine generische Kurve sollte nicht als garantierte Kalibrierung für jedes Teil oder jede Baugruppe betrachtet werden.
- Begrenzte absolute Genauigkeit ohne Systemkontrolle: Ein FSR kann nützliche kraftbezogene Messungen unterstützen, sollte jedoch nicht nur deshalb als Präzisionsskala angegeben werden, weil seine Ausgabe mit der Kraft variiert.
Dies sind keine Gründe, die FSR-Technologie zu meiden. Sie sind Gründe, die Entscheidung zu definieren, die der Sensor treffen muss, und diese Entscheidung in der endgültigen Konstruktion zu validieren.
Wie sollte ein FSR mechanisch integriert werden?
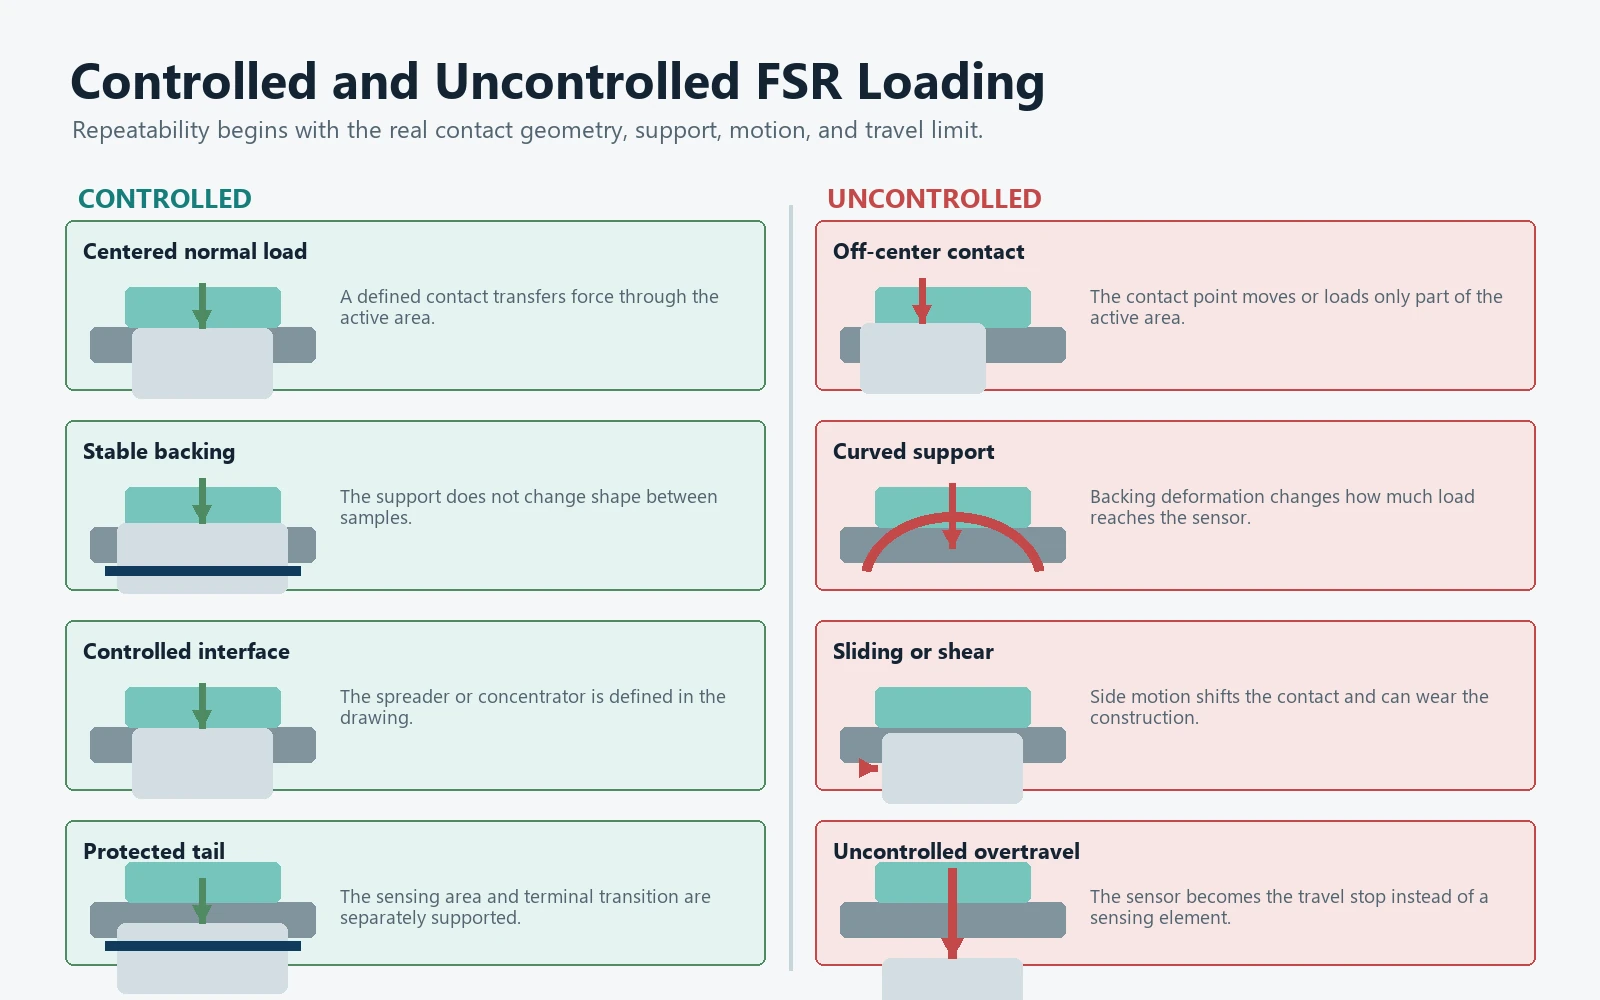
Die mechanische Integration hat oft einen größeren Einfluss auf die Wiederholgenauigkeit als die Wahl einer komplizierteren Umrechnungsgleichung.
1. Stellen Sie den Sensor auf eine stabile Oberfläche
Die Trägeroberfläche sollte flach und steif genug für die vorgesehene Belastung sein. Wenn sich der Träger von Test zu Test unterschiedlich biegt, wird ein Teil der Kraft für die Verformung der Struktur aufgewendet, anstatt den aktiven Bereich gleichmäßig zu belasten.
2. Üben Sie eine Kraft senkrecht zum Erfassungsbereich aus
FSRs sind im Allgemeinen dazu gedacht, Drucklast durch den aktiven Bereich aufzunehmen. Gleitkontakt und seitliche Belastung können Scherkräfte erzeugen, die Folien verschleißen oder den Kontaktpunkt verschieben. Führen Sie bewegliche Teile so, dass sich die Last vorhersehbar dem Sensor nähert.
3. Kontrollieren Sie den Kontaktbereich
Ein Lastkonzentrator kann helfen, Kraft in einen definierten Bereich zu übertragen, insbesondere wenn die Kontaktfläche größer als die aktive Fläche des Sensors ist. Es sollte zentriert, wiederholbar und mit den Integrationsrichtlinien des Sensorlieferanten kompatibel sein.[3]
Ein zu kleiner Konzentrator kann zu einer lokalen Spannungsspitze führen. Eine zu große Brücke kann eine Brücke zur inaktiven Grenze oder umgebenden Struktur bilden. Die richtige Geometrie ergibt sich aus dem tatsächlichen Sensor, dem Lastbereich und dem Gehäuse.
4. Überhub und Überlastung verhindern
Wenn sich ein Mechanismus weiterbewegen kann, nachdem die erforderliche Kraft erkannt wurde, fügen Sie einen mechanischen Stopper oder eine andere Überlastungskontrollfunktion hinzu. Der Sensor sollte nicht die einzige Struktur sein, die den Weg begrenzt.
5. Sorgen Sie für einen reproduzierbaren Schichtaufbau
Klebstoff, Schaum, Elastomer, Schutzfolie, Luftspalte und Gehäusetoleranzen beeinflussen die Lastübertragung. Geben Sie diese Elemente in der Zeichnung und im Musterbau an. Das Ersetzen einer Schaumsorte oder Klebstoffdicke nach der Kalibrierung kann das Ergebnis ändern, selbst wenn FSR selbst unverändert bleibt.
6. Schützen Sie die Anschlussfahne und die Kontakte
Der Erfassungsbereich und das Heck erfüllen unterschiedliche Aufgaben. Vermeiden Sie scharfe Falten, unkontrollierte Belastungen, reibende Kanten und Verbindungsbelastungen, die am gedruckten Übergang ziehen. Definieren Sie Biegeradius, Zugentlastung, Steckerausrichtung und Montagehandhabung.
Checkliste für die mechanische Integration
- [ ] Aktive Fläche wird auf den vorgesehenen Lastpfad ausgerichtet.
- [ ] Die Trägeroberfläche ist bei voller Betriebslast stabil.
- [ ] Kontaktgeometrie und Material werden in der Montagezeichnung definiert.
- [ ] Normallast wird von Gleit- oder Seitenlast getrennt.
- [ ] Die Vorspannung wird gemessen und in die Kalibrierung einbezogen.
- [ ] Nachlauf oder Überlast werden mechanisch gesteuert.
- [ ] Schaumstoff-, Klebstoff-, Abdeckungs- und Gehäusetoleranzen sind enthalten.
- [ ] Biegung der Anschlussfahne, Zugentlastung und Steckerführung werden kontrolliert.
- [ ] Die Prüfvorrichtung reproduziert den Produktionslastpfad.
- [ ] Die Kalibrierung wird durchgeführt, nachdem der Sensor im repräsentativen Stapel installiert wurde.
Wie sollte ein FSR kalibriert und validiert werden?
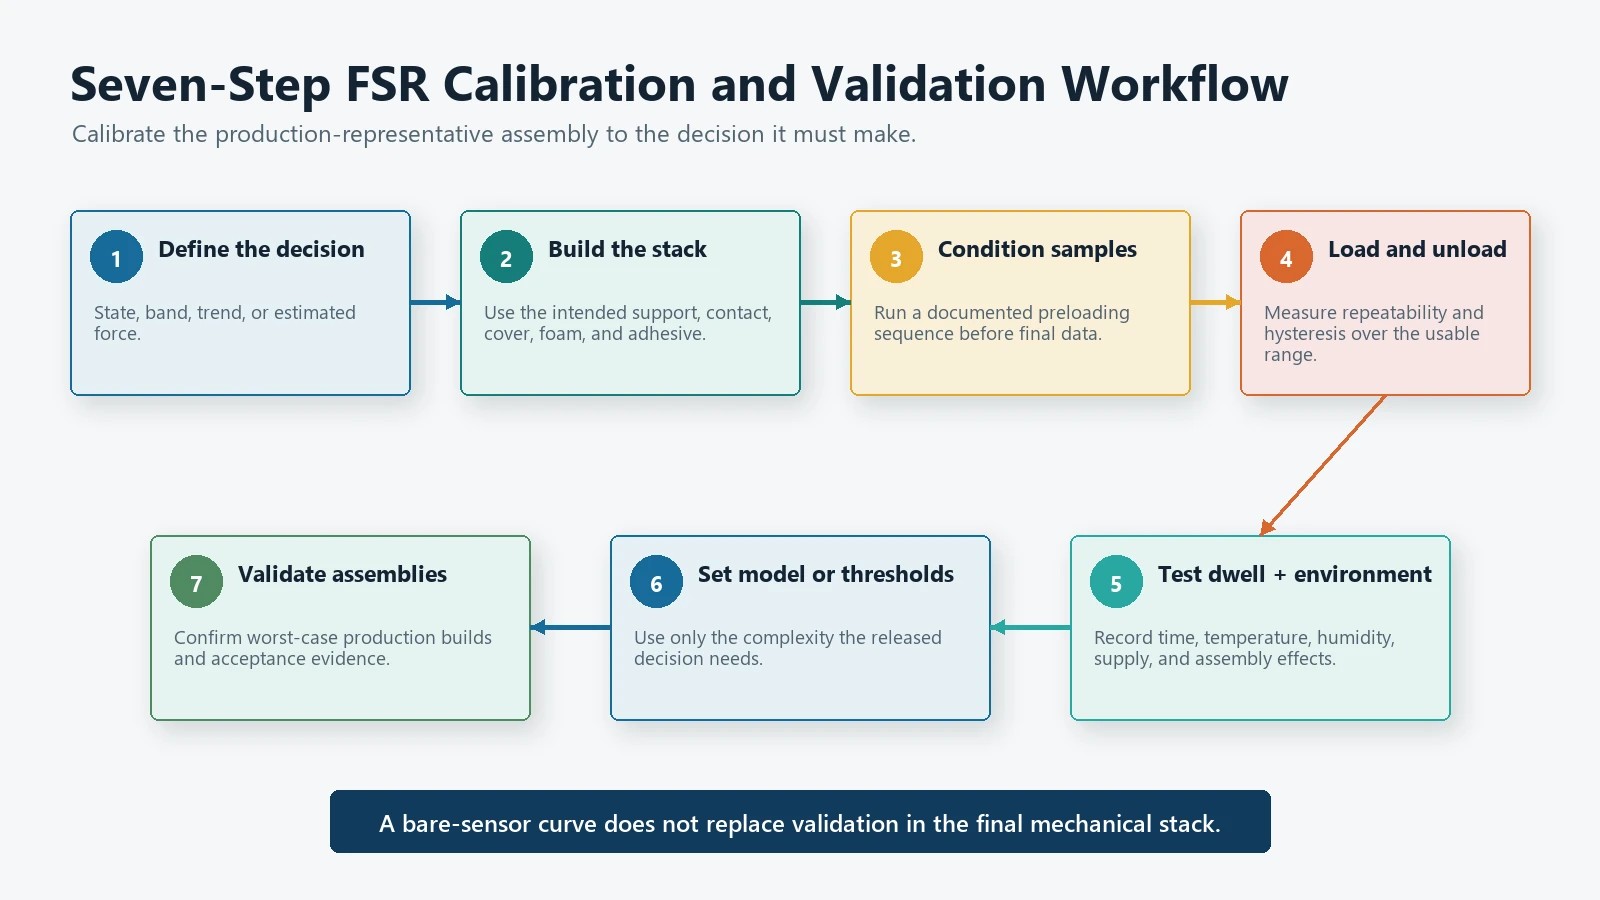
Die Kalibrierung soll eine definierte Produktfrage beantworten. „Machen Sie den Sensor genau“ ist keine überprüfbare Anforderung. „Einen sitzenden Insassen über dem vereinbarten Belastungszustand erkennen, ohne während der normalen Bewegung zurückzuschalten“ liegt viel näher.
Schritt 1: Definieren Sie die Messgröße und Entscheidung
Wählen Sie, ob die Ausgabe Folgendes darstellen soll:
- ein binärer Zustand;
- ein Relativkraftband;
- ein Trend oder eine Veränderung;
- ein Mehrzonen-Druckmuster; oder
- ein geschätzter Kraftwert.
Erfassen Sie keine hochauflösenden Daten, wenn das Produkt nur einen zuverlässigen Zustandsübergang benötigt.
Schritt 2: Erstellen Sie den repräsentativen mechanischen Stapel
Verwenden Sie die vorgesehene Halterung, Kontaktfunktion, den vorgesehenen Kleber, die Abdeckung, den Schaumstoff und das Gehäuse. Notieren Sie Vorspannung und Montagetoleranzen. Eine Bare-Sensor-Kalibrierung ist für eingehende Vergleiche nützlich, ersetzt jedoch nicht die Systemkalibrierung.
Schritt 3: Konditionieren Sie die Probe
Wenden Sie eine dokumentierte Reihe von Lasten an, bevor Sie den endgültigen Datensatz erfassen. Durch die Konditionierung wird die Wahrscheinlichkeit verringert, dass die ersten Ladezyklen mit einem stabilen Produktionsverhalten verwechselt werden. Verwenden Sie ein für den gewählten Sensor und die Anwendung geeignetes Verfahren.
Schritt 4: Be- und Entlastung messen
Sammeln Sie mehrere Punkte über den tatsächlichen Arbeitsbereich in beide Richtungen. Wiederholen Sie die Sequenz, um Wiederholbarkeit und Hysterese zu quantifizieren. Berücksichtigen Sie Verweilzeiten, wenn das Produkt belastet bleiben kann.
Schritt 5: Zeitabhängiges Verhalten testen
Halten Sie repräsentative Lasten für das längste sinnvolle Betriebsintervall und zeichnen Sie die Leistungsänderung auf. Entfernen Sie dann die Last und zeichnen Sie die Wiederherstellung auf. Dieser Schritt ist unerlässlich, wenn ein Sitz, eine Klemme oder eine Vorrichtung mehrere Minuten oder Stunden lang belastet bleiben kann.
Schritt 6: Berücksichtigen Sie Umgebungs- und Montagevarianten
Bewerten Sie die Bedingungen, die entweder den Sensor oder seinen Lastpfad verändern können. Abhängig von der Anwendung können dazu Temperatur, Luftfeuchtigkeit, Schaumzustand, Montagetoleranz, Lieferschwankungen, Steckverbinderwiderstand und Teil-zu-Teil-Muster gehören.
JASPERs Qualitätsprüfung Auf dieser Seite wird die umfassendere Validierungsrolle beschrieben, die endgültige Testmatrix muss jedoch mit der Zeichnung, der Risikoanalyse und den Akzeptanzkriterien des Kunden übereinstimmen.
Schritt 7: Wählen Sie das Modell oder die Schwellenwertlogik
Passen Sie nur die Komplexität an, die die Anwendung benötigt. Bei einer Belegungsentscheidung können separate Aktivierungs- und Freigabeschwellen ein Flattern um eine Grenze herum verhindern. Dokumentieren Sie für eine Kraftschätzung das angepasste Modell, den gültigen Bereich, den Restfehler, die Stichprobenmethode und das Verhalten außerhalb des Bereichs.
Schritt 8: Validieren Sie das Endprodukt
Wiederholen Sie den Entscheidungstest in produktionsrepräsentativen Baugruppen, einschließlich Worst-Case-Toleranzen. Für Automobilsitzanwendungen, ist der Sensorausgang nur ein Eingang für das Gesamtsystem. Der Fahrzeug- oder Sitzsystemintegrator bleibt für die endgültige Kontrolllogik, die Systemsicherheitsanalyse, die Konformität und die Validierung auf Fahrzeugebene verantwortlich.
FSR vs. Kontaktmembransensor vs. DMS-Wägezelle
| Auswahlkriterium | Kraftmesswiderstand | Kontaktmembransensor | DMS-Wägezelle |
|---|---|---|---|
| Grundlegende Ausgabe | Variabler Widerstand in Abhängigkeit von der aufgebrachten Last | Offen/geschlossen oder diskreter Schaltzustand | Geringe Brückenspannung im Zusammenhang mit struktureller Belastung |
| Bester Starteinsatz | Dünne Relativkraft- oder Schwellenwerterfassung | Eine klare Entscheidung zwischen besetzt/unbesetzt oder gedrängt/nicht gedrängt | Genauere und stabilere Kraft- oder Gewichtsmessung |
| Mechanisches Paket | Sehr dünner Sensor, aber die Lastübertragungsfunktionen sind immer noch wichtig | Dünn laminierter Schalter mit kontrolliertem Betätigungsbereich | Erfordert eine ausgelegte tragende Struktur |
| Elektronik | Teiler, Leitfähigkeitsschaltung, ADC oder Komparator | Digitaleingang oder Durchgangsschaltung | Instrumentierungsverstärker und kalibrierte Messkette |
| Linearität | Im Allgemeinen nichtlinear | Nicht als analoge Kraftkurve gedacht | Im Allgemeinen besser geeignet für linear kalibrierte Messungen |
| Hysterese und Kriechen | Muss charakterisiert werden | Die Schalthysterese hängt vom mechanischen Aufbau ab | Vorhanden, aber in einer ordnungsgemäß konstruierten Wägezelle normalerweise besser kontrollierbar |
| Kalibrierungsbedarf | Eine Systemkalibrierung wird dringend empfohlen | Eine Schwellenvalidierung ist erforderlich | Für die Kraft- oder Gewichtsgenauigkeit ist eine Kalibrierung erforderlich |
| Gute Passform für die Sitzplatzbelegung | Ja, wenn eine kraftbedingte Reaktion einen Mehrwert bietet | Oftmals ist die binäre Belegung die einfachere Wahl | Nützlich, wenn das Sitzsystem auf die gemessene Strukturlast ausgelegt ist |
| Schlechte Passform | Rückverfolgbares, hochpräzises Wägen ohne Regelsystem | Anwendungen, die kontinuierliche Kraftinformationen benötigen | Ultradünne flexible Zonen ohne starren Lastpfad |
Keine Technologie gewinnt jede Reihe. Wenn das Projekt nur einen stabilen offenen/geschlossenen Zustand benötigt, a Maßgeschneiderte Drucksensormatte kann unnötige analoge Kalibrierung entfernen. Wenn das Projekt mehrere flexible Erkennungszonen benötigt, a Benutzerdefiniertes Mehrzonen-Drucksensor-Layout ist möglicherweise besser geeignet als eine Runde FSR.
Wo werden FSRs in OEM-Produkten verwendet?
Ein FSR ist ein Kandidat, wenn das Produkt ein dünnes Sensorelement benötigt und das mechanische Design eine kontrollierte Last liefern kann. Typische technische Ziele sind:
- Erkennen, ob ein Objekt oder ein Insasse vorhanden ist;
- Erkennen eines Druck-, Quetsch-, Greif- oder Klemmzustands;
- Vergleich der relativen Kräfte zwischen Zonen;
- Bestätigen, dass ein Teil eine geladene Position erreicht hat;
- Hinzufügen einer Kraftschwelle zu einer kompakten Benutzeroberfläche; und
- Überwachung von Änderungen, bei denen die Ausgabe auf die Endmontage kalibriert wird.
Beginnen Sie bei Sitzprojekten mit dem Produkt-Hub für Sitzbelegungssensoren anstatt davon auszugehen, dass jedes Design ein FSR verwenden sollte. Die richtige Architektur hängt von der erforderlichen Leistung, der Anzahl der Zonen, dem Kissenstapel, dem Kabelbaum, dem Stecker und dem Systemvalidierungsplan ab.
FSRs sind ein schlechter Ausgangspunkt, wenn der Käufer eine eichfähige Waage, ein rückverfolgbares Kraftnormal im Labor oder einen langfristigen Absolutwert ohne Neukalibrierung benötigt. Sie sind auch unnötig, wenn ein einfacher Kontaktschluss die Produktanforderung vollständig erfüllt.
Welche Informationen werden für eine benutzerdefinierte FSR-Überprüfung benötigt?
Ein effektiver RFQ beschreibt das gesamte Erfassungsproblem, nicht nur den Sensordurchmesser.
Senden Sie Folgendes, sofern verfügbar:
- Anwendung und Auswertung: Was muss das System erkennen bzw. abschätzen?
- Zeichnung oder verfügbarer Umschlag: Gesamtumriss des Sensors, aktive Fläche, Sperrbereiche, Bohrungen, Ausrichtung der Anschlussfahne und Montageraum.
- Ladeinformationen: Erwartete minimale, normale und maximale Kraft; Vorspannung; Kontaktfläche; Ladedauer; und Ladegeschwindigkeit.
- Mechanischer Stapel: Trägermaterial, Aktuator oder Lastverteiler, Schaumstoff, Abdeckung, Klebstoff, Gehäuse und zulässiger Verfahrweg.
- Elektrisches Ziel: Teiler- oder Verstärkerkonzept, Versorgung und ADC-Bereich, Zielschwellenwert oder Ausgangsbänder und Anschlussbelegung.
- Umgebung: Temperatur, Luftfeuchtigkeit, Reinigungschemikalien, Flüssigkeiten, Vibrationen und erwartete Lagerbedingungen.
- Lebenszyklus und Validierung: Anzahl der Zyklen, Verweilzeit, Wiederholbarkeitsziel, Akzeptanzkriterien und erforderliche Testberichte.
- Fertigungsinputs: Prototypenmenge, Jahresvolumen, Kabel- oder Endstückbedarf, Steckverbinder, Montagebedarf und Zeitplan.
Wenn der Lastpfad noch unsicher ist, a Überprüfung des Prototyps sollte die mechanische Schnittstelle lösen, bevor Produktionswerkzeuge oder Firmware-Schwellenwerte eingefroren werden.
Häufig gestellte Fragen
Ist ein FSR dasselbe wie ein Drucksensor?
Nicht ganz. Ein FSR reagiert auf die in seinen aktiven Bereich übertragene Last. Der Druck beschreibt die Kraft pro Flächeneinheit. Da Kontaktfläche und Lastverteilung den Messwert beeinflussen, sollte ein FSR nicht als kalibrierter Drucksensor behandelt werden, es sei denn, die mechanische Schnittstelle und die Kalibrierung unterstützen diese Messung ausdrücklich.
Kann ein FSR das Gewicht messen?
Sie kann in einem kontrollierten Aufbau eine Ausgabe erzeugen, die sich auf ein aufgebrachtes Gewicht bezieht, aber das macht sie nicht zu einer Präzisionswaage. Wenn absolute Genauigkeit, Langzeitstabilität und rückverfolgbare Kalibrierung die Hauptanforderungen sind, vergleichen Sie den FSR-Ansatz mit einer Dehnungsmessstreifen-Wägezelle.
Warum ändert sich der Messwert, während die Kraft konstant bleibt?
Zeitabhängige Ausgangsänderungen können vom FSR-Material, viskoelastischen Schnittstellenmaterialien, Sitzschaum, Klebstoff, Gehäuseverformung, Temperatur oder dem Messkreis herrühren. Testen Sie die gesamte Baugruppe mit der vorgesehenen Verweilzeit, bevor Sie Schwellenwerte zuweisen.
Misst ein größerer FSR mehr Kraft?
Nicht automatisch. Dabei kommt es auf die Größe der aktiven Fläche, das Elektrodendesign, die Kontaktform, die Lastverteilung und den Aufbau des Sensors an. Wählen Sie die Geometrie aus der Produktanforderung aus und validieren Sie sie mit der realen Ladeschnittstelle.
Kann für jede Baugruppe eine Kalibrierkurve verwendet werden?
Nur wenn Tests zeigen, dass die Abweichung akzeptabel ist. Ein Produktionsplan sollte Sensorabweichungen, Montagetoleranzen, Vorspannung, Schnittstellenmaterialien, Elektronik und Umgebung berücksichtigen. Einige Produkte verwenden eine Familienkalibrierung oder ein Schwellenwertfenster. andere erfordern eine individuelle Kalibrierung.
Wann sollte ein OEM stattdessen einen Kontaktmembransensor wählen?
Wählen Sie die Kontaktart-Route, wenn das System nur einen zuverlässigen offenen/geschlossenen Zustand benötigt und kontinuierliche Kraftinformationen keinen Mehrwert bieten. Es kann die Schaltung, Kalibrierung und Abnahmeprüfung vereinfachen.
Überprüfen Sie eine benutzerdefinierte FSR-Sensoranforderung
Teilen Sie die Zeichnung, den aktiven Erfassungsbereich, den Lastpfad, den erwarteten Kraftbereich, die Ausgangsentscheidung, den Anschluss, die Umgebung, die Prototypenmenge und das Validierungsziel über die JASPER Angebotsanfrageformular. Die technische Prüfung sollte zunächst bestätigen, ob ein FSR, ein Kontaktmembransensor, eine Mehrzonen-Druckmatte oder eine andere Sensorstruktur die richtige Lösung ist.
Quellen
- Interlink Electronics, „FSR 400 Series“, Produktdaten und Integrationshinweise.
- Tekscan, „Embedded Force Sensors“, FlexiForce-Produkt- und Integrationsübersicht.
- Tekscan, FlexiForce-Integrationsanleitung, einschließlich mechanischer Belastung, Kraftkonzentratoren, Stützflächen und Kalibrierung in der vorgesehenen Baugruppe. Ressourcenfamilie verfügbar auf der Seite „Eingebettete Kraftsensoren“.
- L. Paredes-Madrid, C. Palacio, A. Matute und C. Parra Vargas, „Grundlegende Physik leitfähiger Polymerverbundwerkstoffe und kraftempfindlicher Widerstände (FSRs) unter statischen Belastungsbedingungen“, Sensoren, 2017.
- L. Paredes-Madrid, A. Matute, J. Bareno, C. Parra Vargas und E. Gutierrez Velasquez, „Grundlegende Physik leitfähiger Polymerverbundwerkstoffe und kraftempfindlicher Widerstände (FSRs). Eine Studie über Kriechreaktion und dynamische Belastung“, Materialien, 2017.