
OEMチーム向け圧力マット設計ガイド
OEM機器用圧力センサマットの設計と応用
圧力センサマットは、必要なシステム仕様、機械的荷重経路、利用可能なエンベロープ、センシングゾーン、電気出力、ケーブルルート、コネクタ、および検証方法に基づいて設計されるべきです。図面は外形以上の情報を定義する必要があります。なぜなら、フォーム、トリム、サポート、接着剤、およびケーブル配線がセンシング領域に到達する荷重を変える可能性があるためです。
OEM プロジェクトの場合、カスタム圧力センサマットは、シートまたは装置の組立ての一部としてレビューされます。JASPER は、構築を確定する前に、図面、取り付けスタック、目標状態または信号、荷重ケース、ゾーン要件、配線経路、コネクタ、環境、試作数量、および承認計画を必要とします。
圧力センサマット設計概要
| 設計要素 | 図面が答えるべき質問 | 未定義の場合の故障 |
|---|---|---|
| システム目標 | 出力は接触状態、アナログ負荷関連信号、ゾーンパターン、または整形メッセージのどれか? | 必要な決定が知られる前にマットの形状が選ばれている |
| 設計範囲 | マットはどこに存在でき、どの区域は禁じられているか? | マットの妨げになるエッジ、穴、リブ、クリップ、縫い目、または可動部品 |
| アクティブゾーン | どの荷重経路を検出する必要があり、どの荷重を無視する必要がありますか? | 検出漏れ、誤作動、または不要なチャンネル |
| 非検出領域 | どこで圧力や接触が有効な信号を作ってはいけませんか? | ローカルハードウェアまたは組み立て時の予圧でマットが作動する |
| レイヤースタック | どの層が回路、間隔、接合、保護、取り付けを作りますか? | 厚さ、作動、柔軟性、または耐久性が予期せず変化する |
| テールとトレース | インターコネクトはどこで出口を出し、曲がり、応力緩和を受け、コネクタに接続されるか? | ひび割れ、断続的な信号、組立損傷、またはコネクタ不一致 |
| 機械的インターフェース | フォーム、カバー、荷重分散具、サポート、および接着剤は荷重をどのように伝達しますか? | ベンチでの応答は完成した組立には一致しません |
| プロトタイプ計画 | どのサンプル、治具、位置、および条件が設計を承認しますか? | 便利なテストが、未検証の生産仕様となることがある |
有用な工学的成果物は、単なるセンサーの図面ではない。それは、マット、周囲の機械構造、電子機器、そしてテスト方法との間の制御された関係である。
圧力センサーマットとは何か?
圧力センサーマットは、薄い部品で、柔軟または半柔軟な領域に一つ以上のセンシング領域が分布している。構造によっては、加わる荷重が接点を閉じたり、抵抗を変化させたり、別々のゾーンを作動させたり、あるいは整備された信号を生成したりすることができる。
この用語は次を保証するものではない:
- パスカルでの連続圧力測定;
- FSR 構造;
- 正確な重量測定;
- 標準的な層積;
- 汎用作動力;
- 固定された素材一つ;
- 標準コネクタ一つ; または
- 完全な占有、警告、または安全システム。
製品名は一般的な形状を示します。図面とインターフェース仕様は、マットが実際に何をするかを示します。
システムの決定と出力から開始する
最初の設計入力は、コントローラが必要とする情報です。
荷重伝達からコントローラ論理までの広範な信号チェーンについては、座席占有センサーの動作方法を参照してくださいこのガイドは、その信号チェーンを再現可能にするために必要なマットの図面、機械的インターフェイス、相互接続、組み立て、およびプロトタイプの証拠に焦点を当てています。
コンタクト型マット
システムが離散的なアクティブ/非アクティブの入力を必要とする場合、コンタクトマットが適しています。設計では、2つの導電領域が荷重下で接触できる場所と、間隔を維持して分離しておく必要がある場所を制御します。
重要な図面項目には以下が含まれます:
- 接触ゾーンの形状;
- スペーサーまたは制御ギャップの形状;
- 作動およびリリース荷重経路;
- 非接触境界;
- 配線経路;
- 開/短絡の診断仮定;および
- 繰り返し閉鎖を作り出す機械的スタック。
回路が実際に測定されたアナログ値を生成しない限り、接触マットをアナログ圧力センサーとして説明しないでください。
アナログ力感知マット
FSRまたは他の類似の構造は、調整後に荷重関連の抵抗、コンダクタンス、または電圧を生成します。Interlinkは、かかる力が増加するとFSRの抵抗が減少することを述べ、FSRをロードセルやひずみゲージと区別しています。[2]
アナログ設計には追加の入力が必要です:
- 予想される荷重範囲および接触面積;
- 測定回路;
- 許容信号変動;
- ベースラインとプリロード;
- サンプリングとフィルタリング;
- しきい値または負荷帯域目標;
- 較正方法; および
- ドリフト、ヒステリシス、および再現性の受け入れ。
センサー領域、サポート、アクチュエータの形状、および回路は一緒に確認する必要があります。より詳細なアナログ出力は機械的不確かさを取り除くものではありません。
マルチゾーンマット
マルチゾーンマットは、検出領域を独立した接触またはアナログ領域に分けます。各ゾーンはトレース、ピン、チャネル、障害ケース、および検証の組み合わせを追加します。
システムが必要とする場合は、複数のゾーンを使用してください:
- 別々の負荷経路にわたる広範なカバレッジ;
- 左右または前後の位置情報;
- 必要なアクティブ領域の組み合わせ;
- ゾーンごとの診断;
- 相対負荷分布、または
- 冗長性や妥当性のチェック。
図面をより能力があるように見せるためだけにゾーンを追加しないでください。各ゾーンには名前付きのシステム目的があるべきです。
設備図を制御された設計範囲に変換する
全体の輪郭が最初のジオメトリであり、完全な設計ではありません。
基準点と方向を設定する
定義する:
- 主要なXおよびY基準点;
- 上面および底面の方向;
- 取り付け面;
- 前後方向または左右方向;
- コネクタ側;
- 重要な取り付け基準;
- 図面の単位と縮尺; そして
- 改訂および部品番号の管理。
共通の基準点がなければ、センサ領域、シート機能、切削工具、および組立治具は、異なる基準に対して正しくても、生産時にはずれることがあります。
許可されたエンベロープをマークする
許可されたエンベロープとは、マットを製品に干渉せずに置くことができる領域です。次を考慮する必要があります:
- クッションまたはハウジングの境界;
- 縫い目やトリムの取り付け;
- リブ、ボス、クリップ、穴、ファスナー;
- 換気または排水経路;
- 可動機構;
- サービスアクセス;
- 高曲率面;
- 切り欠きおよび緩和部分;
- 接着剤アクセス; および
- 組立挿入経路。
禁止区域をマークする
禁止区域は必ずしもマットの穴であるとは限りません。それは次のような領域である場合があります:
- センシングゾーンが許可されていない
- トレースが通過できない
- 接着剤が通気孔やサービス機能を覆ってはいけません;
- 硬い移行部品が曲がり部分に置かれてはいけません;
- 局所的な負荷を転送してはいけません; または
- 追加の保護が必要です。
これらの領域を明示的に示してください。「リブを避ける」などの口頭の注意は検査が困難です。
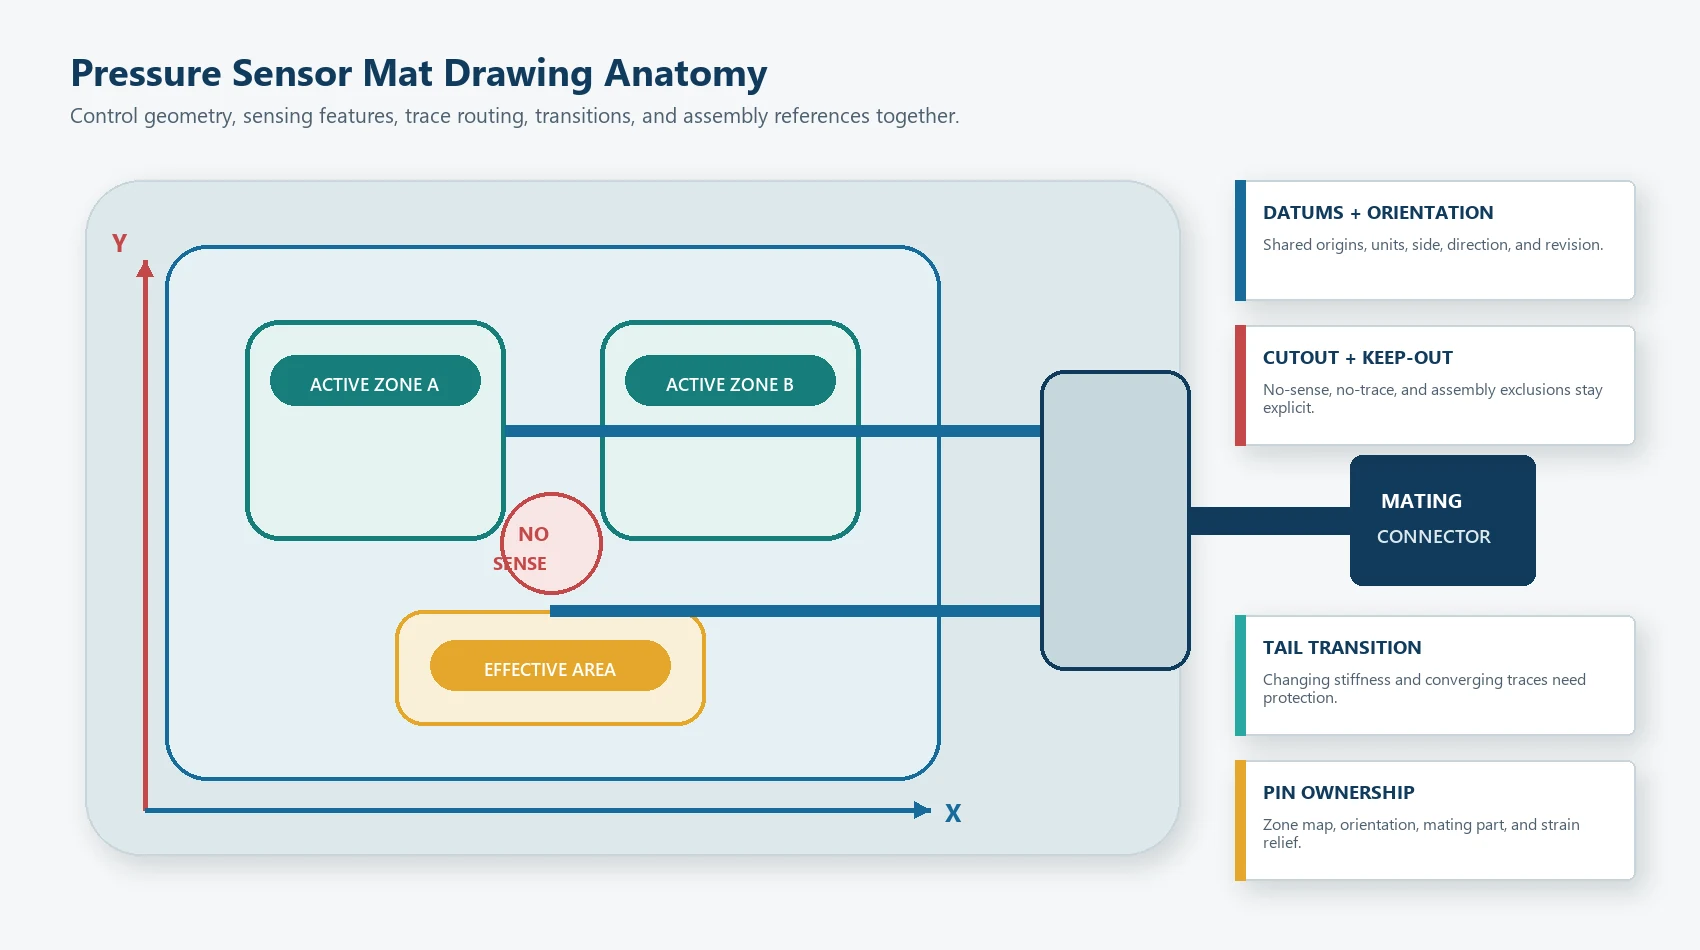
エッジおよび切り欠きの関係を定義する
エッジや内部の切り欠きは応力を集中させたり、利用可能な配線スペースを減らしたりする可能性があります。図面は次を明示する必要があります:
- アクティブな特徴の周囲の最小承認境界;
- 角のスタイル;
- 開口部周囲の余白;
- トレースのクリアランス;
- 切断および位置決めの許容差;
- 局所的な支持条件; および
- マットが平坦に設置されるか成形されるか。
正確な寸法は選択された建設および製造プロセスによって異なります。それらは一般的なオンラインの規則ではなく、エンジニアリングの確認から得られるべきです。
センシングゾーンはどのように配置すべきですか?
センシングゾーンは、目に見える表面の中心だけでなく、実際の荷重経路に合わせる必要があります。
まず必要な荷重ケースをマップ化してください
各必要条件について、次のことを記録してください:
- 荷重が製品に入る場所;
- カバー、フォーム、または構造がどのようにそれを広げるか;
- どのセンサー領域が反応すべきか;
- どの領域が意思決定を変えずに反応できるか;
- どの領域が非活性のままでなければならないか; そして
- コントローラが結果をどのように解釈するか。
これにより、ゾーン配置が機能マップに変わる。
アクティブエリア、検出エリア、および物理パッドは必ずしも同一ではありません
物理マットには、感知しない境界、トレース、接着剤、テールトランジション、ラベル、および保護エリアが含まれる場合があります。システムの検出エリアは、周囲の材料が荷重を分散するため、1つの物理ゾーンよりも大きくなる場合があります。
別々の描画用語を使用します:
全体の輪郭:完全な切断形状;作動ゾーン: 電気感知機能;有効検出領域: 必要な荷重が承認された応答を生じる組立領域;無感知領域: 有効なアクティベーションを作成してはいけない領域;トレース回廊: ゾーンからテールまでの保護されたルート; そしてテール遷移: センサーボディからフレキシブルインターコネクトへの変化。
使用しないでくださいアクティブエリアを六つすべてを意味するために。
大きなゾーン一つか、いくつかの小さなゾーンか?
| レイアウト | 利点 | トレードオフ | 適用される場合 |
|---|---|---|---|
| 1つの大きなゾーン | 配線、ピン、状態の組み合わせが少ない | 荷重位置に関する情報が少ない;局所的な荷重経路は依然として隙間を生じる可能性がある | エリア内の承認された荷重はすべて同じ結果を生じるべき |
| 複数の独立したゾーン | 位置およびパターン情報;個別の診断 | より多くのチャネル、配線、較正、および故障ケース | コントローラーはゾーンごとの判断が必要です |
| 重なる有効範囲 | 機械的負荷経路の間のギャップを減らすことができます | 慎重なロジックと組立の検証が必要です | 位置の正確さよりもカバー範囲が重要です |
| 小さな局所ゾーン | コンパクトでシンプル | 位置、整列、局所サポートに敏感です | 負荷経路は厳密に制御されています |
正しいゾーン数は、十分なマージンをもって必要なシステムの判断をサポートする最小限の数です。
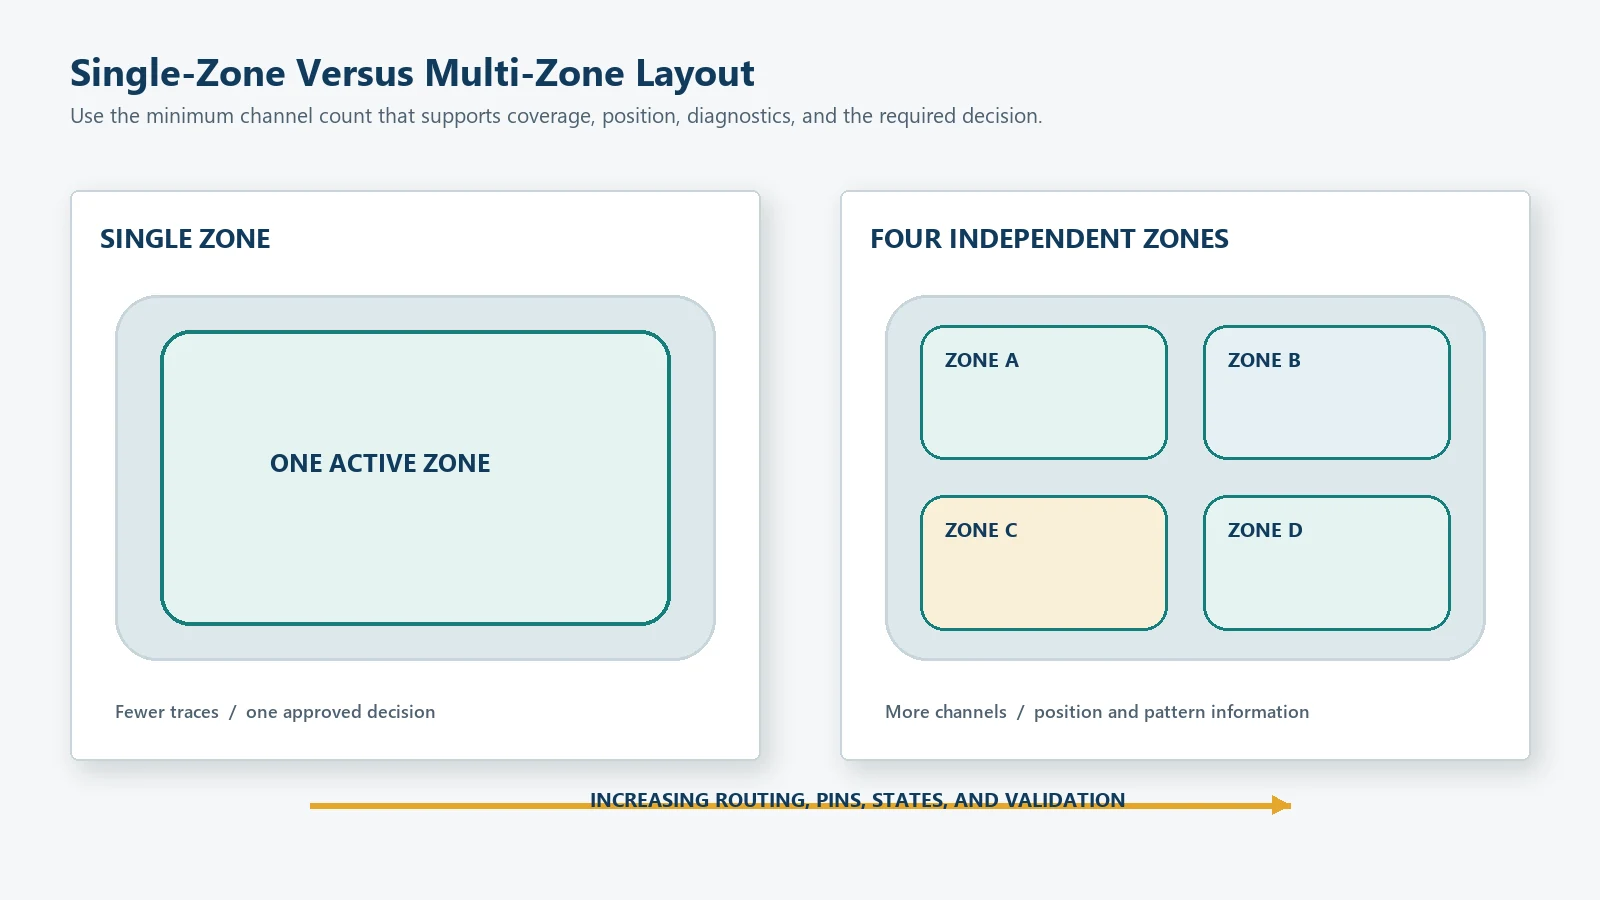
エッジおよび遷移ケースの設計
試験負荷:
- 各アクティブゾーンの端付近;
- 隣接するゾーンの間;
- 切欠きやリブの付近;
- トレース通路上;
- 尾部遷移付近;
- 予期される姿勢または製品位置の極端な状態において;および
- 必要な非検知領域で。
エッジケースは、電気図面では見えない機械的ギャップを明らかにすることがある。
センサーを調整する前に機械的負荷経路を設計する
マットは、周囲の構造がその荷重を再分配した後に到達する荷重に反応します。
ユーザー、居住者、または加えられた荷重
              |
              v
カバー、張地、または製品表面
              |
              v
フォーム、エラストマー、アクチュエーター、または荷重分散器
              |
              v
圧力センサーマットのアクティブゾーン
              |
              v
支持プレート、ハウジング、クッション、またはフレーム
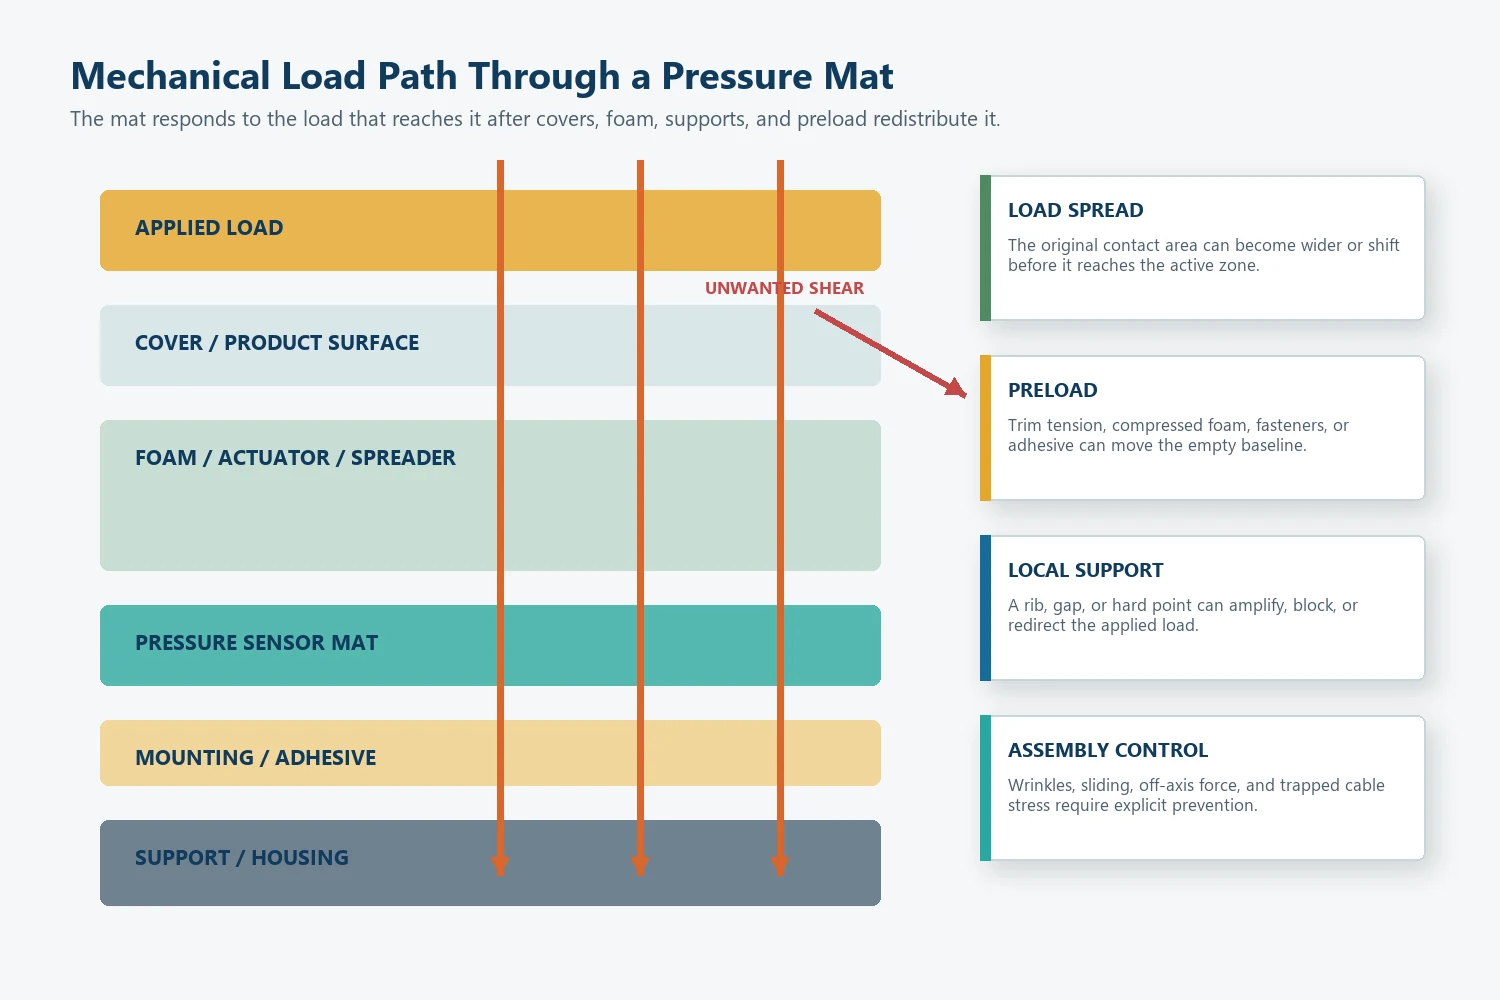
アクチュエータまたは荷重分散器を制御します
剛性または半剛性のアクチュエータは荷重をセンサー領域に集中させることができます。フォームや柔軟なカバーは荷重をより広い領域に分散させることができます。どちらが自動的に優れているわけではありません。
レビュー:
- 接触面;
- エッジ形状;
- 整列;
- 剛性;
- 移動量;
- オーバートラベル;
- 角度荷重;
- 局所支持;
- 許容スタック; および
- アクチュエータがせん断を発生させることができるかどうか。
Tekscan の力センサー統合ガイドは、機械的インターフェース、荷重領域、整列、および感知領域でのせん断や曲げの回避が結果に影響を与えることを強調しています。[3] 柔軟な圧力マットを統合する場合でも、正確な JASPER 構造が異なる可能性があるものの、同じ原則が適用されます。
法線荷重をせん断および剥離から分離する
多くの圧力感知構造は、センサー面に垂直な荷重に反応するように設計されています。滑動アセンブリ、しわのあるフォーム、支えのないケーブル、または斜めのアクチュエータは、せん断、はく離、または曲げを引き起こす可能性があります。
設計では、マットが構造ヒンジ、ケーブル拘束、または滑り摩耗面になることを防ぐ必要があります。これは、その使用が特別に設計され、検証されている場合を除きます。
予荷重を考慮する
予荷重は以下から生じることがあります:
- 圧縮されたフォーム;
- 張力を調整する;
- ハウジングのネジまたはスナップ;
- 取り付け用接着剤;
- カバープレート;
- ケーブルの配線;
- 組立用クリップ; または
- 製品の重量。
プリロードは、目標荷重が加わる前の空の基準線または接触ギャップを変更します。完全組立時に記録します。
機能ごとにレイヤースタックを定義する
必要な機能が明確になる前に、特定のフィルムや接着剤を選ばないでください。
任意の保護層または摩耗層
センシング層または接触回路層
スペーサー、ギャップ調整層、または力感知層
対向回路層または支持層
取り付け用接着剤または取り付け機能
機器表面またはクッション支持
実際の順序は構造によって異なります。接触マット、FSR、印刷圧力アレイ、フレキシブル回路は、ひとつの共通のスタックを共有しません。
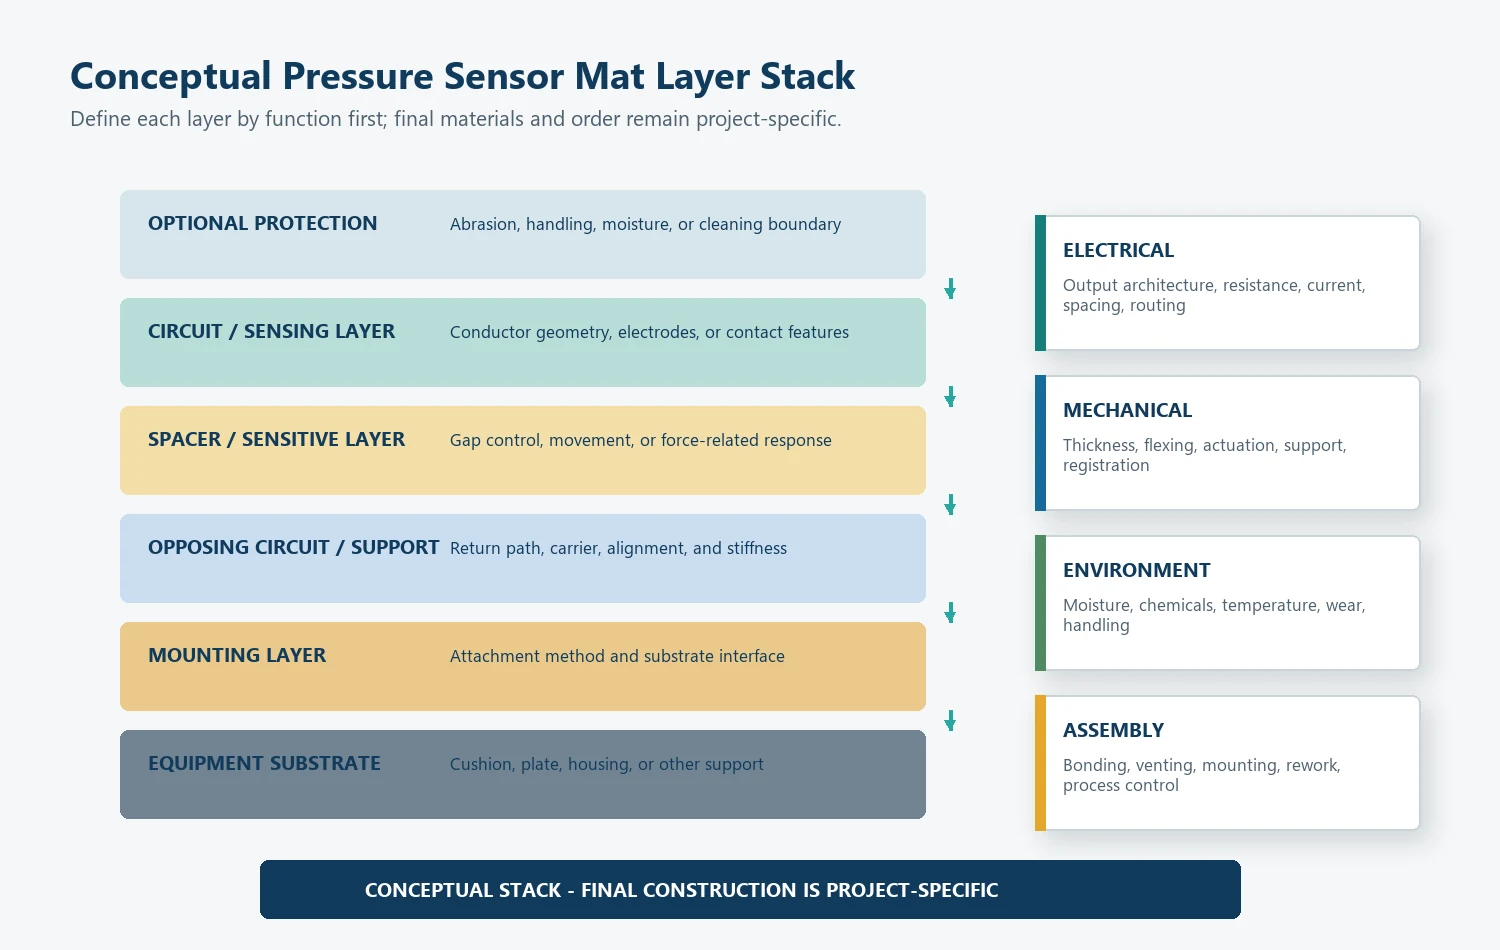
| レイヤー機能 | 設計上の質問 | 無視した場合の典型的な故障 |
|---|---|---|
| フレキシブルキャリア | どのくらいの成形、曲げ、取り扱い、および寸法安定性が必要ですか? | ひび割れ、歪み、不適合、または位置ずれ |
| 導体または電極 | どの電流、抵抗、形状、間隔、および配線が必要ですか? | 開回路、過剰な抵抗、短絡、またはゾーンの不一致 |
| センシング/接触構造 | 結果は接点閉鎖ですか、それともアナログ力応答ですか? | 誤った出力動作またはサポートされていない較正の主張 |
| スペーサーまたは隙間制御 | 接触はどこで発生する可能性があり、作動/解除を制御するものは何ですか? | 誤作動、作動なし、または不安定なスイッチング |
| 接着層 | どの内部部分がラミネートを必要とし、どの部分が動きや換気を必要としますか? | 剥離、動きの制限、汚染、または反応の変化 |
| 保護層 | 摩耗、湿気、取り扱い、または化学物質への曝露はどの程度ありますか? | 組立中または使用中の損傷 |
| 取り付け層 | どの面がマットを受けるべきか、そして取り外し可能か恒久的かでなければならないか? | リフト、しわ、トラップされた応力、または使用上の問題 |
材料は、電気的、機械的、環境的、工程、および文書要件が判明した後に確認する必要があります。
導体、トレース、およびテールのルーティングはどのように設計すべきですか?
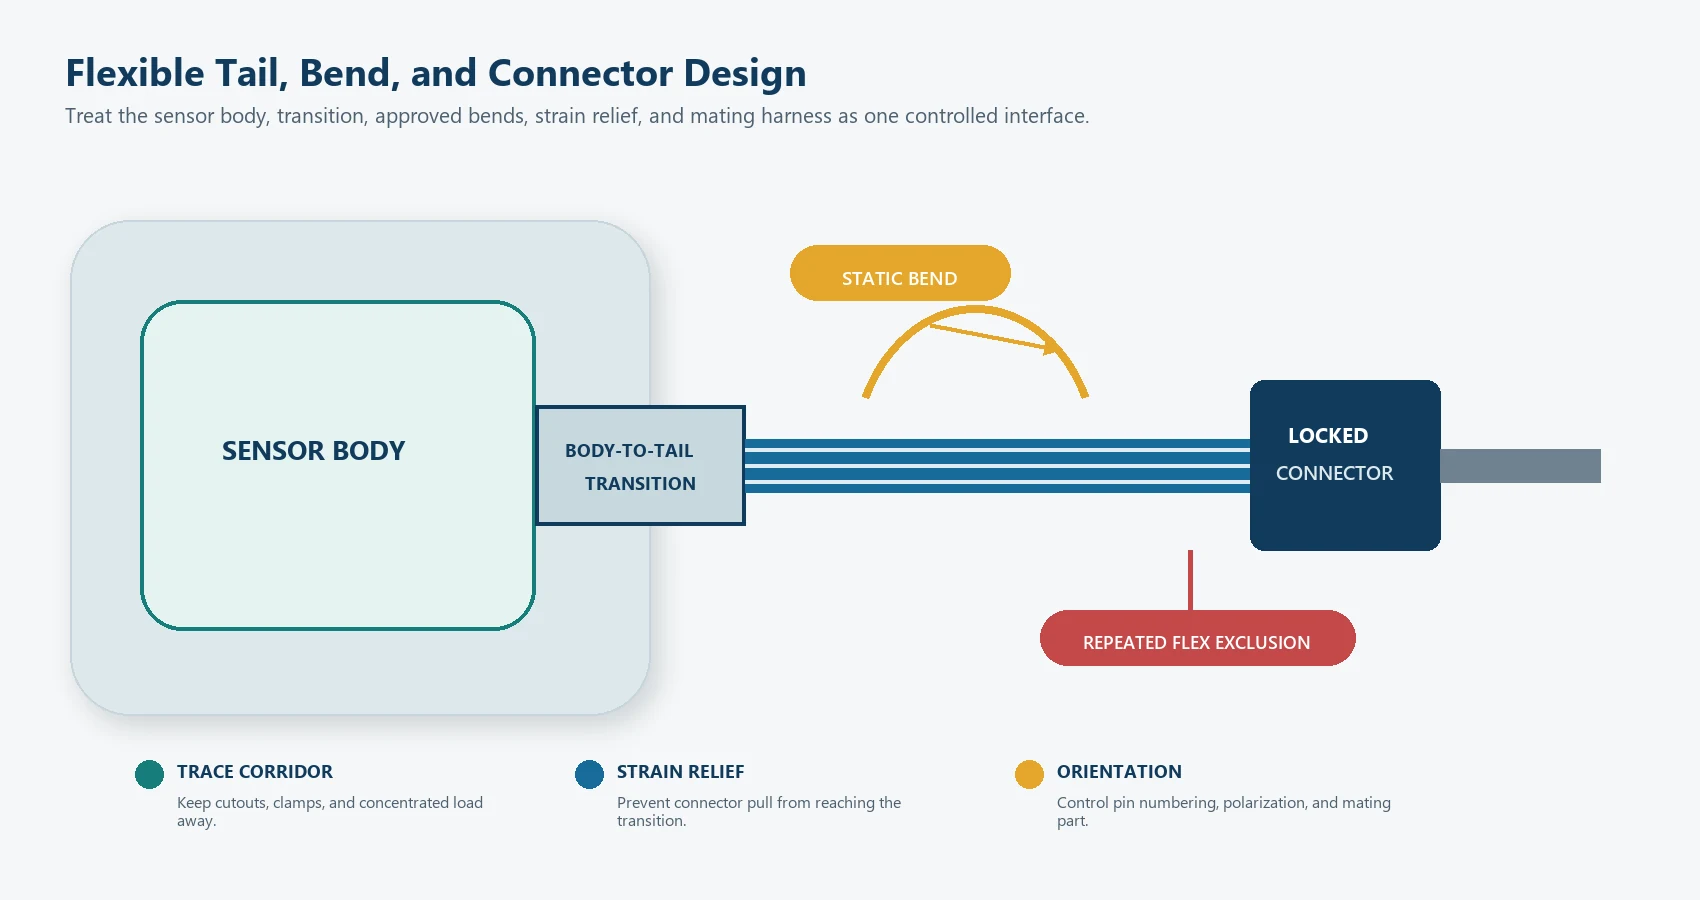
テールはセンサーの一部であり、ゾーンが完成した後で付け足されたものではありません。
早めに出口位置を選択してください
出口位置は以下に影響します:
- 使用可能なトレース通路;
- 組立方向;
- コネクタの位置;
- 曲げ回数;
- ストレインリリーフ;
- 可動機構からの保護;
- ケーブルの長さ; および
- 全体の切断形状。
プロジェクトの後半でコネクタを移動すると、完全な再配線が必要になることがあります。
静的フレックスと動的フレックスを区別する
組み立て中に一度だけ曲がるテールは、毎回の操作サイクルで動くテールとは異なる使用負荷です。どの条件が適用されるかを明記してください。
各曲げについて、以下を記録します:
- 曲げの位置;
- 方向;
- 形成順序;
- 繰り返しまたは一度の動き;
- 隣接する硬い領域;
- 支えと応力緩和;
- 摩擦の可能性; および
- 検査アクセス。
IPC-2223は、フレキシブルプリント基板およびフレックスインターコネクト構造の設計ガイダンスを提供します。[4] 構造や顧客の要件が適用可能である場合に使用してください。確認された規格や図面範囲なしに、すべてのプリントセンサーマットにIPC準拠を主張しないでください。
ボディからテールへの遷移を保護する
この遷移は多くの場合、次を組み合わせます:
- 剛性の変化;
- 収束するトレース;
- 局所的な曲げ;
- 接着縁;
- カバー層の端;
- 組み立て取り扱い; および
- コネクタの引き抜き。
制御されていない折れ、鋭いハードウェアのエッジ、クランプ、および集中荷重をこの領域から遠ざけてください。InterlinkのFSR統合ガイドラインも同様に、テールの曲げや急激な折れを避け、機械的損傷から保護することを推奨しています。[2]
コネクタとピン割り当ての管理責任を定義する
図面パッケージには以下を含める必要があります:
- 承認された場合、コネクタの製造元および部品番号;
- 結合コネクタ;
- ピン数;
- ピン番号の向き;
- ゾーンとピンのマップ;
- 使用する場合の共通リターン構造;
- ワイヤーまたは端子の長さ;
- ロックおよび偏光;
- 応力緩和;
- 挿入およびサービス要件;および
- 連続性または抵抗チェック。
コネクタ互換完全なインターフェース仕様ではありません。
積層、位置合わせ、切断形状
圧力センサマットは層の位置合わせに依存します。わずかなずれでも、接点の移動、トレースのクリアランスの減少、通気経路の遮蔽、またはアクティブゾーンの境界の変化を引き起こす可能性があります。
製造図面には以下を明記する必要があります:
- どの寸法が個々の層を制御するか;
- 基準位置;
- アクティブ機能とカットエッジの関係;
- スペーサーと接触の整列;
- テール層の整列;
- 接着剤規制区域;
- 内部切り欠き;
- 許容される化粧条件;
- ラベルの位置; そして
- 検査方法.
公差累積が重要である
すべての特徴に同じ公差を割り当てないでください。寸法を機能別に分類します:
最重要管理項目: センサーやコネクタの適合、または組立てに影響するもの;重要管理項目: 配線、整列、または保護に影響するもの;参考項目: 文脈を伝えるためのもので、直接検査されるものではない。
次に、組み合わせた最悪ケースの条件を評価してください。ゾーンは自身の許容範囲内にあっても、シート機能、ダイカット、スペーサー、取り付け位置が組み合わさることで、有効検出領域が承認された荷重経路の外に移動する可能性があります。
内部移動が必要な場合があります
一部の構造物は制御された移動、空気の置換、または接触移動を必要とします。すべての内部面を接着すると、作動挙動が変わることがあります。逆に、意図しない未接着領域を残すと、汚染、しわ、または層の移動を許す場合があります。
レイヤー図は、関連する場合には接着、未接着、通気、および保護された領域を示す必要があります。
取付および組立設計
優れたセンサー設計でも、制御されていない取り付けプロセスによって損傷する可能性があります。
取付面を定義する
記録:
- 基板材料;
- 表面の質感;
- 曲率;
- 清浄度;
- コーティングまたは剥離剤;
- 設置中の温度;
- 圧力を加えるためのアクセス;
- 手直しの要件; そして
- 予想される環境曝露。
圧力感応型接着剤の性能は、使用する接着剤、基材、準備、適用圧力、および条件によって異なります。3Mの接着ガイドラインでは、表面準備は基材別に扱われています。[5] したがって、作業マットの図には、他の接着剤からコピーした一般的な指示ではなく、承認された材料とプロセスを参照する必要があります。
しわや内部応力を制御する
組立方法では以下を避けるべきです:
- 作動ゾーンを通る折り目;
- しわ;
- マットを引っ張ってフィットさせること;
- トラップされたケーブルの張力;
- 支えのない隙間をまたぐこと;
- 位置合わせ前の接着接触;
- 切断面でのこすり合わせ; および
- 尾を使って本体を所定の位置に引き込む。
手動による配置で重要な位置を確実に保持できない場合は、組立治具や位置合わせ用の機能を使用する。
メンテナンスおよび交換の境界を計画する
OEMの機器には、修理不可の接着マット、交換可能なモジュール、またはクッションに統合されたセンサーが必要な場合があります。永久接着剤、隠しコネクタ、または元に戻せない組み立て手順を選択する前に、想定されるサービスレベルを定義してください。
これは消費者向けの修理手順ではなく、製品設計上の決定です。
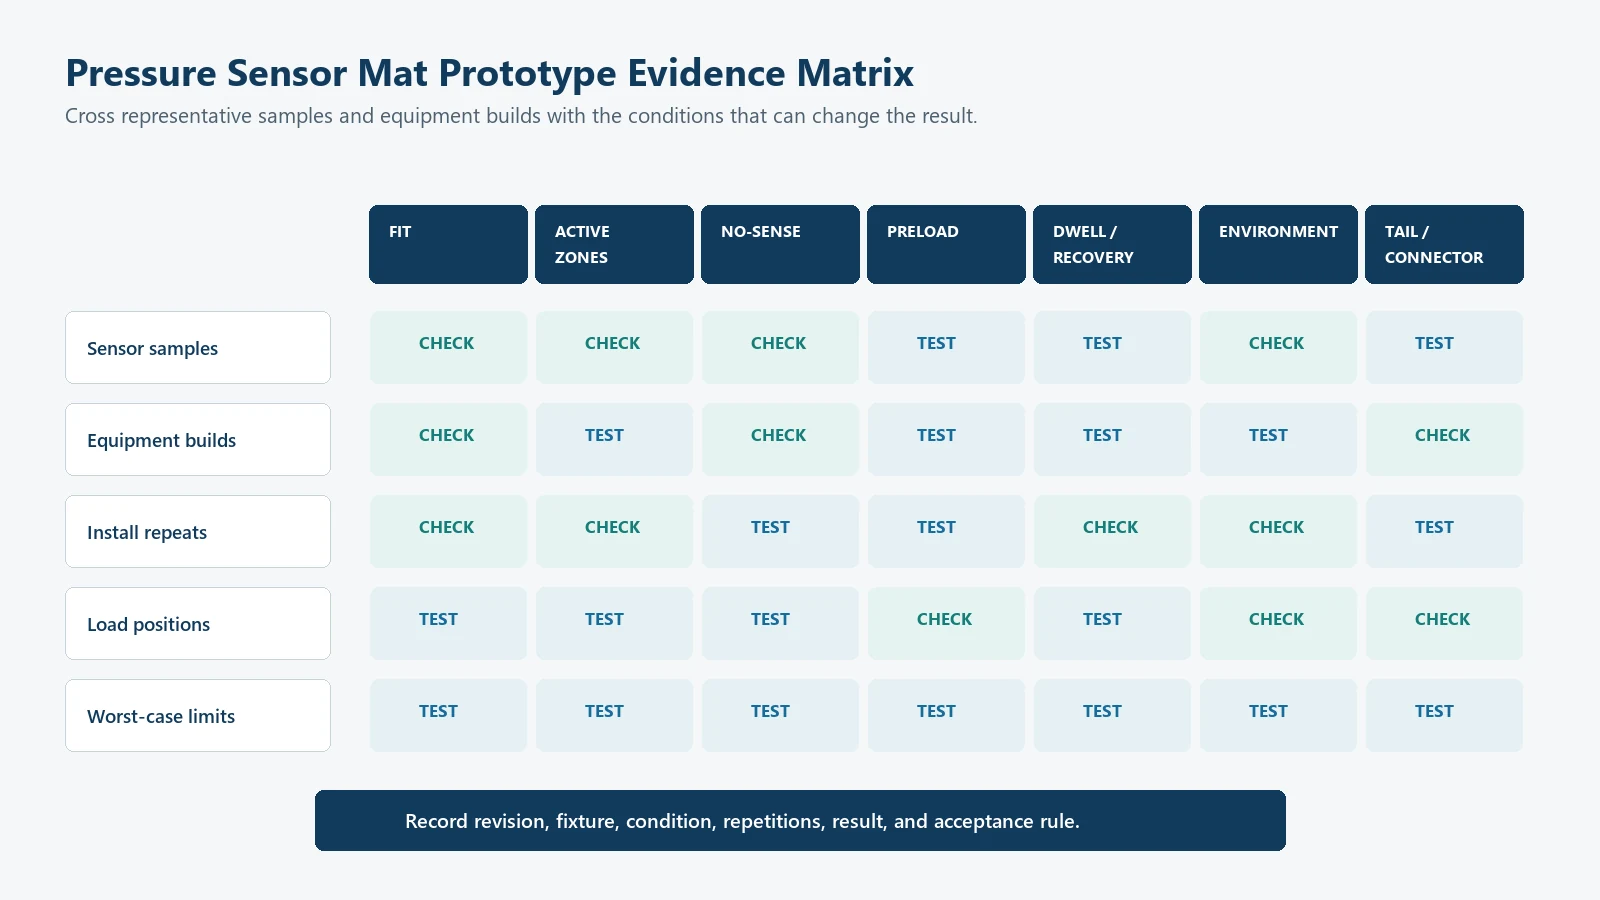
機械システムと電気システムを一緒に試作する
プロトタイプの目的は、生産用の金型や文書が確定する前に、不確実な関係を明らかにすることです。
JASPERの試作能力プロジェクト入力が確認された後、図面レビューおよびサンプル反復をサポートできます。
試作段階 1: 形状とフィット
確認:
- 全体の外形;
- 切り欠きおよび禁じられた特徴;
- ゾーン整列;
- テール出口;
- コネクタアクセス;
- 組立方向;
- 取り付け面;
- 平坦性および成形;および
- 製品への干渉。
電気的出力は有用だが、主な問題は設計が物理的にアセンブリに属するかどうかである。
プロトタイプステージ2:機能的応答
テスト:
- 必要なアクティブゾーン負荷ケース;
- 不要なケースを必要とする;
- エッジとゾーンの隙間;
- 積み込みと積み下ろし;
- プリロード;
- 滞留と回復;
- 接点バウンスまたはアナログ安定性;
- トレースおよびコネクタの導通; そして
- 実際のコントローラインターフェース。
別の圧力センサーマット校正ガイドは、機械スタックが安定した後に閾値分布、ヒステリシス、デバウンス、ガードバンド、および受け入れロジックをどのように開発すべきかを説明します。
試作段階3:ばらつきと過酷な使用条件
追加:
- 複数のマット;
- 複数の装備やクッションの構造;
- 繰り返しの取り付け;
- 極端な整列;
- 環境条件;
- ケーブルおよびコネクタの取り扱い;
- 繰り返しサイクル;
- 集中荷重またはオフ軸荷重;
- 承認済みの故障事例。
NISTの測定プロセスガイダンスは、再現性、長期的変動、校正、バイアス、測定器研究、不確かさを区別しています。[6] これらのカテゴリーを使用して証拠を整理し、1つのサンプルからの平均のみを報告するのではなくしてください。
設計レビューの成果
プロトタイプ段階は次のもので終了すべきです:
- 承認された図面改訂;
- 承認された層と材料リスト;
- ゾーン・ツー・ピンマップ;
- 承認済み組立方法;
- 機能重要寸法;
- プロトタイプ試験報告書;
- 未解決リスクリスト;
- 変更管理のトリガー;
- 生産検査計画; そして
- サプライヤーとシステムオーナー間の責任の分担。
適用例と設計の優先事項
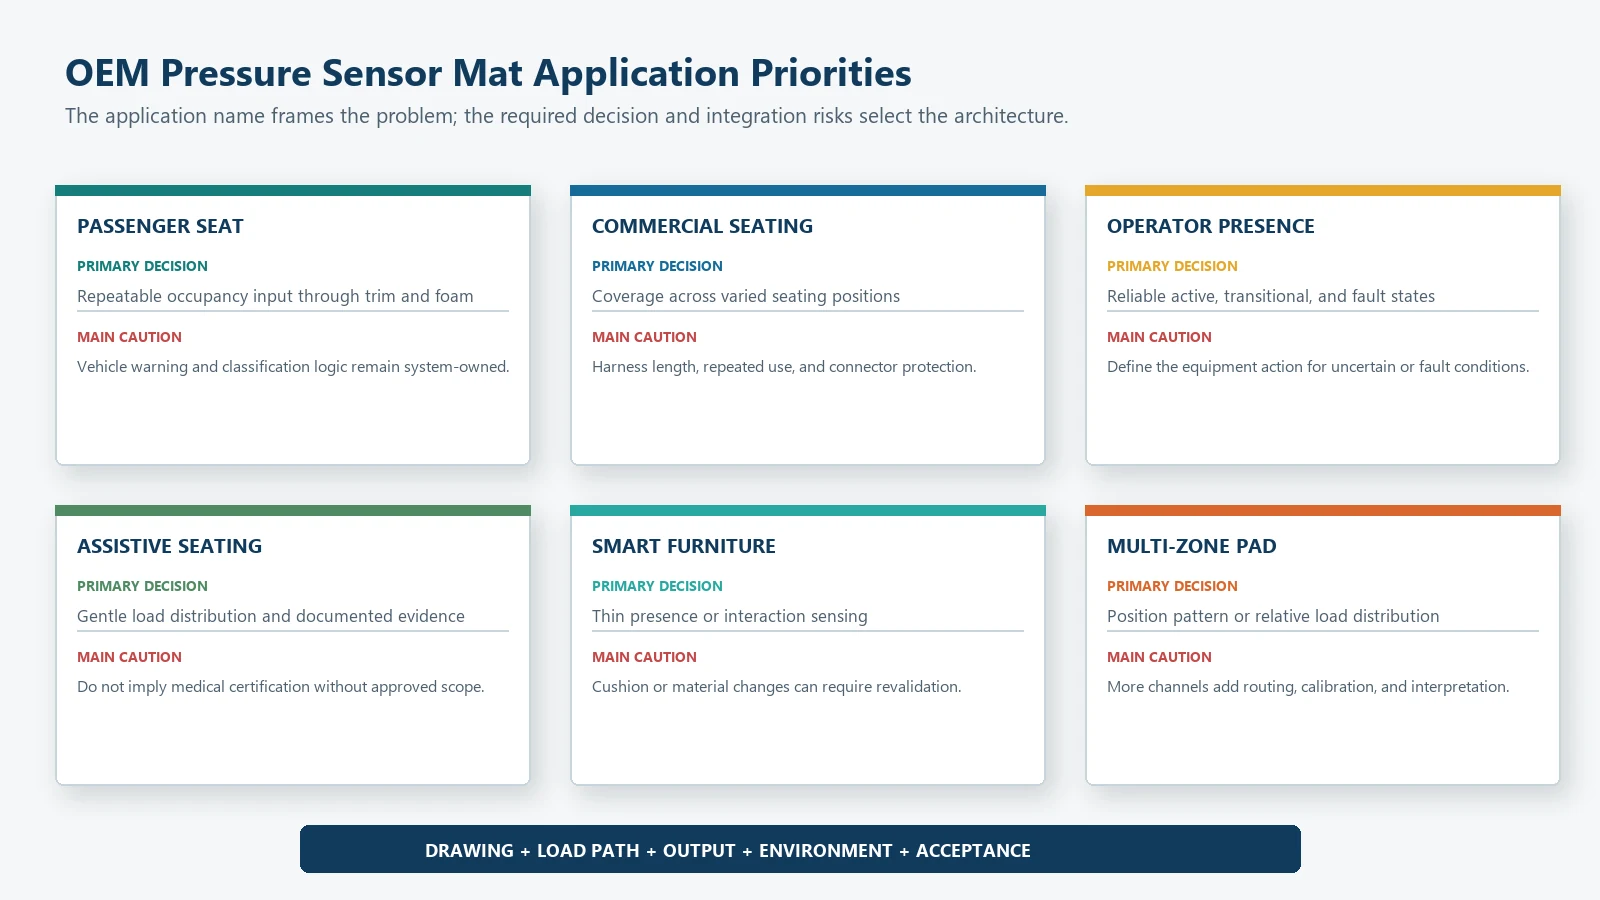
| OEM アプリケーション | 主要設計の優先事項 | 有用なアーキテクチャ | 主な注意点 |
|---|---|---|---|
| 自動車の助手席の乗員 | フォームとトリムを通じた繰り返し可能な検出 | 座席システムに合わせた接触型またはアナログマット | 最終警告、分類、および車両ロジックはシステム所有のまま |
| リアまたは商用車の座席 | カバレッジ、配線、繰り返し使用、コネクター保護 | シングルゾーンまたはマルチゾーンマット | 長いハーネス経路と可変座席位置は統合リスクを高める |
| オペレーター在席検知シート | 信頼性のあるアクティブ/非アクティブの判断と障害処理 | 接触マットまたはアナログ閾値 | 移行中または故障状態において機器が行うことを定義する |
| 医療用または支援用の座席入力 | 優しい荷重分散、清掃時の曝露、文書化された検証 | 接触式、アナログ式、またはマルチゾーンマット | 承認されたプロジェクト範囲なしに医療認証を示唆しない |
| スマート家具または occupancy モニタリング | 薄い統合と許容される誤検知/見逃し | 接触式またはアナログマット | クッションの交換や素材の変更は再検証が必要な場合があります |
| 位置または荷重分布パッド | ゾーンカバレッジおよびチャネルマッピング | マルチゾーンアナログまたは接触アレイ | ゾーンが増えると、電子機器、校正、およびデータ解釈がより多く必要になる |
| 産業用安全エッジまたはエリアマット | カバレッジ、環境保護、およびフェイルセーフシステム設計 | 目的設計された接触式または圧力感知マット | シートセンサーの設計は、アプリケーション固有の安全性レビューなしに再利用してはいけません |
自動車用の場合機器では、圧力マットをシートおよび車両システム内の1つのコンポーネントとして扱ってください。その他の機器では、同等のシステム所有者、リスク分析、コントローラー、および検証境界を特定してください。
関連する検証: 圧力センサーマットの設計における試験計画をご覧ください。
圧力センサーマット設計レビュー マトリックス
プロトタイプ図をリリースする前にこのマトリックスを使用してください。
| レビュー対象 | 確認済み入力 | 必要な証拠 | 担当者 |
|---|---|---|---|
| システムの決定 | 状態、信号、ゾーン、タイミング、障害時の動作 | 要求事項またはインターフェース仕様 | OEM/システム所有者 |
| 機械的エンベロープ | 基準面、外形、切欠き、禁止区域、スタック | CAD、断面図、または代表サンプル | 機械チーム |
| 荷重経路 | 必要な荷重、位置、接触面、スプレッダー、支持 | 荷重マップまたは固定具計画 | 機械/システムチーム |
| センサー配置 | アクティブゾーン、感知されないエリア、効果的なカバレッジ | ゾーン図およびエッジケース計画 | センサーおよびシステムチーム |
| 電気インターフェース | 接点/アナログタイプ、回路、ピン、診断 | 回路図およびゾーン対ピンマップ | 電気チーム |
| テールとコネクタ | 出口、曲がり、長さ、組合せ部品、応力緩和 | ハーネスおよび組立図 | 電気/機械チーム |
| 材料と層 | 機能スタック、環境、接合、保護 | 承認済み材料リストおよびサプライヤーデータ | センサー/材料チーム |
| 組立 | 配置、表面準備、治具、検査 | 作業指示または組立試作 | 製造チーム |
| 検証 | サンプル、繰り返し、条件、承認 | 承認済み試験マトリックス | 品質/システムチーム |
| 変更管理 | レビューまたは再検証を引き起こす機能 | 管理された変更リスト | プログラムオーナー |
オーナーが空欄の場合はプロジェクトのリスクです。オーナーのいない要件は通常、後期のプロトタイプの議論になります。
一般的な圧力センサーマット設計の誤り
外形だけを描く
アウトラインではゾーン、非検出領域、配線、層の整列、テールの移行、コネクタの向き、取り付け、荷重経路は定義されません。
視覚的な対称性でゾーンを配置する
製品は対称的に見えるかもしれませんが、フォーム、サポート、ユーザーの姿勢、アクチュエータによって非対称の荷重経路が生じます。
他のすべての機能が固定された後にテールを配線する
遅いテールルートは、アクティブエリア、鋭いエッジ、可動部品、または禁止された曲がりを横切る可能性があり、新しいコネクタ位置を強制することがあります。
すべての柔軟なエリアを曲げ可能として扱う
センサーボディ、アクティブゾーン、ボディからテールへの移行部、補強材、コネクタ、およびテールには異なる曲げ制限がある可能性があります。
一般的なスタックから材料を選ぶ
乾燥して平らで静的な用途でうまく機能する材料が、曲面、湿度の高い環境、清掃済み、高サイクル、または保守可能なアセンブリには適さない場合があります。
機械が安定する前のキャリブレーション
ゾーン、アクチュエータ、フォーム、サポート、接着剤、または取り付け位置が変わると、しきい値やアナログ関係が変化する可能性があります。
1つのセンター荷重結果の承認
必要なアプリケーションには、エッジ荷重、位置変更、積み込みおよび荷降ろし、滞留、複数のビルド、環境が含まれる場合があります。
意思決定ルールなしでチャネルを追加
より多くのゾーンはコストと失敗事例を増加させます。各ゾーンには定義された目的と解釈が必要です。
製造工程での位置合わせを無視する
電気設計は正しくても、ダイカット、スペーサーの配置、印刷、および取り付け公差によって有効な感知領域がずれることがあります。
設計レビューのためにOEMは何を送るべきか?
提供するもの:
- 基準点、単位、および改訂情報を含む製品図または座席図。
- 利用可能なセンサーの範囲、切り欠き、および禁止領域。
- カバー、フォーム、アクチュエーター、サポート、接着剤、マットを示す取り付け断面。
- 必要なアクティブ、非アクティブ、遷移、および故障状態。
- 荷重ケース、接触領域、方向、位置、滞留時間、および繰り返し。
- 必要な接触、アナログ、多ゾーン、または条件付き出力。
- センシングゾーンの目的および有効カバレッジ要件。
- テールの出口、配線経路、曲げ位置、ケーブルの長さ、および応力緩和の概念。
- コネクタおよび対応部品の図面、ピン配置、およびゾーンマップ。
- 回路、電源、ADCまたはデジタル入力、閾値、タイミング、および診断。
- 環境、清掃、ライフサイクル、組み立て、および取り扱い条件。
- 試作数量、製品サンプル、治具、スケジュール、および受入れ計画。
- 年間出荷量、トレーサビリティ、ラベル、梱包、および文書要件。
不明な項目をオープンとしてマークしてください。制御されたオープン項目は、図面に隠された推定値よりも解決が容易です。
よくある質問
圧力センサー マットを設計するために必要な情報は何ですか?
必要なシステム判定、使用可能な設置範囲、荷重経路、検出ゾーンと非検出ゾーン、出力形式、機械的な積層構成、接続テールの配線経路、コネクタ、環境、試作計画、合否判定方法から検討を始めてください。
アクティブエリアはマット全体のサイズと同じですか?
いいえ。マット全体には、ボーダー、トレース、接着剤、保護、ラベル、切り欠き、テイルトランジション、その他の非感知機能も含まれます。周囲の機構が荷重を分散するため、有効検出エリアは電気的ゾーンとは異なる場合もあります。
マットは何個のセンサーゾーンを使用すべきですか?
必要なシステム判断を十分なカバレッジと診断でサポートできる最小のゾーンを使用してください。追加のゾーンはトレース、コネクタピン、チャンネル、校正、および検証ケースを増やします。
圧力センサーマットは曲げられますか?
一部の部分は曲げることができますが、許容される曲げは構造や場所によって異なります。アクティブエリア、テール、ボディとテールの移行部、スティフナー、コネクタではそれぞれ制限が異なる可能性があります。各曲げが一回限りか繰り返しかを明記してください。
マットは設置前にキャリブレーションする必要がありますか?
部品の確認は設置前に行うことができますが、最終的な閾値や負荷の関係は代表的な機械スタックおよび実際の測定回路で検証する必要があります。
どの接着剤を使用するべきですか?
普遍的な接着剤は存在しません。選択は、キャリア、取り付け基板、表面の質感、環境、組立工程、取り外し要件、およびセンサー機構への影響に依存します。承認された供給者のデータを使用し、組立全体を検証してください。
1つのマット設計を複数の製品で再利用できますか?
荷重経路、エンベロープ、取り付け、テールルート、電子機器、必要な状態、および検証条件が同等であることを確認した後のみ可能です。類似の輪郭があるだけでは機能的同等性を証明するものではありません。
圧力センサーマット設計パッケージを提出する
製品図面、設置断面、作動および禁止エリア、出力要件、荷重ケース、配線ルート、コネクタ、環境、試作数量、および受け入れ計画をJASPER RFQ フォームで送信してください最初のレビューでは、材料や閾値が固定される前に、設計の包絡と荷重経路を解決する必要があります。
出典
- JASPER エレクトロニクス、「シート占有センサーマット」。https://www.jasperele.com/products/car-seat-occupancy-sensor/seat-occupancy-sensor-mat/
- Interlink Electronics, “FSR 400シリーズ統合ガイド.” https://www.interlinkelectronics.com/downloads/integration-guides/fsr-400-series-integration-guide.pdf
- Tekscan, “FlexiForce統合ガイド,” 薄膜力センサー用の機械的統合および荷重ガイドライン. https://www.tekscan.com/resources/datasheets-guides/flexiforce-integration-guides
- IPC, IPC-2223E: フレキシブル/剛性フレキシブルプリント基板の区分設計標準. https://shop.ipc.org/ipc-2223/ipc-2223-standard-only/Revision-e/english
- 3M, “3M VHBテープ表面準備技術情報誌.” https://multimedia.3m.com/mws/media/66019O/vhb-tm-tape-surface-preparation-technical-bulletin.pdf
- NIST/SEMATECH,統計手法の電子ハンドブック, “測定プロセスの特性化.” https://www.itl.nist.gov/div898/handbook/mpc/mpc.htm