ベンチでの1回の測定値ではなく、最終的な機械組立状態で測定した空席状態および占有状態のデータから圧力センサー マットのしきい値を設定します。信号が負荷によって増加する場合、有効な開始条件はN_high < T_off < T_on < O_low、ここでN_highは最高の信頼できる空席信号であり、O_lowは最低の信頼できる占有席信号です。スイッチオンおよびスイッチオフのしきい値を分けることでヒステリシスが生まれます。デバウンスと呼ばれることの多い時間的な資格付けにより、短期間の乱れで状態が変化することを防ぎます。
しきい値は、それを生み出す荷重経路の良さに依存します。カスタム圧力センサー・マットの場合、マットの外形、感知ゾーン、フォーム、アップホルスタリープリロード、設置位置、回路の挙動、ケーブル、およびコネクタは一つのシステムとして確認する必要があります。空時と占有時の分布が重なっている場合、ソフトウェア上の数値を一つ変えてもシステムの信頼性は向上しません。
更新日:2026年7月15日
- しきい値の用語まとめ
- 最初にマット出力タイプを特定する
- しきい値の正しい関係は何ですか?
- 空状態と占有状態のデータが重なる場合はどうなるか?
- 正規化された閾値とヒステリシスの例
- ヒステリシスとデバウンスは異なる問題を解決します
- ヒステリシスは信号の振幅を制御します
- チャタリング防止は時間を制御します
- プリロードは空のベースラインをどのように変えるか?
- 実用的なキャリブレーションのワークフロー
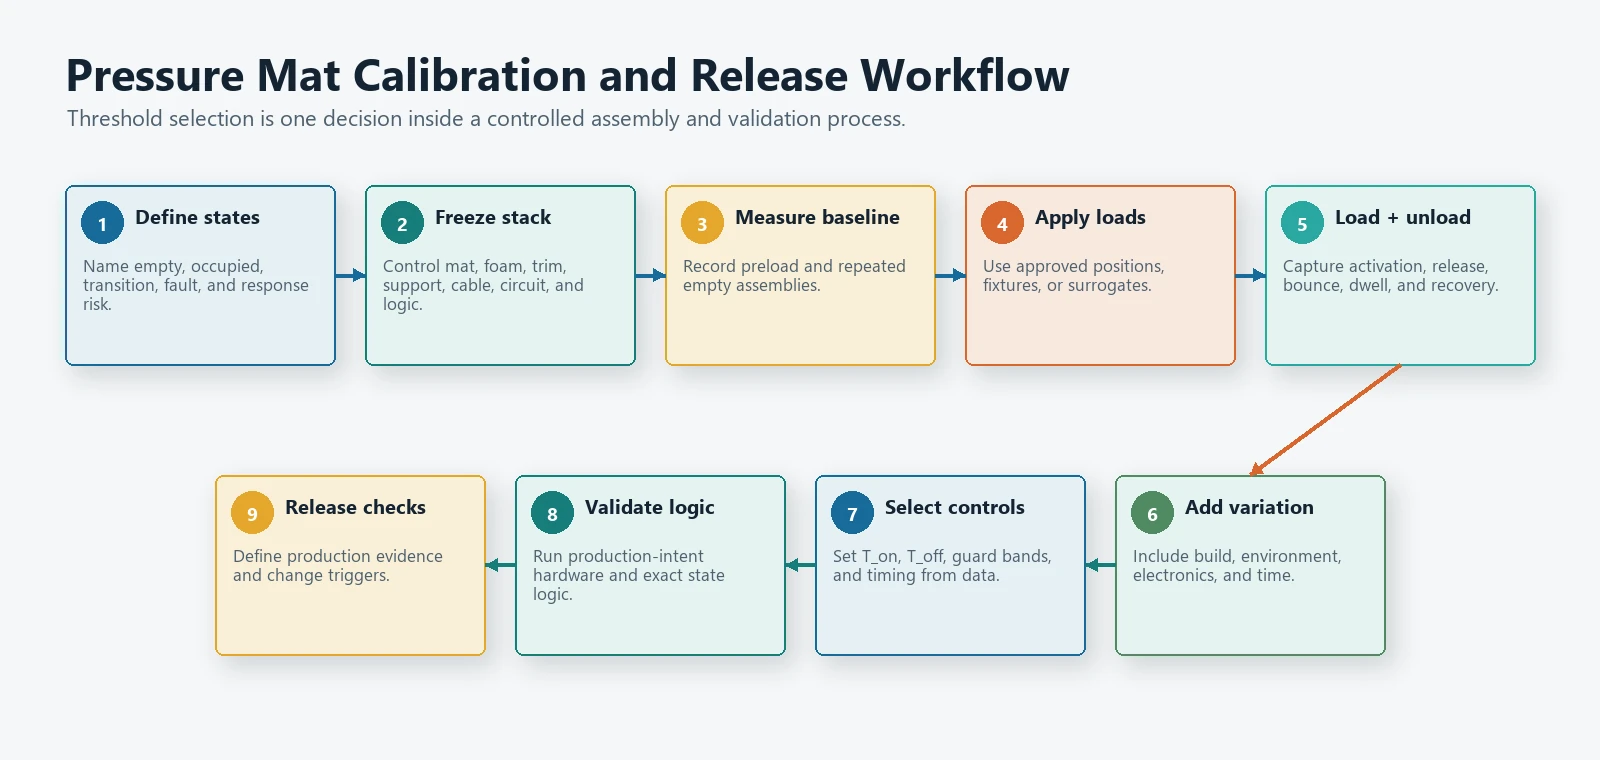
- ステップ1: 状態と意思決定リスクを定義する
- ステップ2:代表的なスタックを固定する
- ステップ3: 空の基準値とプリロードを測定する
- ステップ4:必要な使用時条件を適用します
- ステップ5:負荷時と除荷時を試験する
- ステップ6: 環境および組立の変動を追加
- ステップ7:選択T_on, T_off、および時間の適格性
- ステップ8: 状態機械を検証する
- ステップ9: 生産および変更管理チェックの定義
- 推奨データ収集マトリックス
- 受け入れ基準の書き方
- 一般的なしきい値設定の間違い
- 1つのサンプルと1つの荷重の使用
- 素のマットをキャリブレーションする
- 両方向に同じしきい値を使用する
- デバウンスで分布の重なりを解消できると考えること
- 組立仕様の変更後にプリロードを確認しないこと
- 平均値のみを報告すること
- 測定された力と占有状態を混同すること
- OEM は閾値レビューのために何を送るべきですか?
- よくある質問
- 圧力センサーマットのヒステリシスとは何ですか?
- ヒステリシスはデバウンスと同じですか?
- すべての座席で同じトリガーしきい値を使用できますか?
- どれくらいのガードバンドが十分ですか?
- マットが閾値付近でチャタリングする場合はどうしますか?
- 較正には力を用いるべきですか、それとも圧力を用いるべきですか?
- 圧力マットしきい値計画を確認する
- 情報源
しきい値の用語まとめ
| 用語 | エンジニアリングの意味 |
|---|---|
| ベースライン | 組み立てられたシートまたは製品が定義された無負荷状態にあるときに測定された出力。 |
| プリロード | 目標負荷が加わる前に、フォーム、張り地、接着剤、ハウジング圧縮、組立テンション、またはその他の機械的要因によってすでに加えられている力。 |
スイッチオンしきい値T_on |
状態が占有またはアクティブに変わる前に超える必要がある信号または機械的条件。 |
オフ切り替えしきい値、T_off |
状態が空または非アクティブに戻る前に超える必要がある下限の信号または解放条件。 |
| ヒステリシス | オン切り替え境界とオフ切り替え境界の間の分離。 |
| デバウンスまたは時間条件 | 状態が変わる前に入力が定義された時間有効であることを要求する条件。 |
| ガードバンド | 不確実性や変動を考慮して、観測データと判断しきい値の間に意図的に設けられた分離。 |
| チャター | 信号や接点がある決定境界の周りで動くときの繰り返し状態変化。 |
最初にマット出力タイプを特定する
「圧力センサーマット」というフレーズはいくつかの異なる電気的挙動を示すことができます。閾値の開発は、プロジェクトで実際にどれが使用されているかを特定することから始まります。
| マットタイプ | 生の出力 | 閾値が存在する場所 | 主なキャリブレーション作業 |
|---|---|---|---|
| 接点型メンブレンマット | 開/閉接点または導通の変化 | 主に機械的作動およびリリース荷重で発生;電子機器は安定した状態を検出 | 最終スタックで作動、リリース、バウンス、プリロード、および再現性を確認 |
| 抵抗式またはアナログマット | 負荷に応じて抵抗、電圧、コンダクタンス、またはADCのカウントが変化する | アナログ信号チェーンおよび制御ロジックで | 空および負荷時の分布をマッピングし、その後閾値とフィルタリングを選択する |
| マルチゾーンマット | 個別の接点またはアナログチャネル | ゾーンごと、場合によっては組み合わせた判定ロジックで | 各ゾーンの検証、クロスゾーン負荷、および最終状態ルール |
| 制御されたセンサーモジュール | デジタルまたは処理されたアナログ出力 | モジュールおよびシステムコントローラー内部 | インターフェース仕様、タイミング、故障状態、システム受け入れを確認する |
接点式マットは低解像度アナログセンサーではありません。その有用な出力は単に安定した接点閉鎖である場合があります。その場合、「トリガー閾値」は主に機械的設計の結果です:スペーサーの形状、接点面積、クッション荷重経路、および組立時のプリロードが接点が閉じたり開いたりするタイミングを決定します。
アナログマットは連続的に変化する信号を持っていますが、それはすべての ADC カウントが信頼できる測定値であることを意味するわけではありません。信号は依然として、全体のアセンブリに基づいた判断ルールを必要とします。
いくつかのアナログ構造の背後にある抵抗式検知メカニズムについては、力検知抵抗がどのように動作するかをご覧ください。接触型マットも、別途作動、解除、バウンス、およびプリロードの確認が必要です。
しきい値の正しい関係は何ですか?
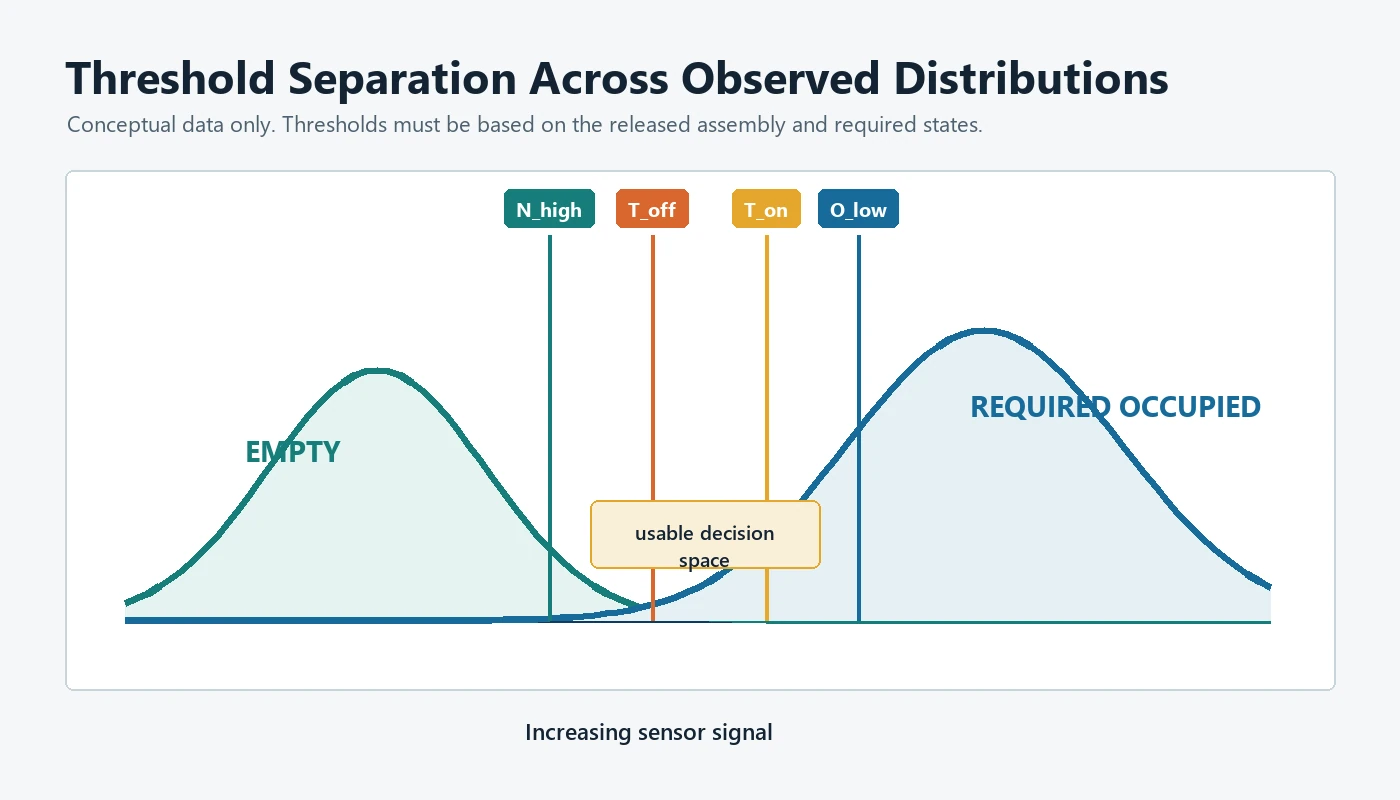
信号が負荷の増加に伴って上昇すると仮定します。以下を定義します:
N_high:信頼できる最大の空状態信号;O_low:信頼できる最小の占有状態信号;T_on: 空から占有への変化のしきい値、およびT_off: 占有から空への変化のしきい値。
明確な分離のために:
N_high < T_off < T_on < O_low
このルールの意味は:
- 最悪のケースの空席は解放しきい値以下に留まる。
- 必要な占有状態は発動しきい値以上に留まる。
- の間のギャップは
T_offとT_on一つのノイズの多い境界が両方の状態変化を制御するのを防ぐ。
もし荷重が増加するとセンサー信号が低下する場合、大小関係を逆にして論理を述べよ。
空状態と占有状態のデータが重なる場合はどうなるか?
もしO_low以下であるか等しいN_high場合、観測されたすべての空と占有のケースを分ける単一の閾値は存在しません。さらなるフィルタリングによりいくつかの遷移を隠すことはできますが、物理的な分離の欠如を作り出すことはありません。
その場合のエンジニアリング上の選択肢は次の通りです:
- 検知ゾーンを移動またはサイズ変更する;
- マットの構造または回路を変更する;
- プリロードとクッションの許容差を制御する;
- 荷重分散器または機械的インターフェースを改善する;
- 複数の検出ゾーンを使用する;
- 別の独立した入力を追加する;
- 必要な動作条件を絞り込む、または
- 分類要件を改訂する。
これは重要な停止条件です。測定された分布が必要な判断を支持するまでは、閾値を承認すべきではありません。
正規化された閾値とヒステリシスの例
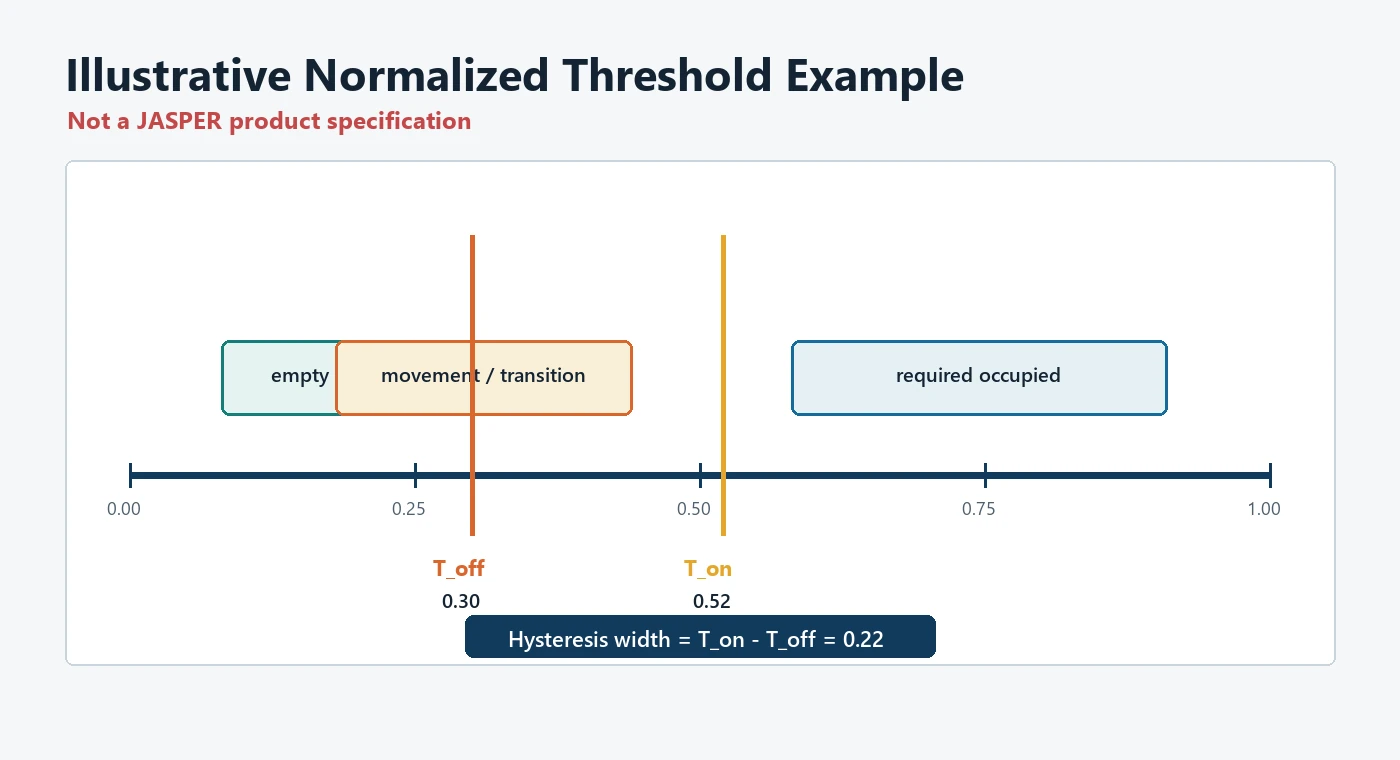
以下の例は、0.00〜1.00。これは説明モデルであり、JASPER の製品仕様や推奨車両閾値ではありません。
| テストグループ | 観測された正規化範囲 | 解釈 |
|---|---|---|
| 未装着の組立状態 | 0.08〜0.22 |
通常の予荷重とサンプルのばらつきを含む |
| 動きや移行のケース | 0.18まで0.44 |
占有状態を作動させるべきでない短い負荷変動を含む |
| 必要な占有条件 | 0.58まで0.91 |
最低限必要な占有結果はここから始まる0.58 |
1つの候補決定ペアは次のようになる可能性があります:
T_on  = 0.52
T_off = 0.30
ヒステリシス幅 = T_on - T_off = 0.22
候補のT_on観測された遷移範囲を超えており、必要な最低の占有結果より下です。候補はT_off最高の空の結果を超えていますが、T_onを大幅に下回っています。したがって、信号が0.30を上回っている間は占有状態が維持されます。信号が低下すると、状態が変化する前に承認された解除時間の条件を満たす必要があります。
負荷に応じて上昇する正規化信号

0.00      0.22      0.30          0.44      0.52      0.58          1.00
 |----------|---------|--------------|---------|---------|--------------|
    空       T_off     移動           T_on     必要       占有
この例は、不確実性、追加の座席や製品、環境条件、荷重位置、積み込みおよび積み下ろし、滞留時間、繰り返しサイクルを含めるまで完成とは言えません。
ヒステリシスとデバウンスは異なる問題を解決します
ヒステリシスとデバウンスはしばしば一緒に議論されますが、同じ制御ではありません。
ヒステリシスは信号の振幅を制御します
ヒステリシスは二つの判定レベルを使用します。入力は作動するためにT_onを越える必要がありますが、解除するためには後でT_offを越える必要があります。信号が閾値の間にある間は、システムは現在の状態を保持します。
テキサスインスツルメンツのコンパレータガイドでは、ハードウェアで同じ原理を使用しています:正のフィードバックにより、上昇および下降のスレッショルドポイントが異なるため、ノイズの多い入力やゆっくり変化する入力が1つの閾値を繰り返し切り替えることはありません。[2][3]
チャタリング防止は時間を制御します
デバウンスは、候補状態が定義された間隔またはサンプル数の間有効であり続けることを要求します。これは、短時間の接点バウンス、振動パルス、乗員の動き、コネクタの乱れ、またはADCスパイクを拒否します。
コントロールを一緒に使用してください:
現在の状態がEMPTYの場合:
    信号がT_on以上である場合にのみOCCUPIEDに変更
    承認された作動時間の間、連続して

現在の状態がOCCUPIEDの場合:
    信号がT_off以下である場合にのみEMPTYに変更
    承認された解除時間の間、連続して

それ以外の場合:
    現在の状態を保持
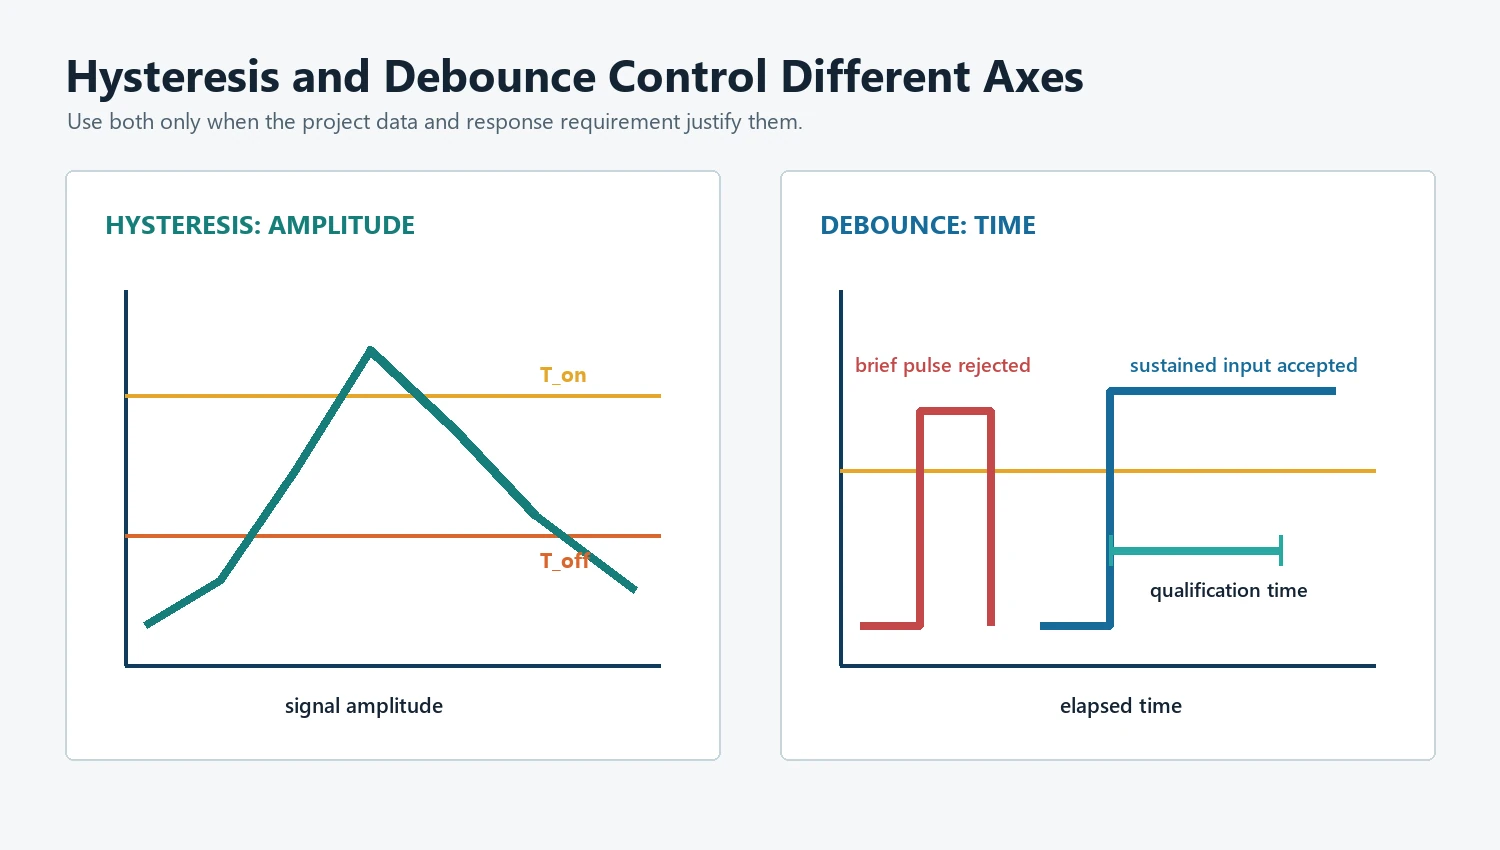
有効化時間と解除時間は等しくある必要はありません。それらはシステム応答要件およびテストデータに基づくべきで、コピーされたソフトウェア定数から取るべきではありません。
デバウンスが少なすぎるとチャタリングが発生します。デバウンスが多すぎると、必要な状態変化が遅れたり、断続的な故障を隠したりすることがあります。タイミングの判断はシステム要件および検証計画に含まれるべきです。
プリロードは空のベースラインをどのように変えるか?
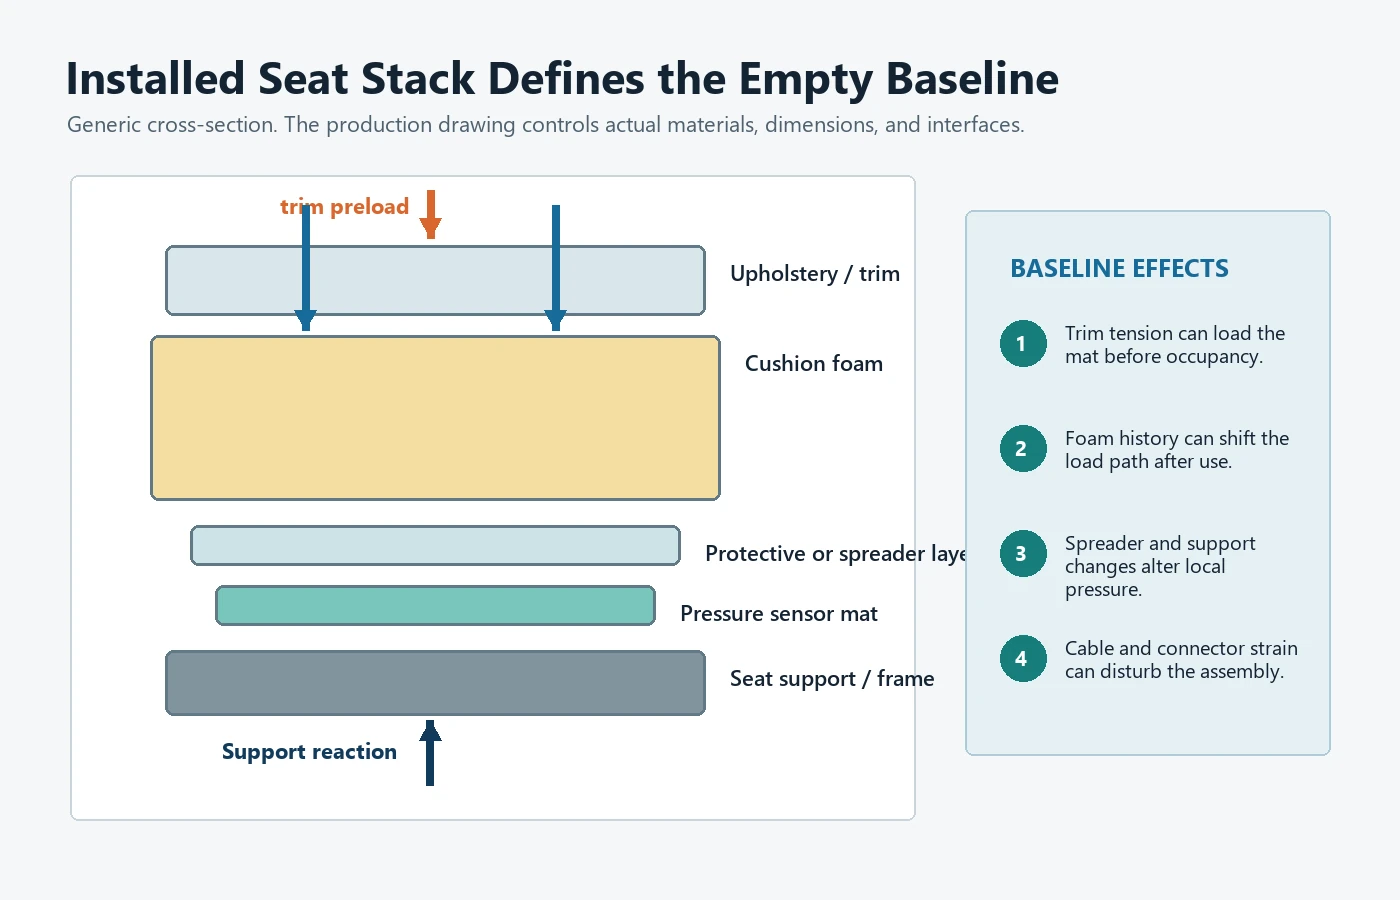
設置された空のマットは、機械的に解放されることはほとんどありません。シートトリム、クッションフォーム、保護層、接着剤、クリップ、配線、組立圧力、およびシートフレームがプリロードを生み出すことがあります。
プリロードは3つの点で重要です:
- ベースラインシフト:空の出力は、裸のセンサー値よりも高い値から始まることがあります。
- マージンの減少:高い空の基準値は、その前での分離が少なくなる
T_on. - 異なるリリース動作:フォームとトリムは、主要な搭乗者の力が取り除かれた後でも荷重を加え続けることができる。
完全組立後に空の基準値を測定する。クッションに荷重を加え、解除した後、必要に応じて熱調整後、および代表的な組立公差の範囲で繰り返す。新しいトリムなしのクッションだけを基にしたしきい値は、生産スタックが設置された後に不適合となる可能性がある。
接触マットの場合、プリロードは接触面を部分的に閉じるか、バイアスをかけることがあります。アナログマットの場合は、信号範囲の一部を消費することがあります。どちらの場合も、コントローラの閾値を変更する前に機械的な確認が必要です。
実用的なキャリブレーションのワークフロー
ステップ1: 状態と意思決定リスクを定義する
実際の要件を書いてください:
- どの条件が空きと見なされますか?
- どの条件が占有と見なされる必要がありますか?
- 過渡的または曖昧なケースでも前の状態を保持することは許可されますか?
- どのエラーがより重大ですか:占有の誤検出、それとも占有の見逃しですか?
- 許容される作動および解除応答時間はどのくらいですか?
任意の目標力から始めないでください。システムの決定から始めてください。
ステップ2:代表的なスタックを固定する
文書:
- マットの改訂とセンシングゾーンの形状;
- 設置位置;
- クッションとフォーム;
- 椅子張り地とトリムの張力;
- 接着剤または取り付け;
- 荷重分散材またはカバー層;
- ケーブル経路とコネクタ;
- 計測回路; および
- コントローラーのサンプリングとフィルタリング。
これらのいずれかが変わった場合、再校正が必要かどうかを判断してください。
ステップ3: 空の基準値とプリロードを測定する
複数のアセンブリおよび繰り返しの取り付けからデータを収集します。初期の空データ、読み込み後の空データ、および期待される製品の方向や座席の調整を含めます。
平均値だけでなく、分布を記録します。信頼できる最大の空値は、T_off平均空値よりも関連性があります。
ステップ4:必要な使用時条件を適用します
ターゲットアプリケーションを表す顧客定義の荷重、位置、備品、または承認された代替品を使用します。必要な条件全体で、最も低い信頼できる負荷結果を測定します。
マルチゾーンマットの場合、統合判断を評価する前に、各ゾーンを個別に記録します。
ステップ5:負荷時と除荷時を試験する
各条件に対して、両方向からアプローチします。マットの構造、フォームの挙動、摩擦、または制御ロジックにより、作動点と解放点が異なる場合があります。
記録:
- 作動信号または機械的負荷;
- 解除信号または機械的負荷;
- 遷移時間;
- バウンスまたは振動;
- 滞留挙動; および
- 荷重除去後の回復。
ステップ6: 環境および組立の変動を追加
検証マトリックスは製品リスクを反映するべきです。考えられる要因には以下が含まれます:
- 温度;
- 湿度または水分曝露;
- クッションのコンディショニング;
- フォームおよび家具張り材の許容差;
- センサーおよびスペーサーの変動;
- 接着剤の厚さ;
- 取り付け位置;
- 電源および基準の変動;
- コネクタおよびハーネスの抵抗;
- 負荷位置;
- 繰り返し荷重;および
- 荷重下での時間。
NISTの測定プロセスガイダンスは、短期の再現性、長期の変動、校正効果、バイアス、および不確かさを区別しています。この枠組みは、1つの治具で1つのサンプルに対する繰り返し測定以上にしきい値が耐えなければならないため、ここでも有用です。[4][5]
ステップ7:選択T_on, T_off、および時間の適格性
空、遷移、および占有の分布をプロットした後でのみ閾値を選択します。最悪の観測点に直接閾値を置くのではなく、ガードバンドを追加してください。
次に、実際の遷移データと製品の応答要件から作動および解除時間を選択します。ルール、信号の方向、フィルター、サンプルレート、タイミング、および故障動作を文書化してください。
ステップ8: 状態機械を検証する
記録されたデータおよび生産対応のハードウェアに対して正確なコントローラロジックを実行します。次を確認してください:
- 誤作動;
- 作動の見逃し;
- 解除失敗;
- 繰り返しチャタリング;
- 過度の遅延;
- ゾーン不一致;
- 開放または短絡故障の処理; および
- 起動および電源サイクルの動作。
ステップ9: 生産および変更管理チェックの定義
すべての生産ユニットが完全な開発テストマトリックスを必要とするわけではありません。生産チェックは、承認された閾値マージンを保護する重要な特性を検証する必要があります。
JASPERのテストおよび品質管理プロセスは、プロジェクト固有の図面および受け入れ要件に沿って調整できますが、シートシステムの所有者が最終的な機能基準を定義し、検証方法を承認する必要があります。
推奨データ収集マトリックス
| 要因 | 回答するための最低限の質問 | なぜそれが閾値に影響するか |
|---|---|---|
| 空のアセンブリ | 完全に設置した後の最高の空信号は何ですか? | 下限分類境界を定義する |
| 必要な占有ケース | 認識される必要がある最低の占有信号は何ですか? | 上限分類境界を定義します |
| ロード位置 | 結果は中央、端、またはゾーン間で変わりますか? | 検出領域およびロードパスのギャップを明らかにします |
| 負荷方向 | 作動点と解除点は異なりますか? | 機械的および電気的ヒステリシスを定量化 |
| 保持時間 | 荷重がかかっている間に信号は移動しますか? | 安定性と遅延状態変化をテスト |
| 繰り返し | 同じ組立体は同じ範囲に戻りますか? | 再現性を測定 |
| 組立サンプル | 異なるマットやクッションは同じ範囲内に収まりますか? | 部品測定と構造の変化 |
| 環境 | 温度、湿度、または空調は基準値を変動させますか? | 実験室外での閾値マージンのテスト |
| 電子機器 | 供給、参照、ADC、抵抗、およびコネクタの変更は重要ですか? | 回路変動からの判断を保護する |
| 故障 | 開回路、短絡、または切断されたゾーンでは何が起こりますか? | センサ状態をハードウェアの故障から分離する |
受け入れ基準の書き方
受け入れ基準は、入力条件、期待される状態、タイミング、繰り返し、環境、および許容される失敗を特定する必要があります。
次のような構造を使用します:
前提:
    承認された座席または製品組立の改訂
    定義された環境条件
    定義された空または占有の試験条件

条件:
    指定された滞留時間にその条件が適用される場合

結果:
    コントローラーは承認された応答時間内に
    必要な状態に達し、維持しなければならない
    禁止されたチャタリングや故障表示なしで

繰り返し:
    指定されたサンプル、位置、サイクル、および環境全体で
数値は管理された顧客仕様書または承認された試験計画に記載する必要があります。ファームウェアのコメントや非公式のスプレッドシートのみに隠してはいけません。
〜のために自動車用途では、コンポーネントレベルのプレッシャーマットの結果は最終的な車両の判断ではありません。OEM またはシートシステムの統合者が、システムロジック、リスク分析、コンプライアンス、診断動作、および車両レベルの検証に責任を持ちます。
一般的なしきい値設定の間違い
1つのサンプルと1つの荷重の使用
1つのクリーンベンチのトレースは実現可能性を示すものであり、生産マージンを示すものではありません。複数のアセンブリ、繰り返しサイクル、関連する条件を使用してください。
素のマットをキャリブレーションする
クッション、トリム、マウント、ハウジングが実際の荷重経路を作り出します。裸マットの値は、証拠がなければ製品の完成状態を表すことはできません。
両方向に同じしきい値を使用する
単一の境界は、ゆっくり変化する信号やノイズの多い信号をチャタリングさせやすくします。システムアーキテクチャが許す場合は、作動しきい値と解除しきい値を分けてください。
デバウンスで分布の重なりを解消できると考えること
タイミングは短い変化を除外できます。同じ信号範囲を生み出す二つの安定状態を確実に区別することはできません。
組立仕様の変更後にプリロードを確認しないこと
新しいフォームのサプライヤー、トリム工程、接着剤、マットの位置、またはクッションの改訂は、空の基準値をシフトさせる可能性があります。変更管理は、どの改訂が再検証を必要とするかを特定する必要があります。
平均値のみを報告すること
閾値は分布の端で失敗します。最小値、最大値、範囲、異常値、サンプルの識別、テスト条件を記録してください。
測定された力と占有状態を混同すること
マットは正確な力を報告せずに、信頼できる二値の判断を行うことができます。センサー、機械、電子機器、および校正が対応していない限り、力の値を追加しないでください。
OEM は閾値レビューのために何を送るべきですか?
提供してください:
- 座席または製品の図面と設置位置。
- マットの輪郭、感知ゾーン、ケーブル経路、コネクター、および回路の動作。
- 定義された空、占有、および過渡条件。
- 予想される荷重範囲、接触面積、位置、滞留時間、および荷重速度。
- フォーム、張り地、カバー、接着剤、およびサポート積層情報。
- 信号方向、電源、インターフェース回路、ADC またはデジタル入力、およびサンプルレート。
- 提案
T_on,T_off、チャタリング防止、フィルタリング、および故障状態ロジック(利用可能な場合)。 - 環境、ライフサイクル、および組み立て公差の要件。
- 試作数量、サンプルスケジュール、および受入試験計画。
- 生産量および必要な検査記録。
もし閾値帯がまだ不明な場合は、まず機械的なスタックと決定要件を送付してください。試作段階でそれらを設定するために必要なデータを生成するべきです。
よくある質問
圧力センサーマットのヒステリシスとは何ですか?
ヒステリシスとは、占有状態を作動させる条件と、それを解除する条件の違いです。それはマットの構造、フォーム、家具の張り地、アナログ信号、コンパレータ、またはコントローラのロジックによって生じることがあります。分離するT_onそしてT_offしきい値を分けることで、一つのノイズの多い境界が作動と復帰の両方を支配するのを防ぎます。
ヒステリシスはデバウンスと同じですか?
いいえ。ヒステリシスは、作動と解除の間の振幅または負荷のギャップです。デバウンスは、短時間の状態変化を拒否する時間的要件です。多くのシステムでは両方が必要です。
すべての座席で同じトリガーしきい値を使用できますか?
検証なしではできません。クッションの形状、フォーム、トリムの張力、感知ゾーンの位置、マット構造、電子機器、組立許容差が空席および着席時の分布を変える可能性があります。
どれくらいのガードバンドが十分ですか?
普遍的なパーセンテージは存在しません。ガードバンドは測定の不確かさ、サンプルのばらつき、環境、経年変化や条件付け、組み立て許容差、誤った判断の結果を考慮する必要があります。
マットが閾値付近でチャタリングする場合はどうしますか?
まず原因が信号ノイズ、接点バウンス、機械的動き、状態分布の重なり、コネクタの干渉、あるいは十分でないヒステリシスのどれであるかを特定します。物理的な原因と必要な応答時間が理解された後でのみ、フィルタリングやディバウンスを追加します。
較正には力を用いるべきですか、それとも圧力を用いるべきですか?
機械的要求と治具が制御できる量を使用してください。力、接触面積、および圧力は関連していますが、互換性はありません。試験を再現できるように、接触ジオメトリと荷重経路を記録してください。
関連する検証: しきい値の正式リリース前に検証エビデンスを収集する方法をご覧ください。
圧力マットしきい値計画を確認する
座席図面、マットと回路の改訂版、空席および占有の定義、荷重位置、信号データ、提案しきい値、デバウンスロジック、コネクタ、環境、およびサンプル計画を通して送信しますJASPER 見積依頼書フォーム。レビューでは、利用可能なしきい値の余裕が十分かどうか、またはセンサーゾーン、メカニカルスタック、マット構造、検証計画を変更する必要があるかどうかを確認する必要があります。
情報源
- JASPER エレクトロニクス,「シート占有センサー マット」、現在の製品範囲およびエンジニアリング入力。
- テキサス・インスツルメンツ,「ヒステリシス回路付き反転コンパレータ」, SNOA997A.
- テキサス・インスツルメンツ,「ヒステリシス付きコンパレータ参照設計」, TIDU020A.
- NIST/SEMATECH,統計手法の電子ハンドブック、「測定プロセスの特性化」.
- 国立標準技術研究所,「測定不確かさ」.
Ready to Start Your Project?
Tell us about your membrane switch, keypad, or graphic overlay requirements. Our engineering team will review your specifications and provide a detailed quote.