
Fundamentos de detección de fuerza para equipos OEM
¿Qué es un sensor FSR y cómo funciona?
Un sensor FSR (resistencia sensible a la fuerza) es un sensor resistivo pasivo, delgado y de dos terminales cuya resistencia eléctrica suele disminuir al aumentar la fuerza aplicada. Permite detectar contacto, presencia, fuerza relativa y umbrales en poco espacio, pero la lectura final depende también del conjunto mecánico, el circuito, el tiempo bajo carga y la calibración.
Cadena de decisión de un FSR
FSR de un vistazo
| Pregunta | respuesta corta |
|---|---|
| ¿Qué cambia bajo carga? | La resistencia entre los dos terminales normalmente disminuye a medida que aumenta la fuerza. |
| ¿Un FSR genera voltaje? | No. Es un elemento resistivo pasivo y necesita un circuito de medición externo. |
| ¿La respuesta es lineal? | Por lo general, no en todo el rango utilizable. El sistema ensamblado debe caracterizarse y calibrarse. |
| ¿Mide fuerza o presión? | El elemento sensor responde a la carga transferida a su área activa. El área de contacto y la distribución de la carga afectan el resultado, por lo que la presión y la fuerza no deben considerarse intercambiables. |
| ¿Es adecuado para pesajes precisos? | No por defecto. Una celda de carga con galga extensométrica suele ser un mejor punto de partida cuando los requisitos principales son la precisión trazable y la medición absoluta a largo plazo. |
| ¿Dónde encaja bien un FSR? | Detección de fuerza fina, cambio de fuerza relativa, detección de ocupación o presencia, entrada del usuario, decisiones de umbral y zonas de detección personalizadas. |
¿Cómo funciona un sensor FSR?
Un FSR contiene una región resistiva sensible a la fuerza conectada a dos conductores. En las construcciones comunes de películas gruesas de polímeros, la carga mecánica cambia las rutas conductoras dentro del material activo y la interfaz entre las capas. El resultado medible es una menor resistencia a medida que se transfiere más fuerza normal al área activa.[1][4]
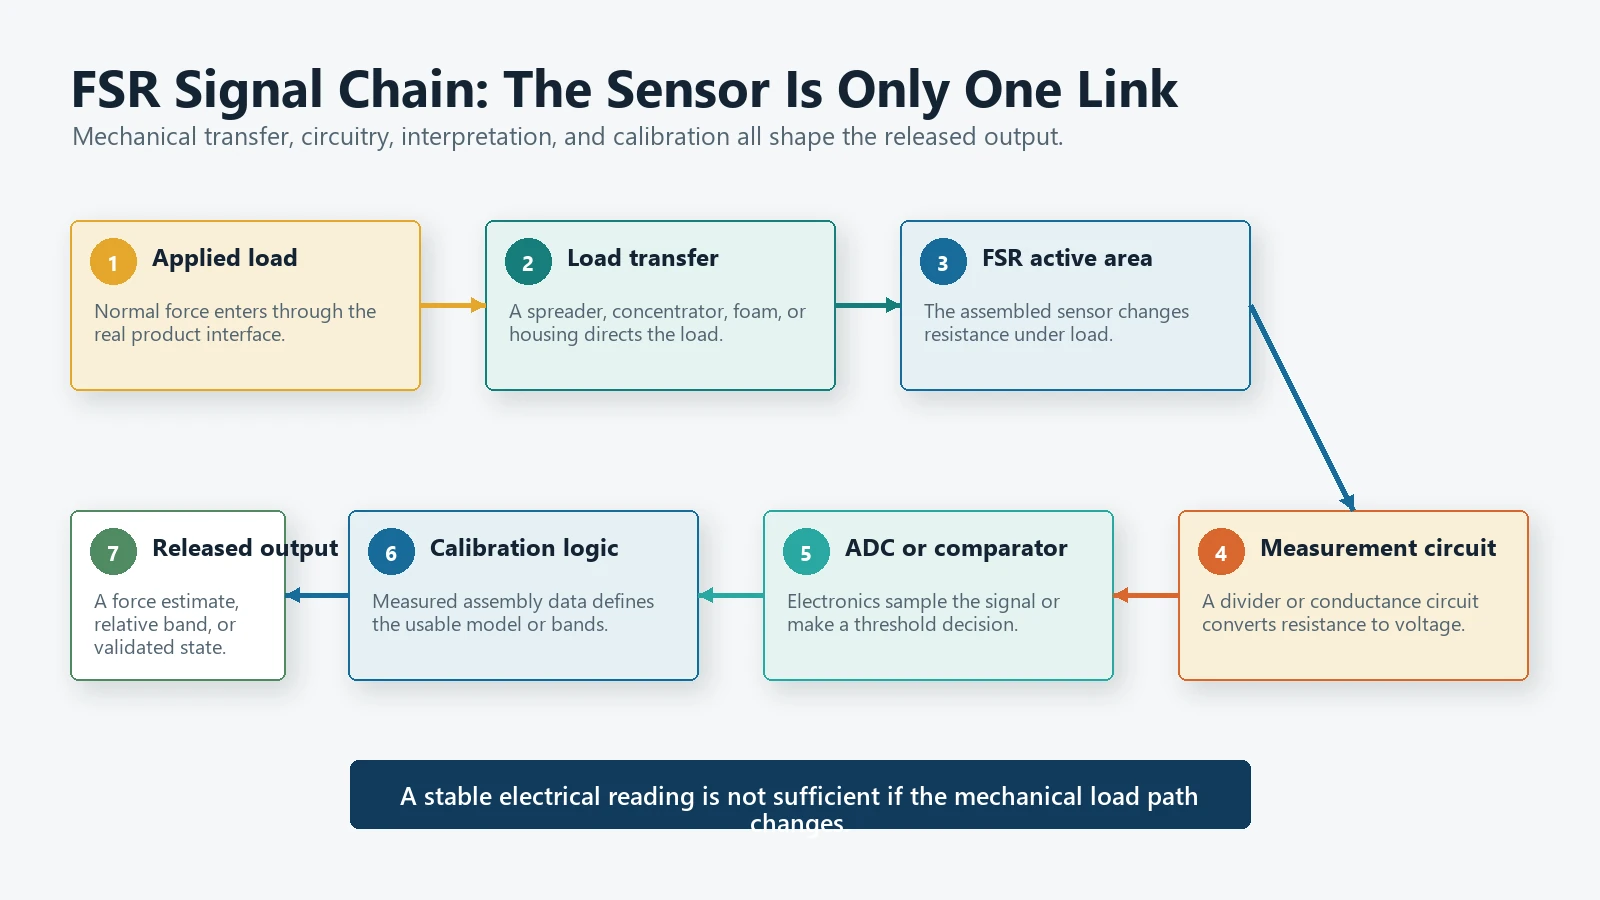
La construcción exacta de la capa, la formulación de la tinta, el diseño del espaciador, el patrón del electrodo y las películas protectoras varían según el diseño del sensor. Esos detalles son importantes, pero un ingeniero que integre un FSR puede comenzar con un modelo de sistema más simple:
Fuerza normal aplicada
        |
        v
Distribuidor o concentrador de carga
        |
        v
FSR área de detección activa
        |
        v
Cambio de resistencia
        |
        v
Divisor de voltaje o circuito de conductancia
        |
        v
ADC, comparador o entrada de controlador
        |
        v
Estimación de fuerza calibrada o decisión de umbral
Esta cadena de señales explica por qué la película sensora por sí sola no determina el rendimiento. Una lectura eléctrica estable aún puede ser engañosa si la fuerza llega al área activa a través de una espuma cambiante, una carcasa curva, un pequeño contacto móvil o una superficie que introduce corte.
¿Qué sucede cuando se elimina la fuerza?
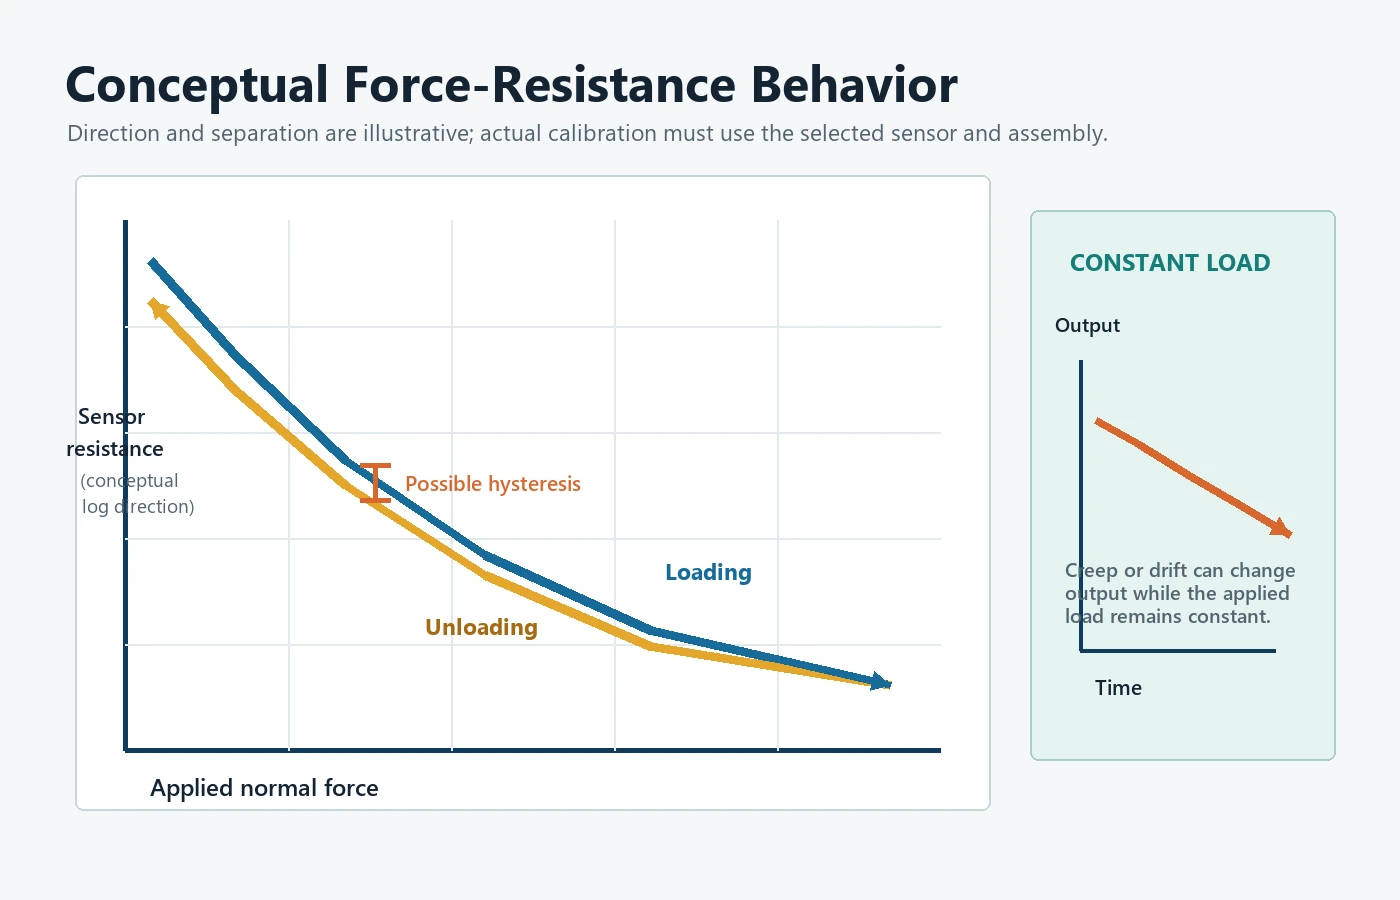
Al retirar la carga, la resistencia aumenta hacia el estado sin carga. La trayectoria de retorno puede no coincidir exactamente con la trayectoria de carga; esta diferencia se denomina histéresis. La lectura también puede variar mientras se mantiene una carga constante, un comportamiento dependiente del tiempo que suele describirse como fluencia o deriva.[4][5]
Para la detección de umbrales, estos efectos a menudo se pueden manejar mediante control mecánico, filtrado de señales, umbrales de encendido/apagado separados y validación. Para la medición de fuerza absoluta, deben incluirse en el presupuesto de error.
¿Qué significa la señal eléctrica?
Un FSR no proporciona por sí solo un valor de fuerza calibrado. La interfaz más sencilla suele ser un divisor de tensión. En el siguiente ejemplo, el FSR se conecta a la alimentación y una resistencia de referencia fija conecta el nodo de salida a masa:
Vcc ---- FSR ----+---- Vout
                 |
              Rref
                 |
                GND
Para ese arreglo específico:
Vout = Vcc x Rref / (RFSR + Rref)
A medida que aumenta la fuerza, RFSR normalmente disminuye, por lo que Vout sube. Al invertir las posiciones de las resistencias se invierte la dirección de salida. Un diseñador también puede utilizar un circuito amplificador operacional para medir la conductancia en lugar de depender de un simple divisor.
La resistencia de referencia, la tensión de alimentación, el rango del ADC, la frecuencia de muestreo, el filtrado y la corriente admisible del sensor deben seleccionarse como un único sistema de medida. Un circuito que funciona en el banco puede perder resolución útil cuando el producto real aplica fuerza en otro rango. Los límites eléctricos deben respetar siempre la hoja de datos del sensor seleccionado.
Por qué una única fórmula de conversión rara vez es suficiente
La relación entre fuerza y resistencia generalmente no es lineal. También puede variar según la interfaz mecánica y el historial de carga. Un modelo logarítmico, por partes, polinómico o de tabla de búsqueda puede adaptarse a una aplicación, pero el modelo debe provenir de datos medidos en el conjunto previsto en lugar de una curva genérica copiada de otro sensor.
Si el requisito es sólo “detectar ocupación” o “detectar una prensa”, una banda de umbral calibrada puede ser más sólida que convertir cada muestra en un valor de fuerza mostrado.
La fuerza y la presión no son la misma entrada
La fuerza se mide en newtons. La presión es la fuerza dividida por el área y se mide en pascales. Si la presión es uniforme, la relación es:
Fuerza = Presión x Área
Los productos reales rara vez aplican una presión perfectamente uniforme. Un pequeño saliente, la espuma curva de un asiento, un dedo, un resorte o un elemento moldeado pueden concentrar la carga. Dos conjuntos pueden aplicar la misma fuerza total y producir lecturas FSR distintas porque difieren la forma de contacto y la trayectoria de carga.
Esta distinción es especialmente importante en la detección de ocupación del asiento. El espesor de la espuma, la tensión del tapizado, el contorno del cojín, la postura del ocupante, la precarga y la posición del sensor pueden alterar la fuerza que llega al área activa. Por ello, el sensor debe evaluarse en el conjunto real del asiento, no solo entre dos placas planas de laboratorio.
¿Cuáles son las principales fortalezas y limitaciones de un FSR?
Fortalezas
- Factor de forma delgado y flexible: Un FSR puede caber donde una estructura de celda de carga convencional sería difícil de empaquetar.[2]
- Interfaz simple basada en resistencia: Los sistemas de umbral básicos pueden utilizar un divisor y un comparador o una entrada ADC.
- Áreas activas y formas personalizadas: Un sensor impreso puede diseñarse según el espacio disponible, el recorrido del flex de salida y la zona sensible del producto.
- Respuesta relativa útil: La salida puede distinguir los estados descargado, ligeramente cargado y más cargado después de la caracterización.
- Adecuado para decisiones de umbral: La lógica de presencia, tacto, compresión y ocupación a menudo necesita un cambio de estado confiable más que una precisión de fuerza de grado de laboratorio.
Limitaciones
- No linealidad: La resistencia normalmente no cambia en línea recta con la fuerza en todo el rango.
- Histéresis: La carga y descarga pueden producir diferentes resultados con la misma fuerza nominal.
- Arrastramiento y deriva: La producción puede cambiar mientras se aplica una carga constante, y la recuperación puede depender del tiempo y del historial de carga.[5]
- Sensibilidad mecánica: La posición de la carga, el área de contacto, la rigidez del soporte, el corte y el material de la interfaz pueden cambiar la lectura.
- Variación de unidad a unidad: Una curva genérica no debe tratarse como una calibración garantizada para cada pieza o conjunto.
- Precisión absoluta limitada sin control del sistema: Un FSR puede admitir mediciones útiles relacionadas con la fuerza, pero no debe especificarse como una báscula de precisión simplemente porque su salida varía con la fuerza.
Estas no son razones para evitar la tecnología FSR. Son razones para definir la decisión que debe tomar el sensor y validar esa decisión en la construcción final.
¿Cómo debería integrarse mecánicamente un FSR?
La integración mecánica suele tener más influencia en la repetibilidad que la elección de una ecuación de conversión más complicada.
1. Apoye el sensor sobre una superficie estable
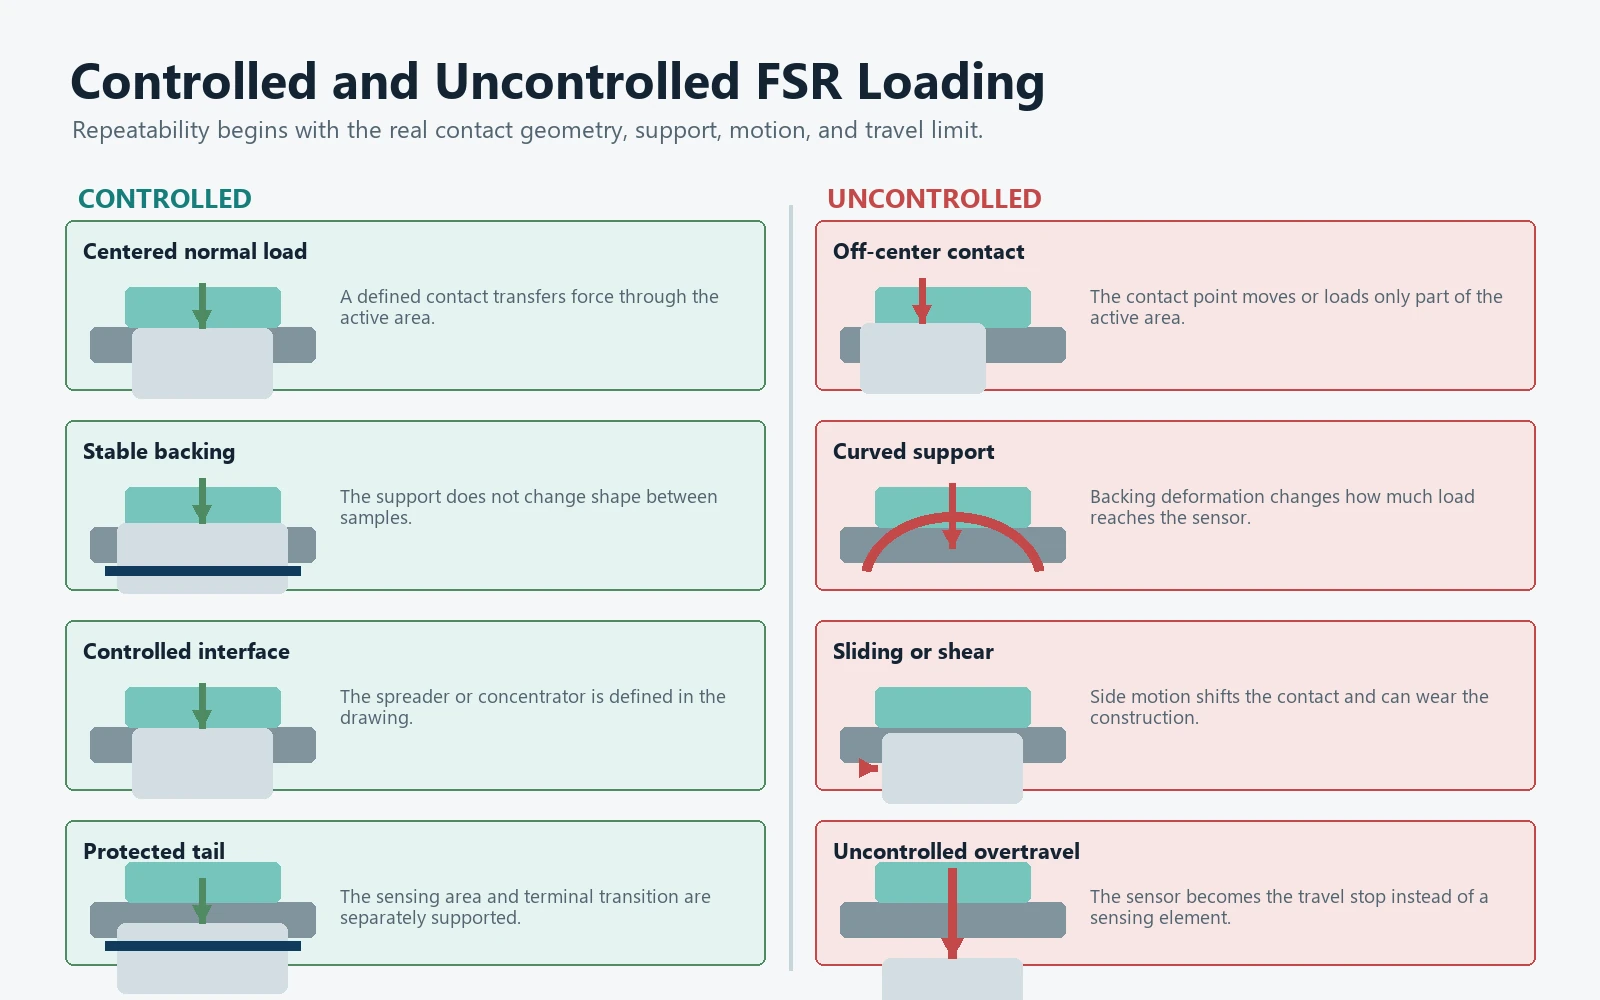
La superficie de respaldo debe ser lo suficientemente plana y rígida para la carga prevista. Si el soporte se dobla de manera diferente de una prueba a otra, parte de la fuerza se gasta deformando la estructura en lugar de cargar el área activa de manera constante.
2. Aplique fuerza normal al área de detección.
Los FSR generalmente están destinados a recibir cargas de compresión a través del área activa. El contacto deslizante y la carga lateral pueden crear cizallamiento, desgastar las películas o mover el punto de contacto. Guíe las piezas móviles de modo que la carga se acerque al sensor de forma predecible.
3. Controlar el área de contacto
Un concentrador de carga puede ayudar a transferir fuerza a una región definida, particularmente cuando la superficie de contacto es mayor que el área activa del sensor. Debe estar centrado, ser repetible y compatible con la guía de integración del proveedor del sensor.[3]
Un concentrador demasiado pequeño puede crear un pico de tensión local. Uno que sea demasiado grande puede tender un puente sobre el borde inactivo o la estructura circundante. La geometría correcta proviene del sensor, el rango de carga y la carcasa reales.
4. Prevenir el exceso de recorrido y la sobrecarga
Cuando un mecanismo pueda continuar moviéndose después de que se detecte la fuerza requerida, agregue un tope mecánico u otra característica de control de sobrecarga. El sensor no debería ser la única estructura que limite el viaje.
5. Mantenga repetible la estructura de capas
El adhesivo, la espuma, el elastómero, la película protectora, los espacios de aire y las tolerancias de la carcasa afectan la transferencia de carga. Especifique estos elementos en el dibujo y en la construcción de muestra. Reemplazar un grado de espuma o un espesor de adhesivo después de la calibración puede cambiar el resultado incluso cuando el FSR mismo no se modifica.
6. Proteja el flex de salida y los terminales.
El área sensible y el flex de salida cumplen funciones distintas. Evite pliegues cerrados, esfuerzos sin controlar, bordes que produzcan roce y cargas del conector que tiren de la transición impresa. Defina el radio de curvatura, el alivio de tensión, la orientación del conector y la manipulación durante el montaje.
Lista de verificación de integración mecánica
- [ ] El área activa está alineada con la trayectoria de carga prevista.
- [ ] La superficie de respaldo es estable durante toda la carga operativa.
- [ ] La geometría y el material del contacto se definen en el plano de montaje.
- [ ] La carga normal se separa de la carga deslizante o lateral.
- [ ] La precarga se mide y se incluye en la calibración.
- [ ] La sobrecarrera o sobrecarga se controla mecánicamente.
- [ ] Se incluyen las tolerancias de espuma, adhesivo, cubierta y recinto.
- [ ] Se controlan la curvatura del flex de salida, el alivio de tensión y el recorrido hasta el conector.
- [ ] El dispositivo de prueba reproduce la trayectoria de carga de producción.
- [ ] La calibración se realiza después de instalar el sensor en el conjunto representativo.
¿Cómo se debe calibrar y validar un FSR?
La calibración debe responder a una pregunta definida sobre el producto. “Hacer que el sensor sea preciso” no es un requisito comprobable. “Detectar a un ocupante sentado por encima de la condición de carga acordada sin retroceder durante el movimiento normal” está mucho más cerca.
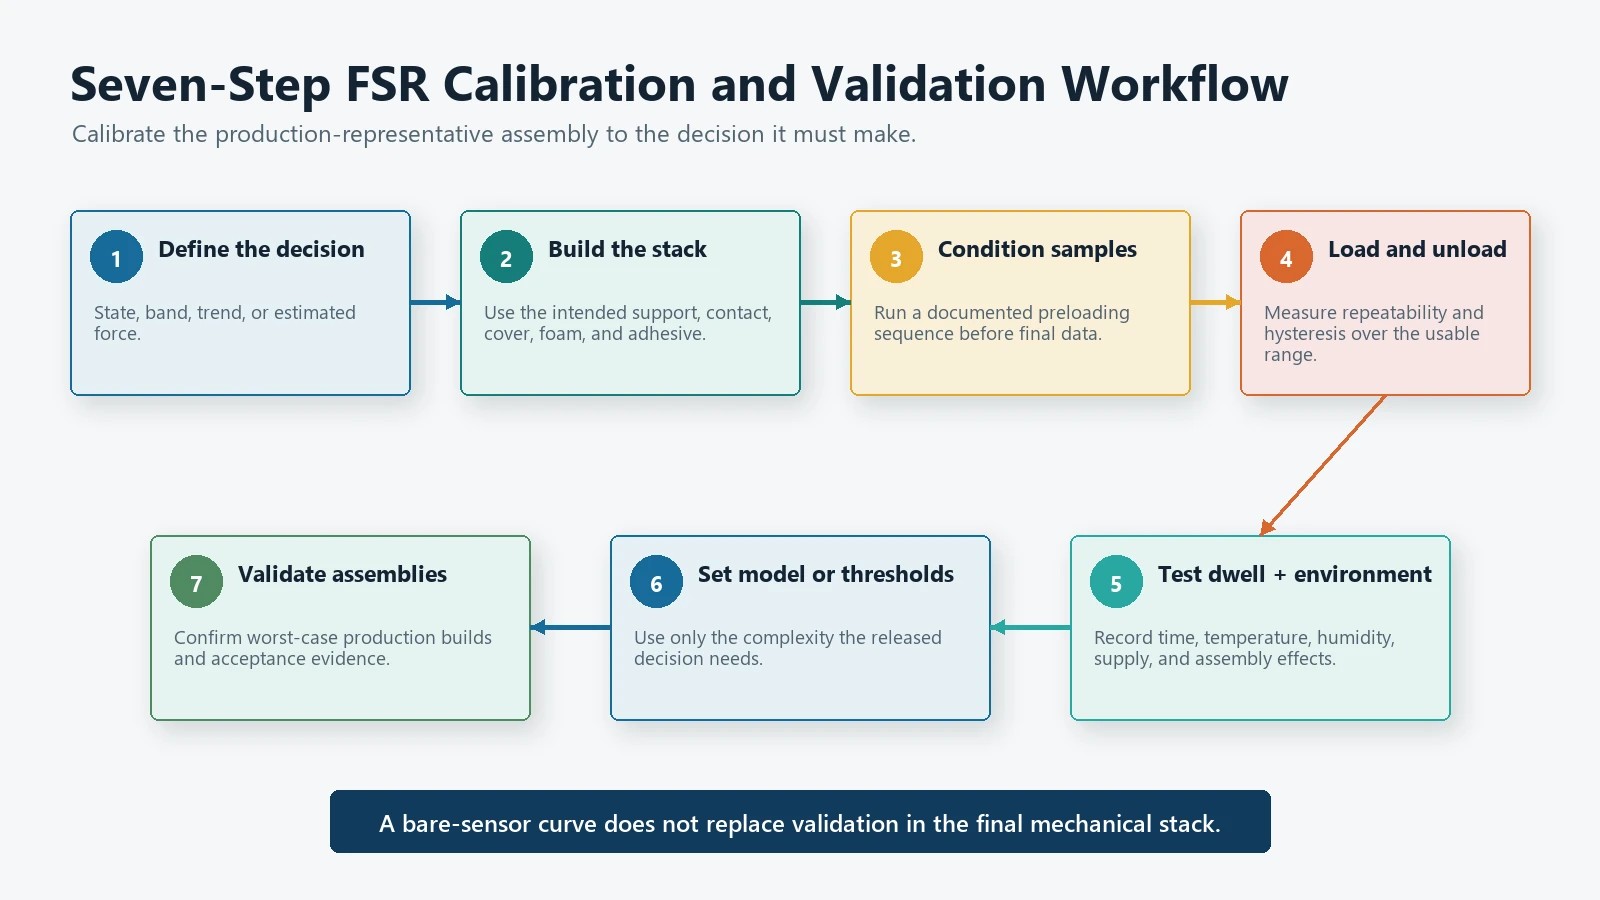
Paso 1: Definir el mensurando y la decisión
Elija si la salida representará:
- un estado binario;
- una banda de fuerza relativa;
- una tendencia o cambio;
- un patrón de presión multizona; o
- un valor de fuerza estimado.
No recopile datos de alta resolución si el producto solo necesita una transición de estado confiable.
Paso 2: construir el conjunto mecánico representativo
Utilice el soporte, la característica de contacto, el adhesivo, la cubierta, la espuma y el recinto previstos. Registre las tolerancias de precarga y ensamblaje. Una calibración del sensor desnudo es útil para la comparación entrante pero no reemplaza la calibración del sistema.
Paso 3: acondicionar la muestra
Aplique una serie documentada de cargas antes de recopilar el conjunto de datos final. El acondicionamiento reduce la posibilidad de que los primeros ciclos de carga se confundan con un comportamiento de producción estable. Utilice un procedimiento apropiado para el sensor y la aplicación elegidos.
Paso 4: Mida la carga y descarga
Recoja varios puntos sobre el rango operativo real en ambas direcciones. Repita la secuencia para cuantificar la repetibilidad y la histéresis. Incluir periodos de permanencia si el producto puede permanecer cargado.
Paso 5: Pruebe el comportamiento dependiente del tiempo
Mantenga cargas representativas durante el intervalo operativo significativo más largo y registre los cambios de salida. Después retire la carga y registre la recuperación. Este paso es esencial cuando un asiento, una abrazadera o un útil puede permanecer cargado durante minutos u horas.
Paso 6: incluir variaciones ambientales y de montaje
Evalúe las condiciones que pueden modificar el sensor o su trayectoria de carga. Según la aplicación, pueden incluir temperatura, humedad, estado de la espuma, tolerancia de montaje, variación de la alimentación, resistencia del conector y variación entre piezas.
La página de JASPER sobre pruebas de calidad describe la función de validación más amplia, pero la matriz de prueba final debe coincidir con el dibujo, el análisis de riesgos y los criterios de aceptación del cliente.
Paso 7: Elija el modelo o la lógica de umbral
Ajuste sólo la complejidad que la aplicación necesita. Para una decisión de ocupación, umbrales de activación y liberación separados pueden evitar conversaciones alrededor de un límite. Para una estimación de fuerza, documente el modelo ajustado, el rango válido, el error residual, el método de muestreo y el comportamiento fuera de rango.
Paso 8: Validar en el producto final
Repita la prueba de decisión en ensamblajes representativos de la producción, incluidas las tolerancias del peor de los casos. Para aplicaciones de asientos para automóviles, la salida del sensor es solo una entrada para todo el sistema. El integrador del vehículo o del sistema de asientos sigue siendo responsable de la lógica de control final, el análisis de seguridad del sistema, el cumplimiento y la validación a nivel del vehículo.
FSR frente a sensor de membrana de tipo contacto frente a celda de carga de galga extensométrica
| Criterio de selección | Sensor FSR | Sensor de membrana tipo contacto | Célula de carga extensométrica |
|---|---|---|---|
| Salida básica | Resistencia variable relacionada con la carga aplicada. | Estado de conmutación abierto/cerrado o discreto | Pequeño voltaje de puente relacionado con la tensión estructural. |
| Mejor uso inicial | Detección delgada de fuerza relativa o umbral | Una decisión clara de ocupado/desocupado o presionado/no presionado | Medición de fuerza o peso más precisa y estable |
| Paquete mecánico | Sensor muy delgado, pero las funciones de transferencia de carga siguen siendo importantes | Interruptor laminado delgado con área de actuación controlada | Requiere una estructura portante diseñada |
| Electrónica | Divisor, circuito de conductancia, ADC o comparador | Entrada digital o circuito de continuidad | Amplificador de instrumentación y cadena de medida calibrada. |
| Linealidad | Comúnmente no lineal | No pretende ser una curva de fuerza analógica. | Generalmente más adecuado para mediciones calibradas lineales. |
| Histéresis y fluencia | debe caracterizarse | La histéresis del interruptor depende de la estructura mecánica. | Presente pero generalmente más controlable en una celda de carga diseñada adecuadamente |
| Necesidad de calibración | Se recomienda encarecidamente la calibración del sistema. | Se requiere validación de umbral | Se requiere calibración para determinar la precisión de la fuerza o el peso. |
| Buen ajuste para la ocupación del asiento. | Sí, cuando la respuesta relacionada con la fuerza agrega valor | A menudo, la opción más sencilla para la ocupación binaria | Útil cuando el sistema de asiento está diseñado en función de una carga estructural medida |
| mal ajuste | Pesaje trazable de alta precisión sin un sistema controlado | Aplicaciones que necesitan información de fuerza continua | Zonas flexibles ultrafinas sin trayectoria de carga rígida |
Ninguna tecnología gana en todas las filas. Si el proyecto sólo necesita un estado estable abierto/cerrado, un esterilla sensora de presión a medida puede eliminar la calibración analógica innecesaria. Si el proyecto necesita varias zonas de detección flexibles, una Diseño personalizado de detección de presión multizona. puede ser más apropiado que una ronda FSR.
¿Dónde se utilizan los FSR en los productos OEM?
Un FSR es un candidato cuando el producto necesita un elemento sensor delgado y el diseño mecánico puede entregar una carga controlada. Los objetivos típicos de ingeniería incluyen:
- detectar si un objeto u ocupante está presente;
- reconocer una condición de presión, apretón, agarre o sujeción;
- comparar la fuerza relativa entre zonas;
- confirmar que una pieza alcanzó una posición cargada;
- agregar un umbral de fuerza a una interfaz de usuario compacta; y
- Seguimiento de cambios donde se calibrará la salida hasta el montaje final.
Para proyectos de asientos, comience con el centro de productos del sensor de ocupación de asiento en vez de suponer que todo diseño debe utilizar un FSR. La arquitectura correcta depende de la salida requerida, el número de zonas, el conjunto del cojín, el mazo de cables, el conector y el plan de validación del sistema.
Los FSR son un mal punto de partida cuando el comprador requiere una báscula legal para el comercio, un estándar de fuerza de laboratorio rastreable o una lectura absoluta a largo plazo sin recalibración. También son innecesarios cuando un simple cierre de contacto satisface completamente los requisitos del producto.
¿Qué información se necesita para una revisión FSR personalizada?
Un RFQ efectivo describe el problema de detección completo, no solo el diámetro del sensor.
Envíe lo siguiente cuando esté disponible:
- Solicitud y decisión: ¿Qué debe detectar o estimar el sistema?
- Dibujo o sobre disponible: Contorno general del sensor, área activa, márgenes, orificios, dirección del flex de salida y espacio de montaje.
- Cargar información: Fuerza mínima, normal y máxima esperada; precarga; área de contacto; duración de la carga; y tasa de carga.
- Conjunto mecánico: Material de soporte, actuador o esparcidor de carga, espuma, cubierta, adhesivo, recinto y recorrido permitido.
- Objetivo eléctrico: Concepto de divisor o amplificador, alimentación y rango del ADC, umbral objetivo o bandas de salida y asignación de pines del conector.
- Medio ambiente: Temperatura, humedad, productos químicos de limpieza, fluidos, vibración y condiciones esperadas de almacenamiento.
- Ciclo de vida y validación: Número de ciclos, tiempo de permanencia, objetivo de repetibilidad, criterios de aceptación e informes de prueba requeridos.
- Insumos de fabricación: Cantidad de prototipos, volumen anual, requisitos del cable o flex de salida, conector, necesidades de montaje y calendario.
Si la trayectoria de carga aún no está definida, un revisión del prototipo debe resolver la interfaz mecánica antes de fijar los umbrales del firmware o encargar el utillaje de producción.
Preguntas frecuentes
¿Es un FSR lo mismo que un sensor de presión?
No exactamente. Un FSR responde a la carga transferida a su área activa. La presión describe la fuerza por unidad de área. Debido a que el área de contacto y la distribución de carga afectan la lectura, un FSR no debe tratarse como un sensor de presión calibrado a menos que la interfaz mecánica y la calibración admitan específicamente esa medición.
¿Puede un FSR medir el peso?
Puede producir un resultado relacionado con un peso aplicado en una configuración controlada, pero eso no la convierte en una báscula de precisión. Si la precisión absoluta, la estabilidad a largo plazo y la calibración rastreable son requisitos principales, compare el enfoque FSR con una celda de carga con galga extensométrica.
¿Por qué cambia la lectura mientras la fuerza permanece constante?
El cambio de salida dependiente del tiempo puede provenir del material FSR, materiales de interfaz viscoelásticos, espuma del asiento, adhesivo, deformación del gabinete, temperatura o el circuito de medición. Pruebe el conjunto completo durante el tiempo de permanencia previsto antes de asignar umbrales.
¿Un FSR más grande mide más fuerza?
No automáticamente. El tamaño del área activa, el diseño del electrodo, la forma del contacto, la distribución de la carga y la construcción del sensor son importantes. Seleccione la geometría del requisito del producto y valídela con la interfaz de carga real.
¿Se puede utilizar una curva de calibración para cada conjunto?
Solo si las pruebas demuestran que la variación es aceptable. Un plan de producción debe tener en cuenta la variación del sensor, las tolerancias de montaje, la precarga, los materiales de interfaz, la electrónica y el entorno. Algunos productos utilizan una calibración común para una familia de conjuntos o una ventana de umbrales; otros requieren calibración individual.
¿Cuándo debería un OEM elegir un sensor de membrana de tipo contacto?
Elija la ruta de tipo contacto cuando el sistema solo necesita un estado abierto/cerrado confiable y la información de fuerza continua no agrega valor. Puede simplificar el circuito, la calibración y la prueba de aceptación.
Revisar un requisito de sensor FSR personalizado
Comparta el plano, el área sensible activa, la trayectoria de carga, el rango de fuerza previsto, la decisión de salida, el conector, el entorno, la cantidad de prototipos y el objetivo de validación mediante el JASPER formulario de solicitud de cotización. La revisión de ingeniería debe confirmar primero si conviene utilizar un sensor FSR, un sensor de membrana por contacto, una esterilla de presión multizona u otra estructura sensible.
Fuentes
- Interlink Electronics, “FSR Serie 400”, datos del producto y notas de integración.
- Tekscan, “Sensores de fuerza integrados”, descripción general de la integración y el producto FlexiForce.
- Tekscan, guía de integración de FlexiForce, que incluye carga mecánica, concentradores de fuerza, superficies de soporte y calibración en el ensamblaje previsto. Familia de recursos disponible en la página de Sensores de fuerza integrados.
- L. Paredes-Madrid, C. Palacio, A. Matute y C. Parra Vargas, “Física subyacente de compuestos poliméricos conductores y resistencias detectoras de fuerza (FSR) en condiciones de carga estática”, Sensores, 2017.
- L. Paredes-Madrid, A. Matute, J. Bareno, C. Parra Vargas y E. Gutiérrez Velásquez, “Física subyacente de compuestos de polímeros conductores y resistencias de detección de fuerza (FSR). Un estudio sobre respuesta a la fluencia y carga dinámica”. Materiales, 2017.